جدول المحتويات
مقدمة
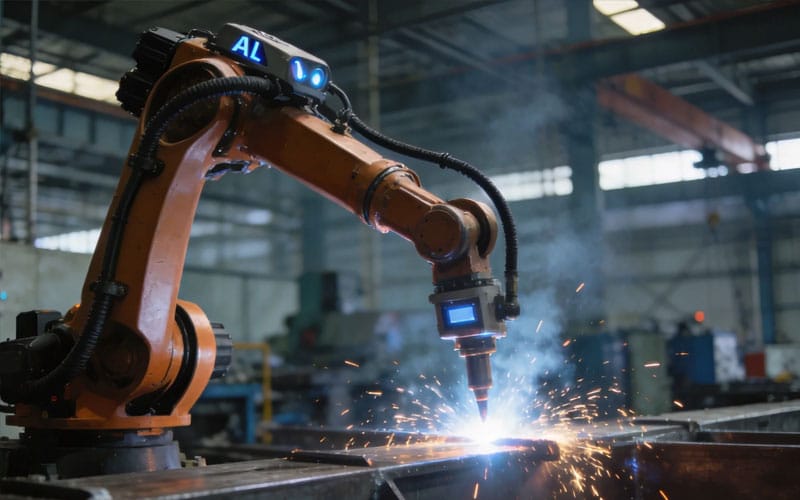
خلية اللحام الآلية هي أكثر بكثير من مجرد روبوت يحمل شعلة لحام. في نظام مصمم جيدًا، يعمل الروبوت ومعدات اللحام والتركيبات وأجهزة تحديد المواقع وأجهزة الاستشعار وأجهزة السلامة وبرامج التحكم معًا كوحدة إنتاج واحدة منسقة.
هذا التمييز مهم لأن العديد من مشاريع الأتمتة يتم تقييمها بشكل ضيق للغاية. إذا ركزت فقط على وصول الروبوت أو سرعة اللحام، فقد تتجاهل العوامل التي تحدد ما إذا كانت العملية برمتها يمكن أن تتكرر بشكل موثوق. يمكن أن يؤثر تحديد موضع الجزء، وتغيير المفصل، ووقت التحميل، واستقرار التركيب، والوصول إلى الشعلة، وتسلسل اللحام، والاستشعار على النتيجة النهائية.
بالنسبة للمصنعين الذين يفكرون في أتمتة اللحام، فإن فهم كيفية عمل خلية اللحام الآلية يساعد في الإجابة على سؤال أكثر فائدة: ليس فقط ما إذا كان الروبوت يمكنه إجراء اللحام، ولكن ما إذا كان يمكن تنظيم عملية الإنتاج الكاملة حول ظروف قابلة للتكرار ويمكن التحكم فيها.
ما هي خلية اللحام الروبوتية؟
خلية اللحام الآلية هي محطة عمل متكاملة يوجد فيها روبوت صناعي يقوم بعمليات اللحام ضمن بيئة إنتاج خاضعة للرقابة. اعتمادًا على التطبيق، قد تشتمل الخلية أيضًا على مصدر طاقة اللحام، ونظام الشعلة، ووحدة تغذية الأسلاك، وتركيبات قطع العمل، وموضع الموضع، ومستشعر التماس، ووحدة التحكم، وعلبة الأمان، ومعدات مناولة المواد.
يوفر الروبوت حركة متكررة، لكن الخلية ككل توفر بنية العملية.
ولهذا السبب يمكن لخليتي لحام آليتين تستخدمان روبوتات مماثلة أن تؤديا أداءً مختلفًا تمامًا. يمكن للمرء التعامل مع مكون مسطح بسيط بمفاصل ثابتة، بينما قد يقوم آخر بلحام هيكل كبير ثلاثي الأبعاد يتطلب حركة منسقة لتحديد المواقع، والتعرف على التماس، واتجاهات لحام متعددة.
ولذلك ينبغي فهم خلية اللحام الآلية على أنها نظام معالجة كامل وليس آلة مستقلة.
المكونات الرئيسية لخلية اللحام الروبوتية
يتم تكوين كل خلية لحام آلية حول قطعة العمل وعملية اللحام، ولكن تظهر عدة مكونات في معظم الأنظمة الصناعية.
| مكون | الوظيفة الرئيسية | لماذا يهم |
|---|---|---|
| روبوت اللحام | يحرك الشعلة على طول المسار المبرمج | يوفر حركة متكررة واتجاه الشعلة |
| مصدر طاقة اللحام | يتحكم في عملية اللحام | يحافظ على معلمات اللحام المطلوبة |
| شعلة اللحام | يسلم القوس إلى المفصل | تؤثر هندسة الشعلة على الوصول وإزالة الاصطدام |
| مغذية الأسلاك | توريد سلك الحشو عند الحاجة | التغذية المستقرة تدعم اللحام المتسق |
| تركيبات | يحدد موقع قطعة العمل ويثبتها | ينشئ موضع الجزء القابل للتكرار |
| محدد الموضع | يدور أو يميل قطعة العمل | يحسن الوصول إلى اللحام وتوجيه اللحام |
| نظام استشعار التماس | يكتشف موقف المفصل الفعلي | يساعد على إدارة الاختلاف العادي في قطعة العمل |
| تحكم الروبوت | ينفذ أوامر الحركة والعملية | ينسق حركة الروبوت وتسلسل اللحام |
| PLC أو وحدة التحكم بالخلية | ينسق محطة العمل الكاملة | يربط الروبوتات والتركيبات وأجهزة السلامة والمعدات المساعدة |
| نظام السلامة | يتحكم في الوصول إلى منطقة التشغيل | يحمي الموظفين أثناء التشغيل الآلي |
النقطة المهمة هي أن هذه المكونات مترابطة.
لا يمكن للروبوت القابل للتكرار بدرجة كبيرة تعويض التركيبات التي تحدد موقع الأجزاء بشكل مختلف في كل دورة. لا يمكن للتركيب الجيد أن يحل مشكلة الوصول إلى الشعلة. لا يمكن لمستشعر التماس تصحيح كل خطأ في الأبعاد إذا كانت قطعة العمل نفسها تقع خارج حدود العملية.
ولذلك يجب اعتبار التصميم بمثابة نظام واحد.
كيف تعمل خلية اللحام الروبوتية
يعتمد التسلسل الدقيق على التطبيق، لكن معظم خلايا اللحام الآلية تتبع منطق تشغيل مماثل.
تحميل قطعة العمل والموقع
تبدأ العملية عندما تدخل قطعة العمل إلى الخلية ويتم وضعها في نظام التثبيت أو تحديد المواقع.
في هذه المرحلة، يتم بالفعل إنشاء إمكانية التكرار. يفترض الروبوت أن المكون سيظهر في موقع يمكن التنبؤ به أو ضمن نطاق الاختلاف الذي يمكن لنظام الاستشعار إدارته.
إذا سمحت إحدى التركيبات لقطعة العمل بالانتقال بين الدورات، فقد لا يتماشى مسار اللحام مع الوصلة الفعلية.
لهذا السبب، لا يقتصر تصميم التركيبات الجيدة على تثبيت أحد المكونات بشكل آمن فحسب. يجب أن تخلق علاقة هندسية متسقة بين الجزء والروبوت.
التحقق من الجزء واكتشاف التماس
بمجرد تحديد موقع المكون، قد يتحقق النظام من وجود قطعة العمل الصحيحة ووضعها بشكل مناسب.
قد تعتمد خلايا اللحام الآلية البسيطة كليًا على البرمجة الثابتة. يمكن للأنظمة الأكثر مرونة استخدام الاستشعار باللمس أو تتبع التماس بالليزر أو الرؤية أو المسح ثلاثي الأبعاد لتحديد موقع المفاصل قبل بدء اللحام.
يصبح هذا ذا قيمة متزايدة عندما تخلق تفاوتات التصنيع اختلافات صغيرة بين هندسة CAD الاسمية والجزء المصنع الفعلي.
لا يجعل المستشعر الاختلاف غير المنضبط مقبولاً. وبدلاً من ذلك، فإنه يمنح نظام التشغيل الآلي مزيدًا من المعلومات حول الاختلاف الموجود ضمن نطاق التشغيل المتوقع.
تنفيذ مسار اللحام
وبعد أن يؤكد النظام الموضع المطلوب، يقوم الروبوت بتحريك الشعلة على طول مسار اللحام.
تقوم وحدة التحكم بتنسيق سرعة الروبوت وزاوية الشعلة ومعلمات اللحام وبدء القوس وإيقاف القوس وأي انتقالات مطلوبة بين اللحامات.
بالنسبة لقطعة عمل بسيطة، قد يكمل الروبوت عدة لحامات ثابتة بالتسلسل. بالنسبة للأجزاء الأكثر تعقيدًا، قد تقوم الخلية بتنسيق حركة الروبوت باستخدام محدد موضع دوار أو متعدد المحاور.
تعتبر هذه الحركة المنسقة ذات أهمية خاصة عندما تعتمد جودة اللحام على الحفاظ على اتجاه الشعلة المناسب.
إعادة وضع قطعة العمل
لا يمكن لحام العديد من الأجزاء بالكامل من اتجاه واحد.
يمكن لجهاز تحديد الموضع تدوير قطعة العمل أو إمالتها أو فهرستها حتى يتمكن الروبوت من الوصول إلى المفاصل التي قد تتطلب زوايا شعلة صعبة.
وهذا أحد أهم الاختلافات بين تصميم برنامج الروبوت وتصميم خلية اللحام الآلية.
السؤال ليس فقط:
هل يستطيع الروبوت الوصول إلى التماس؟
السؤال الأفضل هو:
هل يمكن للنظام الكامل تقديم التماس للروبوت في اتجاه مستقر وقابل للحام؟
في بعض الأحيان يكون تحريك قطعة العمل أكثر فعالية من إجبار الروبوت على تكوين معصم غير مناسب.
الانتهاء والتفريغ
بعد اكتمال اللحام، ينهي النظام دورة اللحام ويسمح بإزالة قطعة العمل.
في خطوط الإنتاج الأكثر تكاملاً، قد يتم ربط التفريغ بالتعامل الآلي مع المواد أو فحصها أو عملية التصنيع التالية.
وبالتالي فإن الدورة الكاملة تتضمن أكثر بكثير من وقت القوس.
وهذا أمر ضروري عند تقييم أداء الخلية.
الروبوت الذي يلحم بسرعة ولكنه ينتظر التحميل اليدوي البطيء قد لا يحسن الإنتاج الإجمالي بالقدر المتوقع. يجب تقييم أداء خلية اللحام الآلية من دخول قطعة العمل إلى خروج قطعة العمل.
الطبقات الثلاث للتكرار في اللحام الآلي
إحدى الطرق المفيدة لفهم أداء خلايا اللحام الآلية هي فصل التكرار إلى ثلاث طبقات.
الأول هو تكرار الجزء.
يجب أن يصل المكون إلى محطة اللحام بأبعاد وموقع مشترك وتركيبات تظل ضمن الحدود الخاضعة للرقابة.
والثاني هو تكرار الحركة.
يجب على الروبوت إعادة إنتاج مسار الشعلة واتجاهها المقصودين باستمرار.
والثالث هو تكرار العملية.
يجب أن تظل معلمات اللحام وتغذية الأسلاك وظروف التدريع وتسلسل اللحام ومتغيرات العملية الأخرى مستقرة بدرجة كافية لإعادة إنتاج اللحام المطلوب.
تعمل خلية اللحام الآلية بشكل أفضل عندما تدعم الطبقات الثلاث بعضها البعض.
إذا كانت إمكانية تكرار الحركة قوية ولكن إمكانية تكرار الجزء ضعيفة، فقد يتبع الروبوت البرنامج الصحيح على طول موقع المفصل الخاطئ.
إذا كان الجزء والروبوت قابلين للتكرار ولكن عملية اللحام غير مستقرة، فقد تختلف نتائج اللحام.
يعد هذا النموذج المكون من ثلاث طبقات مفيدًا لأنه يمنع إلقاء اللوم تلقائيًا على الروبوت في مشكلات الأتمتة.
لماذا يعد تصميم التركيبات أمرًا بالغ الأهمية
يتم التعامل مع التركيبات أحيانًا على أنها معدات داعمة، ولكن في اللحام الآلي فهي جزء من استراتيجية الأتمتة.
يمكن لآلة اللحام اليدوية الماهرة أن تلاحظ في كثير من الأحيان أن أحد المكونات قد تحول قليلاً وقام بتكييف حركة الشعلة. ولا يمكن للروبوت الذي يتبع مسارًا ثابتًا أن يصدر هذا الحكم إلا إذا تضمنت الخلية طريقة استشعار تكتشف التغيير.
وبالتالي، تقوم الوحدة بإنشاء النظام المرجعي المادي الذي يعتمد عليه البرنامج.
يجب أن يحدد تصميم التركيبات الجيد قطعة العمل بشكل متسق، ويوفر تثبيتًا مناسبًا، ويحافظ على وصول الشعلة، ويقلل من العوائق غير الضرورية، ويأخذ في الاعتبار كيفية استجابة الجزء لحرارة اللحام.
تتطلب قوة التثبيت أيضًا التوازن.
القليل جدًا من ضبط النفس قد يسمح بالحركة. يمكن أن يؤثر التقييد المفرط أو سيئ التوزيع على التشويه أو يجعل التحميل صعبًا بلا داع.
أفضل التركيبات ليست مجرد الأقوى. إنها التركيبة التي تدعم التكرار دون خلق مشاكل عملية جديدة.
دور أجهزة تحديد المواقع في خلية اللحام الروبوتية
تسمح أدوات تحديد المواقع لقطعة العمل بالتحرك بينما يظل الروبوت ضمن نطاق عمل أكثر ملاءمة.
يمكن أن يؤدي ذلك إلى تحسين الوصول إلى الشعلة وتقليل زوايا المعصم القصوى والمساعدة في الحفاظ على اتجاه اللحام المناسب.
بالنسبة للإطارات الكبيرة، والخزانات، والهياكل المصنعة، ومكونات الآلات، وغيرها من التجميعات ثلاثية الأبعاد، قد يكون محدد الموضع بنفس أهمية الروبوت نفسه.
قد يكون الروبوت قادرًا من الناحية الفنية على الوصول إلى اللحام مع الاستمرار في الاقتراب منه من زاوية غير مناسبة. غالبًا ما يؤدي تحديد موضع قطعة العمل بشكل مختلف إلى إنتاج مسار لحام أكثر استقرارًا.
عندما يتم تنسيق محدد المواقع والروبوت من خلال نفس نظام التحكم، يمكن أيضًا مزامنة حركتهما.
يتيح ذلك للنظام اتباع طبقات منحنية أو محيطية يصعب إكمالها من خلال حركة الروبوت وحدها.
كيف يعمل تتبع التماس على تحسين مرونة الخلية
يعمل اللحام الآلي ذو المسار الثابت بشكل أفضل عندما تكون مواقع المفاصل قابلة للتكرار بدرجة كبيرة.
غالبًا ما تحتوي المكونات المصنعة الحقيقية على بعض الاختلافات.
يمكن أن تؤثر أبعاد اللوحة والتشكيل والقطع والتجميع واللحام وتحميل التركيبات على مكان ظهور المفصل الفعلي.
يساعد استشعار التماس على سد الفجوة بين الهندسة الاسمية وقطعة العمل الحقيقية.
اعتمادًا على العملية، قد يحدد النظام خط التماس قبل اللحام أو يتتبعه أثناء اللحام. ويمكن استخدام المعلومات الناتجة لتصحيح المسار ضمن حدود محددة.
وهذا مفيد بشكل خاص لخلايا اللحام الآلية المخصصة للتعامل مع الهياكل الأكبر أو العديد من أنواع المنتجات.
ومع ذلك، لا ينبغي استخدام الاستشعار كذريعة لقبول الاختلاف غير المنضبط في التصنيع.
النهج الأكثر موثوقية هو:
التحكم في التباين الذي يمكن التحكم فيه بشكل معقول، ثم استخدام الاستشعار لإدارة التباين المتبقي الذي يمكن التنبؤ به.
وهذا يخلق نظام إنتاج أكثر استقرارا.
خلايا اللحام الروبوتية لإنتاج المزيج العالي
تكون الأتمتة التقليدية أسهل عندما يتكون الإنتاج من أعداد كبيرة من الأجزاء المتطابقة.
يخلق التصنيع عالي المزيج تحديًا مختلفًا لأن قطع العمل ومواقع التماس وتسلسلات اللحام قد تتغير بانتظام.
يمكن لخلايا اللحام الآلية الحديثة معالجة هذه المشكلة من خلال التركيبات المرنة، والبرامج القابلة لإعادة الاستخدام، والبرمجة دون اتصال بالإنترنت، والتعرف على الأجزاء، واستشعار التماس، وتكنولوجيا اللحام الخالية من التدريس.
بدلاً من تدريس كل نقطة يدويًا لكل مكون جديد، قد يستخدم النظام هندسة قطعة العمل ومعلومات المستشعر لتقليل جهد البرمجة.
وهذا لا يعني أنه يمكن أتمتة كل تطبيق متغير للغاية بكفاءة.
المفتاح هو ما إذا كانت الاختلافات بين المنتجات منظمة.
إذا كانت عائلة المنتجات تستخدم أنواعًا مشتركة مماثلة، ومذكرات قابلة للتكرار، وهندسة يمكن التنبؤ بها، وإجراءات لحام معروفة، فقد تتعامل الخلية المرنة مع متغيرات متعددة بشكل أكثر فعالية بكثير من النظام التقليدي ذي الأغراض الثابتة.
ولهذا السبب يجب تصميم الأتمتة عالية المزيج حول عائلات المنتجات بدلاً من المكونات المعزولة.
يجب أن يتبع اختيار الروبوت تحليل العملية
من الأخطاء الشائعة اختيار الروبوت أولاً وتصميم العملية المحيطة به لاحقًا.
يبدأ النهج الأقوى بقطعة العمل.
يجب على المهندسين أولاً فحص أبعاد الجزء، ومواقع وصلات اللحام، والوصول إلى الشعلة، وعملية اللحام، ومتطلبات الحمولة، والوصول، وتدفق الدورة المتوقع، وهندسة التركيبات، وما إذا كانت هناك حاجة إلى محاور خارجية.
عندها فقط يجب تحديد تكوين الروبوت.
على سبيل المثال، قد يتطلب المكون الطويل روبوتًا مثبتًا على محور خطي. قد يحتاج الهيكل الثقيل إلى محدد موضع كبير. قد يتطلب اللحام الغائر بعمق هندسة شعلة مختلفة. قد تستفيد الخلية التي تتعامل مع أنواع متعددة من المنتجات من الاستشعار الإضافي.
وبالتالي فإن الروبوت هو إحدى نتائج عملية تصميم النظام، وليس نقطة البداية.
شويبو منتجات أتمتة اللحام والأنظمة الروبوتية تعكس هذا النهج القائم على النظام، حيث يجب تنسيق معدات اللحام وحركة الروبوت وتحديد موضع قطعة العمل ومتطلبات الإنتاج حول التطبيق.
السلامة في خلية اللحام الروبوتية
تعمل الأتمتة على تغيير طبيعة المخاطر المرتبطة باللحام، ولكنها لا تلغي الحاجة إلى هندسة السلامة.
يجب أن تتحكم خلية اللحام الآلية في الوصول إلى المعدات المتحركة وعمليات اللحام النشطة. اعتمادًا على التصميم، قد يشمل ذلك السياج والأبواب المتشابكة والستائر الخفيفة والماسحات الضوئية الآمنة والتوقفات في حالات الطوارئ ووظائف الروبوت الآمنة وأوضاع التشغيل الخاضعة للرقابة.
تؤدي عملية اللحام نفسها أيضًا إلى مخاطر الإشعاع القوسي والحرارة والأبخرة والتناثر والمخاطر الكهربائية.
ولذلك يجب أن يأخذ تصميم السلامة في الاعتبار حركة الروبوت وظروف اللحام.
تعتمد الإستراتيجية الصحيحة على تكوين الخلية ووضع التشغيل وطريقة التحميل ودرجة التفاعل البشري.
يجب تصميم السلامة داخل الخلية من البداية بدلاً من إضافتها بعد الانتهاء من التخطيط الميكانيكي بالفعل.
لماذا يجب قياس وقت الدورة على مستوى الخلية
سرعة الروبوت ليست سوى جزء واحد من أداء الإنتاج.
تخيل خلية لحام آلية حيث يكمل الروبوت اللحام المطلوب بسرعة، لكن التحميل والتثبيت وإعادة التموضع والتفريغ يستغرق وقتًا أطول بكثير.
إن تحسين حركة الروبوت بشكل أكبر لن يكون له تأثير يذكر لأن عنق الزجاجة قد انتقل إلى مكان آخر.
ولهذا السبب ينبغي تحليل وقت دورة الخلية الكاملة.
يتضمن التسلسل الكامل تحميل قطعة العمل، وإغلاق التركيبات، والتحقق من الأجزاء، واستشعار التماس، واللحام، وإعادة التموضع، والتنظيف إذا لزم الأمر، وتحرير التركيبات، والتفريغ.
يساعد فهم هذه الخطوات في تحديد المكان الذي تؤدي فيه الأتمتة إلى أكبر قدر من التحسين.
في بعض الحالات، تكون عملية اللحام هي عنق الزجاجة الرئيسي. وفي حالات أخرى، قد تكمن الفرصة الأكبر في تصميم التركيبات، أو التعامل مع المواد، أو تحديد موضع قطع العمل.
وبالتالي فإن مشروع اللحام الآلي القوي يعمل على تحسين الدورة بأكملها بدلاً من أداء القوس فقط.
عندما تكون خلية اللحام الروبوتية مناسبة تمامًا
تعتبر خلية اللحام الآلية مناسبة بشكل خاص عندما تحتوي عملية التصنيع على مهام لحام قابلة للتكرار ويمكن وضع قطع العمل ضمن حدود خاضعة للرقابة.
غالبًا ما تشتمل المنتجات المرشحة الجيدة على منتجات ذات مواقع مشتركة متكررة، وتسلسلات لحام متكررة، وطبقات يمكن الوصول إليها، وعائلات أجزاء مستقرة نسبيًا.
تصبح الخلية أكثر قيمة عندما يحتاج اتساق اللحام إلى البقاء مستقرًا عبر دورات الإنتاج المتكررة.
يمكن أيضًا أن تكون التطبيقات ذات التباين الكبير مناسبة إذا كان من الممكن قياس هذا الاختلاف وإدارته من خلال الاستشعار أو التركيبات المرنة أو البرمجة التكيفية.
والفرق المهم هو بين التباين المتحكم فيه والتباين غير المتوقع.
غالبًا ما يمكن أتمتة الاختلاف المتحكم فيه.
قد لا يزال الاختلاف غير المتوقع يتطلب قدرًا أكبر من الحكم البشري أو تحسين العملية الأولية.
أخطاء شائعة في تصميم خلايا اللحام الروبوتية
أحد الأخطاء الشائعة هو افتراض أن دقة الروبوت تحل تلقائيًا سوء الإعداد.
لا.
آخر هو تجاهل الوصول إلى الشعلة حتى وقت متأخر من عملية التصميم. قد يصل الروبوت إلى منطقة العمل العامة بينما لا يزال غير قادر على الحفاظ على زاوية الشعلة الصحيحة حول التركيبات أو الميزات المجاورة.
يمكن أيضًا التقليل من تصميم التركيبات. إذا لم تتكرر قطعة العمل، فلن يتمكن برنامج الروبوت من التكرار بالنسبة للمفصل.
هناك خطأ آخر متكرر وهو تحسين حركات اللحام الفردية دون النظر إلى التحميل والتفريغ.
يمكن أن يؤدي ذلك إلى إنشاء برنامج روبوت مثير للإعجاب من الناحية الفنية داخل دورة إنتاج غير فعالة.
وأخيرًا، تم تصميم بعض الخلايا حول مكون اليوم فقط.
إذا كان من المحتمل حدوث اختلاف في المنتج في المستقبل، فيجب أخذ التركيبات المعيارية وقدرة الاستشعار والبرمجة القابلة للتكيف وقدرة تحديد الموضع المناسبة في الاعتبار مسبقًا.
يمكن لهذه العوامل تحديد ما إذا كانت خلية اللحام الآلية تظل مفيدة مع تطور متطلبات الإنتاج.
كيفية تقييم خلية اللحام الروبوتية قبل التنفيذ
يبدأ التقييم المفيد بأجزاء إنتاج تمثيلية بدلاً من مكونات العرض التوضيحي المعدة خصيصًا.
يجب أن تعكس قطع العمل المستخدمة للاختبار التفاوتات الطبيعية، وتركيب المفاصل، وحالة السطح، وتغير التجميع.
يجب أن يأخذ التقييم بعد ذلك في الاعتبار ما إذا كانت الخلية يمكنها تحديد موقع الأجزاء بشكل متسق، والوصول إلى كل التماس المطلوب، والحفاظ على اتجاه الشعلة العملي، وإكمال تسلسل اللحام المطلوب، وإدارة الاختلاف المتوقع.
وينبغي أيضا دراسة التفاعل بين العمليات المختلفة.
هل يؤدي تدوير قطعة العمل إلى تحسين الوصول إلى اللحام؟ هل يمكن للتركيبات تثبيت الجزء دون إعاقة الشعلة؟ هل يضيف الاستشعار قيمة عند وصلات محددة؟ هل هناك مناطق يجب أن يظل فيها اللحام اليدوي جزءًا من العملية؟
تنتج هذه الأسئلة خطة أتمتة أكثر واقعية من مجرد التساؤل عما إذا كان الروبوت قادرًا تقنيًا على لحام المكون.
مستقبل خلايا اللحام الروبوتية
يتحرك اتجاه اللحام الآلي نحو الخلايا التي تتطلب برمجة يدوية أقل ويمكنها الاستجابة بشكل أكثر فعالية لتنوع قطع العمل.
تعمل الرؤية ثلاثية الأبعاد والتعرف التلقائي على التماس والنماذج الرقمية وتصحيح المسار التكيفي والبرمجة الخالية من التدريس على توسيع أنواع الإنتاج التي يمكن تشغيلها آليًا.
وهذا مهم بشكل خاص للمصنعين الذين لا ينتجون نفس المكون بشكل مستمر.
ستعتمد المرونة المستقبلية بشكل أقل على تعليم كل نقطة روبوت يدويًا وأكثر على إعطاء النظام معلومات كافية لفهم مكان قطعة العمل ومكان المفصل وكيفية تطبيق عملية اللحام المعتمدة.
وحتى عندما يصبح الاستشعار والبرمجيات أكثر قدرة، تظل الأساسيات دون تغيير.
لا تزال جودة الأجزاء وتصميم التركيبات وهندسة اللحام والوصول واستقرار العملية تحدد ما إذا كانت الأتمتة يمكنها تقديم نتائج قابلة للتكرار.
وبالتالي فإن خلية اللحام الآلية الأكثر قدرة ليست هي التي تحتوي على أكبر قدر من التكنولوجيا. إنها التي تحل فيها كل تقنية مشكلة إنتاج محددة بوضوح.
خاتمة
خلية اللحام الآلية عبارة عن نظام تصنيع منسق مبني على التكرار والحركة المتحكم فيها وعمليات اللحام المستقرة والتعامل الموثوق مع قطع العمل.
الروبوت مهم، لكنه جزء واحد فقط من النظام.
تحدد التركيبات موقع الجزء. تعمل أجهزة تحديد المواقع على إنشاء اتجاهات لحام أفضل. تساعد أجهزة الاستشعار في إدارة التباين الطبيعي. تقوم وحدات التحكم بتنسيق التسلسل. أنظمة السلامة تتحكم في التفاعل البشري. معدات اللحام تحافظ على العملية نفسها.
تم تصميم أقوى خلايا اللحام الآلية حول دورة الإنتاج الكاملة.
قبل اختيار المعدات، يجب على الشركات المصنعة فهم قطع العمل الخاصة بها، وتنوع المفاصل، ومتطلبات التركيبات، وإمكانية الوصول إلى اللحام، وتدفق الإنتاج، وتغييرات المنتج المستقبلية.
عندما يتم أخذ هذه العوامل معًا في الاعتبار، يمكن لخلية اللحام الآلية أن توفر منصة مستقرة لأتمتة اللحام المتسقة والقابلة للتطوير.
الأسئلة الشائعة
ماذا تتضمن خلية اللحام الآلية؟
تشتمل خلية اللحام الآلية عادةً على روبوت لحام، ومصدر طاقة لحام، وشعلة، وتركيبات، ووحدة تحكم، ونظام أمان، وغالبًا ما يكون جهاز تحديد المواقع أو مستشعر التماس. يعتمد التكوين الدقيق على قطعة العمل، وعملية اللحام، وإمكانية الوصول إلى المفاصل، والمستوى المطلوب من الأتمتة.
كيف تجد خلية اللحام الآلية خط اللحام؟
تعتمد خلية المسار الثابت على تحديد موضع قطعة العمل بشكل متسق، بينما يمكن للأنظمة الأكثر مرونة استخدام الاستشعار باللمس أو التتبع بالليزر أو الرؤية أو المسح ثلاثي الأبعاد. تحدد هذه التقنيات موضع المفصل وتسمح للروبوت بتصحيح مساره ضمن حدود العملية المحددة.
هل يمكن لخلية لحام آلية واحدة التعامل مع منتجات مختلفة؟
نعم، عندما تكون الخلية مصممة للمرونة. يمكن لعائلات المنتجات ذات الهندسة المتوقعة استخدام تركيبات قابلة للتبديل، وبرامج متعددة، واستشعار الرؤية، وطرق خالية من التدريس. قد تظل الاختلافات الكبيرة جدًا أو غير المنضبطة بين الأجزاء تتطلب إعدادات منفصلة أو عملاً يدويًا.
لماذا تعتبر التركيبات مهمة في خلايا اللحام الآلية؟
تحدد التركيبات الموضع المرجعي بين الروبوت وقطعة العمل. إذا تحرك جزء بين الدورات، فقد لا يتماشى مسار اللحام المبرمج مع المفصل. تدعم التركيبات الجيدة الموقع المتسق والتثبيت والوصول إلى الشعلة والإنتاج القابل للتكرار.
هل تتبع التماس ضروري لكل خلية لحام آلية؟
لا. قد تعمل الأجزاء القابلة للتكرار بشكل جيد مع مسارات الروبوت الثابتة. يصبح تتبع التماس أكثر قيمة عندما تتسبب تفاوتات التصنيع العادية في اختلاف موضع المفصل الفعلي. يجب أن يعتمد القرار على تباين قطع العمل المقاسة بدلاً من التكنولوجيا المضافة وحدها.
هل تحتاج إلى مساعدة في اختيار خلية اللحام الروبوتية المناسبة؟
إذا لم تكن متأكدًا من كيفية تكوين خلية لحام آلية لقطع العمل أو عملية اللحام أو التركيبات أو أدوات تحديد المواقع أو متطلبات الاستشعار، فيمكن لفريقنا المساعدة في تقييم سير عمل الإنتاج بالكامل. اتصل بشويبو للحصول على استشارة فنية وتحديد نهج الأتمتة الذي يناسب ظروف اللحام الفعلية الخاصة بك.