جدول المحتويات
مقدمة
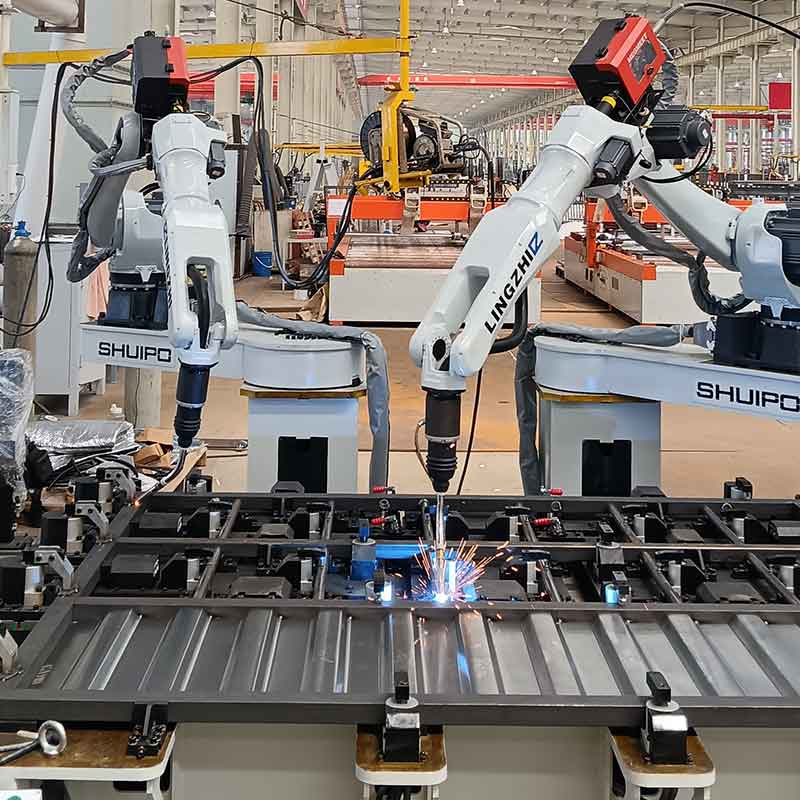
أصبح لحام الأنابيب الآلي ذا أهمية متزايدة في بيئات التصنيع حيث تحتوي مجموعات الأنابيب على وصلات متكررة، أو اتجاهات متغيرة، أو طبقات محيطية، أو توصيلات فرعية، أو ظروف وصول ضيقة. تتطلب هذه التطبيقات أكثر من مجرد تحريك شعلة اللحام حول الأنبوب.
يجب أن يقوم نظام لحام الأنابيب الآلي الناجح بتنسيق موضع الشعلة، ودوران قطعة العمل، وهندسة المفاصل، ومعلمات اللحام، ودقة التركيبات، وأحيانًا استشعار التماس. عندما يتم تصميم هذه العناصر كعملية واحدة، يمكن للأتمتة تحسين التكرار وجعل إدارة وصلات الأنابيب المعقدة أسهل بكثير عبر دورات الإنتاج المتكررة.
ويتمثل التحدي في أن وصلات الأنابيب نادراً ما تكون بسيطة مثل اللحام المستقيم على لوحة مسطحة. تتغير زاوية الشعلة بشكل مستمر حول الأسطح المنحنية، وتؤثر الجاذبية على حوض اللحام بشكل مختلف مع تغير الاتجاه، ويمكن أن يؤدي اختلاف الأبعاد إلى تحويل التماس الحقيقي بعيدًا عن المسار المبرمج.
تشرح هذه المقالة كيف يدير لحام الأنابيب الآلي تلك التحديات، وما هي المفاصل الأكثر ملاءمة للأتمتة، ولماذا يهم الاستشعار، وأجهزة تحديد المواقع، والتركيبات، وتخطيط العمليات بقدر أهمية الروبوت نفسه.
ما هو لحام الأنابيب الروبوتية؟
يستخدم لحام الأنابيب الآلي روبوتًا صناعيًا أو روبوتًا تعاونيًا للتحكم في شعلة اللحام حول وصلات الأنابيب وفقًا للمسارات المبرمجة أو المعدلة بواسطة المستشعر.
اعتمادًا على التطبيق، قد يعمل الروبوت مع:
- تجميعات الأنابيب الثابتة
- الأنابيب الدوارة
- محددات متعددة المحاور
- المفاصل المحيطية
- اتصالات الفروع
- هياكل الأنابيب المنحنية
- أقطار الأنابيب المتعددة
- تجميعات التصنيع المتكررة
قد تختلف عملية اللحام الأساسية. يمكن تكوين الأنظمة الروبوتية حول أشكال مختلفة من اللحام بالقوس الكهربائي, ، اعتمادًا على المواد والتصميم المشترك ومتطلبات الإنتاج والتحكم المطلوب في العملية.
والفرق المهم هو أن لحام الأنابيب الآلي لا يتم تعريفه بواسطة الروبوت فقط.
يشتمل النظام الكامل عادةً على الروبوت، ومعدات اللحام، والتركيبات، وأداة تحديد المواقع، ونظام الشعلة، ووحدة التحكم، وأحيانًا تقنية استشعار التماس أو الرؤية.
لماذا يصعب أتمتة لحام الأنابيب
يسمح اللحام المستقيم على قطعة العمل المسطحة للشعلة بالحفاظ على اتجاه مستقر نسبيًا.
يختلف لحام الأنابيب لأن المفصل يتبع سطحًا منحنيًا.
أثناء تحرك الروبوت حول الأنبوب، تتغير العلاقة بين الشعلة والمفصل بشكل مستمر. إذا كان الأنبوب ثابتًا، فقد يحتاج معصم الروبوت إلى الدوران عبر مسار معقد. إذا دارت قطعة العمل، فيجب أن يظل الروبوت ومحدد الموضع متزامنين.
هناك عدة متغيرات تؤثر على العملية
| عامل اللحام | لماذا يهم في لحام الأنابيب الروبوتية |
|---|---|
| قطر الأنبوب | يغير الانحناء ومسار الروبوت |
| نوع مشترك | يحدد نهج الشعلة وتسلسل اللحام |
| الاختلاف المناسب | يمكن تغيير موضع التماس الفعلي |
| زاوية الشعلة | يجب أن تظل مناسبة حيث يغير المفصل اتجاهه |
| اتجاه قطعة العمل | يؤثر على الوصول وسلوك حمام السباحة |
| دقة الموضع | يؤثر على التزامن مع حركة الروبوت |
| تكرار المباراة | يحدد ما إذا كان المفصل يظهر في المكان المتوقع |
| استشعار التماس | يساعد على التعويض عن تباين المفاصل المتحكم فيه |
| إزالة الاصطدام | يصبح حاسما حول التجمعات المنحنية |
تفسر هذه العوامل سبب تصميم لحام الأنابيب الآلي حول هندسة المفصل بأكملها بدلاً من مجرد الوصول إلى الروبوت.
المفاصل المحيطية في لحام الأنابيب الروبوتية
تعد الوصلات المحيطية من بين التطبيقات الأكثر طبيعية للحام الأنابيب الآلية.
يتبع اللحام محيط الأنبوب حيث يلتقي مكونان أسطوانيان. يمكن للنظام التعامل مع هذا بطريقتين أساسيتين.
إحدى الطرق هي إبقاء الأنبوب ثابتًا بينما يقوم الروبوت بتحريك الشعلة حول المفصل.
والآخر يقوم بتدوير الأنبوب بينما يحافظ الروبوت على وضع لحام أكثر استقرارًا.
بالنسبة للعديد من التطبيقات، يوفر تدوير قطعة العمل ترتيبًا أكثر تحكمًا لأن الروبوت لا يحتاج إلى التحرك عبر مسار دائري شديد.
يمكن لجهاز تحديد المواقع تدوير الأنبوب بسرعة يمكن التحكم فيها بينما يحافظ الروبوت على موضع الشعلة واتجاهها المطلوبين.
ومع ذلك، فإن التكوين الأفضل يعتمد على أبعاد الأنابيب، ووزن المكونات، والهندسة المحيطة، والوصول إلى المفاصل، وما إذا كان يجب لحام طبقات أخرى خلال نفس الدورة.
ولذلك ينبغي اختيار تخطيط الأتمتة بعد تحليل التجميع الكامل بدلاً من التماس المحيطي فقط.
مفاصل الفروع والتقاطعات
تعتبر وصلات الأنابيب الفرعية أكثر تعقيدًا لأن التماس لا يتبع دائرة بسيطة.
عندما يتقاطع أحد الأنابيب مع الآخر، يمكن أن يصبح مسار اللحام ثلاثي الأبعاد. تعتمد الهندسة الدقيقة على قطر الأنبوب وزاوية التقاطع وإعداد المفصل.
وهذا يخلق العديد من التحديات للروبوت.
قد يحتاج اتجاه الشعلة إلى التغيير بشكل مستمر. يجب أن تظل المسافة بين الشعلة وقطعة العمل خاضعة للتحكم. يجب على الروبوت تجنب الاصطدامات بكلا الأنبوبين مع الحفاظ على الوصول إلى المفصل.
يمكن للبرمجة التقليدية نقطة بنقطة التعامل مع هذه المفاصل، لكن جهد البرمجة يزداد عندما تصبح الهندسة أكثر تعقيدًا.
يمكن أن يؤدي التحديد القائم على الرؤية وإنشاء المسار الرقمي إلى جعل العملية أكثر مرونة عندما يتعلق الأمر بأحجام أنابيب متعددة أو أشكال هندسية فرعية.
يظل المطلب الأساسي كما هو: يجب أن يفهم نظام التشغيل الآلي مكان وجود الوصلة الحقيقية ويحافظ على اتجاه اللحام المناسب على طول المسار بأكمله.
دور محددات المواقع في لحام الأنابيب المعقدة
تعتبر أدوات تحديد المواقع ذات أهمية خاصة في لحام الأنابيب الآلية لأنها تسمح لقطعة العمل بالانتقال إلى اتجاه أكثر ملاءمة.
لا ينبغي إجبار الروبوت على إكمال كل عملية لحام فقط من خلال حركة الذراع إذا أدى تدوير المكون أو إمالته إلى إنشاء مسار لحام أبسط.
يمكن أن يساعد محدد الموضع:
- حافظ على اتجاه أكثر استقرارًا للشعلة
- تقليل تكوينات معصم الروبوت المتطرفة
- تحسين إمكانية الوصول المشترك
- خلق حركة لحام أكثر سلاسة
- أبقِ الروبوت داخل نطاق عمل فعال
- تبسيط اللحام المحيطي
- دعم الحركة المنسقة متعددة المحاور
على سبيل المثال، قد تتطلب مجموعة الأنابيب ذات اللحامات على عدة جوانب إعادة توجيه متكررة. بدلاً من إيقاف العملية وإعادة وضع المكون يدويًا، يمكن لجهاز تحديد الموضع القابل للبرمجة تحريك قطعة العمل تلقائيًا.
في الأنظمة الأكثر تقدمًا، يعمل الروبوت ومحدد المواقع كمحاور منسقة.
وهذا يسمح لهم بالتحرك معًا مع الحفاظ على العلاقة المطلوبة بين الشعلة والدرز.
لماذا دقة التركيبات مهمة
يمكن للنظام الآلي أن يكرر حركته بدقة شديدة، لكنه لا يزال يعتمد على ظهور قطعة العمل في وضع يمكن التنبؤ به.
ولهذا السبب يعد تصميم التركيبات أمرًا بالغ الأهمية.
إذا تم وضع الأنبوب بشكل مختلف في كل دورة، فقد يتحول المفصل الفعلي بعيدًا عن مسار اللحام المبرمج.
حتى التغييرات الصغيرة يمكن أن تصبح مهمة عندما تكون هندسة المفصل ضيقة أو عندما يتم التحكم بإحكام في العلاقة المطلوبة بين الشعلة والعمل.
ينبغي أن تكون المباراة جيدة:
- إنشاء موقع الأنابيب القابلة للتكرار
- منع الحركة غير المرغوب فيها
- الحفاظ على تجهيزات المفاصل
- تجنب منع الوصول إلى الشعلة
- السماح بالتحميل الفعال
- دعم تسلسل اللحام المطلوب
يجب أن يأخذ تصميم التركيبات أيضًا في الاعتبار السلوك الحراري.
قد تتحرك مجموعات الأنابيب أو تتشوه مع تقدم اللحام. ولذلك يجب أن تثبت الوحدة المكون بشكل مناسب دون إنشاء قيود غير ضرورية تؤدي إلى مشاكل جديدة.
في لحام الأنابيب الروبوتية، تعد دقة التركيب جزءًا من دقة المسار.
كيف يتعامل تتبع التماس مع اختلاف الأنابيب
نادرًا ما تكون مجموعات الأنابيب المصنعة الحقيقية مطابقة لهندستها الرقمية الاسمية.
يمكن أن تؤثر تفاوتات القطع والتشكيل والتجميع واللحام وتحميل التركيبات واللحامات السابقة على مكان ظهور التماس.
إذا اتبع الروبوت مسارًا مبرمجًا ثابتًا فقط، فإن هذه الاختلافات يمكن أن تقلل من دقة اللحام.
يساعد استشعار التماس على معالجة هذه المشكلة.
اعتمادًا على النظام، قد يتم الاستشعار قبل اللحام أو أثناء عملية اللحام. الهدف هو تحديد مكان وجود المفصل الفعلي بالنسبة للمسار المتوقع.
يمكن للنظام بعد ذلك تصحيح مسار الروبوت ضمن حدود محددة.
وهذا مفيد بشكل خاص لـ:
- المفاصل المحيطية الطويلة
- اتصالات الفروع
- تجميعات الأنابيب المصنعة
- المكونات مع تباين الأبعاد المتحكم فيه
- الهياكل المتكررة مع اختلافات طفيفة في تحديد المواقع
شويبو أنظمة اللحام الروبوتية يمكن دمجها مع تقنيات تحديد المواقع والاستشعار عندما تتطلب التطبيقات مرونة أكبر حول الاختلاف الحقيقي في قطع العمل.
الهدف ليس جعل دقة المباريات غير ضرورية.
وتتمثل الإستراتيجية الأفضل في التحكم في أكبر قدر ممكن من التباين من خلال التصنيع والتركيب، ثم استخدام الاستشعار لإدارة الاختلافات المتبقية التي يمكن التنبؤ بها.
المسار الثابت مقابل لحام الأنابيب الروبوتية الموجهة بالمستشعر
لا يحتاج كل تطبيق لحام الأنابيب الآلية إلى استشعار متقدم.
إذا كانت قطع العمل قابلة للتكرار بدرجة كبيرة وكانت التركيبات تحدد موقع المفاصل بشكل متسق، فقد يوفر المسار المبرمج الثابت نتائج ممتازة.
يصبح اللحام الموجه بالمستشعر أكثر قيمة مع زيادة تباين قطع العمل.
| حالة الإنتاج | مسار ثابت | المسار الموجه بالمستشعر |
|---|---|---|
| تجميعات الأنابيب قابلة للتكرار بدرجة عالية | مناسب جدا | قد تكون غير ضرورية |
| موقع مشترك مستقر | مناسب جدا | اختياري |
| تباين متوسط في الملاءمة | القدرة على التكيف محدودة | أكثر ملاءمة |
| متغيرات الأنابيب المتعددة | مطلوب المزيد من البرمجة | يمكن تحسين المرونة |
| اختلاف مشترك الفرع | يمكن أن تكون صعبة | في كثير من الأحيان أكثر عملية |
| إنتاج عالي المزيج | أقل مرونة | إمكانات أفضل |
| تغييرات الأبعاد المتوقعة | يتطلب برامج منفصلة | يمكن أن يدعم تصحيح المسار |
يجب أن يعتمد الاختيار الصحيح على تباين الإنتاج المقاس بدلاً من إضافة تقنية الاستشعار تلقائيًا.
زاوية الشعلة واتجاهها حول المفاصل المنحنية
يخلق انحناء الأنبوب تحديًا مستمرًا للتوجيه.
عندما تتحرك الشعلة حول اللحام المحيطي، يتغير اتجاه السطح المحلي باستمرار.
ولذلك يجب على الروبوت الحفاظ على العلاقة المناسبة بين:
- القطب أو السلك
- خط الوسط المشترك
- سطح الأنابيب
- اتجاه السفر
إذا اتبع الروبوت ببساطة المركز الهندسي لخط التماس دون ضبط اتجاه الشعلة، فقد تصبح زاوية اللحام غير مناسبة تدريجيًا.
ولهذا السبب غالبًا ما تحتوي برامج لحام الأنابيب الآلية على معلومات الموقع والاتجاه.
لا يتم توجيه الروبوت فقط إلى مكان التحرك.
ويجب أن يعرف أيضًا كيف يجب توجيه الشعلة عند كل نقطة.
بالنسبة لتقاطعات الأنابيب الأكثر تعقيدًا، قد يتغير هذا الاتجاه في عدة محاور في وقت واحد.
يصبح إنشاء المسار السلس مهمًا بشكل خاص لأن حركات المعصم المفاجئة يمكن أن تتداخل مع حركة اللحام المستقرة.
إدارة مواقع البدء والإيقاف
غالبًا ما يتضمن لحام الأنابيب طبقات ذات حلقة مغلقة.
وهذا يعني أن الروبوت يعود في النهاية إلى المنطقة التي بدأ فيها اللحام.
تستحق منطقة البداية والتوقف تخطيطًا دقيقًا للعملية لأنها يمكن أن تؤثر على استمرارية اللحام المكتمل.
يجب أن تحدد البرمجة:
- موضع بداية القوس الدقيق
- حركة الاستقرار
- اتجاه السفر
- استراتيجية التداخل حيثما كان ذلك مناسبا
- سلوك إيقاف القوس
- حركة الشعلة النهائية
الهدف هو التأكد من أن الانتقال بين بداية ونهاية اللحام المحيطي يظل خاضعًا للتحكم وقابلاً للتكرار.
في تطبيقات التمريرات المتعددة، يصبح التحدي أكبر لأن مسارات اللحام اللاحقة يجب أن تظل في موضعها الصحيح بالنسبة للتمريرات السابقة.
هذا مجال آخر حيث يصبح تحديد موضع قطعة العمل والتحكم في المسار أمرًا ضروريًا.
لحام الأنابيب الروبوتية للمفاصل متعددة الممرات
تتطلب بعض وصلات الأنابيب أكثر من ممر لحام واحد.
في اللحام اليدوي، يمكن للمشغل ذي الخبرة تقييم الخرزة السابقة بصريًا وضبط التمريرة التالية.
يتطلب اللحام الآلي متعدد التمريرات ترجمة هذه العلاقة إلى مسارات يتم التحكم فيها ومنطق العملية.
يجب أن يفهم النظام المكان الذي يجب وضع كل تمريرة فيه بالنسبة للمفصل وهندسة اللحام السابقة.
وتشمل الاستراتيجيات الممكنة ما يلي:
- مسارات الإزاحة المحددة مسبقًا
- البرامج متعددة التمريرات المخزنة
- تحديد التماس على أساس الاستشعار
- تعديل المسار التكيفي
- دوران قطعة العمل المتحكم فيه
تعتمد ملاءمة كل نهج على الهندسة المشتركة ومقدار الاختلاف المتوقع بين المكونات.
يتطلب لحام الأنابيب الآلي متعدد التمريرات عمومًا تحكمًا أقوى في العملية من اللحام أحادي التمرير لأن الأخطاء في التمريرة المبكرة يمكن أن تؤثر على كل تمريرة لاحقة.
تصنيع الأنابيب عالية المزيج والمرونة الروبوتية
لا يتضمن تصنيع الأنابيب دائمًا فترات طويلة من المكونات المتطابقة.
يمكن للمصنعين معالجة عدة أقطار أو أطوال أو تقاطعات أو زوايا مشتركة أو تكوينات تجميع للأنابيب.
وهذا يخلق تحديًا للأتمتة عالية المزيج.
لا يزال من الممكن أن تعمل البرمجة الثابتة التقليدية، ولكن يمكن أن ينمو عدد البرامج وتغييرات الإعداد بسرعة.
قد تستخدم أنظمة لحام الأنابيب الآلية الأكثر مرونة:
- البرامج ذات المعلمات
- نماذج الشغل الرقمية
- التعرف على الأجزاء القائمة على الرؤية
- الكشف التلقائي عن التماس
- إجراءات اللحام القابلة لإعادة الاستخدام
- تركيبات قابلة للتعديل
- محددات المواقع القابلة للبرمجة
الهدف هو فصل ما يتغير عما يبقى ثابتًا.
على سبيل المثال، قد تستخدم عائلة من مجموعات الأنابيب أقطارًا مختلفة بينما تشترك في نفس نوع الوصلة الأساسية وإجراءات اللحام.
يمكن للنظام المرن استخدام تلك العناصر المشتركة بدلاً من التعامل مع كل منتج كمشروع أتمتة جديد تمامًا.
كيف يؤثر وصول الروبوت على تصميم خلايا لحام الأنابيب
لا ينبغي تقييم مدى وصول الروبوت فقط من خلال مقارنة الحد الأقصى للوصول بأبعاد قطعة العمل.
يعمل الروبوت بشكل أفضل ضمن غلاف عمل فعال.
عند اللحام بالقرب من الحافة القصوى لمدى وصوله، قد يصبح الحفاظ على اتجاه الشعلة المناسب أمرًا صعبًا.
لذلك قد تتطلب مجموعات الأنابيب الكبيرة ما يلي:
- مسار الروبوت الخطي
- دوران الشغل
- مواقف روبوت متعددة
- محددات متعددة المحاور
- تخطيطات الخلايا البديلة
تحليل الاصطدام له نفس القدر من الأهمية.
يجب على الروبوت تجنب الأنبوب نفسه، ومكونات التركيبات، وهياكل تحديد المواقع، وكابلات اللحام، والمعدات المحيطة.
يمكن أن تساعد المحاكاة قبل التثبيت النهائي في تحديد هذه المشكلات قبل أن تصبح قيودًا مادية.
أفضل تخطيط للخلية هو الذي يسمح بالوصول السلس إلى جميع المفاصل المطلوبة دون إجبار الروبوت على تكوينات متطرفة متكررة.
عندما يكون لحام الأنابيب الآلي هو الأكثر منطقية
يوفر لحام الأنابيب الآلي أقوى قيمة عندما تحتوي العملية على مهام لحام متكررة أو منظمة.
غالبًا ما يكون لدى المرشحين الجيدين:
- وصلات الأنابيب المتكررة
- أبعاد المكونات الخاضعة للرقابة
- هندسة التجميع المتوقعة
- إجراءات اللحام مستقرة
- الإنتاج المتكرر
- طبقات يمكن الوصول إليها
- مراجع التركيبات المناسبة
- تباين مشترك قابل للقياس
التعقيد وحده لا يجعل اللحام الآلي غير مناسب.
لا يزال من الممكن أتمتة المفصل المعقد ثلاثي الأبعاد إذا كانت هندسته قابلة للتنبؤ بها.
التحدي الأكبر هو عدم القدرة على التنبؤ.
قد يكون من الصعب أتمتة المفصل البسيط المظهر الذي يتغير بشكل كبير من مكون إلى آخر مقارنة بالمفصل المعقد الذي يتكرر باستمرار.
ولهذا السبب غالبًا ما تكون إمكانية تكرار العملية أكثر أهمية من البساطة الهندسية.
أخطاء لحام الأنابيب الروبوتية الشائعة
أحد الأخطاء الشائعة هو افتراض أن محدد الموضع الدوراني يحل اللحام المحيطي تلقائيًا.
يجب أن يحدد محدد الموضع موقع الأنبوب بدقة وينسق بشكل صحيح مع عملية اللحام.
خطأ آخر هو تجاهل الاختلاف في التقاطعات الفرعية.
إذا أدى قطع الأنابيب وتجميعها إلى تحريك التماس الحقيقي بعيدًا عن الهندسة المبرمجة، فسيحتاج الروبوت إما إلى تحسين التحكم في العملية أو طريقة لتحديد هذا التغيير.
يتم أيضًا التقليل من أهمية الوصول إلى الشعلة في كثير من الأحيان.
يمكن للتركيبات التي تثبت الأنابيب بشكل آمن أن تعيق الشعلة أو معصم الروبوت.
يجب على الشركات المصنعة أيضًا تجنب تصميم الأتمتة حول مكون العينة المثالي.
يجب أن يستخدم الاختبار قطع عمل إنتاجية تمثيلية تتضمن اختلافًا عاديًا في الأبعاد والتجميع.
وأخيرا، ينبغي فحص العملية الكاملة.
إذا ظل التحميل أو المحاذاة أو اللحام أو تحديد الموضع غير مستقر، فإن أتمتة عملية اللحام النهائية وحدها قد لا تحل مشكلة التصنيع الأساسية.
كيفية تقييم تطبيق لحام الأنابيب الروبوتية
يبدأ التقييم المفيد بتجميع مكونات الأنابيب وفقًا لنوع المفصل وهندسته.
يحدد:
- أقطار الأنابيب
- التكوينات المشتركة
- زوايا الفرع
- أطوال التماس
- التفاوتات الأبعاد المتوقعة
- عمليات اللحام
- التوجهات المطلوبة
- قيود الوصول
ثم فحص تدفق الإنتاج الفعلي.
حدد كيفية قطع الأنابيب وتجميعها وتحديد موقعها ولحامها ونقلها ووضعها قبل اللحام النهائي.
قم بقياس التباين الحقيقي بدلاً من الاعتماد فقط على الرسومات.
بعد ذلك، حدد ما إذا كانت التركيبات يمكنها التحكم في الاختلاف أو ما إذا كان ينبغي إضافة الاستشعار.
يجب بعد ذلك تقييم مدى وصول الروبوت وحركة محدد المواقع وهندسة الشعلة وإزالة الاصطدام معًا.
توفر هذه العملية أساسًا أقوى بكثير من اختيار المعدات أولاً ومحاولة تكييف قطعة العمل بعد ذلك.
مستقبل لحام الأنابيب الروبوتية

يتحرك لحام الأنابيب الروبوتية نحو الأنظمة التي تتطلب تعليمًا أقل للنقاط الثابتة ويمكنها الاستجابة بشكل أكثر فعالية لهندسة المفاصل الفعلية.
أصبحت الرؤية واستشعار التماس والنماذج الرقمية وتوليد المسار التلقائي والتحكم التكيفي ذات أهمية متزايدة لهياكل الأنابيب المعقدة.
التغيير الأكثر أهمية هو القدرة على ربط الهندسة الرقمية بمعلومات قطعة العمل الحقيقية.
قد يحدد النموذج الرقمي المكان الذي يجب أن يكون فيه التماس.
يمكن للمستشعر تحديد مكان التماس فعليًا.
يمكن للروبوت بعد ذلك تطبيق إجراء لحام تم التحقق من صحته على طول المسار المصحح.
يعد هذا النهج مفيدًا بشكل خاص للتصنيع عالي المزيج حيث تظل هندسة المفاصل منظمة ولكن أبعاد المكونات أو مواضعها تختلف ضمن الحدود المعروفة.
ستظل الأنظمة المستقبلية تعتمد على التركيبات الجيدة وهندسة اللحام والعمليات الأولية المستقرة.
تصبح الأتمتة أكثر ذكاءً عندما تتوفر معلومات أفضل، وليس عندما يتم تجاهل التحكم الأساسي في التصنيع.
خاتمة
يمكن للحام الأنابيب الروبوتية التعامل مع الوصلات المعقدة بفعالية عندما يتم تصميم الروبوت، ومحدد الموضع، والتركيبات، وتكنولوجيا الاستشعار، وعملية اللحام كنظام واحد منسق.
يمكن تبسيط اللحامات المحيطية من خلال دوران قطعة العمل المتحكم فيه. يمكن إدارة المفاصل الفرعية من خلال تخطيط المسار ثلاثي الأبعاد. يمكن أن يعوض استشعار التماس عن التباين الذي يمكن التنبؤ به، في حين توفر التركيبات الدقيقة المرجع القابل للتكرار الذي يحتاجه الروبوت.
العامل الأكثر أهمية ليس ما إذا كان مفصل الأنابيب يبدو معقدًا.
هذا هو ما إذا كان من الممكن فهم الهندسة والتنوع وعملية الإنتاج والتحكم فيها.
عندما تكون هذه الظروف في مكانها الصحيح، يمكن أن يؤدي لحام الأنابيب الآلي إلى تحويل الوصلات المتكررة الصعبة إلى عمليات تصنيع مستقرة وقابلة للبرمجة مع الحفاظ على المرونة اللازمة لمجموعات الأنابيب المختلفة.
الأسئلة الشائعة
ما هو لحام الأنابيب الروبوتية؟
يستخدم لحام الأنابيب الآلي روبوتًا قابلاً للبرمجة للتحكم في حركة شعلة اللحام حول وصلات الأنابيب مثل اللحامات المحيطية والوصلات الفرعية. يمكن للأنظمة أيضًا استخدام أدوات تحديد المواقع والتركيبات واستشعار التماس والمحاور المنسقة للحفاظ على موضع الشعلة الدقيق حول الهندسة المعقدة.
هل يستطيع لحام الأنابيب الآلي التعامل مع أقطار الأنابيب المختلفة؟
نعم. يمكن التعامل مع الأقطار المختلفة من خلال برامج منفصلة أو ذات معلمات، وتركيبات قابلة للتعديل، وأجهزة استشعار، وأجهزة تحديد المواقع القابلة للبرمجة. يجب أن يظل النظام مسؤولاً عن التغيرات في الانحناء وموقع المفصل واتجاه الشعلة والوصول والتنوع المتوقع في قطعة العمل.
كيف يقوم الروبوت باللحام حول أنبوب كامل؟
يمكن للروبوت تحريك الشعلة حول أنبوب ثابت، أو يمكن لجهاز تحديد المواقع تدوير الأنبوب بينما يحافظ الروبوت على اتجاه الشعلة المتحكم فيه. يمكن للنهج الثاني تبسيط بعض الوصلات المحيطية، لكن الطريقة الأفضل تعتمد على هندسة قطعة العمل وتخطيط الخلية.
هل تتبع التماس ضروري للحام الأنابيب الروبوتية؟
ليس دائما. تعمل المسارات الثابتة بشكل جيد عندما يتكرر موقع الأنبوب وهندسة المفصل بدقة. يصبح تتبع التماس أكثر فائدة عندما تؤدي تفاوتات القطع أو التجميع أو التركيبات العادية إلى تغيير موضع المفصل الحقيقي ضمن نطاق يمكن التنبؤ به يحتاج النظام الآلي إلى تعويضه.
هل يستطيع لحام الأنابيب الآلي التعامل مع التوصيلات الفرعية؟
نعم، بشرط أن يتمكن الروبوت من الحفاظ على الوصول المناسب وتوجيه الشعلة على طول التماس ثلاثي الأبعاد. قد تتطلب الوصلات الفرعية تخطيطًا أكثر تقدمًا للمسار أو استشعارًا أو تركيبات أو تحديد موضع منسق لأن مسار اللحام يتغير بشكل مستمر حول تقاطع الأنابيب.
هل تحتاج إلى مساعدة في اختيار حل لحام الأنابيب الآلي المناسب؟
إذا لم تكن متأكدًا من كيفية تعامل لحام الأنابيب الآلي مع أقطار الأنابيب أو هندسة المفاصل أو التوصيلات الفرعية أو أدوات تحديد المواقع أو التركيبات أو اختلاف التماس، فيمكن لفريقنا المساعدة في تقييم عملية اللحام الكاملة. اتصل بشويبو للحصول على استشارة فنية وتطوير نهج الأتمتة حول ظروف الإنتاج الحقيقية الخاصة بك.