สารบัญ
บทนํา
การเชื่อมท่อด้วยหุ่นยนต์มีความสําคัญมากขึ้นในสภาพแวดล้อมการผลิตที่ชุดประกอบท่อมีข้อต่อซ้ํา ๆ การเปลี่ยนทิศทางตะเข็บเส้นรอบวงการเชื่อมต่อสาขาหรือเงื่อนไขการเข้าถึงที่แน่นหนา การใช้งานเหล่านี้ต้องการมากกว่าเพียงแค่การเคลื่อนย้ายคบเพลิงเชื่อมรอบท่อ.
ระบบการเชื่อมท่อหุ่นยนต์ที่ประสบความสําเร็จจะต้องประสานงานตําแหน่งคบเพลิงการหมุนชิ้นงานรูปทรงข้อต่อพารามิเตอร์การเชื่อมความแม่นยําของฟิกซ์เจอร์และบางครั้งการตรวจจับตะเข็บ เมื่อองค์ประกอบเหล่านั้นได้รับการออกแบบทางวิศวกรรมเป็นกระบวนการเดียวระบบอัตโนมัติสามารถปรับปรุงความสามารถในการทําซ้ําและทําให้ข้อต่อท่อที่ซับซ้อนง่ายขึ้นมากในการจัดการในรอบการผลิตซ้ํา ๆ.
ความท้าทายคือข้อต่อท่อไม่ค่อยง่ายเหมือนการเชื่อมตรงบนแผ่นแบน มุมคบเพลิงเปลี่ยนแปลงอย่างต่อเนื่องรอบพื้นผิวโค้งแรงโน้มถ่วงมีอิทธิพลต่อสระเชื่อมแตกต่างกันเมื่อเปลี่ยนทิศทางและการเปลี่ยนแปลงมิติสามารถเปลี่ยนตะเข็บจริงออกจากเส้นทางที่ตั้งโปรแกรมไว้.
บทความนี้จะอธิบายว่าการเชื่อมท่อด้วยหุ่นยนต์จัดการความท้าทายเหล่านั้นได้อย่างไร ข้อต่อใดที่เหมาะสมที่สุดกับระบบอัตโนมัติ และเหตุใดการตรวจจับ ตัวกําหนดตําแหน่ง อุปกรณ์ติดตั้ง และการวางแผนกระบวนการจึงมีความสําคัญพอๆ กับตัวหุ่นยนต์เอง.
การเชื่อมท่อด้วยหุ่นยนต์คืออะไร?
การเชื่อมท่อด้วยหุ่นยนต์ใช้หุ่นยนต์อุตสาหกรรมหรือหุ่นยนต์ร่วมปฏิบัติงานเพื่อควบคุมไฟฉายเชื่อมรอบข้อต่อท่อตามเส้นทางที่ตั้งโปรแกรมหรือปรับด้วยเซ็นเซอร์.
หุ่นยนต์อาจทํางานร่วมกับ: ขึ้นอยู่กับการใช้งาน
- ชุดประกอบท่อคงที่
- ท่อหมุน
- ตัวกําหนดตําแหน่งแบบหลายแกน
- ข้อต่อเส้นรอบวง
- การเชื่อมต่อสาขา
- โครงสร้างท่อโค้ง
- เส้นผ่าศูนย์กลางท่อหลาย
- ประกอบการผลิตซ้ํา
กระบวนการเชื่อมพื้นฐานอาจแตกต่างกันไป ระบบหุ่นยนต์สามารถกําหนดค่าได้รอบ ๆ รูปแบบต่างๆของ การเชื่อมอาร์ค, ขึ้นอยู่กับวัสดุ, การออกแบบร่วมกัน, ความต้องการในการผลิต, และการควบคุมกระบวนการที่จําเป็น.
ความแตกต่างที่สําคัญคือการเชื่อมท่อด้วยหุ่นยนต์ไม่ได้ถูกกําหนดโดยหุ่นยนต์เท่านั้น.
โดยปกติระบบที่สมบูรณ์จะประกอบด้วยหุ่นยนต์ อุปกรณ์เชื่อม อุปกรณ์จับยึด ตัวกําหนดตําแหน่ง ระบบคบเพลิง ตัวควบคุม และบางครั้งเทคโนโลยีการตรวจจับตะเข็บหรือการมองเห็น.
เหตุใดการเชื่อมท่อจึงทําได้ยากกว่าโดยอัตโนมัติ
การเชื่อมตรงบนชิ้นงานแบบเรียบช่วยให้คบเพลิงสามารถรักษาทิศทางที่ค่อนข้างคงที่.
การเชื่อมท่อจะแตกต่างกันเนื่องจากข้อต่อเป็นไปตามพื้นผิวโค้ง.
ในขณะที่หุ่นยนต์เดินทางรอบท่อความสัมพันธ์ระหว่างคบเพลิงและข้อต่อจะเปลี่ยนไปอย่างต่อเนื่อง หากท่ออยู่กับที่ข้อมือหุ่นยนต์อาจต้องหมุนไปตามเส้นทางที่ซับซ้อน หากชิ้นงานหมุนหุ่นยนต์และตัวกําหนดตําแหน่งจะต้องยังคงซิงโครไนซ์อยู่.
ตัวแปรหลายตัวมีอิทธิพลต่อกระบวนการ:
| ปัจจัยการเชื่อม | ทําไมมันถึงมีความสําคัญในการเชื่อมท่อด้วยหุ่นยนต์ |
|---|---|
| เส้นผ่าศูนย์กลางท่อ | เปลี่ยนความโค้งและเส้นทางหุ่นยนต์ |
| ประเภทร่วม | กําหนดแนวทางคบเพลิงและลําดับการเชื่อม |
| รูปแบบที่เหมาะสม | สามารถเลื่อนตําแหน่งตะเข็บจริงได้ |
| มุมคบเพลิง | จะต้องคงความเหมาะสมเมื่อข้อต่อเปลี่ยนทิศทาง |
| การวางแนวชิ้นงาน | มีอิทธิพลต่อการเข้าถึงและพฤติกรรมของสระเชื่อม |
| ความแม่นยําของตัวกําหนดตําแหน่ง | ส่งผลต่อการซิงโครไนซ์กับการเคลื่อนไหวของหุ่นยนต์ |
| การทําซ้ําของฟิกซ์เจอร์ | พิจารณาว่าข้อต่อปรากฏตามที่คาดไว้หรือไม่ |
| การตรวจจับรอยต่อ | ช่วยชดเชยการเปลี่ยนแปลงของข้อต่อที่ควบคุมได้ |
| การกวาดล้างการชน | มีความสําคัญอย่างยิ่งต่อชุดประกอบโค้ง |
ปัจจัยเหล่านี้อธิบายว่าทําไมการเชื่อมท่อด้วยหุ่นยนต์จึงควรได้รับการออกแบบรอบๆ รูปทรงข้อต่อทั้งหมด แทนที่จะออกแบบเพียงรอบๆ ระยะเอื้อมของหุ่นยนต์.
ข้อต่อเส้นรอบวงในการเชื่อมท่อหุ่นยนต์
ข้อต่อเส้นรอบวงเป็นหนึ่งในการใช้งานที่เป็นธรรมชาติที่สุดสําหรับการเชื่อมท่อด้วยหุ่นยนต์.
รอยเชื่อมเป็นไปตามเส้นรอบวงของท่อที่ส่วนประกอบทรงกระบอกสองชิ้นมาบรรจบกัน ระบบสามารถเข้าใกล้สิ่งนี้ได้สองวิธีพื้นฐาน.
วิธีหนึ่งทําให้ท่ออยู่กับที่ในขณะที่หุ่นยนต์เคลื่อนคบเพลิงไปรอบๆ ข้อต่อ.
อีกอันหมุนท่อในขณะที่หุ่นยนต์รักษาตําแหน่งการเชื่อมที่มั่นคงยิ่งขึ้น.
สําหรับการใช้งานหลายประเภท การหมุนชิ้นงานจะทําให้มีการควบคุมการจัดเรียงมากขึ้น เนื่องจากหุ่นยนต์ไม่จําเป็นต้องเคลื่อนที่ผ่านเส้นทางวงกลมสุดขั้ว.
ตัวกําหนดตําแหน่งสามารถหมุนท่อด้วยความเร็วที่ควบคุมได้ในขณะที่หุ่นยนต์รักษาตําแหน่งคบเพลิงและการวางแนวที่ต้องการ.
อย่างไรก็ตาม การกําหนดค่าที่ดีที่สุดขึ้นอยู่กับขนาดของท่อ น้ําหนักส่วนประกอบ รูปทรงโดยรอบ การเข้าถึงข้อต่อ และต้องเชื่อมตะเข็บอื่นๆ ในระหว่างรอบเดียวกันหรือไม่.
ดังนั้นควรเลือกเค้าโครงระบบอัตโนมัติหลังจากวิเคราะห์การประกอบที่สมบูรณ์ แทนที่จะเลือกเฉพาะตะเข็บเส้นรอบวงเท่านั้น.
ข้อต่อสาขาและทางแยก
ข้อต่อท่อสาขามีความซับซ้อนมากขึ้นเนื่องจากตะเข็บไม่เป็นไปตามวงกลมธรรมดา.
เมื่อท่อหนึ่งตัดกันเส้นทางการเชื่อมสามารถกลายเป็นสามมิติ รูปทรงเรขาคณิตที่แน่นอนขึ้นอยู่กับเส้นผ่านศูนย์กลางของท่อมุมตัดและการเตรียมข้อต่อ.
สิ่งนี้สร้างความท้าทายหลายประการให้กับหุ่นยนต์.
การวางแนวคบเพลิงอาจจําเป็นต้องเปลี่ยนอย่างต่อเนื่อง ระยะห่างระหว่างคบเพลิงและชิ้นงานต้องยังคงควบคุมอยู่ หุ่นยนต์ต้องหลีกเลี่ยงการชนกับท่อทั้งสองในขณะที่ยังคงการเข้าถึงข้อต่อ.
การเขียนโปรแกรมแบบจุดต่อจุดแบบดั้งเดิมสามารถจัดการกับข้อต่อเหล่านี้ได้ แต่ความพยายามในการเขียนโปรแกรมจะเพิ่มขึ้นเมื่อเรขาคณิตมีความซับซ้อนมากขึ้น.
การระบุตามการมองเห็นและการสร้างเส้นทางดิจิทัลสามารถทําให้กระบวนการมีความยืดหยุ่นมากขึ้นเมื่อมีท่อหลายขนาดหรือรูปทรงของสาขาที่เกี่ยวข้อง.
ข้อกําหนดพื้นฐานยังคงเหมือนเดิม: ระบบอัตโนมัติจะต้องเข้าใจว่าข้อต่อจริงอยู่ที่ไหน และรักษาทิศทางการเชื่อมที่เหมาะสมตลอดเส้นทาง.
บทบาทของตัวกําหนดตําแหน่งในการเชื่อมท่อที่ซับซ้อน
ตัวกําหนดตําแหน่งมีความสําคัญอย่างยิ่งในการเชื่อมท่อด้วยหุ่นยนต์ เนื่องจากช่วยให้ชิ้นงานเคลื่อนเข้าสู่ทิศทางที่ดีขึ้น.
ไม่ควรบังคับให้หุ่นยนต์ทําการเชื่อมทุกครั้งโดยการเคลื่อนไหวของแขนเพียงอย่างเดียว หากการหมุนหรือเอียงส่วนประกอบจะทําให้เส้นทางการเชื่อมง่ายขึ้น.
ตัวกําหนดตําแหน่งสามารถช่วยได้:
- รักษาการวางแนวคบเพลิงให้มั่นคงยิ่งขึ้น
- ลดการกําหนดค่าข้อมือหุ่นยนต์สุดขีด
- ปรับปรุงการเข้าถึงร่วมกัน
- สร้างการเคลื่อนไหวการเชื่อมที่นุ่มนวล
- เก็บหุ่นยนต์ให้อยู่ในช่วงการทํางานที่มีประสิทธิภาพ
- ลดความซับซ้อนของการเชื่อมเส้นรอบวง
- รองรับการเคลื่อนที่แบบหลายแกนที่ประสานกัน
ตัวอย่างเช่นการประกอบท่อที่มีตะเข็บหลายด้านอาจต้องมีการปรับทิศทางซ้ํา แทนที่จะหยุดกระบวนการและเปลี่ยนตําแหน่งส่วนประกอบด้วยตนเองตัวกําหนดตําแหน่งที่ตั้งโปรแกรมได้สามารถเคลื่อนย้ายชิ้นงานได้โดยอัตโนมัติ.
ในระบบขั้นสูง หุ่นยนต์และตัวกําหนดตําแหน่งจะทํางานเป็นแกนที่ประสานกัน.
ช่วยให้สามารถเคลื่อนที่ไปพร้อมกันในขณะที่ยังคงรักษาความสัมพันธ์ที่ต้องการระหว่างคบเพลิงและตะเข็บ.
เหตุใดความแม่นยําของฟิกซ์เจอร์จึงมีความสําคัญ
ระบบหุ่นยนต์สามารถทําซ้ําการเคลื่อนไหวได้อย่างแม่นยํามาก แต่ก็ยังขึ้นอยู่กับชิ้นงานที่ปรากฏในตําแหน่งที่คาดเดาได้.
นี่คือเหตุผลว่าทําไมการออกแบบฟิกซ์เจอร์จึงมีความสําคัญ.
หากท่ออยู่ในตําแหน่งที่แตกต่างกันในแต่ละรอบ ข้อต่อจริงอาจเคลื่อนออกจากเส้นทางการเชื่อมที่ตั้งโปรแกรมไว้.
การเปลี่ยนแปลงเล็กๆ น้อยๆ ก็อาจมีนัยสําคัญได้เมื่อรูปทรงของข้อต่อแคบหรือเมื่อมีการควบคุมความสัมพันธ์ระหว่างคบเพลิงกับงานที่ต้องการอย่างเข้มงวด.
โปรแกรมติดตั้งที่ดีควร:
- สร้างตําแหน่งท่อที่ทําซ้ําได้
- ป้องกันการเคลื่อนไหวที่ไม่พึงประสงค์
- รักษาข้อต่อให้พอดี
- หลีกเลี่ยงการปิดกั้นการเข้าถึงคบเพลิง
- ช่วยให้การโหลดมีประสิทธิภาพ
- สนับสนุนลําดับการเชื่อมที่ต้องการ
การออกแบบฟิกซ์เจอร์ควรคํานึงถึงพฤติกรรมทางความร้อนด้วย.
ชุดท่ออาจเคลื่อนที่หรือบิดเบี้ยวเมื่อการเชื่อมดําเนินไป ฟิกซ์เจอร์จึงต้องยึดส่วนประกอบไว้อย่างเหมาะสมโดยไม่สร้างการยับยั้งชั่งใจที่ไม่จําเป็นซึ่งทําให้เกิดปัญหาใหม่.
ในการเชื่อมท่อด้วยหุ่นยนต์ ความแม่นยําของฟิกซ์เจอร์เป็นส่วนหนึ่งของความแม่นยําของเส้นทาง.
วิธีการติดตามตะเข็บจัดการกับการเปลี่ยนแปลงท่อ
ชุดประกอบท่อประดิษฐ์จริงไม่ค่อยเหมือนกับรูปทรงดิจิทัลที่ระบุ.
ความคลาดเคลื่อนในการตัด การขึ้นรูป การประกอบ การเชื่อมแบบยึดติด การโหลดฟิกซ์เจอร์ และการเชื่อมครั้งก่อน ล้วนส่งผลต่อตําแหน่งของตะเข็บที่ปรากฏ.
หากหุ่นยนต์เดินตามเส้นทางที่ตั้งโปรแกรมไว้เท่านั้น ความแตกต่างเหล่านั้นสามารถลดความแม่นยําในการเชื่อมได้.
การตรวจจับรอยต่อช่วยแก้ไขปัญหานี้.
การตรวจจับอาจเกิดขึ้นก่อนการเชื่อมหรือระหว่างกระบวนการเชื่อมทั้งนี้ขึ้นอยู่กับระบบ วัตถุประสงค์คือเพื่อกําหนดตําแหน่งของข้อต่อจริงที่สัมพันธ์กับเส้นทางที่คาดหวัง.
จากนั้นระบบจะสามารถแก้ไขวิถีการเคลื่อนที่ของหุ่นยนต์ภายในขีดจํากัดที่กําหนดได้.
สิ่งนี้มีประโยชน์อย่างยิ่งสําหรับ:
- ข้อต่อเส้นรอบวงยาว
- การเชื่อมต่อสาขา
- ประกอบท่อประดิษฐ์
- ส่วนประกอบที่มีการเปลี่ยนแปลงมิติที่ควบคุม
- โครงสร้างที่ทําซ้ําโดยมีความแตกต่างของตําแหน่งเล็กน้อย
ของชุยโป ระบบการเชื่อมด้วยหุ่นยนต์ สามารถบูรณาการเข้ากับเทคโนโลยีการกําหนดตําแหน่งและการตรวจจับได้เมื่อการใช้งานต้องการความยืดหยุ่นที่มากขึ้นเกี่ยวกับการเปลี่ยนแปลงของชิ้นงานจริง.
เป้าหมายไม่ใช่การทําให้ความแม่นยําของการแข่งขันไม่จําเป็น.
กลยุทธ์ที่ดีกว่าคือการควบคุมความแปรผันให้มากที่สุดเท่าที่จะเป็นไปได้ผ่านการผลิตและการติดตั้ง จากนั้นใช้การตรวจจับเพื่อจัดการความแตกต่างที่คาดการณ์ได้ที่เหลืออยู่.
เส้นทางคงที่กับการเชื่อมท่อหุ่นยนต์นําทางด้วยเซ็นเซอร์
ไม่ใช่ทุกแอปพลิเคชันการเชื่อมท่อด้วยหุ่นยนต์ที่ต้องการการตรวจจับขั้นสูง.
หากชิ้นงานสามารถทําซ้ําได้สูงและฟิกซ์เจอร์อยู่ในตําแหน่งข้อต่ออย่างสม่ําเสมอ เส้นทางที่ตั้งโปรแกรมไว้คงที่อาจให้ผลลัพธ์ที่ยอดเยี่ยม.
การเชื่อมโดยใช้เซ็นเซอร์จะมีคุณค่ามากขึ้นเมื่อความแปรผันของชิ้นงานเพิ่มขึ้น.
| สภาพการผลิต | เส้นทางคงที่ | เส้นทางที่เซ็นเซอร์นําทาง |
|---|---|---|
| ชุดประกอบท่อที่ทําซ้ําได้สูง | เหมาะมาก | อาจไม่จําเป็น |
| ตําแหน่งข้อต่อที่มั่นคง | เหมาะมาก | ไม่จําเป็น |
| รูปแบบการจัดวางปานกลาง | การปรับตัวที่จํากัด | เหมาะสมมากขึ้น |
| หลายท่อหลายแบบ | จําเป็นต้องเขียนโปรแกรมเพิ่มเติม | สามารถปรับปรุงความยืดหยุ่น |
| การเปลี่ยนแปลงข้อต่อสาขา | อาจเป็นเรื่องยาก | มักจะใช้งานได้จริงมากกว่า |
| การผลิตแบบผสมสูง | มีความยืดหยุ่นน้อยลง | ศักยภาพที่ดีกว่า |
| การเปลี่ยนแปลงมิติที่คาดการณ์ได้ | ต้องการโปรแกรมแยกต่างหาก | สามารถรองรับการแก้ไขเส้นทางได้ |
ตัวเลือกที่ถูกต้องควรขึ้นอยู่กับความแปรผันของการผลิตที่วัดได้ แทนที่จะเพิ่มเทคโนโลยีการตรวจจับโดยอัตโนมัติ.
มุมคบเพลิงและการวางแนวรอบข้อต่อโค้ง
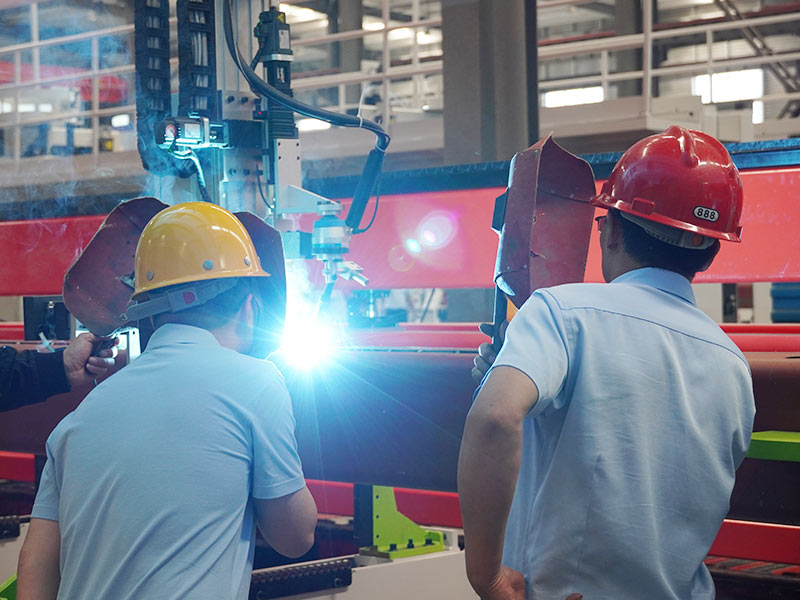
ความโค้งของท่อสร้างความท้าทายในการวางแนวอย่างต่อเนื่อง.
ขณะที่คบเพลิงเคลื่อนที่ไปรอบๆ รอยเชื่อมเส้นรอบวง ทิศทางพื้นผิวในท้องถิ่นจะเปลี่ยนแปลงตลอดเวลา.
หุ่นยนต์จึงต้องรักษาความสัมพันธ์ที่เหมาะสมระหว่าง:
- อิเล็กโทรดหรือลวด
- เส้นกึ่งกลางร่วม
- พื้นผิวท่อ
- ทิศทางการเดินทาง
หากหุ่นยนต์เดินตามจุดศูนย์กลางทางเรขาคณิตของตะเข็บโดยไม่ปรับการวางแนวของคบเพลิง มุมการเชื่อมอาจค่อยๆ ไม่เหมาะสม.
นี่คือเหตุผลที่โปรแกรมการเชื่อมท่อด้วยหุ่นยนต์มักจะมีทั้งข้อมูลตําแหน่งและการวางแนว.
หุ่นยนต์ไม่เพียงแต่ได้รับคําแนะนําให้เคลื่อนที่ไปที่ใดเท่านั้น.
ต้องรู้ด้วยว่าไฟฉายในแต่ละจุดควรวางทิศทางอย่างไร.
สําหรับทางแยกท่อที่ซับซ้อนมากขึ้น การวางแนวนี้อาจเปลี่ยนแปลงได้หลายแกนพร้อมกัน.
การสร้างเส้นทางที่ราบรื่นมีความสําคัญอย่างยิ่ง เนื่องจากการเคลื่อนไหวของข้อมืออย่างกะทันหันอาจรบกวนการเคลื่อนไหวของการเชื่อมที่มั่นคง.
การจัดการตําแหน่งเริ่มต้นและหยุด
การเชื่อมท่อมักเกี่ยวข้องกับตะเข็บวงปิด.
นั่นหมายความว่าหุ่นยนต์จะกลับไปยังบริเวณที่เริ่มการเชื่อมในที่สุด.
บริเวณเริ่มต้นและหยุดสมควรได้รับการวางแผนกระบวนการอย่างรอบคอบ เนื่องจากอาจส่งผลต่อความต่อเนื่องของการเชื่อมที่เสร็จสมบูรณ์.
การเขียนโปรแกรมควรกําหนด:
- ตําแหน่งเริ่มต้นส่วนโค้งที่แน่นอน
- การเคลื่อนไหวแบบรักษาเสถียรภาพ
- ทิศทางการเดินทาง
- กลยุทธ์ทับซ้อนกันตามความเหมาะสม
- พฤติกรรมหยุดอาร์ค
- การเคลื่อนที่คบเพลิงครั้งสุดท้าย
เป้าหมายคือเพื่อให้แน่ใจว่าการเปลี่ยนแปลงระหว่างจุดเริ่มต้นและจุดสิ้นสุดของการเชื่อมเส้นรอบวงยังคงได้รับการควบคุมและทําซ้ําได้.
ในการใช้งานแบบหลายรอบ ความท้าทายจะมีมากขึ้นเนื่องจากเส้นทางการเชื่อมที่ตามมาจะต้องอยู่ในตําแหน่งที่ถูกต้องโดยสัมพันธ์กับการเชื่อมครั้งก่อน.
นี่เป็นอีกพื้นที่หนึ่งที่การวางตําแหน่งชิ้นงานและการควบคุมเส้นทางที่สอดคล้องกันกลายเป็นสิ่งจําเป็น.
การเชื่อมท่อด้วยหุ่นยนต์สําหรับข้อต่อหลายผ่าน
ข้อต่อท่อบางข้อต้องใช้การเชื่อมมากกว่าหนึ่งครั้ง.
ในการเชื่อมด้วยมือ ผู้ปฏิบัติงานที่มีประสบการณ์สามารถประเมินเม็ดบีดก่อนหน้าด้วยสายตาและปรับรอบถัดไป.
การเชื่อมแบบหลายรอบด้วยหุ่นยนต์จําเป็นต้องแปลความสัมพันธ์นั้นเป็นเส้นทางควบคุมและตรรกะของกระบวนการ.
ระบบจะต้องเข้าใจว่าแต่ละรอบควรวางไว้ที่ใดโดยสัมพันธ์กับรอยต่อและรูปทรงการเชื่อมก่อนหน้า.
กลยุทธ์ที่เป็นไปได้ ได้แก่
- เส้นทางออฟเซ็ตที่กําหนดไว้ล่วงหน้า
- โปรแกรมมัลติพาสที่เก็บไว้
- การระบุตะเข็บตามเซ็นเซอร์
- การปรับเส้นทางแบบปรับตัว
- การหมุนชิ้นงานแบบควบคุม
ความเหมาะสมของแต่ละแนวทางขึ้นอยู่กับรูปทรงของข้อต่อและปริมาณความแปรผันที่คาดหวังระหว่างส่วนประกอบต่างๆ.
โดยทั่วไปการเชื่อมท่อด้วยหุ่นยนต์แบบหลายรอบจําเป็นต้องมีการควบคุมกระบวนการที่แข็งแกร่งกว่าการเชื่อมแบบผ่านครั้งเดียว เนื่องจากข้อผิดพลาดในการผ่านครั้งแรกอาจส่งผลต่อทุก ๆ การผ่านในภายหลัง.
การผลิตท่อผสมสูงและความยืดหยุ่นของหุ่นยนต์
การผลิตท่อไม่ได้เกี่ยวข้องกับส่วนประกอบที่เหมือนกันในระยะยาวเสมอไป.
ผู้ผลิตอาจประมวลผลเส้นผ่านศูนย์กลาง ความยาว ทางแยก มุมข้อต่อ หรือการกําหนดค่าการประกอบท่อหลายแบบ.
สิ่งนี้สร้างความท้าทายด้านระบบอัตโนมัติแบบผสมสูง.
การเขียนโปรแกรมแบบตายตัวแบบเดิมยังคงสามารถทํางานได้ แต่จํานวนโปรแกรมและการเปลี่ยนแปลงการตั้งค่าสามารถเติบโตได้อย่างรวดเร็ว.
ระบบเชื่อมท่อหุ่นยนต์ที่มีความยืดหยุ่นมากขึ้นอาจใช้:
- โปรแกรมที่กําหนดพารามิเตอร์
- โมเดลชิ้นงานดิจิตอล
- การจดจําชิ้นส่วนตามวิสัยทัศน์
- การตรวจจับตะเข็บอัตโนมัติ
- ขั้นตอนการเชื่อมแบบใช้ซ้ําได้
- อุปกรณ์ติดตั้งแบบปรับได้
- ตัวกําหนดตําแหน่งที่ตั้งโปรแกรมได้
วัตถุประสงค์คือเพื่อแยกสิ่งที่เปลี่ยนแปลงออกจากสิ่งที่คงที่.
ตัวอย่างเช่น กลุ่มชุดประกอบท่ออาจใช้เส้นผ่านศูนย์กลางต่างกันในขณะที่ใช้ข้อต่อพื้นฐานและขั้นตอนการเชื่อมร่วมกัน.
ระบบที่ยืดหยุ่นสามารถใช้องค์ประกอบทั่วไปเหล่านั้นได้ แทนที่จะถือว่าทุกผลิตภัณฑ์เป็นโครงการอัตโนมัติใหม่ทั้งหมด.
การเข้าถึงของหุ่นยนต์ส่งผลต่อการออกแบบเซลล์เชื่อมท่ออย่างไร
ไม่ควรประเมินการเข้าถึงของหุ่นยนต์โดยการเปรียบเทียบการเข้าถึงสูงสุดกับขนาดของชิ้นงานเท่านั้น.
หุ่นยนต์ทํางานได้ดีที่สุดภายในขอบเขตการทํางานที่มีประสิทธิภาพ.
เมื่อเชื่อมใกล้ขอบสุดของการเข้าถึง การรักษาทิศทางคบเพลิงที่เหมาะสมอาจกลายเป็นเรื่องยาก.
การประกอบท่อขนาดใหญ่จึงอาจต้องใช้:
- ติดตามหุ่นยนต์เชิงเส้น
- การหมุนชิ้นงาน
- ตําแหน่งหุ่นยนต์หลายตําแหน่ง
- ตัวกําหนดตําแหน่งแบบหลายแกน
- เค้าโครงเซลล์ทางเลือก
การวิเคราะห์การชนก็มีความสําคัญไม่แพ้กัน.
หุ่นยนต์จะต้องหลีกเลี่ยงตัวท่อ ส่วนประกอบฟิกซ์เจอร์ โครงสร้างตัวกําหนดตําแหน่ง สายเชื่อม และอุปกรณ์โดยรอบ.
การจําลองก่อนการติดตั้งขั้นสุดท้ายสามารถช่วยระบุปัญหาเหล่านี้ก่อนที่จะกลายเป็นข้อจํากัดทางกายภาพ.
เค้าโครงเซลล์ที่ดีที่สุดคือรูปแบบที่ช่วยให้เข้าถึงข้อต่อที่จําเป็นทั้งหมดได้อย่างราบรื่น โดยไม่ต้องบังคับให้หุ่นยนต์ทําการกําหนดค่าที่รุนแรงซ้ําๆ.
เมื่อการเชื่อมท่อด้วยหุ่นยนต์ทําให้เกิดความรู้สึกมากที่สุด
การเชื่อมท่อด้วยหุ่นยนต์ให้ค่าที่แข็งแกร่งที่สุดเมื่อกระบวนการประกอบด้วยงานเชื่อมซ้ําหรือมีโครงสร้าง.
ผู้สมัครที่ดีมักจะมี:
- ข้อต่อท่อที่เกิดซ้ํา
- ขนาดส่วนประกอบควบคุม
- เรขาคณิตการประกอบที่คาดการณ์ได้
- ขั้นตอนการเชื่อมที่มั่นคง
- การผลิตซ้ํา
- ตะเข็บที่สามารถเข้าถึงได้
- การอ้างอิงฟิกซ์เจอร์ที่เหมาะสม
- ความแปรผันของข้อต่อที่วัดได้
ความซับซ้อนเพียงอย่างเดียวไม่ได้ทําให้การเชื่อมด้วยหุ่นยนต์ไม่เหมาะสม.
ข้อต่อสามมิติที่ซับซ้อนยังคงสามารถทํางานอัตโนมัติได้หากสามารถคาดเดาเรขาคณิตได้.
ความท้าทายที่ยิ่งใหญ่กว่าคือความไม่แน่นอน.
ข้อต่อที่ดูเรียบง่ายซึ่งเปลี่ยนแปลงอย่างมากจากส่วนประกอบหนึ่งไปอีกส่วนประกอบหนึ่งอาจทําได้ยากกว่าข้อต่อที่ซับซ้อนซึ่งทําซ้ําอย่างสม่ําเสมอ.
นี่คือเหตุผลว่าทําไมการทําซ้ําของกระบวนการจึงมักมีความสําคัญมากกว่าความเรียบง่ายทางเรขาคณิต.
ข้อผิดพลาดทั่วไปในการเชื่อมท่อหุ่นยนต์
ข้อผิดพลาดทั่วไปประการหนึ่งคือการสมมติว่าตัวกําหนดตําแหน่งแบบหมุนจะแก้ปัญหาการเชื่อมตามเส้นรอบวงโดยอัตโนมัติ.
ตัวกําหนดตําแหน่งยังคงต้องระบุตําแหน่งท่ออย่างถูกต้องและประสานงานกับกระบวนการเชื่อมอย่างถูกต้อง.
ข้อผิดพลาดอีกประการหนึ่งคือการเพิกเฉยต่อความแปรผันของทางแยกสาขา.
หากการตัดและประกอบท่อเคลื่อนตะเข็บจริงออกจากรูปทรงที่ตั้งโปรแกรมไว้ หุ่นยนต์จําเป็นต้องมีการควบคุมกระบวนการที่ได้รับการปรับปรุงหรือวิธีการระบุการเปลี่ยนแปลงนั้น.
การเข้าถึงคบเพลิงมักถูกประเมินต่ําเกินไป.
อุปกรณ์ยึดที่ยึดท่ออย่างแน่นหนาสามารถกีดขวางคบเพลิงหรือข้อมือหุ่นยนต์ได้.
ผู้ผลิตควรหลีกเลี่ยงการออกแบบระบบอัตโนมัติเกี่ยวกับส่วนประกอบตัวอย่างในอุดมคติ.
การทดสอบควรใช้ชิ้นงานการผลิตที่เป็นตัวแทนซึ่งรวมถึงการเปลี่ยนแปลงมิติปกติและการประกอบ.
สุดท้ายควรตรวจสอบกระบวนการทั้งหมด.
หากการโหลด การจัดตําแหน่ง การเชื่อมแบบยึดติด หรือการวางตําแหน่งยังคงไม่เสถียร การดําเนินการเชื่อมขั้นสุดท้ายโดยอัตโนมัติเพียงอย่างเดียวอาจไม่สามารถแก้ปัญหาการผลิตที่ซ่อนอยู่ได้.
วิธีการประเมินแอพลิเคชันการเชื่อมท่อหุ่นยนต์
การประเมินที่เป็นประโยชน์เริ่มต้นด้วยการจัดกลุ่มส่วนประกอบท่อตามประเภทข้อต่อและรูปทรง.
ระบุ:
- เส้นผ่าศูนย์กลางท่อ
- การกําหนดค่าร่วมกัน
- มุมสาขา
- ความยาวตะเข็บ
- ความคลาดเคลื่อนของมิติที่คาดหวัง
- กระบวนการเชื่อม
- ทิศทางที่จําเป็น
- ข้อจํากัดในการเข้าถึง
จากนั้นตรวจสอบขั้นตอนการผลิตจริง.
กําหนดวิธีการตัด ประกอบ วางตําแหน่ง เชื่อมแทค ถ่ายโอน และวางตําแหน่งก่อนการเชื่อมขั้นสุดท้าย.
วัดความแปรผันที่แท้จริงแทนที่จะอาศัยเพียงภาพวาด.
หลังจากนั้น ให้พิจารณาว่าอุปกรณ์ติดตั้งสามารถควบคุมความแปรผันได้หรือไม่ หรือควรเพิ่มการตรวจจับหรือไม่.
การเข้าถึงของหุ่นยนต์ การเคลื่อนที่ของตัวกําหนดตําแหน่ง รูปทรงของคบเพลิง และระยะการชนควรได้รับการประเมินร่วมกัน.
กระบวนการนี้ให้รากฐานที่แข็งแกร่งกว่าการเลือกอุปกรณ์ก่อนและพยายามปรับชิ้นงานในภายหลัง.
อนาคตของการเชื่อมท่อด้วยหุ่นยนต์

การเชื่อมท่อด้วยหุ่นยนต์กําลังเคลื่อนไปสู่ระบบที่ต้องการการสอนแบบจุดคงที่น้อยกว่า และสามารถตอบสนองต่อรูปทรงข้อต่อจริงได้อย่างมีประสิทธิภาพมากขึ้น.
การมองเห็น การตรวจจับตะเข็บ โมเดลดิจิทัล การสร้างเส้นทางอัตโนมัติ และการควบคุมแบบปรับได้ มีความสําคัญมากขึ้นสําหรับโครงสร้างท่อที่ซับซ้อน.
การเปลี่ยนแปลงที่สําคัญที่สุดคือความสามารถในการเชื่อมต่อเรขาคณิตดิจิทัลกับข้อมูลชิ้นงานจริง.
โมเดลดิจิทัลอาจกําหนดว่าตะเข็บควรอยู่ที่ใด.
เซ็นเซอร์สามารถระบุได้ว่าตะเข็บอยู่ที่ไหนจริงๆ.
หุ่นยนต์สามารถใช้ขั้นตอนการเชื่อมที่ผ่านการตรวจสอบแล้วตามเส้นทางที่ถูกต้อง.
วิธีการนี้มีประโยชน์อย่างยิ่งสําหรับการผลิตแบบผสมสูง โดยที่รูปทรงข้อต่อยังคงมีโครงสร้างอยู่ แต่ขนาดหรือตําแหน่งของส่วนประกอบจะแตกต่างกันภายในขีดจํากัดที่ทราบ.
ระบบในอนาคตจะยังคงขึ้นอยู่กับอุปกรณ์ติดตั้งที่ดี วิศวกรรมการเชื่อม และกระบวนการต้นน้ําที่มั่นคง.
ระบบอัตโนมัติจะชาญฉลาดมากขึ้นเมื่อมีข้อมูลที่ดีขึ้น ไม่ใช่เมื่อละเลยการควบคุมการผลิตขั้นพื้นฐาน.
บทสรุป
การเชื่อมท่อด้วยหุ่นยนต์สามารถจัดการกับข้อต่อที่ซับซ้อนได้อย่างมีประสิทธิภาพเมื่อหุ่นยนต์ ตัวกําหนดตําแหน่ง อุปกรณ์ติดตั้ง เทคโนโลยีการตรวจจับ และกระบวนการเชื่อมได้รับการออกแบบให้เป็นระบบที่ประสานกัน.
ตะเข็บเส้นรอบวงสามารถทําให้ง่ายขึ้นผ่านการหมุนชิ้นงานที่มีการควบคุม ข้อต่อสาขาสามารถจัดการได้ด้วยการวางแผนเส้นทางสามมิติ การตรวจจับรอยต่อสามารถชดเชยความแปรผันที่คาดการณ์ได้ในขณะที่อุปกรณ์ติดตั้งที่แม่นยําให้การอ้างอิงที่ทําซ้ําได้ตามที่หุ่นยนต์ต้องการ.
ปัจจัยที่สําคัญที่สุดไม่ใช่ว่าข้อต่อท่อจะดูซับซ้อนหรือไม่.
อยู่ที่ว่าสามารถเข้าใจและควบคุมเรขาคณิต ความแปรผัน และกระบวนการผลิตได้หรือไม่.
เมื่อสภาวะเหล่านั้นเกิดขึ้น การเชื่อมท่อด้วยหุ่นยนต์สามารถเปลี่ยนข้อต่อซ้ําๆ ที่ยากลําบากให้เป็นการดําเนินการผลิตที่มั่นคงและตั้งโปรแกรมได้ ขณะเดียวกันก็รักษาความยืดหยุ่นที่จําเป็นสําหรับชุดประกอบท่อต่างๆ.
คําถามที่พบบ่อย
การเชื่อมท่อด้วยหุ่นยนต์คืออะไร?
การเชื่อมท่อด้วยหุ่นยนต์ใช้หุ่นยนต์ที่ตั้งโปรแกรมได้เพื่อควบคุมการเคลื่อนที่ของคบเพลิงเชื่อมรอบข้อต่อท่อเช่นตะเข็บเส้นรอบวงและการเชื่อมต่อสาขา ระบบยังสามารถใช้ตัวกําหนดตําแหน่ง, อุปกรณ์ติดตั้ง, การตรวจจับตะเข็บและแกนประสานงานเพื่อรักษาตําแหน่งคบเพลิงที่ถูกต้องรอบ ๆ รูปทรงที่ซับซ้อน.
หุ่นยนต์เชื่อมท่อสามารถจัดการกับเส้นผ่าศูนย์กลางท่อที่แตกต่างกัน?
ใช่. เส้นผ่านศูนย์กลางที่แตกต่างกันสามารถจัดการได้ผ่านโปรแกรมแยกหรือพารามิเตอร์อุปกรณ์ติดตั้งแบบปรับได้การตรวจจับและตัวกําหนดตําแหน่งที่ตั้งโปรแกรมได้ ระบบยังคงต้องคํานึงถึงการเปลี่ยนแปลงของความโค้งตําแหน่งข้อต่อการวางแนวคบเพลิงการเข้าถึงและการเปลี่ยนแปลงของชิ้นงานที่คาดหวัง.
หุ่นยนต์เชื่อมรอบท่อที่สมบูรณ์ได้อย่างไร?
หุ่นยนต์สามารถเคลื่อนย้ายคบเพลิงไปรอบ ๆ ท่อที่อยู่กับที่หรือตัวกําหนดตําแหน่งสามารถหมุนท่อได้ในขณะที่หุ่นยนต์รักษาการวางแนวคบเพลิงที่ควบคุมได้ แนวทางที่สองสามารถลดความซับซ้อนของข้อต่อเส้นรอบวงบางส่วนได้ แต่วิธีที่ดีที่สุดขึ้นอยู่กับรูปทรงของชิ้นงานและโครงร่างของเซลล์.
การติดตามตะเข็บจําเป็นสําหรับการเชื่อมท่อด้วยหุ่นยนต์หรือไม่?
ไม่เสมอไป เส้นทางคงที่ทํางานได้ดีเมื่อตําแหน่งของท่อและรูปทรงข้อต่อทําซ้ําได้อย่างแม่นยํา การติดตามรอยต่อจะมีประโยชน์มากขึ้นเมื่อความคลาดเคลื่อนในการตัด การประกอบ หรือฟิกซ์เจอร์ปกติเปลี่ยนตําแหน่งข้อต่อจริงภายในช่วงที่คาดเดาได้ซึ่งระบบหุ่นยนต์จําเป็นต้องชดเชย.
การเชื่อมท่อด้วยหุ่นยนต์สามารถจัดการกับการเชื่อมต่อสาขาได้หรือไม่?
ใช่หากหุ่นยนต์สามารถรักษาการเข้าถึงที่เหมาะสมและการวางแนวคบเพลิงตามตะเข็บสามมิติ ข้อต่อสาขาอาจต้องมีการวางแผนเส้นทางขั้นสูงการตรวจจับการยึดหรือการวางตําแหน่งที่มีการประสานงานเนื่องจากเส้นทางการเชื่อมเปลี่ยนแปลงอย่างต่อเนื่องรอบ ๆ จุดตัดของท่อ.
ต้องการความช่วยเหลือในการเลือกโซลูชันการเชื่อมท่อหุ่นยนต์ที่เหมาะสมหรือไม่?
หากคุณไม่แน่ใจว่าการเชื่อมท่อด้วยหุ่นยนต์สามารถรองรับเส้นผ่านศูนย์กลางท่อ รูปทรงข้อต่อ การเชื่อมต่อสาขา ตัวกําหนดตําแหน่ง อุปกรณ์ติดตั้ง หรือการแปรผันของตะเข็บได้อย่างไร ทีมงานของเราสามารถช่วยประเมินกระบวนการเชื่อมที่สมบูรณ์ได้. ติดต่อ ชุยโป สําหรับการให้คําปรึกษาด้านเทคนิคและพัฒนาแนวทางอัตโนมัติเกี่ยวกับสภาพการผลิตจริงของคุณ.