جدول المحتويات
مقدمة
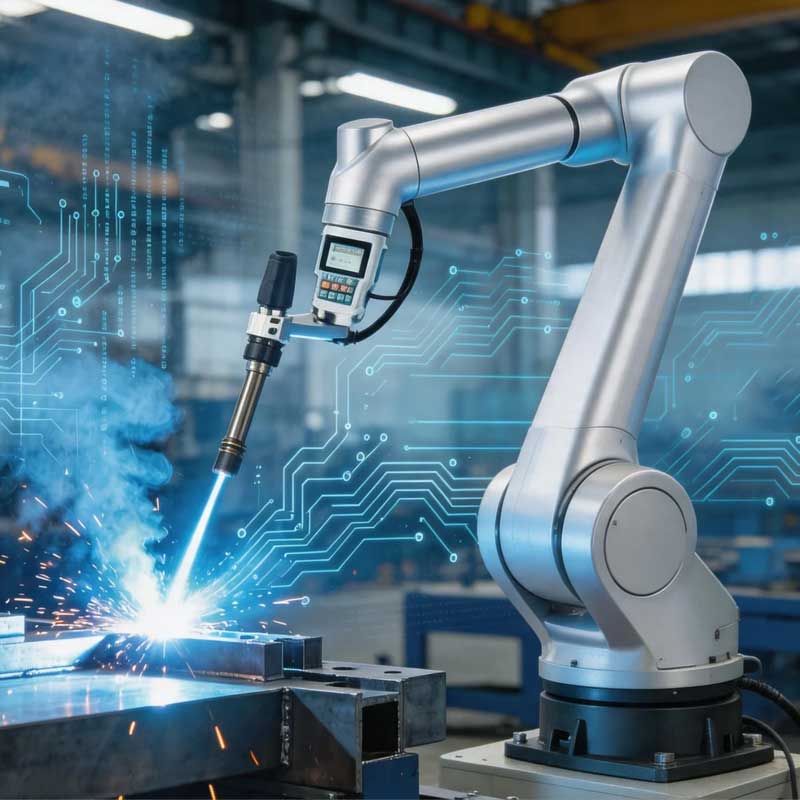
أصبح اللحام الآلي TIG ذا أهمية متزايدة في بيئات التصنيع حيث يكون مظهر اللحام والتحكم في الحرارة والتكرار واستقرار العملية مهمًا بقدر أهمية سرعة الإنتاج. لقد تم تقدير لحام TIG منذ فترة طويلة لقدرته على إنتاج لحامات نظيفة يمكن التحكم فيها، ولكن العملية تتطلب أيضًا تحديد موضع دقيق للشعلة وسرعة سير مستقرة وتحكمًا دقيقًا في ظروف اللحام. هذه المتطلبات تجعله مرشحًا طبيعيًا للأتمتة عندما تكون قطعة العمل وعملية الإنتاج مناسبة.
التغيير المهم ليس مجرد أن الروبوت يمكنه حمل شعلة TIG. يمكن لأنظمة اللحام الروبوتية الحديثة TIG أن تجمع بين حركة الروبوت الخاضعة للتحكم وتحديد موضع قطعة العمل، واستشعار التماس، ومعلمات اللحام الرقمية، ومنطق العملية التكيفي بشكل متزايد. وهذا يسمح للمصنعين بالتعامل مع أتمتة TIG كنظام إنتاج كامل وليس كبديل لحركة يد اللحام.
بالنسبة للمصنعين الذين يقومون بتقييم اللحام الآلي TIG في عام 2026، فإن السؤال المفيد ليس ما إذا كان من الممكن أتمتة اللحام TIG. فهو المكان الذي تخلق فيه الأتمتة أكبر قيمة فنية، وما هي الظروف التي يجب التحكم فيها، وما مقدار المرونة التي تحتاجها العملية للتعامل مع تباين الإنتاج الحقيقي.
ما هو اللحام الآلي TIG؟
يجمع اللحام الآلي TIG بين الروبوت الصناعي أو الروبوت التعاوني مع عملية اللحام TIG، والمعروفة أيضًا باسم لحام قوس غاز التنغستن. يتحكم الروبوت في حركة واتجاه شعلة اللحام بينما يتحكم نظام اللحام في المعلمات مثل التيار وغاز التدريع وبدء القوس ومتغيرات العملية الأخرى.
على عكس بعض عمليات اللحام التي تعتمد على قطب كهربائي مستهلك يتم تغذيته بشكل مستمر، يستخدم لحام TIG قطبًا كهربائيًا من التنغستن غير قابل للاستهلاك لإنشاء القوس. يمكن إضافة مادة الحشو بشكل منفصل عندما يتطلب التطبيق ذلك. وهذا يجعل الموضع النسبي بين الشعلة ومادة الحشو ومفصل اللحام مهمًا بشكل خاص.
في اللحام اليدوي TIG، يقوم المشغل ذو الخبرة بإجراء تصحيحات صغيرة باستمرار. قد تتغير زاوية الشعلة وطول القوس وسرعة السفر وموضع الحشو من لحظة إلى أخرى. في النظام الآلي، يجب ترجمة هذه الإجراءات إلى مسارات روبوتية قابلة للتكرار، ومعلمات العملية، والتركيبات، وأجهزة الاستشعار، ومنطق التحكم.
يفسر هذا الاختلاف سبب بدء تطبيق اللحام TIG الآلي الناجح عادةً بتحليل العملية بدلاً من مجرد اختيار الروبوت.
لماذا يعتبر لحام TIG مناسبًا تمامًا للتحكم الآلي
يستفيد لحام TIG من الاتساق.
تعمل العملية بشكل أفضل عندما يظل موضع الشعلة وطول القوس وسرعة السفر وهندسة قطعة العمل ضمن نافذة تشغيل يتم التحكم فيها. هذه هي بالضبط أنواع المتغيرات التي يمكن للأنظمة الآلية إعادة إنتاجها بدقة بمجرد التحقق من صحة العملية.
لا يتعب الروبوت أثناء تسلسل اللحام الطويل ولا يغير سرعة انتقاله عمدًا من جزء إلى آخر. عندما تحدد الوحدة موقع المكون بشكل صحيح ويظل المفصل ثابتًا، يمكن للروبوت إعادة إنتاج نفس الحركة عبر دورات الإنتاج المتكررة.
وهذا ذو قيمة خاصة للتطبيقات التي يكون فيها مظهر اللحام والتحكم في الأبعاد أمرًا مهمًا.
ومع ذلك، لا ينبغي الخلط بين التكرار الآلي والجودة التلقائية.
إذا تحركت قطعة العمل، أو تغيرت الفجوة، أو تغير موقع المفصل، أو أحدثت الوحدة تغييرًا، فقد يستمر الروبوت في اتباع المسار المبرمج ما لم يكن لدى النظام طريقة لاكتشاف هذا الاختلاف والتعويض عنه.
وبالتالي فإن أقوى تطبيقات اللحام TIG الروبوتية تجمع بين حركة الروبوت المتكررة والإنتاج المتحكم فيه.
اللحام الآلي TIG مقابل اللحام الآلي التقليدي
يعد اللحام الآلي TIG أحد أشكال أتمتة اللحام، لكن خصائص العملية الخاصة به تخلق أولويات هندسية مختلفة عن طرق اللحام الآلية الأخرى.
| عامل | لحام TIG الروبوتية | اللحام الآلي العام |
|---|---|---|
| التحكم بالقوس | يتطلب مسافة ثابتة جدًا من الشعلة إلى العمل | يعتمد على عملية اللحام |
| مظهر اللحام | غالبًا ما يتم اختيارها عندما تكون اللحامات النظيفة والمتحكم فيها مهمة | تختلف متطلبات المظهر |
| إدارة المدخلات الحرارية | التحكم الدقيق مهم بشكل خاص | تعتمد العملية |
| إضافة حشو | قد تتطلب تحديد موضع الأسلاك بشكل منفصل | يتم دمجها بشكل متكرر مباشرة في عملية الشعلة |
| التسامح المشترك | يمكن أن تكون حساسة للفجوة وتغير المحاذاة | بعض العمليات تتحمل تباينًا أوسع |
| دقة مسار الروبوت | مهم للغاية | مهم عبر معظم اللحام الآلي |
| التركيز النموذجي على الأتمتة | الدقة والتكرار | الإنتاجية أو التكرار أو كليهما |
| قيمة الاستشعار | عالية عندما يختلف وضع المفصل | يعتمد التطبيق |
توضح هذه المقارنة سبب عدم التعامل مع اللحام الآلي TIG كتطبيق روبوت عام. يجب أن توجه عملية اللحام نفسها اختيار الروبوت وتصميم التركيبات واستراتيجية الاستشعار والبرمجة.
الدقة تبدأ بقطعة العمل، وليس بالروبوت
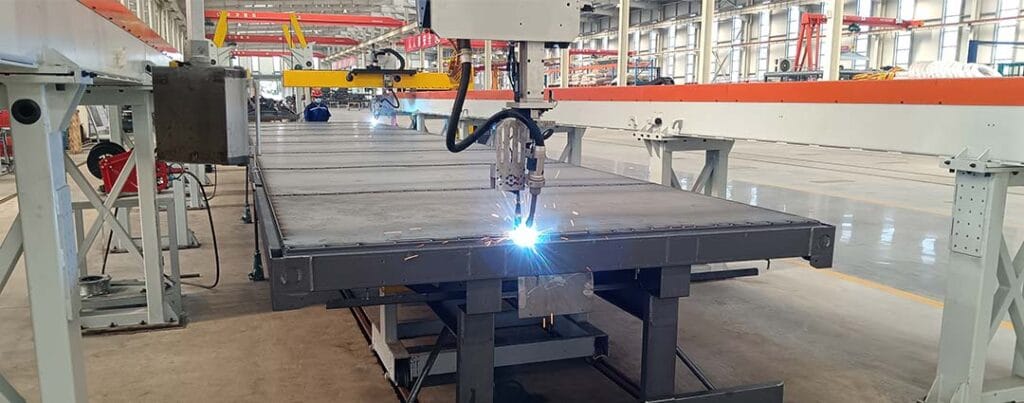
أحد الأخطاء الأكثر شيوعًا في أتمتة اللحام هو افتراض أن الروبوت الدقيق للغاية يمكنه تصحيح عملية التصنيع غير المتسقة.
ولا يمكنها أن تفعل ذلك دون معلومات.
خذ بعين الاعتبار جزأين يبدوان متطابقين في الرسم ولكنهما يصلان إلى محطة اللحام بفجوات مفصلية مختلفة أو مواضع حافة مختلفة قليلاً. قد يكرر الروبوت مساره المبرمج بشكل مثالي بينما ابتعد مفصل اللحام الفعلي عن هذا المسار.
بالنسبة للحام TIG الآلي، يمكن أن يكون هذا مهمًا بشكل خاص لأن موضع الشعلة المستقر بالنسبة للمفصل يؤثر بقوة على القوس.
لذلك يجب على الشركات المصنعة تقييم العديد من الظروف الأولية قبل الأتمتة
يجب أن تظل أبعاد الجزء ضمن نطاق تسامح واقعي ومتحكم فيه. يجب أن يكون إعداد المفصل قابلاً للتكرار. يجب أن تحدد التركيبات المكونات بشكل متسق. يجب أن يمنع التثبيت الحركة أثناء اللحام دون خلق تشويه غير ضروري. يجب أن يكون الروبوت أيضًا قادرًا على الوصول إلى المفصل بزاوية مناسبة طوال فترة اللحام.
عندما يتم التحكم في هذه الظروف، تصبح التكرار الآلي ذات قيمة كبيرة.
عندما لا يتم التحكم فيها، قد تكون هناك حاجة إلى مزيد من تكنولوجيا الاستشعار أو التكيف.
الدور المتنامي للرؤية واستشعار التماس
تعمل البرمجة الثابتة بشكل جيد عندما يصل كل جزء إلى نفس الموضع تقريبًا. التصنيع الحقيقي غالبا ما يكون أقل قابلية للتنبؤ به.
يمكن أن تختلف مواقع المفاصل قليلاً بسبب تفاوتات المكونات، أو اختلاف التركيبات، أو اختلافات التجميع، أو التأثيرات الحرارية. ولهذا السبب، أصبح الاستشعار ذا أهمية متزايدة في اللحام الآلي.
يمكن لنظام الرؤية تحديد الميزات الموجودة على قطعة العمل قبل بدء اللحام. يمكن أن يساعد تتبع التماس في تحديد مكان وجود المفصل الفعلي بالنسبة للمسار المبرمج. وفي التطبيقات الأكثر تقدمًا، يمكن استخدام معلومات المستشعر لتصحيح مسار الروبوت قبل اللحام أو أثناءه.
الميزة الرئيسية ليست أن الرؤية تجعل دقة الأجزاء غير ضرورية.
بل إنه يزيد من مقدار التباين المتحكم فيه الذي يمكن للنظام الآلي إدارته.
بالنسبة للحام TIG الآلي، يعد هذا أمرًا مهمًا لأن التغييرات الموضعية الصغيرة يمكن أن تؤثر على استقرار القوس ووضع اللحام. وبالتالي فإن المستشعر المدمج بشكل صحيح يزود الروبوت بالمعلومات التي يحصل عليها عامل اللحام اليدوي عادةً بصريًا.
كيف يتعامل اللحام TIG الآلي مع الإنتاج عالي المزيج
غالبًا ما يرتبط اللحام الآلي التقليدي بالتصنيع المتكرر للغاية. إذا كانت كل قطعة عمل متطابقة وكانت عمليات الإنتاج طويلة، فإن برمجة مسار روبوت ثابت أمر واضح ومباشر.
الإنتاج عالي المزيج يخلق تحديًا مختلفًا.
قد ينتج المصنع عدة مكونات ذات مواقع مشتركة وأطوال لحام وأشكال هندسية واتجاهات مختلفة. إذا كان كل تغيير يتطلب تعليمًا يدويًا مكثفًا للروبوت، تصبح الأتمتة أقل مرونة.
هذا هو المكان الذي أصبحت فيه أساليب البرمجة الأحدث وتخطيط المسار دون اتصال بالإنترنت والتعرف البصري والمفاهيم الخالية من التدريس ذات أهمية متزايدة.
بدلاً من التعامل مع كل مكون جديد كبرنامج روبوت جديد تمامًا، يمكن للمصنعين هيكلة معلومات اللحام حول هندسة الأجزاء، والتعرف على المفاصل، وإجراءات اللحام، ومنطق العملية القابلة لإعادة الاستخدام.
بالنسبة لخزانات المياه والإطارات ومكونات الآلات والتصنيع الهيكلي والمنتجات المتغيرة الأخرى، يصبح السؤال:
هل يستطيع النظام تحديد معلومات كافية حول قطعة العمل لإنشاء أو ضبط مسار اللحام المناسب؟
شويبو منتجات أتمتة اللحام والأنظمة الروبوتية تم بناؤها حول نهج النظام الأوسع هذا، حيث يجب أن تعمل الروبوتات وتحديد المواقع والاستشعار ومتطلبات الإنتاج معًا بدلاً من العمل كمعدات معزولة.
موضع الشعلة وطول القوس وحركة الروبوت
حركة الروبوت لها علاقة مباشرة باستقرار اللحام TIG.
يجب أن تظل الشعلة في اتجاه مناسب بالنسبة للمفصل. إذا قام الروبوت بتغيير اتجاهه من خلال خط منحني أو ثلاثي الأبعاد، فقد يحتاج اتجاه المعصم أيضًا إلى التغيير بشكل مستمر.
يصبح هذا مهمًا بشكل خاص للمكونات المعقدة.
قد يتطلب اللحام المستقيم على لوحة مسطحة حركة بسيطة نسبيًا. يمكن أن يتطلب اللحام المحيطي أو الهيكل المنحني أو تقاطع الأنابيب أو الإطار ثلاثي الأبعاد حركة منسقة بين الروبوت ومحدد موضع قطعة العمل.
الهدف ليس مجرد الوصول إلى اللحام.
يجب أن يحافظ الروبوت على اتجاه اللحام العملي مع تجنب الاصطدامات والبقاء ضمن نطاق العمل المفضل لديه.
لهذا السبب، ينبغي إجراء تحليل المحاكاة والوصول قبل إصلاح التخطيط النهائي للخلية. يؤثر وصول الروبوت وتكوين المعصم وطول الشعلة وهندسة التركيبات وتحديد موضع الأجزاء على إمكانية تنفيذ مسار اللحام بسلاسة.
التحكم في أسلاك الحشو في اللحام الآلي TIG
يقدم سلك الحشو طبقة أخرى من التعقيد.
في اللحام اليدوي TIG، يمكن للمشغل ضبط العلاقة بين الشعلة ومواد الحشو بشكل مستمر. يجب على النظام الآلي إعادة إنتاج هذه العلاقة ميكانيكيًا.
اعتمادًا على التطبيق، يمكن تسليم سلك الحشو من خلال نظام تغذية منفصل يتم وضعه بالنسبة للشعلة. يجب أن تظل زاوية السلك واتجاه التغذية وموضع الاتصال والتزامن مع سفر الروبوت مستقرة.
يصبح هذا أكثر صعوبة عندما يغير مسار اللحام اتجاهه.
إذا اتبع الروبوت وصلة معقدة ثلاثية الأبعاد، فيجب الحفاظ على الموضع النسبي للسلك وحوض اللحام. ولذلك يجب أن يأخذ توجيه الأداة وتخطيط الحركة في الاعتبار أكثر من قطب التنغستن وحده.
وهذا هو أحد الأسباب التي تجعل لحام TIG الآلي يجب أن يتم تصميمه حول عملية اللحام الكاملة بدلاً من الوصول إلى الروبوت وحده.
إدارة الحرارة والتشويه
يوفر لحام TIG مدخلات حرارية يمكن التحكم فيها، لكن السلوك الحراري لا يزال مهمًا في الإنتاج الآلي.
اللحام المتكرر يمكن أن يرفع درجة حرارة المكون تدريجياً. قد تؤدي اللحامات الطويلة إلى تشويه. يمكن أن تستجيب المكونات الرقيقة بشكل مختلف عن الهياكل الأكثر سمكًا، وقد لا يكون تسلسل اللحام الذي يعمل مع هندسة ما مناسبًا لهندسة أخرى.
توفر الأنظمة الروبوتية ميزة مهمة هنا: يمكن برمجة تسلسلات اللحام باستمرار.
بدلاً من السماح لكل مشغل بتحديد مكان البدء والدرزة التي سيكملها بعد ذلك، يمكن للمهندسين التحقق من صحة التسلسل المصمم لإدارة توزيع الحرارة وإعادة إنتاجه عبر الإنتاج.
عند الضرورة، يمكن أن يتناوب التسلسل بين مواقع اللحام المختلفة أو يسمح بفترات زمنية محددة بين العمليات.
يعد هذا النوع من التكرار أحد المزايا الأقل وضوحًا للحام TIG الآلي. لا يقوم الروبوت بتكرار حركات اللحام الفردية فحسب؛ يمكنه أيضًا تكرار الإستراتيجية الحرارية الكاملة لقطعة العمل.
عندما يكون اللحام TIG الآلي هو الأكثر منطقية
يعد اللحام الآلي TIG مناسبًا بشكل خاص عندما تحتوي عملية التصنيع على مستوى عالٍ من التكرار ولكنها لا تزال تتطلب تحكمًا دقيقًا في اللحام.
تشتمل المرشحين النموذجيين على مكونات ذات هندسة مشتركة متكررة، وتجميعات حيث يكون اتساق اللحام البصري مهمًا، وعمليات الإنتاج حيث يتم تنفيذ نفس تسلسل اللحام بشكل متكرر.
عادةً ما يتمتع مرشح الأتمتة القوي بالعديد من الخصائص.
يمكن تحديد موقع قطعة العمل بشكل موثوق. يمكن الوصول إلى وصلات اللحام. يتم التحكم في إعداد المفاصل. إجراءات اللحام المطلوبة مستقرة بالفعل بشكل معقول. تتضمن عملية الإنتاج ما يكفي من العمل المتكرر لتبرير الأتمتة المنظمة.
تسمح التطبيقات التي تتمتع بهذه الخصائص للروبوت بالقيام بأفضل ما يفعله: تكرار عملية تم التحقق من صحتها.
من ناحية أخرى، إذا كانت كل قطعة عمل مختلفة تمامًا، فيجب اتخاذ قرارات الإصلاح بشكل مستمر، أو لا يمكن تحديد ظروف المفصل بشكل موثوق، وقد يظل اللحام اليدوي TIG يوفر مرونة عملية أكبر.
حيث يمكن أن يكافح اللحام الآلي TIG
الأتمتة الروبوتية لها حدود، وتحديدها مبكرًا يحسن موثوقية المشروع.
يعد الاختلاف الكبير في التركيب أحد التحديات المهمة. إذا لم يتمكن الروبوت من تحديد موقع المفصل الفعلي، فحتى التحول الصغير يمكن أن يؤثر على موضع اللحام.
إمكانية الوصول هي شيء آخر. يمكن للحام في بعض الأحيان تغيير موضع الجسم وزاوية الشعلة بشكل حدسي للوصول إلى مفصل صعب. الروبوت محدود بنطاقات المفاصل وحدود الاصطدام وهندسة الشعلة وتخطيط الخلية.
يمكن أن تؤثر حالة السطح أيضًا على العملية. يفترض اللحام الآلي أن التحضير والنظافة يظلان ضمن نافذة العملية المتوقعة.
وأخيرًا، تكشف الأتمتة عن التناقضات التي ربما كان المشغلون اليدويون يصححونها دون توثيقها.
وهذا يمكن أن يجعل الأتمتة تبدو أقل مرونة في البداية. في الواقع، غالبًا ما يكشف الروبوت عن التنوع الذي كان موجودًا بالفعل في عملية التصنيع.
إن التعرف على هذه الاختلافات يخلق فرصة لتحسين العملية نفسها.
اللحام TIG الآلي والتكيف الذكي مع العمليات
المرحلة التالية من اللحام الآلي TIG ليست مجرد حركة روبوتية أسرع. إنه وعي أفضل بالعملية.
يتبع النظام التقليدي مسارًا محددًا مسبقًا.
يمكن للنظام الذكي استخدام معلومات المستشعر لتحديد ما إذا كانت قطعة العمل الفعلية تختلف عن الشكل الهندسي المتوقع ثم ضبط سلوكها ضمن حدود محددة.
قد يشمل ذلك تصحيح موضع التماس، أو تعديل اتجاه الشعلة، أو تحديد مسار مختلف، أو وضع علامة على مكون يقع خارج الظروف المقبولة.
والفرق المهم هو أن اللحام التكيفي يجب أن يظل خاضعًا للرقابة.
لا يسمح النظام الصناعي الموثوق للروبوت بتغيير المعلمات بشكل غير متوقع. وبدلاً من ذلك، يحدد المهندسون حدود التشغيل المناسبة ويستخدمون الاستشعار للاختيار أو الضبط ضمن تلك الحدود التي تم التحقق من صحتها.
يجمع هذا بين تكرار الأتمتة وبعض الاستجابة المرتبطة تقليديًا باللحام اليدوي الماهر.
كيفية تقييم مشروع لحام TIG الآلي
يبدأ التقييم المفيد للمشروع بالجزء والعملية، وليس بنموذج الروبوت.
ابدأ بتحديد وصلات اللحام الفعلية. سجل أطوالها واتجاهاتها ومتطلبات الوصول وأنواع المفاصل وتباين الأبعاد المتوقع.
بعد ذلك، قم بفحص دورة العمل الكاملة.
كيف يتم تحميل المكون؟ كيف يتم تحديد موقعه؟ هل يحتاج إلى الدوران أثناء اللحام؟ هل توجد لحامات على جوانب متعددة؟ هل يمكن لجهاز تحديد المواقع تقليل اتجاهات الروبوت الصعبة؟ هل يتشوه المكون مع تقدم اللحام؟
ثم دراسة تباين العملية.
إذا تغير موضع التماس من جزء إلى آخر، فحدد ما إذا كانت التركيبات الأفضل يمكنها التحكم في الفرق أو ما إذا كانت هناك حاجة إلى نظام استشعار.
وأخيرا، النظر في الإنتاج المستقبلي. قد تصبح الخلية المصممة حول جزء محدد للغاية مقيدة عندما يتغير نطاق المنتج. يمكن للتركيبات المعيارية، وأجهزة تحديد المواقع القابلة للتكيف، وبرمجة الروبوت المرنة، والاستشعار تحسين قدرة النظام على التعامل مع المتغيرات المستقبلية.
غالبًا ما يحدد هذا التقييم نجاح المشروع بشكل أكثر وضوحًا من مقارنة مواصفات الروبوت وحدها.
خاتمة
يتطور اللحام الآلي TIG من أتمتة المسار الثابت إلى أنظمة لحام أكثر مرونة ومدركة للمستشعرات. تظل نقاط القوة الأساسية كما هي: الحركة المتحكم فيها، ومعلمات اللحام القابلة للتكرار، والتسلسل المتسق، وتقليل الاعتماد على المعالجة اليدوية المستمرة للشعلة.
ما يتغير هو قدرة النظام على إدارة التباين الحقيقي في التصنيع.
إن استشعار الرؤية، والتعرف على التماس، وتحسين تخطيط المسار، وتحديد موضع قطعة العمل، والتحكم التكيفي يجعل من الممكن تطبيق أتمتة TIG على نطاق أوسع من المكونات مما تسمح به البرمجة الثابتة التقليدية.
أقوى النتائج لا تزال تأتي من هندسة اللحام السليمة. تظل الأجزاء المستقرة والتركيبات المناسبة والمفاصل التي يمكن الوصول إليها وإجراءات اللحام المعتمدة والتفاوتات الواقعية في العمليات ضرورية.
بالنسبة للمصنعين الذين يفكرون في اللحام الآلي TIG، فإن السؤال الأكثر أهمية ليس ما إذا كان الروبوت يمكنه إجراء اللحام. ما إذا كانت عملية الإنتاج الكاملة يمكن أن تزود الروبوت بما يكفي من الاتساق والمعلومات لإجراء هذا اللحام بشكل موثوق مرارًا وتكرارًا.
الأسئلة الشائعة
ما هو اللحام الآلي TIG؟
يستخدم اللحام الآلي TIG روبوتًا قابلاً للبرمجة للتحكم في حركة شعلة TIG وموضع اللحام. فهو يجمع بين حركة الروبوت المتكررة ومعلمات اللحام الخاضعة للتحكم ويمكنه أيضًا استخدام التركيبات وأجهزة تحديد المواقع وأنظمة الرؤية واستشعار التماس لإدارة مهام اللحام الصناعية.
ما هي المزايا الرئيسية للحام TIG الآلي؟
المزايا الرئيسية هي حركة الشعلة المتكررة، وتسلسلات اللحام المستقرة، والتنفيذ المتسق للعملية، وتقليل مشاركة المشغل في اللحام المتكرر. تعتمد فعاليتها على تحديد موضع الأجزاء بشكل موثوق، واتساق المفاصل، والتركيبات المناسبة، ومعلمات اللحام المعتمدة.
هل يستطيع اللحام TIG الآلي التعامل مع اختلاف الأجزاء؟
نعم، ضمن حدود خاضعة للرقابة. تتطلب أنظمة المسار الثابت أجزاء قابلة للتكرار بدرجة كبيرة، بينما يمكن للأنظمة المجهزة بالرؤية أو استشعار التماس تحديد بعض التغييرات في موضع المفصل وضبط مسار اللحام. قد تظل الاختلافات الكبيرة جدًا أو غير المتوقعة تتطلب تغييرات في العملية أو تدخلًا يدويًا.
هل اللحام الآلي TIG مناسب للحامات المعقدة؟
يمكنه التعامل مع اللحامات المعقدة عندما يكون لدى الروبوت وصول كافٍ، وتوجيه مناسب للشعلة، ووصول خالٍ من الاصطدام، ونظام تحديد المواقع المناسب. قد تتطلب اللحامات المنحنية والمكونات متعددة الجوانب حركة منسقة بين الروبوت ومحدد موضع قطعة العمل.
ما الذي يجب التحقق منه قبل أتمتة لحام TIG؟
تقييم تكرار المفصل، وتفاوتات الأجزاء، ودقة التركيب، والوصول إلى الشعلة، وتسلسل اللحام، ومتطلبات سلك الحشو، والتشويه، وطريقة التحميل، وتغير الإنتاج. يجب تصميم نظام ناجح حول عملية اللحام الكاملة بدلاً من الروبوت وحده.
هل تحتاج إلى مساعدة في اختيار حل اللحام TIG الآلي المناسب؟
إذا لم تكن متأكدًا من مدى ملاءمة لحام TIG الآلي لعملية الإنتاج الخاصة بك، فيمكن لفريقنا المساعدة في تقييم قطع العمل الخاصة بك، وظروف المفاصل، ومتطلبات التركيبات، ومدى وصول الروبوت، واحتياجات الاستشعار، وسير عمل الإنتاج. تقوم SHUIPO بتطوير حلول أتمتة اللحام لمجموعة من التطبيقات الصناعية. اتصل بشويبو للحصول على استشارة فنية وتحديد أسلوب الأتمتة المناسب لعملية اللحام الخاصة بك.