جدول المحتويات
مقدمة
يقوم روبوت اللحام كوبوت بتغيير طريقة تفكير الشركات المصنعة في أتمتة اللحام. غالبًا ما ترتبط خلايا اللحام الآلية التقليدية ببيئات الإنتاج الثابتة، والحراسة المخصصة، والأجزاء المتكررة للغاية، وتشغيل المنتج المستقر نسبيًا. تعمل أنظمة اللحام التعاونية على توسيع هذه الصورة من خلال جعل الأتمتة في متناول العمليات التي تحتاج إلى المرونة، والبرمجة الأسهل، والتحولات الأسرع بين قطع العمل المختلفة.
لا تأتي قيمة روبوت اللحام بالروبوت من مجرد جعل الروبوت أصغر حجمًا أو أسهل في الحركة. تعتمد قيمته الحقيقية على مدى تعامل النظام الكامل مع مسارات اللحام، وتنوع الأجزاء، وتفاعل المشغل، ومتطلبات التركيبات، والاستشعار، والسلامة، والتغيرات في الإنتاج.
وهذا مهم بشكل خاص في التصنيع عالي المزيج. لا يجوز للشركة لحام نفس المكون بشكل مستمر لفترات طويلة. قد تتضمن إحدى الورديات إطارات، وقد تشتمل أخرى على أقواس، وقد تتطلب أخرى تكوينًا مشتركًا مختلفًا تمامًا. في تلك البيئة، يجب أن يقوم نظام اللحام بأكثر من تكرار برنامج ثابت واحد.
يشرح هذا الدليل سبع ميزات لروبوت اللحام الذي له أكبر تأثير عملي على تطبيقات اللحام الحقيقية، إلى جانب الاعتبارات الهندسية التي تحدد ما إذا كان اللحام التعاوني هو استراتيجية الأتمتة المناسبة لإنتاجك.
ما هو روبوت لحام كوبوت؟
روبوت اللحام كوبوت هو نظام آلي تعاوني تم تكوينه لإجراء عمليات اللحام مع دعم التفاعل الوثيق مع المشغلين مقارنة بالعديد من منشآت الروبوتات الصناعية التقليدية.
يشير مصطلح cobot عمومًا إلى أ روبوت تعاوني, ، لكن التعاون لا يعني أن كل تطبيق لحام يمكن أن يعمل دون حراسة أو ضوابط السلامة. يقدم اللحام مخاطر إضافية مثل الإشعاع القوسي والحرارة والأبخرة والمخاطر الكهربائية وقطع العمل الساخنة والتناثر. وبالتالي فإن مفهوم السلامة النهائي يعتمد على التطبيق الكامل بدلاً من الروبوت وحده.
يمكن أن يشتمل نظام اللحام النموذجي على الذراع الآلية، وشعلة اللحام، ومصدر الطاقة، ووحدة تغذية الأسلاك، ووحدة التحكم، وطاولة العمل، والتركيبات، وتكنولوجيا الاستشعار، ومعدات السلامة.
غالبًا ما يكون الاختلاف الأكبر عن الأتمتة الثابتة التقليدية هو المرونة. يتم تصميم أنظمة Cobot في كثير من الأحيان لتسهيل البرمجة وإعادة التوزيع والتغيير عندما يحتاج المصنعون إلى التعامل مع مهام لحام متعددة بدلاً من مكون واحد كبير الحجم.
1. برمجة مسار اللحام بسهولة
تعد البرمجة إحدى أهم ميزات روبوت اللحام بالروبوت لأنها تؤثر بشكل مباشر على ما إذا كانت الأتمتة تظل عملية عند تغيير المنتجات.
قد تتطلب برمجة الروبوتات الصناعية التقليدية تعليمًا مكثفًا للنقاط، أو معرفة برمجة متخصصة، أو أدوات برمجة غير متصلة بالإنترنت. تستخدم أنظمة اللحام التعاونية بشكل متزايد واجهات مبسطة تسمح للمشغلين بتحديد مواقع اللحام ونقاط الاقتراب واتجاهات الشعلة وتسلسلات اللحام ذات تعقيد برمجة أقل.
يصبح هذا ذا قيمة عندما تتعامل منشأة الإنتاج مع العديد من عائلات قطع العمل.
إذا كانت برمجة جزء جديد تتطلب عملية هندسية طويلة، فقد تفقد الأتمتة بعض ميزاتها في فترات الإنتاج القصيرة. إذا كان النظام يسمح بإنشاء مسارات اللحام وتعديلها وتخزينها بكفاءة، فيمكن استخدام نفس الروبوت عبر نطاق أوسع من المكونات.
ومع ذلك، لا ينبغي الخلط بين البرمجة السهلة وهندسة اللحام الأوتوماتيكية.
لا يزال المشغل بحاجة إلى فهم هندسة المفاصل، وزاوية الشعلة، واتجاه السفر، والوصول إلى اللحام، ومعلمات العملية، ومخاطر الاصطدام. تقلل البرمجة المبسطة من الجهد المطلوب لتوصيل مسار اللحام إلى الروبوت، ولكنها لا تلغي الحاجة إلى معرفة سليمة بالعملية.
2. التحول المرن بين قطع العمل
يعد الإنتاج عالي المزيج أحد أقوى الأسباب التي تجعل الشركات المصنعة تقيم اللحام بالروبوت.
يمكن لخلية اللحام التقليدية أن توفر إنتاجية ممتازة عندما يظل منتج واحد مستقرًا لفترات الإنتاج الطويلة. ولكن عندما تتغير المكونات بشكل متكرر، يمكن أن تصبح تغييرات التركيبات وإعادة البرمجة جزءًا رئيسيًا من الدورة الشاملة.
غالبًا ما يكون روبوت اللحام كوبوت أكثر فائدة عندما يتم تصميم نظام الإنتاج حول التحول المرن.
قد تأتي هذه المرونة من التركيبات المعيارية، أو برامج الروبوت القابلة لإعادة الاستخدام، أو طاولات العمل القابلة للتعديل، أو إجراءات اللحام المخزنة، أو تحديد الأجزاء على أساس الرؤية.
والسؤال المهم ليس مجرد ما إذا كان الروبوت يستطيع لحام منتجات مختلفة.
السؤال الأفضل هو:
ما مدى سرعة انتقال النظام بأكمله من منتج إلى آخر دون التضحية بقوام اللحام؟
على سبيل المثال، إذا كان تغيير قطعة العمل يتطلب إعادة بناء الوحدة، وإعادة تعريف كل نقطة روبوت، وضبط اتجاه الشعلة يدويًا، فقد يكون النظام مرنًا من الناحية الفنية ولكنه غير فعال من الناحية التشغيلية.
يجب أن يقلل نظام اللحام بالروبوت المصمم جيدًا من خطوات التغيير هذه حيثما كان ذلك عمليًا.
3. تكامل خلايا العمل المدمجة
غالبًا ما يتم اختيار روبوت اللحام بالروبوت لأنه يمكن أن يتناسب مع بيئات الإنتاج حيث تكون المساحة محدودة أو حيث يصعب دمج خلية روبوتية كبيرة مخصصة.
يمكن أن يوفر التكامل المدمج العديد من الفوائد التشغيلية.
يمكن تركيب الروبوت على طاولة لحام، أو قاعدة متنقلة، أو محطة عمل معيارية، أو أي منصة إنتاج أخرى. يمكن أن يسمح ذلك بوضع الأتمتة بالقرب من عمليات التصنيع الحالية دون إعادة تنظيم المنشأة بالكامل.
لكن التصميم المدمج يتطلب هندسة دقيقة.
لا يزال الروبوت يحتاج إلى مساحة عمل كافية للحفاظ على اتجاه الشعلة وتجنب الاصطدامات. تتطلب التركيبات وقطع العمل ومغذيات الأسلاك والكابلات وأنظمة الاستخراج وأجهزة السلامة مساحة حول عملية اللحام.
ولذلك ينبغي تصميم خلية العمل حول غلاف العمل القابل للاستخدام للروبوت بدلاً من مجرد الوصول الأقصى إليه.
قد يظل الروبوت الذي يمكنه الوصول إلى اللحام تقنيًا يواجه صعوبة في الحفاظ على زاوية الشعلة المطلوبة بالقرب من حافة نطاقه.
ولهذا السبب تعتبر محاكاة مساحة العمل واختبار قطع العمل التمثيلية ذات قيمة قبل الانتهاء من التخطيط.
4. الرؤية والقدرة على استشعار التماس
يعد اختلاف الأجزاء أحد أكبر التحديات في اللحام الآلي.
يمكن للروبوت أن يكرر حركته المبرمجة بدقة شديدة، لكن جودة اللحام تعتمد على الموضع الفعلي للمفصل بدلاً من الموضع النظري المخزن في البرنامج.
إذا اختلفت المكونات بسبب تفاوتات القطع أو التشكيل أو التجميع أو اللحام أو التركيبات، فقد لا يظهر التماس في نفس الموقع تمامًا في كل دورة.
يمكن أن يساعد استشعار الرؤية والدرز في معالجة هذه المشكلة.
اعتمادًا على النظام، يمكن لأجهزة الاستشعار تحديد قطعة العمل، أو تحديد موقع خط اللحام، أو تحديد موضع المفصل، أو توفير المعلومات التي تسمح للروبوت بضبط مساره.
أصبح هذا ذا صلة بشكل خاص باللحام بالروبوت لأن العديد من الأنظمة التعاونية تستخدم في بيئات عالية الخلط حيث يكون الاختلاف أكثر شيوعًا منه في خلايا الإنتاج الضخم المخصصة.
المبدأ واضح ومباشر:
يوفر الروبوت حركة متكررة، بينما يوفر المستشعر معلومات حول الجزء الحقيقي.
يمكن لهذه القدرات أيضًا أن تدعم استراتيجيات البرمجة الأكثر تقدمًا الخالية من التدريس أو شبه التلقائية. أنظمة اللحام الآلية ومعدات الأتمتة الخاصة بشركة SHUIPO الجمع بين الحركة الروبوتية وتقنيات مثل الاستشعار وتحديد المواقع ووظائف اللحام الذكية للتطبيقات الصناعية المختلفة.
5. حركة الشعلة المتسقة ومعلمات اللحام
السبب الرئيسي لأتمتة اللحام هو التكرار.
في اللحام اليدوي، يقوم عامل اللحام ذو الخبرة بضبط موضع الشعلة وسرعة السفر وزاوية العمل والمتغيرات الأخرى باستمرار بناءً على ردود الفعل المرئية والمادية. تعتبر هذه القدرة على التكيف ذات قيمة، ولكن النتائج يمكن أن تختلف بين المشغلين أو على مدى فترات إنتاج طويلة.
يتعامل روبوت اللحام كوبوت مع العملية بشكل مختلف.
بمجرد التحقق من صحة مسار اللحام ومعلماته، يمكن للروبوت إعادة إنتاج نفس حركة الشعلة عبر الأجزاء المتكررة.
هذا لا يضمن تلقائيًا اللحام المثالي.
لا يزال النظام يعتمد على إعداد المفاصل، ودقة التركيبات، وظروف التدريع، وتغذية الأسلاك، ومعلمات اللحام، واتساق الأجزاء.
ولكن عندما يتم التحكم في هذه المتغيرات، يمكن للحركة الروبوتية أن تقلل من التباين في:
- سرعة السفر
- اتجاه الشعلة
- موضع بدء وإيقاف اللحام
- الحركة بين الطبقات
- تسلسل اللحام
تصبح إمكانية التكرار هذه مفيدة بشكل خاص عندما يظهر نفس المفصل عبر عدة قطع عمل أو عندما يكون الاتساق البصري مهمًا.
6. التكامل مع أدوات تحديد المواقع وتركيبات اللحام
ذراع الروبوت هو جزء واحد فقط من نظام لحام الروبوت.
تحتوي العديد من قطع العمل على طبقات لا يمكن الوصول إليها بشكل فعال من اتجاه واحد ثابت. قد يحتوي الإطار على وصلات من عدة جوانب. قد يتطلب المكون الأسطواني لحام محيطي. قد يشتمل التصنيع الأكبر على لحامات تجبر الروبوت على اتخاذ أوضاع معصم صعبة.
يمكن لأجهزة تحديد المواقع حل جزء من هذه المشكلة عن طريق تحريك قطعة العمل في اتجاه لحام أفضل.
يمكن للطاولة الدوارة أو جهاز الدوران أو أي محور خارجي آخر تقديم المفصل إلى الروبوت بدلاً من إجبار الروبوت على الوصول إلى كل خط التماس من موقع ثابت.
يمكن أن يتحسن هذا:
- وصول الشعلة
- وضعية عمل الروبوت
- اتجاه اللحام
- استقرار المسار
- إزالة الاصطدام
المباريات لها نفس القدر من الأهمية.
قد يكون من السهل برمجة الروبوت التعاوني، لكن مسار اللحام لا يزال يفترض أن قطعة العمل تظهر في مكان يمكن التنبؤ به. إذا كانت الوحدة تسمح للمكون بالانتقال بين الدورات، فقد يتبع الروبوت المسار المبرمج الصحيح بينما يفتقد التماس الفعلي.
ولهذا السبب يجب التعامل مع اللحام بالروبوت المشترك كمشروع هندسي لخلية العمل وليس مجرد شراء روبوت.
7. القدرة على التكيف مع اللحام عالي المزيج ومنخفض الحجم
أحد أهم الاتجاهات في أتمتة اللحام هو الطلب المتزايد على الأتمتة التي يمكنها التعامل مع المزيد من تنوع المنتجات.
لا تنتج الشركات المصنعة دائمًا آلاف المكونات المتطابقة. تعمل العديد من العمليات مع عائلات منتجات متعددة، ودفعات أصغر، وهياكل مخصصة، وتغييرات هندسية متكررة.
هذا هو المكان الذي يمكن أن يكون فيه روبوت اللحام كوبوت مفيدًا بشكل خاص.
عادةً ما تجمع أقوى تطبيقات المزيج العالي بين عدة إمكانيات
| ميزة | المساهمة في اللحام عالي المزيج |
|---|---|
| برمجة مبسطة | يقلل من جهد الإعداد لمسارات اللحام الجديدة |
| البرامج المخزنة | يسمح للمنتجات المتكررة بالعودة بسرعة إلى الإنتاج |
| تركيبات مرنة | يدعم عائلات قطع العمل المختلفة |
| استشعار الرؤية | يساعد في تحديد مواقع المفاصل المتغيرة |
| تتبع التماس | يدير اختلاف مسار اللحام المتحكم فيه |
| محددات المواقع | يوسع الوصول إلى الأشكال الهندسية المختلفة للأجزاء |
| خلايا العمل المعيارية | يسمح لنظام الأتمتة بالتكيف مع مهام الإنتاج الجديدة |
الكلمة الرئيسية هي الاختلاف المتحكم فيه.
لا يجعل الروبوت الآلي قطع العمل التي لا يمكن التنبؤ بها تمامًا من السهل أتمتتها تلقائيًا. كلما زاد التنوع الذي يمكن تنظيمه وقياسه واكتشافه، أصبح اللحام التعاوني أكثر فائدة.
روبوت اللحام كوبوت مقابل روبوت اللحام الصناعي التقليدي
يمكن لكل من الروبوتات التعاونية والتقليدية إجراء اللحام بنجاح، ولكن غالبًا ما يتم تحسينها لبيئات الإنتاج المختلفة.
| اعتبار | روبوت لحام كوبوت | روبوت اللحام الصناعي التقليدي |
|---|---|---|
| نهج البرمجة النموذجي | غالبًا ما تكون مبسطة وصديقة للمشغل | في كثير من الأحيان متخصصة أو تقودها الهندسة |
| مرونة التحول | قوي لتغيير عائلات المنتجات | الأقوى في الإنتاج المتكرر المستقر |
| حجم خلية العمل | في كثير من الأحيان مدمجة نسبيا | يمكن أن تتطلب خلايا مخصصة أكبر |
| التركيز على السرعة النموذجية | متوازن مع التصميم التعاوني | غالبًا ما يتم تحسينه لسرعة الإنتاج العالية |
| إعادة الانتشار | أسهل عموما | عادة ما تكون أكثر ثباتا |
| إنتاج بكميات كبيرة | مناسبة في بعض التطبيقات | في كثير من الأحيان فعالة للغاية |
| إنتاج عالي المزيج | جذابة بشكل خاص | ممكن مع الهندسة المناسبة |
| تقييم السلامة | مطلوب لتطبيق اللحام الكامل | مطلوب للخلية الروبوتية الكاملة |
ولذلك لا ينبغي أن يستند القرار إلى افتراض أن فئة واحدة من الروبوتات أفضل على مستوى العالم.
قد يكون الروبوت الصناعي التقليدي هو الخيار الأقوى لعملية متكررة للغاية تتطلب أقصى سرعة إنتاج وخلية آلية دائمة.
قد يكون روبوت اللحام كوبوت أكثر ملاءمة عندما تكون المرونة ودفعات الإنتاج الأصغر والتغييرات المتكررة للمنتج والبرمجة المبسطة من الأولويات الأعلى.
لماذا لا تزال السلامة تتطلب هندسة على مستوى التطبيق
يمكن لكلمة تعاونية أن تخلق انطباعًا مضللًا بأن الروبوت يمكنه دائمًا العمل بحرية بجانب الناس.
اللحام يجعل تقييم السلامة أكثر تعقيدًا.
حتى لو كان الروبوت نفسه يشتمل على الحد من القوة، أو الحركة المراقبة، أو وظائف السرعة الآمنة، أو غيرها من القدرات التعاونية، فإن عملية اللحام يمكن أن تخلق مخاطر مستقلة عن حركة الروبوت.
يمكن أن تشمل هذه:
- إشعاع القوس
- حرارة
- أبخرة اللحام
- قطع العمل الساخنة
- المخاطر الكهربائية
- ترشيش
- حركة الأسلاك
- مكونات الشعلة
لهذا السبب، قد يظل روبوت اللحام بالروبوت بحاجة إلى شاشات أو حاويات أو معدات استخراج أو أقفال متشابكة أو ماسحات ضوئية أو تدابير وقائية أخرى اعتمادًا على التطبيق.
يقوم تصميم السلامة الجيد بتقييم خلية العمل الكاملة.
فهو يأخذ في الاعتبار كيفية قيام المشغلين بتحميل قطعة العمل، ومتى يمكن أن يبدأ اللحام، وأين يمكن للأشخاص دخول مساحة العمل، وكيف يتصرف الروبوت أثناء الإعداد، وما يحدث أثناء الظروف غير الطبيعية.
ولذلك ينبغي دمج السلامة في تصميم العملية منذ البداية.
كيف يدعم لحام كوبوت الاستخدام الأفضل للحاميين المهرة
يوصف اللحام بالكوبوت أحيانًا بأنه يحل محل اللحام اليدوي، ولكن هذا عادةً ما يكون مبسطًا للغاية.
الطريقة الأكثر فائدة لفهم التكنولوجيا هي النظر في كيفية استخدام المعرفة الماهرة باللحام.
اللحام المتكرر الذي يحدث مئات المرات لا يتطلب بالضرورة مشغلًا ماهرًا لحمل الشعلة لكل دورة. يمكن للأتمتة أداء الحركة المتكررة بينما يركز الموظفون ذوو الخبرة على الأنشطة ذات القيمة الأعلى مثل:
- تطوير عملية اللحام
- التحقق من صحة المعلمة
- فحص الجودة
- تحسين التركيبات
- اللحامات اليدوية الصعبة
- مقدمة منتج جديد
- استكشاف الاخطاء
يمكن أن يساعد هذا النهج الشركات المصنعة على استخدام خبرات اللحام الماهرة بشكل أكثر فعالية.
الروبوت يتعامل مع التكرار.
يتولى محترف اللحام الحكم.
يصبح هذا التقسيم ذا قيمة خاصة عندما يحتوي الإنتاج على مفاصل متكررة مستقرة وعمل متخصص يصعب أتمتته.
الأخطاء الشائعة عند اختيار روبوت لحام كوبوت
أحد الأخطاء هو اختيار الروبوت بناءً على الحمولة والوصول فقط.
يجب أن يحدد تطبيق اللحام تكوين الروبوت، وليس العكس.
خطأ آخر هو التقليل من متطلبات التركيبات.
حتى الروبوت عالي المرونة يحتاج إلى مرجع قابل للتكرار بين المسار المبرمج وقطعة العمل الحقيقية.
هناك مشكلة شائعة أخرى وهي تجاهل توجيه الكابل وهندسة الشعلة.
قد يصل الروبوت إلى خط التماس أثناء تداخل كابلات اللحام أو جسم الشعلة مع التركيب أو قطعة العمل.
يجب على الشركات المصنعة أيضًا تجنب افتراض أن البرمجة الأسهل تعني أن كل منتج مناسب تلقائيًا للحام الآلي.
لا تزال إمكانية الوصول إلى المفاصل، والتجهيز، واتساق الأجزاء، واستقرار عملية اللحام، وتدفق الإنتاج مهمة.
وأخيرًا، لا ينبغي اختيار الروبوت المشترك فقط لأن خلية العمل تبدو أبسط.
يجب تقييم النظام الكامل مقابل عملية اللحام المطلوبة واستراتيجية الإنتاج طويلة المدى.
كيفية تقييم ما إذا كان روبوت لحام كوبوت يناسب إنتاجك
ابدأ بتحديد مهام اللحام المتكررة.
ما هي المكونات التي تعود بانتظام؟ ما هي اللحامات التي لها هندسة مماثلة؟ ما هي اللحامات التي تستغرق وقتًا طويلاً للمشغل؟ أين يكون اتساق اللحام أكثر أهمية؟
بعد ذلك، فحص الاختلاف.
قياس مدى اختلاف الأجزاء الحقيقية عن بعضها البعض. انظر إلى موقع المفصل، والفجوة، والتشويه، وموضع المسار، وتحميل التركيبات.
ثم تقييم إمكانية الوصول.
تحديد ما إذا كانت الشعلة يمكنها الوصول إلى كل مفصل بزاوية عمل عملية. فكر فيما إذا كان محدد الموضع سيحسن الوصول.
تردد البرمجة هو عامل مهم آخر.
إذا تغيرت متغيرات المنتج بانتظام، ففكر في مدى سرعة إنشاء مسارات جديدة ومدى سهولة استدعاء البرامج المخزنة.
وأخيرا، فحص دورة الإنتاج الكاملة.
يؤثر التحميل والتثبيت واللحام وإعادة التموضع والفحص والتفريغ على ما إذا كان نظام التشغيل الآلي يحسن العملية.
يحل مشروع لحام الروبوت القوي مشكلة التصنيع بدلاً من مجرد إضافة روبوت.
كيف يتطور لحام كوبوت
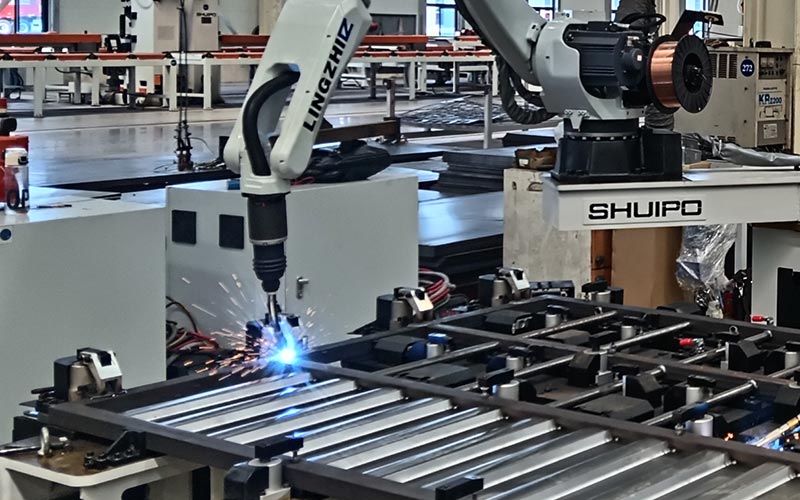
التطور الأكثر أهمية في لحام الروبوت ليس مجرد تحسين أجهزة الروبوت.
التغيير الأكبر هو الجمع بين الروبوتات التعاونية مع الرؤية، وتتبع التماس، والبرمجة دون اتصال بالإنترنت، وبيانات قطع العمل الرقمية، ووظائف اللحام التكيفية بشكل متزايد.
تعمل هذه التقنيات على تسهيل تطبيق أتمتة اللحام على بيئات الإنتاج حيث أدى اختلاف المنتج إلى جعل البرمجة الآلية الثابتة صعبة.
من الناحية العملية، يتجه مستقبل روبوت اللحام بالروبوت نحو الأنظمة التي تتطلب تعليمًا يدويًا أقل للنقاط ولديها فهم أفضل لقطعة العمل الفعلية.
وهذا لا يلغي هندسة اللحام.
وبدلاً من ذلك، فإنه يحول المزيد من الاهتمام نحو تحديد تباين العملية المقبول، وبناء تركيبات مستقرة، والتحقق من صحة إجراءات اللحام، وإعطاء النظام الآلي معلومات موثوقة حول الجزء.
بالنسبة للتصنيع عالي المزيج، من المرجح أن يظل هذا المزيج من المرونة والتحكم في العملية أحد أهم الاتجاهات في أتمتة اللحام.
خاتمة
يمكن لروبوت اللحام كوبوت أن يوفر أكثر بكثير من مجرد حركة الشعلة الآلية.
تشمل أقوى ميزاته البرمجة المبسطة، والتحويل المرن، والتكامل المدمج، والقدرة على الاستشعار، والحركة المتكررة، والتوافق مع محدد المواقع، والقدرة على التكيف لإنتاج المزيج العالي.
ومع ذلك، فإن الروبوت وحده لا يحدد ما إذا كان المشروع سينجح أم لا.
إن تكرار قطع العمل، وإمكانية الوصول إلى المفاصل، وتصميم التركيبات، ومعلمات اللحام، ومتطلبات الاستشعار، والسلامة، وتدفق الإنتاج الإجمالي كلها تؤثر على النتيجة.
تم تصميم أفضل أنظمة اللحام التعاونية حول قطع العمل الحقيقية وتنوع التصنيع الحقيقي.
إذا كان إنتاجك يتضمن مهام لحام متكررة ولكنه يتطلب أيضًا تغييرات متكررة في المنتج، فيمكن لروبوت اللحام كوبوت أن يوفر جسرًا عمليًا بين المرونة اليدوية والأتمتة الآلية المخصصة بالكامل.
الأسئلة الشائعة
ما هو روبوت اللحام كوبوت؟
روبوت اللحام كوبوت هو روبوت تعاوني تم تكوينه للحام الآلي. يمكنه الجمع بين البرمجة المبسطة وحركة الشعلة المتكررة ومعدات اللحام والتركيبات والاستشعار وأنظمة السلامة لدعم الإنتاج المرن حيث قد تتغير قطع العمل أو مهام اللحام بانتظام.
هل روبوت اللحام كوبوت مناسب للإنتاج عالي المزيج؟
نعم. يعد لحام كوبوت مفيدًا بشكل خاص عندما يتعامل المصنعون مع أنواع متعددة من المنتجات. يمكن للبرامج المخزنة والتركيبات المرنة والتعليم المبسط والرؤية وتتبع التماس أن تقلل من جهد التغيير، على الرغم من أن تباين قطع العمل لا يزال بحاجة إلى أن يظل قابلاً للقياس والتحكم.
هل يمكن لروبوت اللحام أن يعمل دون حراسة السلامة؟
ليس تلقائيا. لا تعمل وظائف الروبوت التعاوني على إزالة المخاطر الناتجة عن اللحام، مثل الإشعاع القوسي والأبخرة والحرارة والتناثر والمخاطر الكهربائية. يتطلب التطبيق الكامل تقييم السلامة، وقد تظل معدات الحماية ضرورية.
ما هي تطبيقات اللحام الأفضل لروبوتات الكوبوت؟
يعمل لحام الكوبوت بشكل جيد مع اللحامات المتكررة، ودفعات الإنتاج الأصغر، وتغيير عائلات المنتجات، والمهام التي تكون فيها البرمجة المبسطة ذات قيمة. تعتمد الملاءمة على اتساق الأجزاء، وإمكانية الوصول إلى اللحام، وجودة التركيبات، واستقرار العملية، وتباين الإنتاج المتوقع.
ما الذي يجب أن أتحقق منه قبل اختيار روبوت اللحام كوبوت؟
تحقق من أبعاد قطعة العمل، وتنوع المفاصل، والوصول إلى الشعلة، ومتطلبات التركيبات، ووصول الروبوت، وعملية اللحام، وتكرار البرمجة، واحتياجات محدد المواقع، ومتطلبات السلامة، وتدفق الإنتاج. يجب أن يتبع أفضل تكوين للروبوت تحليل العملية بدلاً من اختيار المعدات وحدها.
هل تحتاج إلى مساعدة في اختيار روبوت اللحام المناسب؟
إذا لم تكن متأكدًا مما إذا كان روبوت اللحام كوبوت مناسبًا لقطع العمل أو حجم الإنتاج أو عملية اللحام أو اختلاف المنتج، فيمكن لفريقنا المساعدة في تقييم التطبيق الكامل. اتصل بشويبو للحصول على استشارة فنية وتحديد حل اللحام التعاوني الذي يناسب متطلبات الإنتاج الفعلية الخاصة بك.