جدول المحتويات
مقدمة
تبدو عبارة أنواع روبوتات اللحام بسيطة، لكن الاختيار بينها نادرًا ما يكون مجرد مسألة اختيار ذراع الروبوت. تضع مهام اللحام المختلفة متطلبات مختلفة جدًا على الوصول والحمولة والسرعة والوصول إلى المفاصل والبرمجة وتحديد موضع قطعة العمل والاستشعار ومرونة الإنتاج.
قد يكون الروبوت الصناعي سداسي المحاور مثاليًا للمفاصل المعقدة ثلاثية الأبعاد، في حين أن الروبوت التعاوني قد يكون أكثر عملية لإنتاج المزيج العالي والتحولات المتكررة. تتطلب تطبيقات اللحام النقطي إعدادًا ميكانيكيًا وعملياتيًا مختلفًا عن اللحام القوسي، وقد تحتاج الهياكل الكبيرة إلى مسارات خطية أو محددات مواقع أو محاور خارجية منسقة قبل أن يتمكن الروبوت من الوصول إلى كل مفصل بشكل صحيح.
بالنسبة للمصنعين الذين يقومون بتقييم أنواع روبوتات اللحام المتاحة اليوم، فإن السؤال الأكثر فائدة ليس “ما هو الروبوت الأفضل؟” ولكن “ما هي بنية الروبوت التي تناسب قطعة العمل وهندسة اللحام وعملية الإنتاج؟”
يشرح هذا الدليل الأنواع الرئيسية لروبوتات اللحام، حيث يعمل كل منها بشكل جيد، وما هي القيود التي ينبغي أخذها في الاعتبار، وكيفية مطابقة تكوين الروبوت مع متطلبات التصنيع الحقيقية.
ما الذي يعتبر روبوت لحام؟
روبوت اللحام هو نظام آلي قابل للبرمجة يستخدم للتحكم في حركة اللحام وتنفيذ عملية لحام محددة. في معظم التطبيقات الصناعية، يكون الروبوت عنصرًا واحدًا فقط ضمن نظام لحام كامل قد يشمل أيضًا مصدر الطاقة، والشعلة، والتركيبات، ومحدد الموضع، ومغذي الأسلاك، ومعدات الاستشعار، وأجهزة السلامة، ووحدة التحكم في الخلايا.
المنصة الأكثر شيوعا هي روبوت صناعي, ، وخاصة الروبوتات المفصلية ذات المحاور الستة لأن هيكلها المشترك يوفر المرونة اللازمة لتوجيه شعلة اللحام حول المكونات المعقدة.
ومع ذلك، فإن مصطلح روبوت اللحام يمكن أن يصف عدة تكوينات مختلفة للروبوت.
يتم تصنيف بعضها حسب الهيكل الميكانيكي، مثل الروبوتات المفصلية أو العملاقة. ويتم تعريف البعض الآخر من خلال كيفية تفاعلهم مع المشغلين، مثل روبوتات اللحام التعاونية. ويعتمد تصنيف مفيد آخر على تطبيقات اللحام، مثل اللحام القوسي، أو اللحام النقطي، أو روبوتات اللحام بالليزر.
يساعد فهم هذه الفئات على منع حدوث خطأ شائع: اختيار الروبوت قبل فهم عملية اللحام.
الأنواع الرئيسية لروبوتات اللحام
يمكن مقارنة الأنواع الرئيسية لروبوتات اللحام وفقًا لمرونة الحركة والتطبيق النموذجي وحجم قطعة العمل وبيئة الإنتاج.
| نوع الروبوت | القوة النموذجية | تطبيق مشترك | حدود المفتاح |
|---|---|---|---|
| روبوت مفصلي سداسي المحاور | اتجاه الشعلة المرنة | اللحام بالقوس والتجمعات المعقدة | يتطلب تخطيطًا دقيقًا للمسار والاصطدام |
| روبوت اللحام التعاوني | تحول مرن وتعليم أبسط | لحام عالي الخلط وأصغر | لا تزال السلامة على مستوى التطبيق تتطلب الهندسة |
| روبوت اللحام البقعي | مقابض مسدس اللحام وأنماط البقع المتكررة | تجميعات الصفائح المعدنية | مناسبة بشكل أساسي لمهام اللحام النقطي المتكررة |
| روبوت لحام مثبت على السكك الحديدية | نطاق عمل أفقي ممتد | إطارات كبيرة وهياكل طويلة | يتطلب تكامل المسار المنسق |
| روبوت اللحام الجسري | يغطي مناطق العمل المستطيلة الكبيرة | لحام هيكلي أو لوحي كبير | أقل مرونة حول بعض المفاصل ثلاثية الأبعاد |
| نظام اللحام بالروبوت المزدوج | اللحام المتزامن أو المنسق | تجميعات كبيرة وعدد التماس العالي | مزامنة أكثر تعقيدًا وتخطيط الخلايا |
| روبوت اللحام بالليزر | تحديد موضع الأداة بدقة والتحكم في المسار | تطبيقات الليزر الروبوتية الدقيقة | قد يكون الإعداد المشترك وتحديد المواقع أمرًا صعبًا |
| روبوت متنقل أو قابل لإعادة التموضع | يمكن أن تخدم مجالات عمل متعددة | بيئات إنتاج مرنة | يصبح الإعداد المتكرر مهمًا بشكل خاص |
يوضح الجدول سبب عدم وجود تكوين روبوت واحد يناسب كل عملية لحام. يجب أن يكون اختيار الروبوت متصلاً مباشرة بهندسة قطعة العمل وسلوك إنتاجها.
روبوتات اللحام المفصلية ذات المحاور الستة
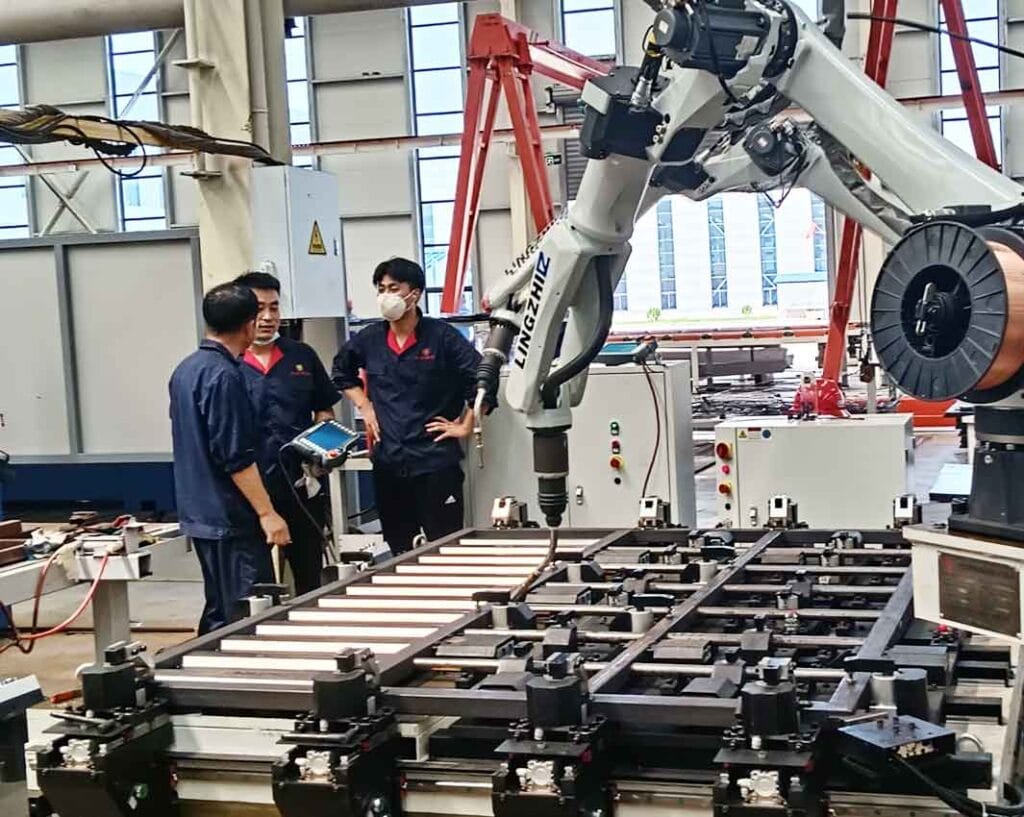
تعد الروبوتات المفصلية ذات المحاور الستة من بين أكثر أنواع روبوتات اللحام استخدامًا لأنها توفر نطاقًا واسعًا من الحركة.
يشبه هيكلها المشترك ذراعًا ميكانيكيًا، مما يسمح للروبوت بتغيير موضعه واتجاهه في وقت واحد. وهذا مفيد بشكل خاص في اللحام القوسي، حيث تحتاج الشعلة غالبًا إلى الاقتراب من المفاصل من زوايا مختلفة.
يمكن للروبوت ذو الستة محاور أن يتحرك
- إطارات
- بين قوسين
- مكونات الآلات
- التجمعات الهيكلية
- الدبابات
- مكونات منحنية
- افتراءات متعددة الجوانب
الميزة الرئيسية هي مرونة التوجيه.
قد يكون الروبوت قادرًا على الوصول إلى نفس النقطة المادية في عدة تكوينات مختلفة للمعصم. تتيح هذه المرونة للمهندسين اختيار اتجاه الشعلة الذي يناسب وصلة اللحام بشكل أفضل.
ومع ذلك، الوصول وحده لا يكفي.
قد يستمر الروبوت الذي يمكنه الوصول فعليًا إلى خط التماس في الاقتراب منه من زاوية غير مناسبة. يمكن للتركيبات والمكونات القريبة وشعلة اللحام والكابلات تقليل غلاف العمل القابل للاستخدام.
ولهذا السبب يجب أن تأخذ محاكاة الروبوت في الاعتبار كلاً من الموضع والاتجاه بدلاً من مجرد التحقق من الحد الأقصى للوصول.
روبوتات اللحام التعاونية
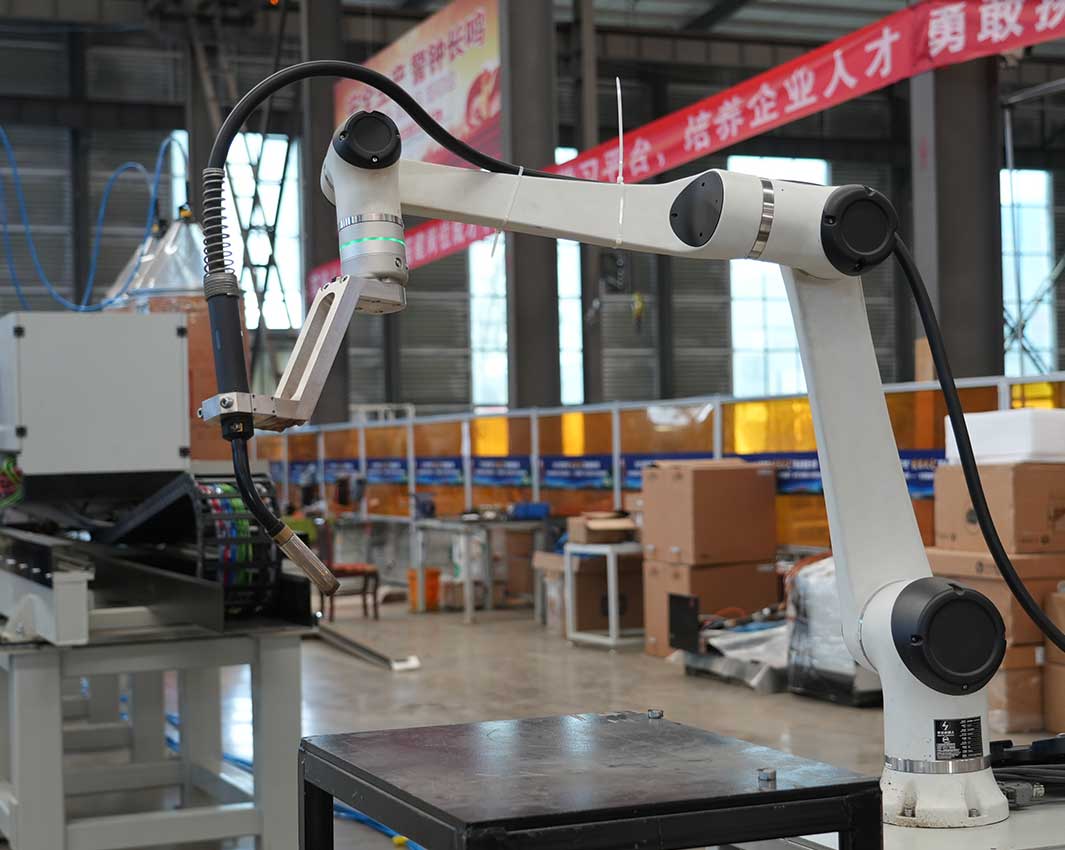
أصبحت الروبوتات التعاونية ذات أهمية متزايدة في أتمتة اللحام لأن العديد من الشركات المصنعة تحتاج إلى مرونة أكبر مما توفره الخلية الثابتة ذات الحجم الكبير.
يمكن أن يكون روبوت اللحام التعاوني مفيدًا بشكل خاص عندما تتغير المنتجات بانتظام وتكون كفاءة البرمجة مهمة.
تشمل المزايا النموذجية التدريس الأسهل والتكامل المدمج والبرامج القابلة لإعادة الاستخدام والتكيف بشكل أسرع مع قطع العمل المختلفة.
غالبًا ما يتم اعتبارهم لـ:
- مهام التصنيع المتكررة
- دفعات منتجات أصغر
- تغيير عائلات المنتجات
- الإنتاج على طراز ورشة العمل
- التطبيقات التي يتعايش فيها اللحام اليدوي والروبوتي
عامل الجذب الرئيسي ليس أن الروبوت أصغر حجمًا.
إنه أنه يمكن في كثير من الأحيان إعادة تشكيل نظام الإنتاج بسهولة أكبر.
على سبيل المثال، قد يتعامل الروبوت التعاوني المثبت حول طاولة عمل معيارية مع العديد من عائلات المكونات عن طريق تغيير التركيبات واختيار برامج لحام مختلفة.
ومع ذلك، التعاون لا يعني اختفاء متطلبات السلامة.
تقدم عملية اللحام إشعاع القوس والحرارة والأبخرة والتناثر والمخاطر الكهربائية. وبالتالي فإن التطبيق الكامل لا يزال يتطلب تدابير وقائية مناسبة.
روبوتات اللحام البقعي
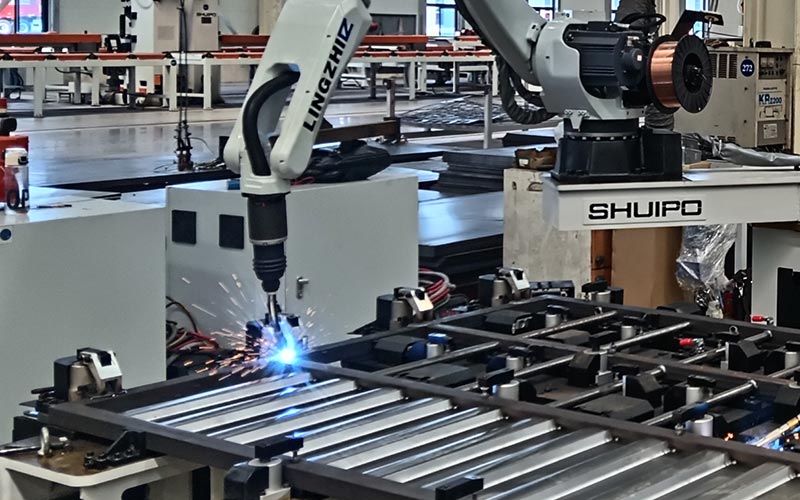
تم تصميم روبوتات اللحام النقطي حول عمليات اللحام النقطي ذات المقاومة المتكررة.
يحمل الروبوت مسدس لحام ويضعه في مواقع محددة على المجموعة. نظرًا لأن البندقية يمكن أن تكون ثقيلة نسبيًا، تصبح حمولة الروبوت وقدرة المعصم من عوامل الاختيار المهمة.
اللحام النقطي متكرر للغاية، مما يجعله مناسبًا تمامًا للأتمتة.
تتضمن العملية غالبًا ما يلي:
- الانتقال إلى نقطة محددة مسبقا
- إغلاق مسدس اللحام
- تنفيذ اللحام
- فتح البندقية
- الانتقال إلى الموقع التالي
يسمح هذا التسلسل المتكرر لبرنامج روبوت مصمم جيدًا بالحفاظ على مواقع لحام متسقة عبر العديد من التجميعات.
بالمقارنة مع اللحام القوسي، فإن تحدي مسار الشعلة مختلف. لا يتتبع الروبوت عادةً التماس المستمر. وبدلاً من ذلك، يجب عليه وضع أداة اللحام بدقة في العديد من المواقع المنفصلة.
لهذا السبب، تصبح سرعة الروبوت بين نقاط اللحام، والوصول حول قطعة العمل، وهندسة مسدس اللحام، وإدارة الكابلات ذات أهمية خاصة.
روبوتات اللحام المثبتة على السكك الحديدية
يمكن للمكونات الكبيرة أن تتجاوز نطاق العمل العملي للروبوت الثابت.
يحل النظام المثبت على السكك الحديدية هذه المشكلة عن طريق وضع الروبوت على محور خطي.
بدلاً من البقاء ثابتًا في موضع أساسي واحد، يمكن للروبوت أن يتحرك على طول قطعة العمل. وهذا يوسع نطاق اللحام الفعال بشكل كبير.
روبوتات اللحام المثبتة على السكك الحديدية مفيدة لـ:
- إطارات طويلة
- مكونات هيكلية كبيرة
- الآلات الممدودة
- تجميعات كبيرة مصنعة
- الإنتاج حيث يتم توزيع الطبقات على مساحة واسعة
يصبح السكة محورًا آخر يتم التحكم فيه داخل النظام الآلي.
يؤدي هذا إلى إنشاء مساحة عمل أكبر ولكنه يزيد أيضًا من تعقيد تخطيط الحركة.
يجب أن يأخذ برنامج الروبوت في الاعتبار حركة الذراع وموضع السكة. يحتاج المهندسون إلى تحديد ما إذا كان يجب على الروبوت تغيير موضعه بين اللحامات أو التحرك على طول السكة أثناء تنفيذ العمليات المنسقة.
في اللحام واسع النطاق، يمكن أن يكون هذا المحور الإضافي هو الفرق بين إجبار روبوت واحد على العمل على حافة متناول يده والسماح له بالعمل داخل نطاق عمل أكثر استقرارًا.
روبوتات اللحام العملاقة
تتحرك الروبوتات العملاقة على طول الإطار أو الهيكل العلوي، عادةً عبر مناطق عمل مستطيلة كبيرة.
وهي مفيدة بشكل خاص عندما تكون قطعة العمل نفسها كبيرة ويصعب تحريكها.
يمكن لنظام القنطرية وضع رأس اللحام عبر هياكل طويلة أو واسعة دون الحاجة إلى نفس استراتيجية الوصول المفصلية التي يستخدمها ذراع الروبوت القياسي.
قد تشمل التطبيقات النموذجية ما يلي:
- طبقات طويلة
- لوحات كبيرة
- التجمعات الهيكلية الكبيرة
- اللحام الخطي المتكرر
- التصنيع حيث تظل قطعة العمل ثابتة
قوة النظام الجسري هي تغطية مساحة العمل.
يتمثل القيد في أن هيكل الحركة قد لا يوفر نفس مرونة التوجيه ثلاثية الأبعاد التي يوفرها الروبوت المفصلي سداسي المحاور ما لم يتم دمج محاور إضافية.
بالنسبة لهندسة اللحام التي يمكن التنبؤ بها نسبيًا، يمكن أن يكون هذا ميزة لأن النظام يظل منظمًا ميكانيكيًا حول عملية محددة.
بالنسبة لقطع العمل ثلاثية الأبعاد غير المنتظمة، قد يوفر الروبوت المفصلي مرونة أكبر.
أنظمة اللحام بالروبوت المزدوج
تحتوي بعض التجميعات الكبيرة على ما يكفي من اللحامات بحيث يخلق روبوت واحد عنق الزجاجة الإنتاجي غير الضروري.
تسمح أنظمة الروبوت المزدوج لروبوتين بالعمل داخل نفس خلية الإنتاج.
وقد يقومون بلحام مناطق منفصلة من المكون في وقت واحد أو تنفيذ مراحل مختلفة من عملية اللحام بالتسلسل.
يمكن أن يكون هذا مفيدًا عندما:
- تحتوي قطعة العمل على العديد من اللحامات
- الجوانب المتقابلة تحتاج إلى اللحام
- يتطلب توازن الإنتاج عمليات موازية
- تحتوي الهياكل الكبيرة على مناطق عمل منفصلة بشكل واضح
التحدي الهندسي هو التنسيق.
يجب أن يعمل الروبوتان دون اصطدامات، بينما يجب أن يدعم جهاز تحديد موضع التركيب وقطعة العمل منطقتي العمل.
إذا قامت الروبوتات باللحام في وقت واحد، فيجب على المهندسين أيضًا التفكير فيما إذا كانت مدخلات الحرارة وتسلسل اللحام يؤثران على التشوه.
ولذلك ينبغي اختيار نظام الروبوت المزدوج لأن العملية تدعم العمل المتوازي، وليس فقط لأن روبوتين يظهران بشكل أسرع من روبوت واحد.
روبوتات اللحام بالليزر
تجمع روبوتات اللحام بالليزر بين الحركة الروبوتية وعملية اللحام المعتمدة على الليزر.
يتحكم الروبوت في موضع واتجاه رأس اللحام بالليزر على طول مسار مبرمج.
بالمقارنة مع العديد من تطبيقات اللحام بالقوس الكهربائي، قد يفرض اللحام بالليزر الآلي متطلبات قوية بشكل خاص على:
- التحضير المشترك
- محاذاة المكونات
- دقة المسار
- موقع الشغل
- الوصول البصري
يمكن لمنطقة التفاعل الضيقة أن تجعل العملية حساسة للغاية لموقع التماس الحقيقي.
ونتيجة لذلك، يمكن أن يصبح الاستشعار والرؤية والتركيبات الدقيقة أجزاء مهمة من النظام.
يمكن أن تكون روبوتات اللحام بالليزر مفيدة عندما تكون هناك حاجة إلى حركة آلية دقيقة وهندسة التماس المتحكم فيها، ولكن يجب أن يتبع القرار دائمًا التحقق من صحة العملية.
إن وجود الروبوت لا يلغي الحاجة إلى الحفاظ على ظروف المفاصل المناسبة.
روبوتات اللحام مع محددات المواقع الخارجية
على الرغم من أن أجهزة تحديد المواقع ليست نوعًا منفصلاً من الروبوتات، إلا أنها تغير بشكل أساسي كيفية عمل روبوت اللحام.
قد يواجه الروبوت صعوبة في الحفاظ على زاوية الشعلة المناسبة إذا ظلت قطعة العمل ثابتة.
يقوم محدد الموضع بحل هذه المشكلة عن طريق تدوير المكون أو إمالته.
يمكن أن يؤدي هذا إلى تحويل مسار اللحام الصعب إلى مسار أبسط بكثير.
على سبيل المثال، بدلاً من إجبار معصم الروبوت على الدوران حول مكون أسطواني كبير، قد يقوم محدد الموضع بتدوير قطعة العمل بينما يظل الروبوت في وضع لحام مستقر.
حديث أنظمة اللحام الروبوتية غالبًا ما يجمع بين حركة الروبوت وأجهزة تحديد المواقع والاستشعار وتركيبات قطع العمل بحيث يتم تقديم اللحام إلى الروبوت في اتجاه أكثر قابلية للتحكم.
وبالتالي فإن أفضل نظام لا يجعل الروبوت يقوم دائمًا بكل الحركة.
في بعض الأحيان يؤدي تحريك قطعة العمل إلى عملية أكثر استقرارًا.
ما هو روبوت اللحام الأفضل للإنتاج عالي المزيج؟
يخلق الإنتاج عالي المزيج أحد أصعب قرارات اختيار الروبوت.
عندما تتغير المكونات بشكل متكرر، قد تكون السرعة القصوى للروبوت أقل أهمية من مرونة البرمجة وكفاءة التحويل.
يمكن أن يكون روبوت اللحام التعاوني جذابًا بسبب سهولة التدريس وبنية خلية العمل المرنة.
ومع ذلك، يمكن للروبوت الصناعي التقليدي سداسي المحاور أيضًا التعامل مع الإنتاج عالي المزيج عند إقرانه بـ:
- البرمجة دون اتصال
- برامج قابلة لإعادة الاستخدام
- تركيبات مرنة
- استشعار التماس
- رؤية
- إنشاء المسار الآلي
السؤال الحقيقي هو مدى تنظيم تنوع المنتج.
إذا كان كل مكون مختلفًا تمامًا، تصبح الأتمتة صعبة بغض النظر عن نوع الروبوت.
إذا كانت العديد من عائلات المنتجات تشترك في هندسة مشتركة مماثلة، ومواعيد التركيبات، وإجراءات اللحام، فيمكن تصميم النظام حول تلك الخصائص المشتركة.
ولذلك يعتمد اللحام الآلي عالي المزيج على تنظيم الإنتاج بقدر ما يعتمد على أجهزة الروبوت.
ما هو روبوت اللحام الأفضل للهياكل الكبيرة؟
تخلق الهياكل الكبيرة مجموعة مختلفة من الأولويات.
قد يحتاج الروبوت إلى تغطية منطقة عمل أكبر بكثير من نطاقه الطبيعي.
وفي هذه الحالة تشمل الحلول الممكنة ما يلي:
- الروبوتات المثبتة على السكك الحديدية
- أنظمة جسرية
- الروبوتات المفصلية الكبيرة
- الروبوتات القابلة لإعادة التموضع
- أنظمة الروبوت المزدوج
- مواضع قطع العمل المنسقة
يعتمد القرار على ما إذا كان الهيكل يمكنه التحرك.
إذا كانت قطعة العمل كبيرة جدًا ويصعب تغيير موضعها، فقد يكون تحريك الروبوت أكثر عملية.
إذا كان من الممكن تدوير قطعة العمل بأمان، فقد يقوم محدد الموضع بتبسيط الوصول بشكل كبير.
التوزيع المشترك مهم أيضا.
قد يستفيد الإطار الطويل ذو اللحامات الموزعة على طوله بالكامل من الروبوت المثبت على السكك الحديدية. قد يظل الهيكل المدمج ولكن ثلاثي الأبعاد أكثر ملاءمة للروبوت الثابت ذي المحاور الستة المزود بجهاز تحديد المواقع.
وبالتالي فإن الحجم المادي للمكون هو عامل اختيار واحد فقط.
وصول الروبوت المطابق إلى الوصول الحقيقي إلى الشعلة
عادةً ما يحدد مصنعو الروبوتات الحد الأقصى للوصول، لكن نطاق اللحام المفيد أكثر تعقيدًا.
شعلة اللحام لها طول.
التركيبات تشغل مساحة.
الكابلات تحتاج إلى التوجيه.
يحتاج معصم الروبوت إلى مساحة للتدوير.
هذه العوامل تقلل من مساحة العمل العملية.
من أخطاء الاختيار الشائعة اختيار الروبوت لأن التماس يقع داخل الحد الأقصى للوصول المنشور.
قد يصل الروبوت إلى المفصل بينما لا يتمكن من الحفاظ على زاوية الشعلة المطلوبة.
يستخدم التقييم الأفضل هندسة قطع العمل الحقيقية والتركيبات الواقعية.
يجب أن تدرس المحاكاة:
- موقف الشعلة
- اتجاه الأداة
- زوايا مفصل الروبوت
- تخليص الكابلات
- تدخل المباراة
- موقف الشغل
- حركة المحور الخارجي
وهذا يوفر صورة أكثر دقة عما إذا كان الروبوت يمكنه إكمال مهمة اللحام بشكل موثوق.
متطلبات الحمولة لروبوتات اللحام
غالبًا ما ترتبط الحمولة بروبوتات مناولة المواد، ولكنها مهمة أيضًا في اللحام.
قد يحتاج الروبوت إلى الحمل:
- شعلة اللحام
- مستشعر الاصطدام
- مكونات تغذية الأسلاك
- مستشعر التماس
- مستشعر الليزر
- حزمة الكابل
- الأجهزة الأخرى المثبتة على الأدوات
يجب أن يظل الوزن الإجمالي للأداة ضمن قدرة عمل الروبوت.
ومع ذلك، فإن مجرد البقاء أقل من الحد الأقصى للحمولة ليس كافيًا.
يؤثر مركز ثقل الأداة ولحظة المعصم أيضًا على أداء الروبوت.
تخلق شعلة اللحام الطويلة تحميلًا ميكانيكيًا مختلفًا عن أداة مدمجة بنفس الوزن.
يصبح هذا مهمًا بشكل خاص عند تركيب أجهزة استشعار إضافية بالقرب من الشعلة.
ولذلك يجب أن يأخذ اختيار الروبوت في الاعتبار المجموعة الكاملة لأداة اللحام بدلاً من الشعلة نفسها فقط.
كيف يغير الاستشعار اختيار الروبوت
تعمل تقنية الاستشعار على توسيع نطاق العمل الذي يمكن لأنواع مختلفة من روبوتات اللحام التعامل معه.
يفترض الروبوت التقليدي ذو المسار الثابت أن التماس يظهر حيث يتوقعه البرنامج.
يمكن للنظام المجهز بأجهزة استشعار جمع معلومات حول قطعة العمل الفعلية.
وهذا قد يسمح للنظام بتحديد:
- موقف التماس
- اتجاه الشغل
- الهندسة المشتركة
- حضور جزئي
- اختلاف الأبعاد
تعتبر هذه المرونة مهمة بشكل خاص للمكونات المصنعة لأن قطع العمل الحقيقية غالبًا ما تختلف قليلاً عن الهندسة الرقمية الاسمية.
عندما يكون الاستشعار متاحًا، قد تتمكن الشركات المصنعة من أتمتة التطبيقات التي قد تتطلب تكرارًا محكمًا للغاية.
ومع ذلك، فإن الاستشعار لا يجعل اختيار الروبوت غير ذي صلة.
لا يزال الروبوت بحاجة إلى وصول كافٍ ومرونة توجيه وحمولة وخلوص عمل لمتابعة المسار المصحح.
تعمل أجهزة الاستشعار على تحسين المعلومات.
أنها لا تغير الحدود المادية للروبوت.
يجب أن يتطابق نوع الروبوت مع عملية اللحام
تخلق عمليات اللحام المختلفة متطلبات مختلفة على الروبوت.
غالبًا ما يتطلب اللحام بالقوس حركة مستمرة سلسة على طول اللحامات.
يتطلب اللحام النقطي تحديد موضع دقيق متكرر لأداة لحام أثقل.
يمكن أن يتطلب اللحام بالليزر محاذاة مسار يتم التحكم فيها بشكل كبير.
قد يركز اللحام الآلي TIG بشدة على المسافة من الشعلة إلى العمل والحركة الدقيقة.
ولذلك ينبغي تقييم الروبوت كجزء من عملية اللحام.
إن الروبوت عالي السرعة الذي لا يمكنه الحفاظ على اتجاه الشعلة المناسب ليس حلاً جيدًا للحام.
قد يكون الروبوت عالي المرونة أيضًا غير ضروري لدرز خطي متكرر بسيط.
يتطابق تصميم الأتمتة الأكثر فعالية مع القدرة الميكانيكية لمعالجة المتطلبات بدلاً من اختيار الروبوت الأكثر تقدمًا المتاح.
الأخطاء الشائعة عند الاختيار من بين أنواع روبوتات اللحام
أحد الأخطاء الشائعة هو تحديد وصول الروبوت قبل فهم تخطيط الخلية.
وهناك طريقة أخرى تركز على سرعة الروبوت مع تجاهل التحميل والتثبيت وتحديد موضع قطعة العمل.
قد يقلل المصنعون أيضًا من تقدير تباين المنتج.
قد يواجه الروبوت المبرمج حول مكون مثالي واحد صعوبة عندما تحتوي أجزاء الإنتاج العادية على تحولات مشتركة أو اختلافات في التجميع.
خطأ آخر هو افتراض أن الروبوتات التعاونية لا تتطلب هندسة سلامة خاصة بالتطبيقات.
تظل مخاطر اللحام قائمة حتى عندما يدعم الروبوت نفسه التشغيل التعاوني.
وأخيرًا، تختار بعض المشاريع روبوتًا يعتمد فقط على الإنتاج الحالي.
إذا كان من المحتمل أن تتغير عائلات المنتجات، فيجب مراعاة متطلبات التركيبات المستقبلية واحتياجات الاستشعار والمحاور الخارجية ومرونة البرمجة قبل الانتهاء من تصميم الخلية.
يجب أن يدعم الروبوت استراتيجية التصنيع بدلاً من تقييدها.
إطار الاختيار العملي
قبل مقارنة الأنواع المختلفة من روبوتات اللحام، يمكن للمصنعين تقييم التطبيق باستخدام ستة أسئلة أساسية.
أولاً، كيف تبدو قطعة العمل؟
سجل أبعادها ووزنها ومواقع المفاصل وهندستها.
ثانيا، ما مقدار الاختلاف الموجود؟
قم بقياس مكونات الإنتاج الفعلية بدلاً من الاعتماد على الرسومات فقط.
ثالثًا، كيف تحتاج الشعلة إلى الاقتراب من كل لحام؟
وهذا يحدد متطلبات التوجيه.
رابعا، هل يمكن أن تتحرك قطعة العمل؟
إذا تمكن محدد الموضع من تدوير الجزء، فقد يتطلب الروبوت وصولاً أقل وحركات معصم أقل صعوبة.
خامسا، كم مرة ستتغير المنتجات؟
يزيد الاختلاف المتكرر من أهمية البرمجة المرنة والتركيبات والاستشعار.
سادسا، كيف ستعمل الخلية بأكملها؟
يجب تقييم التحميل والتثبيت واللحام وإعادة التموضع والتفريغ كعملية واحدة.
عادةً ما تعمل هذه الأسئلة على تضييق نطاق اختيار الروبوت بشكل أكثر فعالية من مقارنة المواصفات بشكل منفصل.
مستقبل اختيار روبوت اللحام
أصبحت الحدود بين الأنواع المختلفة من روبوتات اللحام أقل صلابة.
تكتسب الروبوتات الصناعية أدوات برمجة أسهل.
يتم دمج الروبوتات التعاونية مع معدات لحام أكثر تقدمًا.
تعمل الرؤية واستشعار التماس على توسيع مرونة كلا المنصتين.
توفر أنظمة السكك الحديدية وأجهزة تحديد المواقع للروبوتات القياسية مجالات عمل فعالة أكبر بكثير.
ومع تطور هذه التقنيات، يتحول اختيار الروبوت بعيدًا عن المقارنة البسيطة بين الأجهزة.
السؤال الأهم هو:
كيف ينبغي للروبوت ونظام الاستشعار والتركيبات ومحدد المواقع ومعدات اللحام والبرمجيات أن تعمل معًا حول المكون الفعلي؟
يعد نهج الأنظمة هذا مهمًا بشكل خاص للتصنيع عالي المزيج والهياكل المصنعة الكبيرة.
قد لا يعتمد أقوى حل لأتمتة اللحام على نوع روبوت واحد فقط. قد يجمع بين العديد من تقنيات الحركة لإنشاء نطاق العمل والمرونة التي يتطلبها التطبيق.
خاتمة
إن فهم الأنواع المختلفة من روبوتات اللحام يساعد الشركات المصنعة على تجنب اختيار الأتمتة بناءً على مواصفات الروبوت وحدها.
توفر الروبوتات المفصلية ذات المحاور الستة مرونة قوية ثلاثية الأبعاد. تدعم الروبوتات التعاونية التحول المتكرر والإنتاج المرن. تم تحسين روبوتات اللحام النقطي للحام المتكرر القائم على النقاط، في حين تعمل الأنظمة المثبتة على السكك الحديدية والجسر على توسيع الأتمتة عبر الهياكل الكبيرة. تعالج أنظمة اللحام بالروبوت المزدوج والليزر متطلبات إنتاج أكثر تخصصًا.
يعتمد الاختيار الأفضل على هندسة قطعة العمل، ونوع المفصل، ومدى الوصول، واتجاه الشعلة، وتنوع الإنتاج، واستراتيجية تحديد المواقع، وعدد مرات تغير المنتجات.
في كثير من الحالات، الحل الحقيقي ليس مجرد اختيار روبوت مختلف. إنه يجمع بين الروبوت المناسب والتركيبات والاستشعار وأجهزة تحديد المواقع وطرق البرمجة التي تجعل عملية اللحام الكاملة قابلة للتكرار.
الأسئلة الشائعة
ما هي الأنواع الرئيسية لروبوتات اللحام؟
تشمل الأنواع الشائعة الروبوتات المفصلية ذات المحاور الستة، وروبوتات اللحام التعاونية، وروبوتات اللحام النقطي، والروبوتات المثبتة على السكك الحديدية، وأنظمة القنطرة، وروبوتات اللحام بالليزر، والخلايا الروبوتية المزدوجة. يعتمد التكوين الأفضل على هندسة المفصل وحجم قطعة العمل وعملية اللحام ومرونة الإنتاج.
ما هو روبوت اللحام الأفضل للحامات المعقدة؟
غالبًا ما تكون الروبوتات المفصلية ذات المحاور الستة مناسبة للحامات المعقدة ثلاثية الأبعاد لأنها توفر مرونة توجيه قوية. ومع ذلك، قد تكون هناك حاجة أيضًا إلى أدوات تحديد المواقع والاستشعار عندما تحتوي قطع العمل على صعوبة الوصول أو طبقات منحنية أو اختلاف عادي في الأبعاد.
هل الروبوتات التعاونية مناسبة للحام؟
نعم. يمكن للروبوتات التعاونية أن تدعم تطبيقات اللحام المرنة، خاصة عندما تتغير متغيرات المنتج بشكل متكرر. ولا تزال ملاءمتها تعتمد على مدى الوصول والحمولة الصافية وعملية اللحام وجودة التركيبات وتنوع المفاصل وتقييم السلامة الكامل لخلية عمل اللحام.
ما هو نوع روبوت اللحام الأفضل للهياكل الكبيرة؟
قد تستخدم الهياكل الكبيرة روبوتات مثبتة على السكك الحديدية، أو أنظمة جسرية، أو روبوتات مفصلية كبيرة، أو أدوات تحديد المواقع المنسقة. يعتمد الاختيار الأفضل على ما إذا كانت قطعة العمل يمكن أن تتحرك، وكيفية توزيع اللحامات، وزوايا الشعلة المطلوبة، وحجم منطقة العمل الفعالة.
كيف يجب أن أختار بين الأنواع المختلفة لروبوتات اللحام؟
ابدأ بقطعة العمل وعملية اللحام. قم بتقييم أبعاد الجزء، وهندسة المفاصل، والوصول إلى الشعلة، وتنوع المنتج، والحمولة، ووصول الروبوت، واستراتيجية التركيب، ومتطلبات محدد المواقع، واحتياجات الاستشعار، وتغييرات المنتج المتوقعة قبل تحديد تكوين الروبوت.
هل تحتاج إلى مساعدة في اختيار روبوت اللحام المناسب؟
إذا كنت تقارن أنواعًا مختلفة من روبوتات اللحام لتغيير قطع العمل أو الوصلات المعقدة أو الهياكل الكبيرة أو الإنتاج المرن، فيجب أن يبدأ الاختيار بعملية اللحام الفعلية. اتصل بشويبو لتقييم مدى وصول الروبوت، وتحديد موضع قطعة العمل، والاستشعار، والتركيبات، ومتطلبات الأتمتة كنظام إنتاج متكامل واحد.