جدول المحتويات
مقدمة
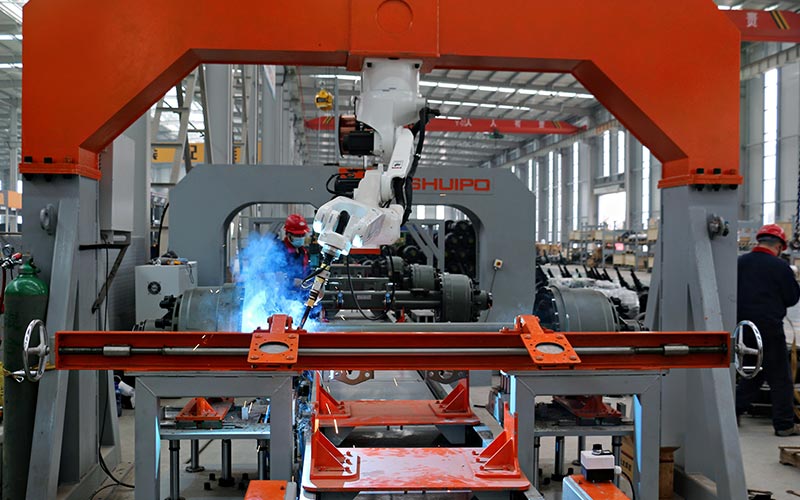
يتم استخدام اللحام بالقوس الآلي بشكل متزايد في بيئات التصنيع حيث يعد اتساق اللحام والإنتاج المتكرر وتنفيذ العمليات الخاضعة للرقابة أمرًا ضروريًا. في حين أن عامل اللحام ذو الخبرة يمكنه التكيف بسرعة مع ظروف المفاصل المتغيرة، فإن اللحام اليدوي يقدم بشكل طبيعي المزيد من الاختلاف بين المشغلين والتحولات ودورات الإنتاج المتكررة.
يتعامل النظام الآلي مع العملية بشكل مختلف. بمجرد التحقق من صحة مسار اللحام واتجاه الشعلة وسرعة السير وموضع المفصل ومعلمات العملية، يمكن للروبوت إعادة إنتاج نفس التسلسل بشكل متكرر. هذا لا يعني أن كل لحام يصبح مثاليًا تلقائيًا. لا تزال جودة اللحام بالقوس الآلي تعتمد على دقة الأجزاء والتركيبات وإعداد المفاصل ومعلمات اللحام والوصول إلى الشعلة والقدرة على إدارة الاختلاف الطبيعي في قطعة العمل.
الميزة الحقيقية هي التكرار. عندما يتم التحكم في العملية المحيطة، يحول اللحام القوسي الآلي إجراء اللحام المعتمد إلى تسلسل تصنيع مستقر يمكن تنفيذه باستمرار عبر أعداد كبيرة من المكونات المماثلة.
تشرح هذه المقالة من أين تأتي إمكانية التكرار، وما الذي يمكن أن يقللها، وكيف يمكن للمصنعين تصميم أنظمة لحام القوس الآلي حول ظروف الإنتاج الحقيقية بدلاً من العينات المختبرية المثالية.
ما هو اللحام بالقوس الآلي؟
يجمع اللحام القوسي الآلي بين روبوت قابل للبرمجة وروبوت اللحام بالقوس الكهربائي عملية لأتمتة حركة الشعلة وتنفيذ اللحام.
يتحكم الروبوت في مكان تحرك الشعلة، ومدى سرعة انتقالها، وكيفية توجيهها بالنسبة للمفصل. يتحكم نظام اللحام في المعلمات الكهربائية والعملية المطلوبة لإنشاء القوس وإكمال اللحام.
يمكن أن يشتمل نظام اللحام القوسي الآلي النموذجي على روبوت، وشعلة لحام، ومصدر طاقة، ووحدة تغذية الأسلاك، ووحدة التحكم، والتركيبات، وأدوات تحديد موضع قطع العمل، ومعدات السلامة، وتكنولوجيا الاستشعار.
يوفر الروبوت نفسه إمكانية تكرار الحركة، لكن النظام الكامل يحدد ما إذا كان من الممكن أيضًا تكرار اللحام بنجاح.
إذا تحول الجزء، أو تغير موضع التركيب، أو تحرك التماس الحقيقي بعيدًا عن المسار المبرمج، فيمكن للروبوت تكرار نفس الحركة تمامًا أثناء إنتاج نتيجة لحام مختلفة.
ولهذا السبب ينبغي النظر إلى اللحام بالقوس الآلي على أنه عملية كاملة وليس مجرد روبوت يؤدي مهمة يدوية.
من أين تأتي التكرار في اللحام بالقوس الآلي
يتم إنشاء التكرار في اللحام القوسي الآلي من خلال عدة طبقات يتم التحكم فيها تعمل معًا.
الطبقة الأولى هي حركة الروبوت. يتبع الروبوت بشكل متكرر نفس المسار المبرمج بزاوية شعلة محددة وسرعة السفر.
الطبقة الثانية هي موقع قطعة العمل. يجب أن تضع التركيبات المكون في علاقة يمكن التنبؤ بها مع الروبوت.
الطبقة الثالثة هي عملية اللحام نفسها. يجب أن تظل تغذية الأسلاك والمعلمات الكهربائية وظروف التدريع وتسلسل اللحام وإعداد الشعلة مستقرة.
الطبقة الرابعة هي ردود الفعل العملية. في التطبيقات التي يختلف فيها موضع المفصل، يمكن أن يساعد استشعار التماس أو الرؤية الروبوت في تحديد مكان وجود وصلة اللحام الحقيقية.
عندما يتم تنسيق هذه الطبقات، يمكن للنظام الآلي إعادة إنتاج عملية اللحام بشكل أكثر اتساقًا.
| عامل التكرار | ما يجب أن يبقى تحت السيطرة | التأثير على اللحام القوسي الآلي |
|---|---|---|
| مسار الروبوت | الموقف والسرعة والاتجاه | يحافظ على ثبات حركة الشعلة |
| دقة المباراة | موقع الجزء والتثبيت | يحافظ على محاذاة التماس مع المسار المبرمج |
| معلمات اللحام | إعدادات العملية والتسلسل | يدعم سلوك القوس المتكرر |
| تسليم الأسلاك | استقرار التغذية | يساعد في الحفاظ على الترسيب المستمر |
| التحضير المشترك | الفجوة والمحاذاة وحالة السطح | يقلل من التباين بين المكونات |
| تحديد موضع قطعة العمل | الدوران والتوجيه | يبقي المفاصل في متناول الجميع |
| استشعار التماس | الموقع المشترك الفعلي | يسمح بتصحيح المسار المتحكم فيه |
| تسلسل العملية | ترتيب اللحام وتوقيته | يحسن استقرار الدورة |
لا يوجد عامل واحد يمكن أن يضمن التكرار وحده. يصبح اللحام بالقوس الآلي مستقرًا عندما يتم تصميم العملية بأكملها لدعم التنفيذ المتكرر.
لماذا تعتبر حركة الشعلة المتسقة مهمة
يعتمد اللحام اليدوي بشكل كبير على قدرة المشغل على الحفاظ على موضع الشعلة الصحيح وحركتها طوال فترة اللحام.
قد تختلف سرعة السفر قليلا. قد تتغير زاوية الشعلة عندما يقوم اللحام بضبط موضعه. يمكن أن تختلف عمليات التشغيل والتوقف والانتقالات بين المفاصل أيضًا بين المشغلين.
يقلل اللحام بالقوس الآلي من الكثير من هذا الاختلاف في الحركة.
بمجرد التحقق من صحة البرنامج، يمكن للروبوت تكرار نفس مسار الشعلة بنفس السرعة والاتجاه المبرمجين.
يصبح هذا ذا قيمة خاصة على المكونات التي تحتوي على عدة لحامات متشابهة.
على سبيل المثال، قد يحتوي الإطار المُصنع على عدة وصلات بنفس الشكل الهندسي. فبدلاً من الاعتماد على المشغل لإعادة إنتاج نفس الحركة يدويًا في كل مرة، يمكن للروبوت تنفيذ مسار لحام محدد لكل وصلة.
الحركة المتكررة تجعل تحسين العملية أسهل أيضًا.
إذا قام المهندسون بتعديل تسلسل اللحام أو ضبط المسار، فيمكنهم تقييم التغيير مع العلم أن حركة الروبوت ستظل ثابتة أثناء الإنتاج اللاحق.
وهذا يخلق أساسًا أكثر تحكمًا لتحسين العملية المستمرة.
تصميم التركيبات هو جزء من تكرار اللحام
يمكن للروبوت أن يكرر حركته بدقة شديدة، لكن هذه الدقة لا تهم إلا إذا ظهرت قطعة العمل في الموضع المتوقع.
ولذلك تلعب التركيبات دورًا مركزيًا في اللحام بالقوس الآلي.
يجب أن تنشئ الوحدة علاقة متكررة بين المكون ونظام الإحداثيات الآلي. إذا تحركت قطعة العمل قليلاً بين الدورات، فقد لا يتطابق مسار اللحام المبرمج مع المفصل الفعلي.
يصبح عدم التطابق هذا مهمًا بشكل خاص على المفاصل الضيقة أو التجمعات المعقدة ثلاثية الأبعاد.
ولذلك يجب أن يأخذ تصميم التركيبات في الاعتبار أكثر من قوة التثبيت.
تحتاج الوحدة إلى تحديد موقع المكون بشكل متسق مع الحفاظ على الوصول إلى الشعلة ودعم التحميل والتفريغ الفعال. وينبغي أيضًا مراعاة كيفية تفاعل قطعة العمل مع الحرارة أثناء اللحام.
يمكن أن تساهم التركيبات المقيدة للغاية في بعض الأحيان في التشويه، في حين أن التركيبات التي توفر تحكمًا غير كافٍ قد تسمح بالحركة أثناء العملية.
توازن أقوى تصميمات التركيبات بين الموقع القابل للتكرار، وضبط النفس المناسب، وإمكانية الوصول، والتطبيق العملي للإنتاج.
كيف يؤثر تباين المفاصل على اللحام بالقوس الآلي
نادراً ما تكون أجزاء الإنتاج الحقيقية متطابقة.
يمكن أن يؤدي القطع والتشكيل والتصنيع والتجميع واللحام وسلوك المواد إلى إنشاء اختلافات صغيرة في الأبعاد.
قد يرى عامل اللحام اليدوي هذه الاختلافات ويتم ضبطها تلقائيًا.
لا يمكن للروبوت ذو المسار الثابت إصدار هذا الحكم ما لم يكن لدى النظام طريقة لتحديد الاختلاف.
يعد هذا أحد أهم القيود التي يجب فهمها عند تنفيذ اللحام القوسي الآلي.
إذا ابتعد التماس عن المسار المبرمج، فقد يستمر الروبوت في اتباع مساره الأصلي.
الحل الصحيح يعتمد على مصدر الاختلاف.
إذا كان من الممكن تقليل التباين من خلال تحسين التصنيع أو التركيبات الأفضل، فيجب إجراء هذه التحسينات في المراحل الأولية.
إذا كان الاختلاف طبيعيًا ولا يمكن تجنبه ولكنه يظل ضمن نطاق يمكن التنبؤ به، فقد يوفر الاستشعار حلاً أفضل.
الهدف ليس إزالة كل اختلاف بين قطع العمل. إنه فهم الاختلافات المهمة في عملية اللحام وتحديد كيفية التحكم فيها.
تتبع التماس والرؤية لتحسين التكرار
يوفر استشعار التماس لأنظمة اللحام القوسي الآلية معلومات حول قطعة العمل الفعلية بدلاً من الاعتماد فقط على الهندسة المبرمجة.
اعتمادًا على التطبيق، يمكن للاستشعار تحديد الوصلة قبل بدء اللحام أو تتبع موقعها أثناء العملية.
وهذا مفيد بشكل خاص عندما تكون المكونات كبيرة، أو مصنعة من أجزاء متعددة، أو تخضع لتغير الأبعاد.
يوفر الروبوت حركة متسقة، بينما يوفر نظام الاستشعار معلومات حول المكان الذي يجب أن تحدث فيه هذه الحركة.
يمكن لهذا المزيج تحسين المرونة دون التخلي عن التحكم في العملية.
بالنسبة للتطبيقات ذات مواضع المفاصل المتغيرة، يمكن لأنظمة اللحام الآلية الجمع بين حركة الروبوت المبرمجة مع تحديد موضع قطعة العمل، واستشعار التماس، وتصحيح المسار للحفاظ على محاذاة أفضل مع اللحام الفعلي.
النقطة المهمة هي أن أجهزة الاستشعار تعمل بشكل أفضل عندما يكون الاختلاف مفهومًا بالفعل.
وينبغي لها أن تدير الانحرافات الخاضعة للرقابة، وليس التعويض عن عملية التصنيع غير المستقرة دون حدود محددة.
اللحام بالقوس الآلي وتحديد موضع قطع العمل
يصعب لحام بعض الوصلات في اتجاه ثابت.
قد يكون الروبوت قادرًا من الناحية الفنية على الوصول إلى خط التماس، لكن زاوية الشعلة قد تصبح غير مناسبة أو قد يقترب المعصم من تكوين متطرف.
تساعد أدوات تحديد موضع قطع العمل في حل هذه المشكلة.
بدلاً من إجبار الروبوت على الوصول إلى كل مفصل من مكان واحد، يقوم محدد الموضع بتدوير المكون أو إمالته في اتجاه أكثر ملاءمة.
يمكن أن يؤدي ذلك إلى تحسين الوصول ومساعدة الروبوت في الحفاظ على حركة أكثر سلاسة.
بالنسبة للأجزاء الأسطوانية، والإطارات الكبيرة، ومكونات الآلات، والهياكل متعددة الجوانب، يمكن أن يكون تحديد المواقع المنسق جزءًا مهمًا من اللحام القوسي الآلي.
في بعض التطبيقات، يتحرك الروبوت ومحدد الموضع في وقت واحد.
يتيح ذلك للنظام الحفاظ على علاقة متحكم فيها بين الشعلة والدرزة بينما تغير قطعة العمل اتجاهها.
والنتيجة هي مسار لحام أكثر استقرارًا وحركات روبوتية أقل تطرفًا.
لماذا يهم تسلسل اللحام
التكرار لا يتعلق فقط باللحامات الفردية.
يمكن أن يؤثر الترتيب الذي يتم به إكمال اللحامات على قطعة العمل النهائية.
عندما تدخل الحرارة إلى هيكل مصنع، قد يتوسع المكون أو ينكمش أو يتشوه. إذا تغير تسلسل اللحام من دورة إلى أخرى، فقد تختلف نتائج الأبعاد أيضًا.
يسمح اللحام القوسي الآلي ببرمجة التسلسل وإعادة إنتاجه باستمرار.
يمكن للمهندسين تحديد الترتيب المناسب بناءً على هندسة قطعة العمل والسلوك الحراري وإمكانية الوصول وتدفق الإنتاج.
بمجرد التحقق من صحته، يمكن تكرار نفس التسلسل عبر المكونات اللاحقة.
بالنسبة للهياكل الأكبر حجمًا، قد يتناوب النظام بين مواقع اللحام المختلفة بدلاً من إكمال جميع اللحامات القريبة على التوالي.
يعتمد التسلسل الدقيق على التطبيق، ولكن الميزة المهمة هي التحكم.
لا يقرر الروبوت بشكل عشوائي أي لحام سيأتي بعد ذلك. يمكن لفريق الإنتاج تطوير والتحقق من صحة تسلسل قابل للتكرار يصبح جزءًا من عملية التصنيع.
الاتساق عبر دورات الإنتاج المختلفة
أحد التحديات العملية في اللحام اليدوي هو الحفاظ على نفس سلوك الإنتاج خلال فترات التشغيل الطويلة.
حتى عمال اللحام ذوي الخبرة العالية يمكنهم تجربة تغييرات في الوضع البدني أو التركيز أو الوصول أو التقنية أثناء العمل المتكرر.
اللحام بالقوس الآلي يقلل من مصدر الاختلاف هذا.
بمجرد إنشاء البرنامج، لا يقوم الروبوت عمدًا بتغيير سرعة السفر أو زاوية الشعلة بسبب تقدم التحول.
وهذا يجعل اللحام الآلي مفيدًا بشكل خاص للهياكل المتكررة حيث يكون الاتساق بين المكونات الأولى واللاحقة مهمًا.
ومع ذلك، لا يزال النظام بحاجة إلى المراقبة.
يمكن أن تتغير المواد الاستهلاكية وحالة الشعلة وتسليم الأسلاك والتركيبات وجودة قطع العمل بمرور الوقت.
ولذلك ينبغي دعم النظام الآلي عن طريق التفتيش الوقائي والتحقق من العملية.
توفر الأتمتة تنفيذًا متكررًا، لكن الإنتاج الموثوق لا يزال يعتمد على الحفاظ على المعدات وظروف العملية التي تدعم هذا التنفيذ.
اللحام بالقوس الآلي في إنتاج عالي المزيج
لقد ارتبط اللحام بالقوس الآلي تقليديًا بالتصنيع المتكرر للغاية، لكن الأتمتة المرنة تعمل على توسيع استخدامه في الإنتاج عالي المزيج.
قد ينتج المصنع عدة عائلات جزئية بدلاً من مكون واحد متطابق.
في هذه الحالة، لا يتمثل التحدي في لحام الأجزاء فحسب. إنه يقلل من جهد الإعداد المطلوب عند تغيير الإنتاج.
يمكن للعديد من التقنيات دعم هذه المرونة.
يمكن للبرامج القابلة لإعادة الاستخدام تخزين مسارات اللحام للمنتجات المتكررة. يمكن للتركيبات القابلة للتعديل أن تستوعب أحجام قطع العمل المتعددة. يمكن لأجهزة تحديد المواقع التعامل مع أشكال هندسية مختلفة. يمكن للرؤية واستشعار التماس تحديد الاختلافات التي يتم التحكم فيها.
يمكن للبرمجة الخالية من التدريس والقائمة على الهندسة أن تقلل من الاعتماد على التدريس اليدوي لكل نقطة لحام.
كلما كان تنوع المنتج أكثر تنظيماً، أصبح من الأسهل التشغيل الآلي.
على سبيل المثال، قد تختلف العديد من المكونات المصنعة في الأبعاد ولكنها تشترك في أنواع مشتركة ومنطق إنتاج مماثل.
بدلاً من تصميم أنظمة أتمتة منفصلة تمامًا، يمكن للمهندسين تطوير عملية لحام قوس روبوتية مرنة حول الخصائص المشتركة لعائلة المنتجات.
سرعة الروبوت ليست مثل كفاءة الإنتاج
من المغري تقييم اللحام القوسي الآلي من خلال النظر فقط إلى سرعة الروبوت.
يمكن أن يكون ذلك مضللاً.
تتضمن دورة الإنتاج الكاملة التحميل والتثبيت والتحقق واللحام وإعادة التموضع والتفريغ وأحيانًا الفحص.
لا يمكن للروبوت السريع التعويض عن عملية التحميل سيئة التصميم.
إذا أكمل الروبوت اللحام بسرعة ولكنه انتظر قطعة العمل التالية، فإن عنق الزجاجة الحقيقي للإنتاج موجود خارج مسار اللحام.
ولهذا السبب يجب قياس اللحام القوسي الآلي على مستوى الخلية.
يجب على المهندسين فحص مكان استخدام الوقت طوال العملية برمتها.
في بعض التطبيقات، تكون عملية اللحام هي القيد الرئيسي.
وفي حالات أخرى، قد يكون للتعامل مع التركيبات أو وضع قطع العمل تأثير أكبر على استقرار الإنتاج الإجمالي.
يجب أن يكون الهدف عملية متوازنة وليس أعلى سرعة ممكنة لحركة الروبوت.
عندما يكون اللحام بالقوس الآلي مناسبًا جدًا
يعد اللحام بالقوس الآلي مناسبًا بشكل خاص عندما تحتوي عملية الإنتاج على وصلات قابلة للتكرار وهندسة قطع عمل مستقرة وإجراءات لحام محددة.
تصبح التطبيقات مرشحة أقوى عندما تتمكن التركيبات من تحديد موقع الأجزاء بشكل متسق ويمكن للروبوت الوصول إلى المفاصل من التوجهات العملية.
تخلق تسلسلات اللحام المتكررة أيضًا فرصة قوية.
كلما حدثت حركة لحام تم التحقق من صحتها بشكل متكرر، زادت القيمة التي يمكن أن توفرها التكرار الآلي.
الهندسة المعقدة لا تمنع الأتمتة تلقائيًا.
يمكن أن يكون المكون ثلاثي الأبعاد مرشحًا جيدًا إذا تكررت الهندسة بشكل متوقع.
التحدي الأكثر صعوبة هو الاختلاف غير المنضبط.
قد يتطلب المفصل البسيط الذي يظهر في موقع مختلف في كل دورة هندسة أكثر من التماس المعقد الذي يتكرر باستمرار.
ولهذا السبب، ينبغي تقييم استقرار العملية قبل الحكم على الطلب من خلال المظهر وحده.
الأسباب الشائعة لضعف التكرار
عندما يؤدي اللحام بالقوس الآلي إلى نتائج غير متناسقة، فإن الروبوت نفسه ليس هو السبب دائمًا.
المشكلة الشائعة هي اختلاف تركيب قطعة العمل.
إذا تغيرت فجوات المفاصل بشكل كبير، فقد لا ينتج عن نفس مسار اللحام نفس النتيجة.
حركة التركيبات هي سبب آخر محتمل. يمكن أن يؤدي التآكل أو التلوث أو التحميل غير الصحيح أو ميزات تحديد الموقع التالفة إلى تغيير المكون.
حالة الشعلة مهمة أيضًا.
يمكن أن تؤثر التغييرات في الشعلة أو توصيل الأسلاك أو المعدات ذات الصلة على العملية حتى عندما تظل حركة الروبوت دون تغيير.
مصدر آخر للتنوع هو التصنيع الأولي.
إذا وصلت المكونات بأبعاد أو مواضع مختلفة، فقد يواجه الروبوت هندسة مشتركة تقع خارج نافذة العملية المتوقعة.
وبالتالي فإن النهج الموثوق به لاستكشاف الأخطاء وإصلاحها يفحص سلسلة الإنتاج الكاملة بدلاً من تعديل برنامج الروبوت على الفور.
كيفية تقييم تطبيق لحام القوس الآلي
يجب أن يبدأ التقييم المفيد بمكونات الإنتاج التمثيلية.
لا تعتمد فقط على أجزاء العينة المثالية.
قم بقياس التباين الذي يظهر أثناء الإنتاج العادي وحدد الأبعاد التي تؤثر بشكل مباشر على وصلة اللحام.
ثم فحص كل مفصل.
تحديد موضعها وطولها وإمكانية الوصول إليها واتجاهها وعملية اللحام المطلوبة والتنوع المتوقع.
بعد ذلك، قم بمراجعة استراتيجية التثبيت.
هل يمكن تحديد موقع قطعة العمل بشكل متسق؟ هل يمكن للروبوت الوصول إلى خط التماس دون أن تؤدي التركيبات إلى حدوث تداخل؟
وينبغي أيضا تحليل دورة اللحام الكاملة.
فكر في التحميل والتثبيت والاستشعار واللحام وتحديد المواقع والتفريغ كعملية واحدة.
وأخيرا، تقييم متطلبات الإنتاج المستقبلية.
إذا كانت العديد من المكونات ذات الصلة قد تستخدم نفس النظام، فيجب تضمين المرونة في التصميم منذ البداية.
يوفر هذا النهج القائم على العمليات أساسًا أقوى للحام القوس الآلي من اختيار الروبوت أولاً وتكييف الإنتاج حوله بعد ذلك.
كيف يتطور اللحام بالقوس الآلي
يرتبط مستقبل اللحام القوسي الآلي بشكل متزايد بالاستشعار والنماذج الرقمية والتحكم التكيفي في المسار والبرمجة الأكثر مرونة.
يعتمد اللحام الآلي التقليدي بشكل كبير على نقاط محددة مسبقًا وموضع ثابت لقطعة العمل.
يمكن للأنظمة الأحدث استخدام المزيد من المعلومات حول الجزء الفعلي.
قد يحدد النموذج الرقمي الهندسة المتوقعة. يمكن للرؤية تحديد موقع المكون الحقيقي. يمكن لاستشعار التماس تحديد المفصل الفعلي. يمكن للروبوت بعد ذلك تنفيذ عملية لحام تم التحقق من صحتها على طول المسار المصحح.
وهذا لا يلغي الحاجة إلى انضباط التصنيع الجيد.
تظل التركيبات وإعداد المفاصل وإجراءات اللحام ودقة المكونات ضرورية.
والفرق هو أن الأنظمة الروبوتية أصبحت أفضل في إدارة التنوع المعروف بدلاً من مطالبة كل قطعة عمل بمطابقة موضع اسمي مثالي واحد.
بالنسبة للمصنعين الذين يعملون مع متغيرات منتجات متعددة، يمكن لهذه المرونة أن تجعل اللحام بالقوس الآلي عمليًا في التطبيقات التي كان من الصعب في السابق أتمتتها بكفاءة.
خاتمة
يعمل اللحام القوسي الآلي على تحسين التكرار لأنه يستبدل حركة الشعلة اليدوية المتغيرة بحركة الروبوت المتحكم فيها، وتسلسلات اللحام المبرمجة، ومعلمات العملية المستقرة، وتحديد موضع قطعة العمل القابلة للتكرار.
لكن الروبوت ليس سوى جزء واحد من النتيجة.
تساهم دقة التركيبات، وإعداد المفاصل، وتفاوتات قطع العمل، ومعلمات اللحام، وحالة الشعلة، وأجهزة تحديد المواقع، والاستشعار في إمكانية تكرار العملية بنجاح.
ولذلك فإن أقوى أنظمة اللحام القوسي الروبوتية مبنية على مبدأ بسيط: التحكم في ما يمكن التحكم فيه، وقياس التباين المتبقي، وإعطاء الروبوت معلومات كافية للاستجابة ضمن الحدود التي تم التحقق من صحتها.
عندما يتم تصميم العملية بأكملها وفقًا لهذه الظروف، يمكن أن يوفر اللحام القوسي الآلي أساسًا مستقرًا للحام الصناعي المتسق عبر دورات الإنتاج المتكررة.
الأسئلة الشائعة
ما هو اللحام القوسي الآلي؟
يستخدم اللحام القوسي الآلي روبوتًا قابلاً للبرمجة للتحكم في شعلة اللحام على طول وصلات محددة بينما يقوم نظام اللحام بإدارة معلمات القوس والعملية. يمكن أيضًا دمج التركيبات وأجهزة تحديد المواقع وأجهزة الاستشعار وأدوات التحكم في الخلايا لتحسين التكرار والتعامل مع تباين الإنتاج المتحكم فيه.
لماذا يعتبر اللحام بالقوس الآلي أكثر قابلية للتكرار؟
يمكن للروبوت إعادة إنتاج نفس سرعة السفر المبرمجة، وموضع الشعلة، والاتجاه، وتسلسل اللحام عبر الدورات المتكررة. لا تزال التكرار تعتمد على التركيبات المستقرة، وإعداد المفاصل، وأبعاد قطعة العمل، ومعلمات اللحام، وتسليم الأسلاك، وحالة المعدات.
هل يستطيع اللحام القوسي الآلي التعامل مع اختلاف قطع العمل؟
نعم، عندما يظل الاختلاف ضمن الحدود الخاضعة للرقابة. تعمل أنظمة المسار الثابت بشكل أفضل مع الأجزاء القابلة للتكرار، بينما يمكن لاستشعار التماس أو الرؤية اكتشاف بعض التغييرات في موضع المفصل الحقيقي والسماح للروبوت بتصحيح مساره ضمن نطاق عملية تم التحقق من صحته.
هل اللحام بالقوس الآلي مناسب للتصنيع عالي المزيج؟
يمكن أن يكون. يمكن للتركيبات المرنة والبرامج المخزنة والاستشعار وأجهزة تحديد المواقع والبرمجة الخالية من التدريس أن تجعل اللحام القوسي الآلي مناسبًا لعائلات المنتجات المتعددة. تحتوي أقوى التطبيقات على تنوع منظم بدلاً من هندسة قطع العمل التي لا يمكن التنبؤ بها تمامًا.
ما الذي يجب فحصه قبل استخدام اللحام القوسي الآلي؟
قم بمراجعة هندسة المفاصل، وتنوع الأجزاء، ودقة التركيبات، والوصول إلى الشعلة، وإجراءات اللحام، ووصول الروبوت، ومتطلبات تحديد الموضع، وتسلسل الإنتاج، واحتياجات الاستشعار. يجب تقييم دورة العمل الكاملة بحيث يتم دمج الروبوت في ظروف التصنيع الحقيقية.
هل تحتاج إلى مساعدة في اختيار حل اللحام بالقوس الآلي المناسب؟
إذا كنت تقوم بتقييم اللحام القوسي الآلي للمفاصل المتكررة، أو قطع العمل المعقدة، أو الإنتاج المتغير، أو أتمتة اللحام الذكية، فيمكن أن تساعد SHUIPO في تقييم عملية اللحام، والتركيبات، وتحديد المواقع، ومتطلبات الاستشعار، وسير عمل الإنتاج. اتصل بشويبو للحصول على استشارة فنية وتطوير نهج الأتمتة حول متطلبات التصنيع الفعلية الخاصة بك.