Оглавление
Введение
Роботизированная сварка труб становится все более важной в производственных условиях, где узлы труб содержат повторяющиеся соединения, меняющиеся ориентации, окружные швы, ответвления или условия плотного доступа. Эти приложения требуют большего, чем просто перемещение сварочной горелки вокруг трубы.
Успешная роботизированная система сварки труб должна координировать положение горелки, вращение заготовки, геометрию соединения, параметры сварки, точность приспособления, а иногда и определение шва. Когда эти элементы спроектированы как один процесс, автоматизация может улучшить повторяемость и значительно облегчить управление сложными соединениями труб в течение повторяющихся производственных циклов.
Задача состоит в том, что соединения труб редко бывают такими простыми, как прямой сварной шов на плоской пластине. угол горелки непрерывно меняется вокруг изогнутых поверхностей, сила тяжести по-разному влияет на сварочную ванну по мере изменения ориентации, а изменение размеров может сдвинуть реальный шов от запрограммированного пути.
В этой статье объясняется, как роботизированная сварка труб решает эти проблемы, какие соединения лучше всего подходят для автоматизации и почему датчики, позиционеры, приспособления и планирование процессов имеют такое же значение, как и сам робот.
Что такое роботизированная сварка труб?
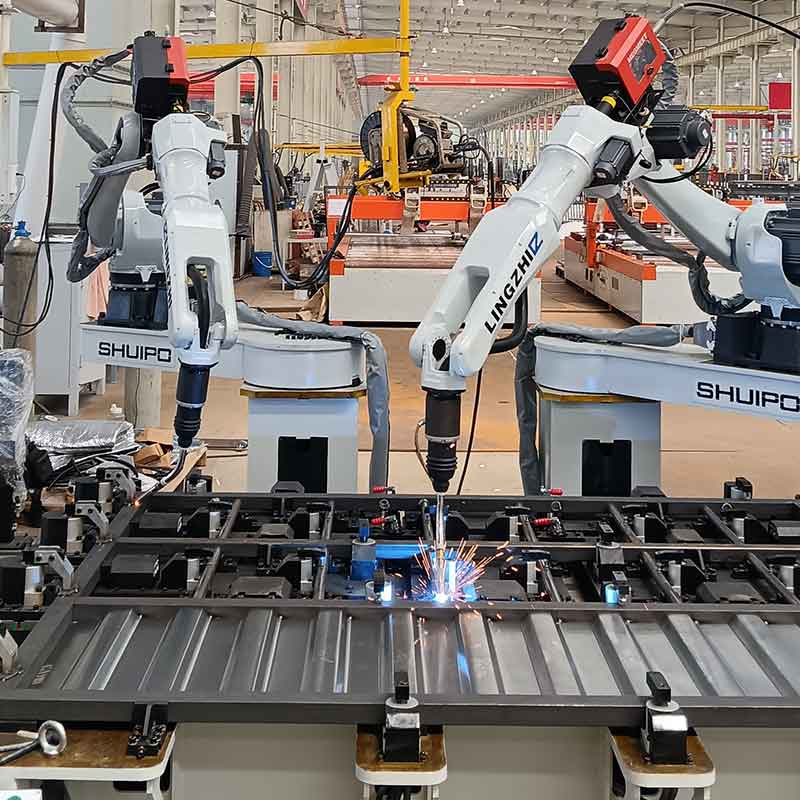
Роботизированная сварка труб использует промышленного робота или совместного робота для управления сварочной горелкой вокруг соединений труб в соответствии с запрограммированными или отрегулированными датчиками траекториями.
В зависимости от применения робот может работать с
- фиксированные сборки труб
- вращающиеся трубы
- многоосевые позиционеры
- окружные соединения
- подключения ветвей
- изогнутые трубные конструкции
- несколько диаметров труб
- повторные сборки
Основной процесс сварки может различаться. Роботизированные системы могут быть сконфигурированы вокруг различных форм дуговая сварка, в зависимости от материала, конструкции соединения, производственных требований и необходимого контроля процесса.
Важное отличие состоит в том, что роботизированная сварка труб определяется не только роботом.
Вся система обычно включает в себя робота, сварочное оборудование, приспособление, позиционер, систему горелок, контроллер, а иногда и технологию измерения шва или зрения.
Почему сварку труб сложнее автоматизировать
Прямой сварной шов на плоской заготовке позволяет факелу сохранять относительно стабильную ориентацию.
Сварка труб отличается тем, что соединение следует за изогнутой поверхностью.
Когда робот перемещается вокруг трубы, соотношение между факелом и соединением непрерывно меняется. если труба неподвижна, запястье робота может нуждаться во вращении по сложной траектории. если заготовка вращается, робот и позиционер должны оставаться синхронизированными.
На процесс влияют несколько переменных:
| Коэффициент сварки | Почему это важно при роботизированной сварке труб |
|---|---|
| Диаметр трубы | Изменяет кривизну и путь робота |
| Тип сустава | Определяет подход горелки и последовательность сварки |
| Вариация Fit-Up | Может сдвинуть фактическое положение шва |
| Угол факела | Должен оставаться пригодным, так как соединение меняет направление |
| Ориентация заготовки | Влияет на доступ и поведение сварочной ванны |
| Точность позиционера | Влияет на синхронизацию с движением робота |
| Повторяемость крепления | Определяет, появится ли сустав там, где ожидается |
| Ощущение шва | Помогает компенсировать контролируемую вариацию суставов |
| Разрешение столкновения | Становится критическим в отношении изогнутых сборок |
Эти факторы объясняют, почему роботизированная сварка труб должна быть спроектирована с учетом всей геометрии соединения, а не просто с учетом досягаемости робота.
Окружные соединения при роботизированной сварке труб
Окружные соединения являются одними из наиболее естественных применений роботизированной сварки труб.
Сварной шов следует по окружности трубы, где встречаются два цилиндрических компонента. Система может подойти к этому двумя основными способами.
Один из методов удерживает трубу неподвижной, пока робот перемещает факел вокруг соединения.
Другой вращает трубу, в то время как робот поддерживает более стабильное положение сварки.
Во многих случаях вращение заготовки обеспечивает более контролируемое расположение, поскольку роботу не нужно двигаться по экстремальной круговой траектории.
Позиционер может вращать трубу с контролируемой скоростью, в то время как робот поддерживает требуемое положение и ориентацию горелки.
Однако наилучшая конфигурация зависит от размеров трубы, веса компонента, окружающей геометрии, доступа к соединению и от того, должны ли другие швы быть сварены в течение того же цикла.
Поэтому компоновку автоматизации следует выбирать после анализа всей сборки, а не только окружного шва.
Соединения ветвей и перекрестков
Соединения патрубков более сложны, поскольку шов не проходит по простому кругу.
Когда одна труба пересекает другую, сварочный тракт может стать трехмерным Точная геометрия зависит от диаметра трубы, угла пересечения и подготовки соединения.
Это создает несколько проблем для робота.
Ориентация горелки может нуждаться в непрерывном изменении Расстояние между горелкой и заготовкой должно оставаться контролируемым Робот должен избегать столкновений с обеими трубами, сохраняя при этом доступ к соединению.
Традиционное поточечное программирование может справиться с этими соединениями, но усилия по программированию увеличиваются по мере усложнения геометрии.
Идентификация на основе зрения и создание цифрового пути могут сделать процесс более гибким, если задействованы трубы нескольких размеров или геометрии ветвей.
Принципиальное требование остается прежним: система автоматизации должна понимать, где находится реальное соединение, и поддерживать соответствующую ориентацию сварки на всем пути.
Роль позиционеров в сварке сложных труб
Позиционеры особенно важны при роботизированной сварке труб, поскольку они позволяют заготовке перемещаться в более выгодную ориентацию.
Робота не следует заставлять выполнять каждый сварной шов исключительно за счет движения руки, если вращение или наклон компонента упрощает путь сварки.
Помогать может позиционер
- сохраняйте более стабильную ориентацию факела
- уменьшите экстремальные конфигурации запястий робота
- улучшить совместную доступность
- создайте более плавное сварочное движение
- держите робота в эффективном рабочем диапазоне
- упростить кольцевую сварку
- поддержка скоординированного многоосного движения
Например, сборка трубы со швами на нескольких сторонах может потребовать повторной переориентации. вместо остановки процесса и ручного изменения положения компонента программируемый позиционер может автоматически перемещать заготовку.
В более совершенных системах робот и позиционер действуют как скоординированные оси.
Это позвол ет им перемещатьс вместе при сохранении требуемой зависимости факела от шва.
Почему точность приспособлений имеет значение
Роботизированная система может очень точно повторять свое движение, но все равно зависит от появления заготовки в предсказуемом положении.
Вот почему дизайн приспособлений имеет решающее значение.
Если труба расположена по-разному в каждом цикле, фактическое соединение может отклоняться от запрограммированного пути сварки.
Даже небольшие изменения могут стать значительными, когда геометрия соединения узкая или когда требуемое соотношение факел-работа жестко контролируется.
Хорошее приспособление должно:
- установите повторяющееся расположение трубы
- предотвратить нежелательное движение
- поддерживайте посадку суставов
- избегайте блокировки доступа к факелу
- разрешить эффективную загрузку
- поддерживайте необходимую последовательность сварки
В конструкции приспособлений также следует учитывать тепловое поведение.
Трубные узлы могут перемещаться или деформироваться по мере выполнения сварки, поэтому приспособление должно удерживать компонент надлежащим образом, не создавая ненужных ограничений, которые создают новые проблемы.
При роботизированной сварке труб точность приспособления является частью точности пути.
Как отслеживание пласта справляется с изменением трубы
Настоящие сборные трубные сборки редко идентичны своей номинальной цифровой геометрии.
Допуски на резку, формование, сборка, прихватка, загрузка приспособлений и предыдущие сварные швы могут влиять на появление шва.
Если робот следует только по фиксированному запрограммированному пути, эти различия могут снизить точность сварки.
Чувство шва помогает решить эту проблему.
В зависимости от системы, измерение может происходить до сварки или в процессе сварки. цель состоит в том, чтобы определить, где находится фактическое соединение относительно ожидаемого пути.
Затем система может корректировать траекторию робота в определенных пределах.
Это особенно полезно для
- длинные окружные соединения
- подключения ветвей
- сборные трубные сборки
- компоненты с контролируемым изменением размеров
- повторяющиеся структуры с небольшими различиями в позиционировании
ШУИПО роботизированные сварочные системы может быть интегрирован с технологиями позиционирования и зондирования, когда приложения требуют большей гибкости в отношении реальных изменений заготовки.
Цель не в том, чтобы сделать ненужной точность приспособлений.
Лучшая стратегия - контролировать как можно больше вариаций с помощью производства и оснащения, а затем использовать зондирование для управления оставшимися предсказуемыми различиями.
Фиксированный путь против роботизированной сварки труб под сенсорным управлением
Не каждое роботизированное приложение для сварки труб нуждается в расширенном зондировании.
Если заготовки легко повторяются и приспособления последовательно располагают соединения, фиксированная запрограммированная траектория может обеспечить отличные результаты.
Сварка под контролем датчика становится более ценной по мере увеличения вариаций заготовки.
| Производственное состояние | Фиксированный путь | Путь с сенсорным управлением |
|---|---|---|
| Высокоповторяемые трубные сборки | Очень подходит | Может быть ненужным |
| Стабильное расположение суставов | Очень подходит | Необязательно |
| Умеренный вариант отделки | Ограниченная адаптивность | Более подходящий |
| Несколько вариантов труб | Требуется больше программирования | Может улучшить гибкость |
| Вариация сустава ветви | Может быть трудным | Часто более практичный |
| Производство High-Mix | Менее гибкий | Лучший потенциал |
| Предсказуемые изменения размеров | Требует отдельных программ | Может поддерживать коррекцию пути |
Правильный выбор должен основываться на измеренных изменениях производства, а не на автоматическом добавлении сенсорной технологии.
Угол факела и ориентация вокруг изогнутых соединений
Кривизна трубы создает проблему непрерывной ориентации.
По мере перемещения горелки вокруг кольцевого сварного шва местное направление поверхности постоянно меняется.
Поэтому робот должен поддерживать соответствующие отношения между
- электрод или провод
- совместная осевая
- поверхность трубы
- направление движения
Если робот просто следует геометрическому центру шва без регулирования ориентации горелки, угол сварки может постепенно стать непригодным.
Именно поэтому роботизированные программы сварки труб часто содержат информацию как о положении, так и об ориентации.
Робота не только инструктируют, куда двигаться.
Он также должен знать, как следует ориентировать факел в каждой точке.
При более сложных пересечениях труб эта ориентация может меняться одновременно по нескольким осям.
Гладкая генерация пути становится особенно важной, поскольку резкие движения запястья могут мешать стабильному сварочному движению.
Управление местами запуска и остановки
Сварка труб часто включает швы с замкнутым контуром.
Это означает, что робот в конечном итоге возвращается в район, где началась сварка.
Область начала и остановки заслуживает тщательного планирования процесса, поскольку она может влиять на непрерывность завершенного сварного шва.
Программирование должно определять
- точная позиция начала дуги
- стабилизационное движение
- направление движения
- стратегия дублирования, где это необходимо
- поведение остановки дуги
- финальное движение факела
Цель - обеспечение сохранени контролируемого и повтор емого перехода между началом и концом кольцевого сварного шва.
В многопроходных приложениях проблема становится более сложной, поскольку последующие пути сварки должны оставаться правильно расположенными относительно предыдущих проходов.
Это еще одна область, где постоянное позиционирование заготовки и управление траекторией становятся важными.
Роботизированная сварка труб для многопроходных соединений
Для некоторых соединений труб требуется более одного прохода сварного шва.
При ручной сварке опытный оператор может визуально оценить предыдущий борт и отрегулировать следующий проход.
Роботизированная многопроходная сварка требует преобразования этих отношений в контролируемые пути и логику процесса.
Система должна понимать, где должен быть размещен каждый проход относительно стыка и геометрии предыдущего сварного шва.
Возможные стратегии включают в себя
- предопределенные пути смещения
- сохраненные многопроходные программы
- идентификация шва на основе датчиков
- адаптивная регулировка пути
- контролируемое вращение заготовки
Пригодность каждого подхода зависит от геометрии соединения и ожидаемой величины вариаций между компонентами.
Многопроходная роботизированная сварка труб обычно требует более сильного контроля процесса, чем однопроходная сварка, поскольку ошибки на раннем проходе могут влиять на каждый последующий проход.
Изготовление труб из смесителей и роботизированная гибкость
Изготовление труб не всегда предполагает длительные циклы идентичных компонентов.
Производители могут обрабатывать несколько диаметров труб, длин, пересечений, углов соединения или конфигураций сборки.
Это создает проблему автоматизации с высоким микшированием.
Традиционное фиксированное программирование все еще может работать, но количество программ и изменений в настройках могут быстро расти.
Более гибкие роботизированные системы сварки труб могут использовать
- параметризованные программы
- цифровые модели заготовок
- распознавание деталей на основе зрения
- автоматическое обнаружение шва
- многоразовые сварочные процедуры
- регулируемые приспособления
- программируемые позиционеры
Цель состоит в том, чтобы отделить то, что меняется, от того, что остается постоянным.
Например, семейство трубных узлов может использовать разные диаметры, используя при этом один и тот же базовый тип соединения и процедуру сварки.
Гибкая система может использовать эти общие элементы, а не рассматривать каждый продукт как совершенно новый проект автоматизации.
Как охват робота влияет на конструкцию сварочных ячеек для труб
Достижение робота не следует оценивать только путем сравнения максимального охвата с размерами заготовки.
Робот лучше всего работает в эффективном рабочем диапазоне.
При сварке вблизи крайнего края ее вылета поддержание соответствующей ориентации горелки может стать затруднительным.
Поэтому для больших трубных узлов может потребоваться:
- линейная дорожка робота
- вращение заготовки
- несколько позиций роботов
- многоосевые позиционеры
- альтернативные схемы ячеек
Анализ столкновений не менее важен.
Робот должен избегать самой трубы, компонентов приспособлений, конструкций позиционеров, сварочных кабелей и окружающего оборудования.
Моделирование перед окончательной установкой может помочь выявить эти проблемы до того, как они станут физическими ограничениями.
Лучшая компоновка ячеек - та, которая обеспечивает плавный доступ ко всем необходимым соединениям, не заставляя робота повторять экстремальные конфигурации.
Когда роботизированная сварка труб имеет наибольший смысл
Роботизированная сварка труб обеспечивает самую сильную ценность, когда процесс содержит повторяющиеся или структурированные сварочные задачи.
Хорошие кандидаты часто имеют:
- повторяющиеся стыки труб
- контролируемые размеры компонентов
- предсказуемая геометрия сборки
- стабильные сварочные процедуры
- повторное производство
- доступные швы
- подходящие ссылки на приспособления
- измеримая вариация суставов
Сама по себе сложность не делает роботизированную сварку непригодной.
Сложное трехмерное соединение все еще можно автоматизировать, если его геометрия предсказуема.
Более серьезная проблема - непредсказуемость.
Простое на вид соединение, которое значительно меняется от компонента к компоненту, может быть труднее автоматизировать, чем сложное соединение, которое повторяется последовательно.
Вот почему повторяемость процессов часто важнее геометрической простоты.
Обычные ошибки сварки роботизированных труб
Одной из распространенных ошибок является предположение, что вращающийся позиционер автоматически решает кольцевую сварку.
Позиционер по-прежнему должен точно определять местоположение трубы и правильно координировать свои действия с процессом сварки.
Еще одна ошибка - игнорирование изменений в пересечениях ветвей.
Если резка и сборка труб отодвигают реальный шов от запрограммированной геометрии, роботу необходимо либо улучшить управление процессом, либо способ выявить это изменение.
Доступ к факелу также часто недооценивается.
Крепления, надежно удерживающие трубы, могут загораживать факел или запястье робота.
Производителям также следует избегать проектирования автоматизации на основе идеального компонента образца.
При испытаниях следует использовать типичные производственные заготовки, которые имеют нормальные размеры и изменения сборки.
Наконец, следует изучить весь процесс.
Если загрузка, выравнивание, сварка прихваткой или позиционирование остаются нестабильными, автоматизация только окончательной сварочной операции может не решить основную производственную проблему.
Как оценить применение роботизированной сварки труб
Полезная оценка начинается с группировки компонентов труб в соответствии с типом и геометрией соединения.
Идентифицировать:
- диаметры труб
- конфигурации суставов
- углы ветвей
- длины швов
- ожидаемые допуски по размерам
- сварочные процессы
- необходимые ориентации
- ограничения доступа
Затем исследуйте фактический производственный поток.
Определите, как трубы разрезаются, собираются, располагаются, прихватываются, переносятся и располагаются перед окончательной сваркой.
Измерьте реальные вариации, а не полагайтесь только на чертежи.
После этого определите, могут ли приспособления контролировать изменение или следует добавить датчик.
Затем следует вместе оценить вылет робота, движение позиционера, геометрию факела и разрешение столкновения.
Этот процесс обеспечивает гораздо более прочную основу, чем выбор оборудования первым и попытка последующей адаптации заготовки.
Будущее роботизированной сварки труб

Роботизированная сварка труб движется к системам, которые требуют менее обучения фиксированной точке и могут более эффективно реагировать на реальную геометрию соединения.
Зрение, определение пласта, цифровые модели, автоматическое создание путей и адаптивное управление становятся все более важными для сложных трубных конструкций.
Самым важным изменением является возможность соединения цифровой геометрии с реальной информацией о заготовке.
Цифровая модель может определять, где должен находиться шов.
Датчик может определить, где на самом деле находится шов.
Затем робот может применить проверенную процедуру сварки по исправленному пути.
Этот подход особенно полезен при изготовлении с высоким содержанием смеси, где геометрия соединения остается структурированной, но размеры или положения компонентов варьируются в известных пределах.
Будущие системы по-прежнему будут зависеть от хорошего оборудования, сварочного оборудования и стабильных процессов на начальном этапе.
Автоматизация становится более интеллектуальной, когда доступна более качественная информация, а не когда игнорируется базовый производственный контроль.
Заключение
Роботизированная сварка труб может эффективно обрабатывать сложные соединения, когда робот, позиционер, приспособление, сенсорная технология и процесс сварки спроектированы как одна скоординированная система.
Окружные швы можно упростить за счет контролируемого вращения заготовки. Соединениями ветвей можно управлять с помощью трехмерного планирования пути. Ощущение шва может компенсировать предсказуемые изменения, в то время как точные приспособления обеспечивают повторяемую ссылку, необходимую роботу.
Самый важный фактор - не то, выглядит ли трубное соединение сложным.
Вопрос в том, можно ли понять и контролировать геометрию, вариацию и производственный процесс.
При наличии таких условий роботизированная сварка труб может превратить сложные повторяющиеся соединения в стабильные, программируемые производственные операции, сохраняя при этом гибкость, необходимую для различных трубных узлов.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Что такое роботизированная сварка труб?
Роботизированная сварка труб использует программируемого робота для управления движением сварочной горелки вокруг соединений труб, таких как кольцевые швы и ответвления. Системы также могут использовать позиционеры, приспособления, датчики швов и скоординированные оси для поддержания точного положения горелки в сложной геометрии.
Может ли роботизированная сварка труб обрабатывать трубы разного диаметра?
Да. различные диаметры могут быть обработаны с помощью отдельных или параметризованных программ, регулируемых приспособлений, датчиков и программируемых позиционеров. система по-прежнему должна учитывать изменения кривизны, местоположения соединения, ориентации горелки, вылета и ожидаемого изменения заготовки.
Как робот приваривает целую трубу?
Робот может перемещать факел вокруг неподвижной трубы, или позиционер может вращать трубу, пока робот поддерживает контролируемую ориентацию факела Второй подход может упростить некоторые окружные соединения, но лучший метод зависит от геометрии заготовки и расположения ячеек.
Необходимо ли отслеживание швов для роботизированной сварки труб?
Не всегда. фиксированные пути работают хорошо, когда расположение трубы и геометрия соединения точно повторяются. отслеживание шва становится более полезным, когда нормальные допуски на резку, сборку или приспособление смещают реальное положение соединения в предсказуемом диапазоне, который роботизированная система должна компенсировать.
Могут ли роботизированные соединения ветвей рукоятки сварки
Да, при условии, что робот может поддерживать подходящий доступ и ориентацию горелки вдоль трехмерного шва. Ветви соединения могут потребовать более продвинутого планирования пути, обнаружения, приспособлений или скоординированного позиционирования, поскольку путь сварки непрерывно меняется вокруг пересечения труб.
Нужна помощь в выборе правильного решения для сварки роботизированных труб?
Если вы не уверены, как роботизированная сварка труб может справиться с диаметром ваших труб, геометрией соединений, ответвлениями, позиционерами, приспособлениями или вариациями швов, наша команда может помочь оценить полный процесс сварки. Свяжитесь SHUIPO для технической консультации и разработки подхода автоматизации ваших реальных производственных условий.