สารบัญ
บทนํา
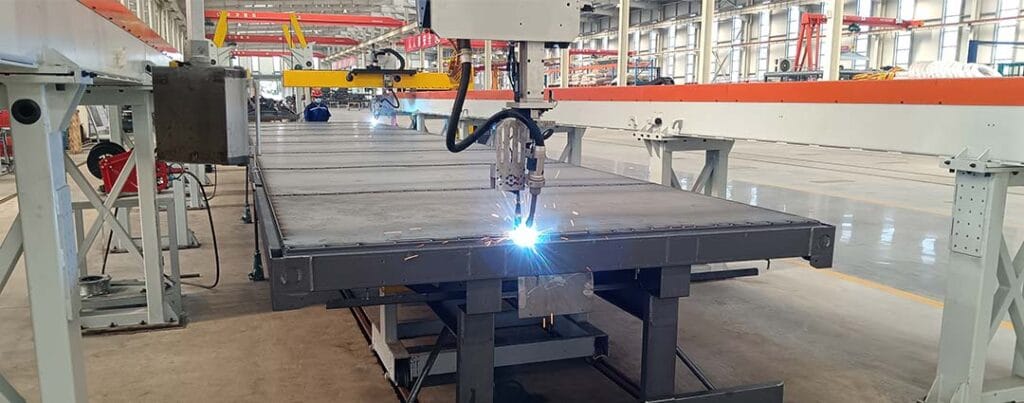
เครื่องเชื่อมอัตโนมัติถูกออกแบบมาเพื่อควบคุมกระบวนการเชื่อมโดยพึ่งพาการเคลื่อนไหวของคบเพลิงแบบแมนนวลอย่างต่อเนื่องน้อยลง ขึ้นอยู่กับระบบมันอาจทําให้การเดินทางของคบเพลิงอัตโนมัติการหมุนชิ้นงานการป้อนลวดการตรวจจับตะเข็บพารามิเตอร์การเชื่อมหรือลําดับการผลิตที่สมบูรณ์.
อย่างไรก็ตามระบบอัตโนมัติไม่ได้รับประกันคุณภาพด้วยตัวเอง เครื่องจักรสามารถทําซ้ําการเคลื่อนไหวเดียวกันได้อย่างถูกต้องและยังคงสร้างรอยเชื่อมที่ไม่สอดคล้องกันหากช่องว่างข้อต่อเปลี่ยนไปชิ้นงานเปลี่ยนฟิกซ์เจอร์ขาดความแข็งแกร่งหรือพารามิเตอร์การเชื่อมที่เลือกไม่ตรงกับวัสดุ.
การติดตั้งที่ประสบความสําเร็จมากที่สุดถือว่าเครื่องเชื่อมอัตโนมัติเป็นส่วนหนึ่งของระบบการผลิตที่สมบูรณ์ การออกแบบชิ้นงานการเตรียมข้อต่อฟิกซ์เจอร์แหล่งเชื่อมกลไกการเคลื่อนที่เซ็นเซอร์ตัวควบคุมและกระบวนการตรวจสอบต้องทํางานร่วมกัน.
คู่มือนี้อธิบาย:
- เครื่องเชื่อมอัตโนมัติทําอะไร
- การกําหนดค่าเครื่องหลักที่ใช้ในการผลิต
- งานเชื่อมแบบใดที่เหมาะกับระบบอัตโนมัติ
- อุปกรณ์ติดตั้งและการเปลี่ยนแปลงของตะเข็บส่งผลต่อคุณภาพอย่างไร
- เมื่อจําเป็นต้องใช้หุ่นยนต์ ตัวกําหนดตําแหน่ง และระบบการมองเห็น
- วิธีการเปรียบเทียบการเชื่อมอัตโนมัติและด้วยตนเอง
- สิ่งที่ต้องประเมินก่อนแนะนําระบบใหม่
เครื่องเชื่อมอัตโนมัติคืออะไร?
เครื่องเชื่อมอัตโนมัติเป็นระบบที่ดําเนินการเชื่อมอย่างน้อยหนึ่งครั้งตามลําดับที่ควบคุม มันอาจจะย้ายคบเพลิงเชื่อมไปตามเส้นทางที่ตั้งโปรแกรมไว้หมุนชิ้นงานภายใต้คบเพลิงคงที่หรือประสานงานการเคลื่อนไหวทั้งสอง.
เครื่องยังสามารถควบคุมฟังก์ชั่นรองรับเช่น:
- การเริ่มต้นและหยุดส่วนโค้ง
- กระแสเชื่อมและแรงดันไฟฟ้า
- การให้อาหารด้วยลวด
- การจัดส่งก๊าซป้องกัน
- ความเร็วในการเดินทางคบเพลิง
- การวางตําแหน่งชิ้นงาน
- การค้นหาตะเข็บ
- การสั่นหรือการทอผ้า
- การดําเนินการเส้นทางหลายรอบ
- เวลาทําความเย็น
- การตรวจสอบข้อผิดพลาด
แนวคิดที่กว้างขึ้นของ การเชื่อม รวมถึงกระบวนการที่เชื่อมวัสดุผ่านความร้อนความดันหรือการรวมกันของทั้งสอง ระบบอัตโนมัติเพิ่มการเคลื่อนไหวที่ควบคุมพารามิเตอร์กระบวนการที่ทําซ้ําได้และลําดับโปรแกรมให้กับวิธีการเชื่อมที่เลือก.
เครื่องบางเครื่องได้รับการออกแบบรอบผลิตภัณฑ์หนึ่งชิ้นและตะเข็บหนึ่งชิ้น คนอื่น ๆ ใช้หุ่นยนต์หลายแกนติดตั้งแบบเปลี่ยนได้โปรแกรมที่เก็บไว้และระบบตรวจจับเพื่อประมวลผลช่วงผลิตภัณฑ์ที่กว้างขึ้น.
ความแตกต่างนี้เป็นสิ่งสําคัญ เครื่องจักรที่ทุ่มเทอย่างมากอาจเสนอการผลิตที่เรียบง่ายและมีเสถียรภาพสําหรับส่วนประกอบหนึ่งชิ้นในขณะที่เซลล์หุ่นยนต์ที่ยืดหยุ่นอาจเหมาะสมกว่าเมื่อผลิตภัณฑ์ตําแหน่งตะเข็บและขนาดแบทช์เปลี่ยนแปลงเป็นประจํา.
วิธีการทํางานของเครื่องเชื่อมอัตโนมัติ
แม้ว่าการออกแบบเครื่องจักรจะแตกต่างกันไป แต่รอบการเชื่อมอัตโนมัติส่วนใหญ่จะมีลําดับที่คล้ายกัน.
การโหลดชิ้นงาน
ผู้ปฏิบัติงานสายพานลําเลียงหุ่นยนต์จัดการหรืออุปกรณ์ถ่ายโอนวางส่วนประกอบลงในฟิกซ์เจอร์ ฟิกซ์เจอร์จะวางตําแหน่งไว้กับพื้นผิวอ้างอิงที่กําหนดไว้และยึดไว้ในตําแหน่ง.
ในขั้นตอนนี้ ระบบอาจยืนยัน:
- มีส่วนที่ถูกต้องอยู่
- การวางแนวชิ้นส่วนถูกต้อง
- โหลดส่วนประกอบที่จําเป็นทั้งหมดแล้ว
- แคลมป์ถึงตําแหน่งที่ล็อคแล้ว
- ตู้ป้องกันมีความปลอดภัย
- พื้นที่เชื่อมพร้อมแล้ว
การวางตําแหน่งข้อต่อ
เครื่องจะเลื่อนคบเพลิง ชิ้นงาน หรือทั้งสองอย่างไปยังตําแหน่งเริ่มต้น.
ในระบบเฉพาะนี้อาจเกี่ยวข้องกับสไลด์เชิงเส้นหัวจับหมุนโครงสร้างคอลัมน์และบูมหรือตัวกําหนดตําแหน่งขับเคลื่อน ในระบบหุ่นยนต์หลายแกนประสานงานเพื่อวางคบเพลิงที่มุมและระยะทางที่ตั้งโปรแกรมไว้.
การเปิดใช้งานพารามิเตอร์การเชื่อม
ตัวควบคุมเรียกขั้นตอนการเชื่อมที่จําเป็น พารามิเตอร์อาจรวมถึงกระแสแรงดันไฟฟ้าความเร็วในการเดินทางความเร็วในการป้อนลวดจังหวะการไหลของก๊าซรูปแบบการทอการตั้งค่าพัลส์และพฤติกรรมการเติมปล่องภูเขาไฟ.
ส่วนต่าง ๆ ของข้อต่อหนึ่งอาจใช้ชุดพารามิเตอร์ที่แตกต่างกัน ตัวอย่างเช่นระบบอาจลดความเร็วในช่วงเริ่มต้นเพิ่มตามส่วนตรงกลางที่มั่นคงและใช้ลําดับปลายควบคุมเพื่อป้องกันข้อบกพร่องของปล่องภูเขาไฟ.
การดําเนินการตามเส้นทาง
เครื่องตามตะเข็บโปรแกรมในขณะที่รักษาความสัมพันธ์ที่ต้องการระหว่างคบเพลิงและชิ้นงาน.
ระบบพื้นฐานจะทําซ้ําเส้นทางคงที่ เครื่องเชื่อมอัตโนมัติขั้นสูงอาจค้นหาตะเข็บก่อนการเชื่อมหรือปรับเส้นทางในระหว่างกระบวนการ.
เสร็จสิ้นและการตรวจสอบ
หลังจากที่ส่วนโค้งหยุด เครื่องอาจกลับสู่ตําแหน่งที่ปลอดภัย ปล่อยแคลมป์ หมุนชิ้นงาน หรือเริ่มการเชื่อมอีกครั้ง.
ชิ้นส่วนที่เสร็จสมบูรณ์อาจย้ายไปที่การตรวจสอบด้วยสายตา การตรวจสอบมิติ การทดสอบแบบทําลายล้าง การตรวจสอบแบบไม่ทําลาย หรือขั้นตอนการผลิตถัดไป.
ประเภทหลักของเครื่องเชื่อมอัตโนมัติ
คําว่าเครื่องเชื่อมอัตโนมัติครอบคลุมอุปกรณ์หลายประเภท การเลือกการกําหนดค่าที่เหมาะสมเริ่มต้นด้วยการทําความเข้าใจว่าตะเข็บและชิ้นงานจําเป็นต้องเคลื่อนที่อย่างไร.
เครื่องเชื่อมแบบคบเพลิงคงที่
ในระบบคบเพลิงคงที่ คบเพลิงเชื่อมยังคงอยู่กับที่เป็นส่วนใหญ่ในขณะที่ชิ้นงานเคลื่อนที่อยู่ข้างใต้.
การกําหนดค่านี้มักใช้สําหรับตะเข็บวงกลม ตะเข็บตามยาว ท่อ กระบอกสูบ ถัง หน้าแปลน และส่วนประกอบที่มีรูปร่างสม่ําเสมอ.
ข้อได้เปรียบหลักของมันคือความเรียบง่ายทางกล หากสามารถหมุนหรือแปลชิ้นงานได้อย่างแม่นยําเครื่องอาจไม่จําเป็นต้องใช้ระบบคบเพลิงหลายแกนที่ซับซ้อน.
อย่างไรก็ตาม จะมีความยืดหยุ่นน้อยลงเมื่อผลิตภัณฑ์มีตะเข็บหลายมุมหรือหลายตําแหน่ง.
เครื่องเชื่อมตะเข็บเชิงเส้น
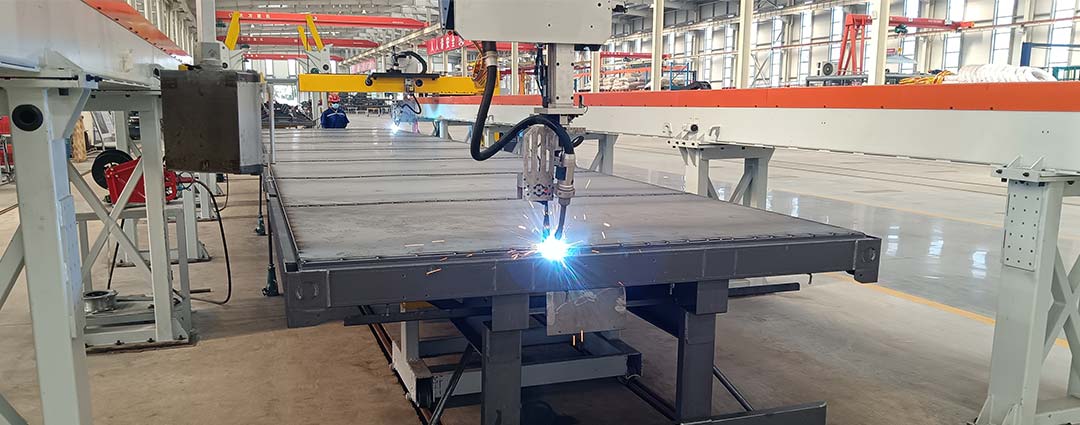
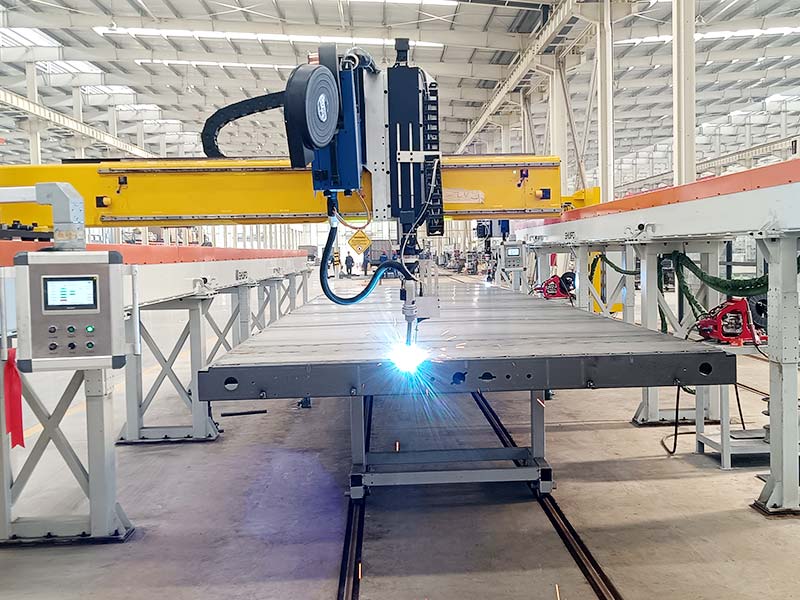
ระบบเชิงเส้นจะเคลื่อนคบเพลิงหรือชิ้นงานไปตามรางตรง.
มันเหมาะสําหรับ:
- ตะเข็บตามยาว
- ข้อต่อก้นตรง
- การเชื่อมแผง
- ส่วนประกอบของลําแสง
- ส่วนถัง
- ข้อต่อขอบซ้ํา
คู่มือที่เข้มงวดสามารถให้ความเร็วในการเดินทางที่มั่นคงและตําแหน่งคบเพลิง ความต้องการหลักคือข้อต่อยังคงตรงและอยู่ในตําแหน่งที่สม่ําเสมอ.
เครื่องเชื่อมเส้นรอบวง
เครื่องนี้จะหมุนชิ้นงานทรงกลมในขณะที่คบเพลิงเป็นไปตามข้อต่อแบบวงกลม.
การใช้งานทั่วไป ได้แก่:
- การเชื่อมต่อแบบท่อต่อหน้าแปลน
- ภาชนะทรงกระบอก
- แหวน
- ฝาครอบกลม
- แขนเสื้อ
- ส่วนประกอบรูปล้อ
หัวจับ ลูกกลิ้ง หรือตัวกําหนดตําแหน่งต้องหมุนชิ้นงานอย่างราบรื่น ความเยื้องศูนย์หรือการหนีบที่ไม่ถูกต้องอาจทําให้ตะเข็บเคลื่อนที่สัมพันธ์กับคบเพลิง.
ระบบตัวกําหนดตําแหน่งเชื่อม
ตัวกําหนดตําแหน่งจะรองรับและหมุนชิ้นงานเพื่อให้ข้อต่อยังคงอยู่ในทิศทางการเชื่อมที่เหมาะสม.
คบเพลิงอาจปรับด้วยตนเองควบคุมด้วยกลไกหรือติดตั้งบนหุ่นยนต์ ตัวกําหนดตําแหน่งมีประโยชน์สําหรับเฟรมกล่องส่วนประกอบโครงสร้างและชุดประกอบหลายด้าน.
พวกเขาสามารถปรับปรุงการเข้าถึงคบเพลิงและลดความจําเป็นในการเชื่อมในทิศทางที่ยากลําบาก.
เซลล์เชื่อมหุ่นยนต์
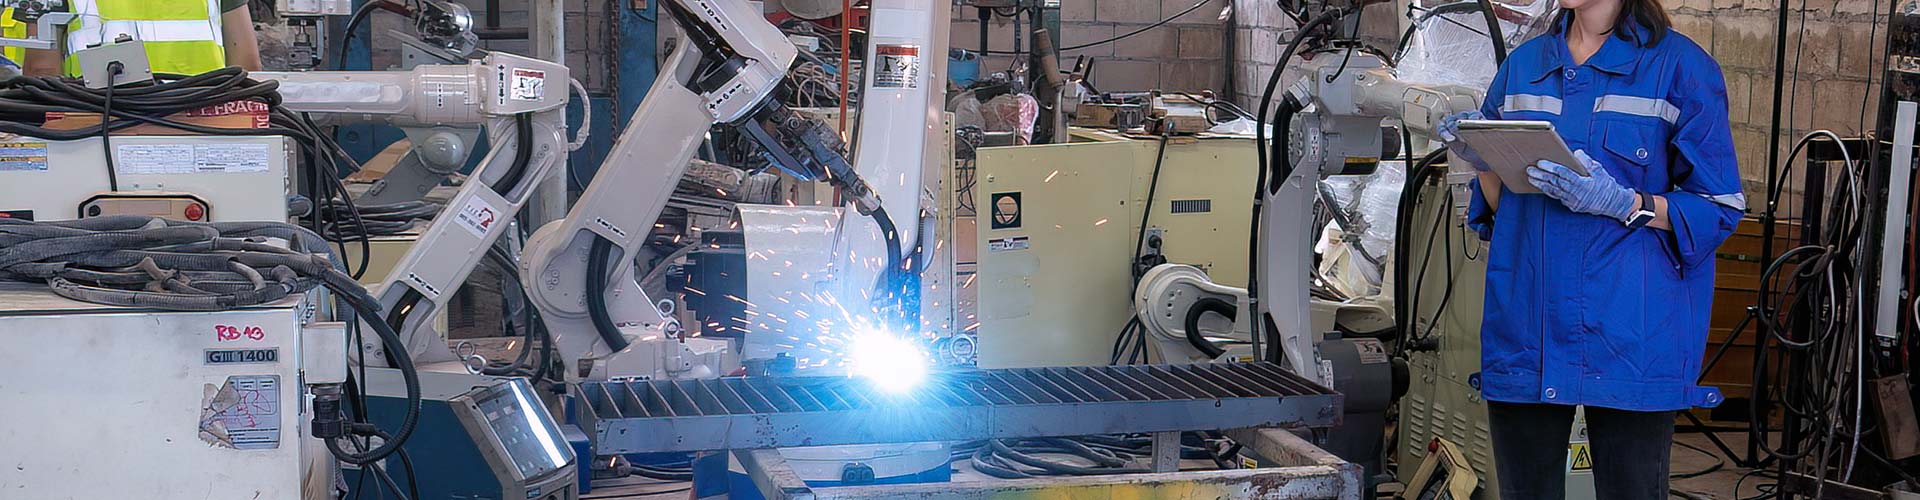
เซลล์หุ่นยนต์ใช้หุ่นยนต์อุตสาหกรรมหรือหุ่นยนต์ร่วมปฏิบัติงานหลายแกนเพื่อนําทางคบเพลิงผ่านเส้นทางตรง โค้ง ทํามุม หรือสามมิติ.
หุ่นยนต์ ระบบเชื่อมอัตโนมัติ เหมาะเมื่อเวิร์กสเตชันหนึ่งต้องประมวลผลตะเข็บ โมเดลผลิตภัณฑ์ หรือการวางแนวข้อต่อหลายแบบ.
หุ่นยนต์ให้ความยืดหยุ่นในการเคลื่อนไหว แต่ระบบยังคงต้องการอุปกรณ์ติดตั้ง การควบคุมกระบวนการ การเข้าถึงคบเพลิง และความสม่ําเสมอของชิ้นงานที่เหมาะสม.
เครื่องเชื่อมแบบนําวิสัยทัศน์
ระบบนําทางการมองเห็นจะสแกนชิ้นงานเพื่อระบุตําแหน่งข้อต่อหรือรูปทรงของพื้นผิว.
อาจแก้ไขโปรแกรมที่เก็บไว้คํานวณเส้นทางใหม่หรือติดตามรอยต่อระหว่างการเชื่อม สิ่งนี้มีค่าสําหรับส่วนประกอบขนาดใหญ่ชุดประกอบตัวแปรและผลิตภัณฑ์ที่ไม่สามารถวางตําแหน่งได้เหมือนกันกับฟิกซ์เจอร์พื้นฐาน.
การมองเห็นช่วยเพิ่มความสามารถในการปรับตัว แต่ไม่ได้แทนที่การเตรียมวัสดุที่ถูกต้องและขั้นตอนการเชื่อมเสียง.
เครื่องเชื่อมอัตโนมัติเปรียบเทียบ
| ประเภทเครื่อง | ผลงานที่เหมาะที่สุด | ความแข็งแรงหลัก | ข้อจํากัดหลัก | ปัจจัยการเลือกที่สําคัญ |
|---|---|---|---|---|
| เครื่องคบเพลิงคงที่ | ชิ้นส่วนกลมหรือเคลื่อนไหวเป็นประจํา | โครงสร้างทางกลที่เรียบง่ายและมั่นคง | ความยืดหยุ่นของเส้นทางที่จํากัด | ความแม่นยําในการเคลื่อนที่ของชิ้นงาน |
| เครื่องตะเข็บเชิงเส้น | ข้อต่อต่อเนื่องแบบตรง | ความเร็วในการเดินทางที่สม่ําเสมอ | ส่วนใหญ่เหมาะกับตะเข็บเชิงเส้น | ความตรงของข้อต่อ |
| เครื่องเส้นรอบวง | ท่อ วงแหวน และชิ้นส่วนทรงกระบอก | การเชื่อมแบบวงกลมที่มีเสถียรภาพ | ต้องการการหมุนที่แม่นยํา | จุดศูนย์กลางของชิ้นงาน |
| ระบบที่ใช้ตัวกําหนดตําแหน่ง | ชิ้นส่วนประดิษฐ์หลายด้าน | ปรับปรุงการวางแนวการเชื่อม | ต้องการการจับยึดที่เหมาะสม | โหลดสมดุลและช่วงการหมุน |
| เซลล์เชื่อมหุ่นยนต์ | ผลิตภัณฑ์หลายอย่างและตะเข็บที่ซับซ้อน | การเคลื่อนไหวหลายแกนที่ยืดหยุ่น | การวางแผนบูรณาการเพิ่มเติม | การเข้าถึง อุปกรณ์ติดตั้ง และการเขียนโปรแกรม |
| ระบบนําทางการมองเห็น | ชิ้นงานที่มีความแปรผันหรือไม่สม่ําเสมอ | ชดเชยการเปลี่ยนแปลงของตะเข็บ | ความซับซ้อนในการตรวจจับและควบคุมมากขึ้น | คุณภาพการสแกนและการตรวจจับข้อต่อ |
งานเชื่อมใดที่เหมาะสําหรับระบบอัตโนมัติ?
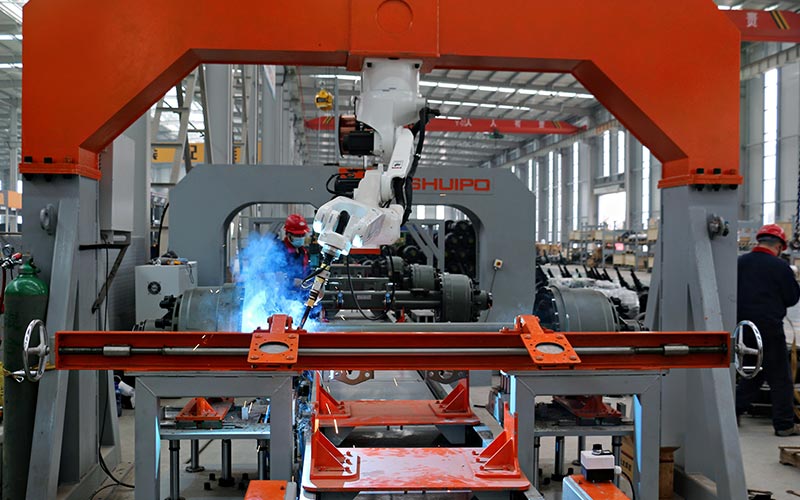
เครื่องเชื่อมอัตโนมัติจะทํางานได้ดีที่สุดเมื่องานมีสภาวะซ้ําๆ และวัดผลได้.
ตะเข็บตรงซ้ํา ๆ
ตะเข็บตรงเป็นผู้สมัครที่แข็งแกร่งเนื่องจากเส้นทางการเดินทางนั้นง่ายต่อการกําหนด แกนเชิงเส้นหรือหุ่นยนต์สามารถรักษาความเร็วที่มั่นคงและการวางแนวคบเพลิง.
ความเสี่ยงหลักคือการเปลี่ยนแปลงของช่องว่างข้อต่อ การเคลื่อนตัวของชิ้นส่วน และการบิดเบี้ยวตามรอยเชื่อมยาว.
ข้อต่อแบบวงกลม
ตะเข็บแบบวงกลมสามารถทํางานได้โดยอัตโนมัติโดยการหมุนชิ้นงานใต้คบเพลิงคงที่หรือเคลื่อนย้ายหุ่นยนต์ไปรอบๆ ส่วนประกอบ.
ทางเลือกที่ถูกต้องขึ้นอยู่กับขนาดชิ้นงาน ความสมดุล น้ําหนัก และรูปทรงโดยรอบ.
รอยเชื่อมเนื้อซ้ํา
ข้อต่อฟิลเล็ตบนเฟรม ฉากยึด ตัวทําให้แข็ง และส่วนประกอบโครงสร้างมักเป็นแบบอัตโนมัติ.
เครื่องต้องรักษามุมการทํางานที่เหมาะสมระหว่างพื้นผิวทั้งสอง หากส่วนประกอบหนึ่งเปลี่ยนตําแหน่งส่วนโค้งอาจไม่อยู่ตรงกลางข้อต่ออีกต่อไป.
รอยเชื่อมร่อง
ร่องที่เตรียมไว้สามารถเชื่อมได้โดยอัตโนมัติเมื่อยังคงควบคุมช่องว่างของราก มุมเอียง และการจัดตําแหน่ง.
ข้อต่อที่หนาขึ้นอาจต้องใช้หลายรอบ แต่ละรอบจําเป็นต้องมีเส้นทางที่กําหนดไว้ออฟเซ็ตมุมคบเพลิงและการตั้งค่ากระบวนการ.
ข้อต่อต่อเนื่องยาว
ระบบอัตโนมัติมีประโยชน์สําหรับการเชื่อมแบบยาวเนื่องจากสามารถรักษาความเร็วในการเดินทางได้อย่างสม่ําเสมอมากกว่าการเคลื่อนที่ด้วยตนเองอย่างต่อเนื่อง.
อย่างไรก็ตามระบบจะต้องจัดการการสะสมความร้อนและการบิดเบือนของชิ้นงาน เส้นทางที่ถูกต้องทางกลไกไม่เพียงพอหากตะเข็บเคลื่อนที่ระหว่างการเชื่อม.
ตะเข็บสามมิติที่ซับซ้อน
หุ่นยนต์หลายแกนสามารถติดตามข้อต่อโค้งและมุมในขณะที่เปลี่ยนการวางแนวคบเพลิง.
การใช้งานเหล่านี้จําเป็นต้องมีการวางแผนเส้นทางอย่างรอบคอบ การวิเคราะห์การเข้าถึง การตรวจสอบการชน และการเคลื่อนที่ของชิ้นงานที่มีการประสานงานในบางครั้ง.
ส่วนประกอบผสมสูง
ผลิตภัณฑ์ที่เปลี่ยนแปลงบ่อยครั้งมักเป็นเรื่องยากที่จะทําให้เป็นอัตโนมัติ เนื่องจากแต่ละรูปแบบจําเป็นต้องมีการเขียนโปรแกรมและอุปกรณ์ติดตั้งใหม่.
ระบบสมัยใหม่ที่ใช้โปรแกรมที่เก็บไว้เครื่องมือแบบแยกส่วนการเขียนโปรแกรมออฟไลน์และการมองเห็นสามารถลดการทํางานของการเปลี่ยนแปลงได้ ก เวิร์กสเตชันหุ่นยนต์ทํางานร่วมกัน อาจสนับสนุนงานเชื่อมที่ยืดหยุ่นผ่านการเขียนโปรแกรมที่เรียบง่ายและเค้าโครงเวิร์กสเตชันที่ปรับเปลี่ยนได้.
ความแตกต่างระหว่างการเชื่อมอัตโนมัติ กลไก และหุ่นยนต์
บางครั้งคําเหล่านี้ใช้แทนกันได้ แต่จะอธิบายระดับการควบคุมกระบวนการที่แตกต่างกัน.
การเชื่อมด้วยเครื่องจักร
ในการเชื่อมด้วยเครื่องจักร เครื่องจักรจะควบคุมการเคลื่อนไหวบางส่วน แต่ผู้ปฏิบัติงานอาจยังคงเริ่มต้น ตรวจสอบ ปรับ หรือหยุดกระบวนการได้.
ตัวอย่างเช่น แคร่อาจเคลื่อนคบเพลิงไปตามตะเข็บตรงในขณะที่ผู้ปฏิบัติงานควบคุมพารามิเตอร์ตําแหน่งและการเชื่อม.
เชื่อมอัตโนมัติ
เครื่องเชื่อมอัตโนมัติจะดําเนินการตามลําดับที่ตั้งโปรแกรมไว้โดยมีการแทรกแซงจากผู้ปฏิบัติงานอย่างจํากัดในระหว่างการเชื่อม.
ระบบสามารถประสานการเคลื่อนไหว การควบคุมส่วนโค้ง การเปลี่ยนแปลงพารามิเตอร์ และการทําให้วงจรเสร็จสมบูรณ์.
การเชื่อมด้วยหุ่นยนต์
การเชื่อมด้วยหุ่นยนต์เป็นรูปแบบหนึ่งของการเชื่อมอัตโนมัติที่ใช้หุ่นยนต์หลายแกนที่ตั้งโปรแกรมได้เพื่อเคลื่อนย้ายคบเพลิงหรือชิ้นงาน.
ข้อได้เปรียบหลักคือความยืดหยุ่นในการเคลื่อนไหว หุ่นยนต์ตัวเดียวกันสามารถประมวลผลตะเข็บในตําแหน่งและทิศทางที่แตกต่างกันได้หากเตรียมชิ้นงานและโปรแกรมอย่างถูกต้อง.
การเชื่อมแบบปรับได้
ระบบปรับตัวใช้เซ็นเซอร์เพื่อปรับเปลี่ยนกระบวนการตามสภาพจริง.
ระบบอาจแก้ไขตําแหน่งเส้นทาง เปลี่ยนความเร็วในการเดินทาง ปรับการทอผ้า หรือเลือกพารามิเตอร์ตามรูปทรงของข้อต่อที่ตรวจพบ.
ระดับสูงสุดของความซับซ้อนไม่ได้เป็นทางเลือกที่ดีที่สุดโดยอัตโนมัติ เครื่องเชิงเส้นที่เรียบง่ายอาจมีเสถียรภาพมากขึ้นสําหรับตะเข็บถาวรหนึ่งในขณะที่โซลูชันหุ่นยนต์หรือแบบปรับตัวอาจมีค่ามากกว่าสําหรับการเปลี่ยนผลิตภัณฑ์.
ส่วนประกอบหลักของเครื่องเชื่อมอัตโนมัติ
ประสิทธิภาพของเครื่องเชื่อมอัตโนมัติขึ้นอยู่กับปฏิสัมพันธ์ของระบบย่อยหลายระบบ.
แหล่งพลังงานเชื่อม
แหล่งพลังงานจะสร้างและควบคุมเอาต์พุตไฟฟ้าที่จําเป็นสําหรับกระบวนการที่เลือก.
ควรรองรับวัสดุ ความหนา อัตราการสะสม ลักษณะส่วนโค้ง และวิธีการสื่อสารที่ต้องการ.
การส่งพลังงานที่มั่นคงเป็นสิ่งจําเป็น แต่ต้องจับคู่กับการป้อนลวดที่ถูกต้อง การเคลื่อนคบเพลิง การป้องกัน และการเตรียมข้อต่อ.
เชื่อมไฟฉาย
คบเพลิงส่งกระแส ลวดตัวเติม และก๊าซป้องกันไปยังข้อต่อ.
ขนาดและรูปร่างของมันส่งผลต่อการเข้าถึง คบเพลิงที่เหมาะสําหรับข้อต่อแบบเปิดอาจไม่พอดีกับกรอบแคบหรือมุมลึก.
คบเพลิงยังต้องจัดการความร้อนในระหว่างรอบอัตโนมัติที่ยาวนาน.
ระบบการเคลื่อนไหว
ระบบการเคลื่อนที่อาจรวมถึง:
- รางเชิงเส้น
- หัวจับหมุน
- แกนเซอร์โว
- ตัวกําหนดตําแหน่ง
- แขนหุ่นยนต์
- โครงสําหรับตั้งสิ่งของ
- ระบบคอลัมน์และบูม
- แทร็กภายนอก
การเคลื่อนไหวจะต้องราบรื่นพอที่จะรักษาความเร็วในการเดินทางให้คงที่และแม่นยําพอที่จะรักษาส่วนโค้งให้อยู่ในตําแหน่งที่ต้องการ.
ระบบป้อนลวด
การป้อนลวดอย่างสม่ําเสมอช่วยรักษาเสถียรภาพส่วนโค้งและการสะสม.
เส้นทางสายม้วนไดรฟ์ซับปลายสัมผัสตําแหน่งแกนม้วนและสายเคเบิลเส้นทางทั้งหมดมีผลต่อประสิทธิภาพ เส้นทางสายยาวหรือโค้งแหลมสามารถสร้างความต้านทานการป้อน.
ตารางการแข่งขัน
อุปกรณ์ติดตั้งจะสร้างความสัมพันธ์ระหว่างข้อต่อจริงกับเส้นทางที่ตั้งโปรแกรมไว้.
บทบาทของมันไม่ได้เป็นเพียงการถือชิ้นส่วน มันจะต้องค้นหาส่วนประกอบซ้ํา ๆ ต้านทานแรงเชื่อมควบคุมการเคลื่อนไหวอนุญาตให้เข้าถึงคบเพลิงและสนับสนุนการโหลดในทางปฏิบัติ.
คอนโทรลเลอร์
ตัวควบคุมจะประสานการเคลื่อนไหว พารามิเตอร์การเชื่อม การหนีบ เซ็นเซอร์ สัญญาณเตือน และสภาวะความปลอดภัย.
อินเทอร์เฟซการควบคุมที่ออกแบบมาอย่างดีควรทําให้ง่ายต่อการเลือกโปรแกรม ระบุข้อผิดพลาด ยืนยันสถานะระบบ และจัดการการเปลี่ยนแปลงการผลิต.
เซนเซอร์
เซ็นเซอร์อาจยืนยัน:
- การแสดงตนส่วนหนึ่ง
- ตําแหน่งแคลมป์
- ตําแหน่งคบเพลิง
- ความพร้อมใช้ของก๊าซ
- สภาพลวด
- ตําแหน่งตะเข็บ
- สถานะอาร์ค
- สภาพความเย็น
- สถานะโซนความปลอดภัย
ระบบควรตอบสนองต่อข้อผิดพลาดก่อนที่จะสร้างรอยเชื่อมที่มีข้อบกพร่องซ้ําๆ.
เหตุใดการออกแบบฟิกซ์เจอร์จึงกําหนดความสม่ําเสมอในการเชื่อม
หุ่นยนต์หรือระบบเซอร์โวอาจกลับสู่พิกัดที่ตั้งโปรแกรมไว้เดิมซ้ําๆ แต่ไม่สามารถรับประกันได้ว่าข้อต่อทางกายภาพจะยังคงอยู่ที่นั่น.
ความแตกต่างระหว่างความสามารถในการทําซ้ําของเครื่องจักรและความสามารถในการทําซ้ําของชิ้นงานเป็นหนึ่งในแนวคิดที่สําคัญที่สุดในการเชื่อมอัตโนมัติ.
การควบคุมข้อมูลที่น่าเชื่อถือ
แต่ละส่วนควรสัมผัสกับพื้นผิวการระบุตําแหน่งที่กําหนดไว้อย่างชัดเจน ข้อมูลเหล่านี้กําหนดตําแหน่งที่เครื่องคาดว่าข้อต่อจะเป็น.
หากผู้ปฏิบัติงานวางตําแหน่งชิ้นส่วนกับพื้นผิวที่แตกต่างกันในแต่ละรอบ ตะเข็บสามารถเคลื่อนที่ได้แม้ว่าฟิกซ์เจอร์จะปิดอยู่ก็ตาม.
แรงจับยึดที่เพียงพอ
แคลมป์จะต้องป้องกันไม่ให้ส่วนประกอบเคลื่อนที่ระหว่างการเชื่อมแทค การทําความร้อน และการทําความเย็น.
อย่างไรก็ตาม แรงที่มากเกินไปอาจทําให้ส่วนประกอบบางๆ เสียรูปได้ก่อนที่จะเริ่มการเชื่อม.
การกวาดล้างคบเพลิง
แขนยึด บล็อกรองรับ กระบอกสูบ และโครงยึดไม่ควรปิดกั้นคบเพลิง.
ต้องพิจารณาตัวคบเพลิงและเส้นทางสายเคเบิลที่สมบูรณ์ ไม่ใช่แค่จุดเครื่องมือที่ตั้งโปรแกรมไว้เท่านั้น.
การจัดการความผิดเพี้ยน
อุปกรณ์ติดตั้งไม่สามารถยึดชิ้นส่วนให้แข็งสนิทได้เสมอไป เนื่องจากการขยายตัวทางความร้อนทําให้เกิดแรงภายในที่สําคัญ.
ฟิกซ์เจอร์ที่ใช้งานได้จริงจะปรับสมดุลการยับยั้งชั่งใจด้วยการเคลื่อนไหวที่ควบคุมได้ ลําดับการเชื่อมอาจสลับด้านหรือแบ่งตะเข็บยาวเพื่อลดการบิดเบี้ยว.
กําลังโหลดการทําซ้ํา
ฟิกซ์เจอร์ที่มีความแม่นยําทางเทคนิคอาจยังคงทํางานได้ไม่ดีหากการโหลดมีความซับซ้อน.
ผู้ปฏิบัติงานต้องการการวางแนวชิ้นส่วนที่ชัดเจน คุณสมบัติระบุตําแหน่งป้องกันข้อผิดพลาด สถานะแคลมป์ที่มองเห็นได้ และการเข้าถึงที่ปลอดภัย.
การออกแบบฟิกซ์เจอร์ที่ดีช่วยปรับปรุงทั้งคุณภาพการเชื่อมและความสม่ําเสมอในการผลิต.
การเปลี่ยนแปลงของตะเข็บส่งผลต่อการเชื่อมอัตโนมัติอย่างไร
เครื่องเชื่อมอัตโนมัติทําตามเงื่อนไขที่ทราบ เมื่อข้อต่อจริงมีการเปลี่ยนแปลงกระบวนการสามารถเคลื่อนออกนอกช่วงที่ยอมรับได้.
รูปแบบตะเข็บทั่วไป ได้แก่:
- การเปลี่ยนช่องว่างราก
- ความสูงของขอบไม่เท่ากัน
- การทับซ้อนกันที่ไม่สอดคล้องกัน
- มุมเอียงตัวแปร
- ส่วนประกอบที่บิดเบี้ยว
- ตําแหน่งแทคไม่ถูกต้อง
- การปนเปื้อนบนพื้นผิว
- การเคลื่อนไหวร่วมกันระหว่างการให้ความร้อน
- การสะสมมิติทั่วทั้งชุดประกอบ
การเปลี่ยนแปลงเล็กน้อยอาจส่งผลกระทบเพียงเล็กน้อยต่อการเชื่อมเนื้อกว้าง แต่สร้างปัญหาร้ายแรงในการผ่านรากที่แคบ.
ความแปรผันที่ยอมรับได้ขึ้นอยู่กับกระบวนการ วัสดุ ประเภทข้อต่อ เส้นผ่านศูนย์กลางของเส้นลวด มุมคบเพลิง ข้อกําหนดในการเจาะ และเกณฑ์คุณภาพ.
การเชื่อมแบบเส้นทางคงที่
เส้นทางคงที่มีความเหมาะสมเมื่ออุปกรณ์ติดตั้งและการผลิตต้นน้ําทําให้ตะเข็บอยู่ในช่วงตําแหน่งที่แคบ.
นี่มักเป็นแนวทางที่ง่ายและรวดเร็วที่สุด.
การค้นหาตะเข็บแบบเชื่อมล่วงหน้า
เครื่องจะวัดจุดอ้างอิงก่อนที่จะเริ่มทํางาน จากนั้นจะเลื่อนหรือหมุนเส้นทางที่ตั้งโปรแกรมไว้เพื่อให้ตรงกับส่วนที่ตรวจพบ.
วิธีนี้ใช้ได้ผลดีเมื่อข้อต่อทั้งหมดขยับแต่รูปร่างยังคงคาดเดาได้.
การติดตามตะเข็บแบบเรียลไทม์
เซ็นเซอร์จะสังเกตข้อต่อทันทีก่อนหรือระหว่างการเชื่อม ตัวควบคุมจะแก้ไขเส้นทางเมื่อตะเข็บเปลี่ยนไป.
การติดตามมีประโยชน์สําหรับตะเข็บยาว ส่วนประกอบที่ขึ้นรูป และส่วนประกอบที่ได้รับผลกระทบจากการบิดเบี้ยว.
การสร้างเส้นทางอัตโนมัติ
การสแกน 3 มิติสามารถใช้เพื่อจดจํารูปทรงของข้อต่อและคํานวณวิถีการเชื่อม.
วิธีการนี้สามารถลดการสอนแบบเดิมๆ สําหรับผลิตภัณฑ์ที่มีความแปรผันหรือซับซ้อน แม้ว่าการตรวจจับที่ประสบความสําเร็จยังคงขึ้นอยู่กับคุณลักษณะของข้อต่อที่มองเห็นได้และแยกแยะได้.
เครื่องเชื่อมอัตโนมัติกับการเชื่อมด้วยมือ
การเชื่อมด้วยมือและอัตโนมัติแต่ละอย่างมีแอปพลิเคชันที่เหมาะสม.
| ปัจจัยการประเมิน | เครื่องเชื่อมอัตโนมัติ | การเชื่อมด้วยมือ |
| การควบคุมเส้นทางซ้ํา | มีความสม่ําเสมอสูงหลังจากการตรวจสอบ | ขึ้นอยู่กับการเคลื่อนไหวของผู้ปฏิบัติงาน |
| ความผันแปรของผลิตภัณฑ์ | ต้องใช้โปรแกรม เครื่องมือ หรือการตรวจจับ | ผู้ปฏิบัติงานสามารถปรับตัวได้โดยตรง |
| ตะเข็บต่อเนื่องยาว | รักษาการเดินทางที่ตั้งโปรแกรมไว้อย่างมั่นคง | สามารถเรียกร้องทางร่างกายได้ |
| การเข้าถึงที่ซับซ้อน | ขึ้นอยู่กับการเข้าถึงของเครื่องและการกวาดล้างคบเพลิง | ช่างเชื่อมที่มีทักษะอาจปรับท่าทางได้ |
| การเปลี่ยนแปลงร่วมกัน | ต้องการการควบคุมความอดทนหรือการตรวจจับ | ช่างเชื่อมสามารถชดเชยได้แบบเรียลไทม์ |
| บันทึกการผลิต | เก็บข้อมูลระบบได้ง่ายขึ้น | มักต้องมีการบันทึกด้วยตนเอง |
| การเปลี่ยนแปลง | ขึ้นอยู่กับการออกแบบฟิกซ์เจอร์และการเขียนโปรแกรม | สามารถเร็วขึ้นสําหรับการทํางานครั้งเดียว |
| การทําซ้ํา | แข็งแกร่งภายใต้สภาวะควบคุม | ขึ้นอยู่กับทักษะและความเหนื่อยล้า |
| การพัฒนากระบวนการเบื้องต้น | ต้องมีการตรวจสอบความถูกต้องแบบมีโครงสร้าง | สามารถเริ่มต้นด้วยการบูรณาการน้อยลง |
| การผลิตที่เหมาะสมที่สุด | งานเชื่อมซ้ําหรือวัดได้ | ซ่อมแซม ต้นแบบ และงานที่มีความแปรปรวนสูง |
ทางเลือกที่ใช้งานได้จริงไม่ใช่ระบบอัตโนมัติที่สมบูรณ์หรือการผลิตด้วยตนเองโดยสมบูรณ์เสมอไป.
สิ่งอํานวยความสะดวกจํานวนมากใช้กลยุทธ์แบบผสม ระบบอัตโนมัติจัดการกับตะเข็บซ้ํา ๆ ยาวหรือต้องใช้แรงกายมากในขณะที่ช่างเชื่อมที่มีทักษะจะจัดการซ่อมแซมข้อต่อที่ผิดปกติและงานที่มีปริมาณน้อย.
วิธีการควบคุมคุณภาพการเชื่อม
การควบคุมคุณภาพเริ่มต้นก่อนที่เครื่องจะเริ่มเชื่อม.
จัดทํามาตรฐานร่วมกัน
การตัด การตัดเฉือน การขึ้นรูป และการประกอบตะปูควรสร้างรูปทรงข้อต่อที่คาดการณ์ได้.
ระบบอัตโนมัติจะทําซ้ําข้อบกพร่องจากกระบวนการอัปสตรีม เว้นแต่กระบวนการเหล่านั้นจะถูกควบคุม.
ตรวจสอบพารามิเตอร์การเชื่อม
ควรกําหนดพารามิเตอร์โดยใช้ชิ้นส่วนการผลิตที่เป็นตัวแทน.
ขั้นตอนควรพิจารณา:
- ประเภทวัสดุ
- ความหนาของวัสดุ
- เรขาคณิตร่วม
- ตําแหน่งเชื่อม
- การเจาะที่ต้องการ
- รูปร่างลูกปัด
- อินพุตความร้อน
- ความเร็วในการเดินทาง
- วัสดุฟิลเลอร์
- เงื่อนไขการป้องกัน
ตรวจสอบวัสดุสิ้นเปลือง
ปลายสัมผัส หัวฉีด ไลเนอร์ ลวด และส่วนประกอบป้องกันจะค่อยๆ สึกหรอหรือปนเปื้อน.
โปรแกรมที่ทํางานอย่างถูกต้องกับวัสดุสิ้นเปลืองใหม่อาจให้ผลลัพธ์ที่ไม่เสถียรหลังจากการสึกหรอเปลี่ยนตําแหน่งสายไฟหรือความครอบคลุมของก๊าซ.
ควบคุมจุดศูนย์กลางคบเพลิง
ในระบบหุ่นยนต์ ตัวควบคุมจะถือว่าปลายคบเพลิงยังคงอยู่ในตําแหน่งทางเรขาคณิตที่กําหนด.
คอกบเพลิงที่โค้งงอ ปลายสัมผัสที่สึกหรอ การชนกัน หรือการเปลี่ยนที่ไม่ถูกต้องสามารถเปลี่ยนจุดนี้และเคลื่อนย้ายทุกการเชื่อมที่ตั้งโปรแกรมไว้ได้.
จัดการกระเด็น
การสะสมตัวของกระเด็นสามารถจํากัดการไหลของก๊าซ เปลี่ยนสภาพหน้าสัมผัสทางไฟฟ้า รบกวนการตรวจจับ และส่งผลต่อการเข้าถึงคบเพลิง.
ระบบทําความสะอาดและการบํารุงรักษาตามกําหนดเวลาช่วยให้เครื่องเชื่อมอัตโนมัติอยู่ในสภาพที่ผ่านการตรวจสอบแล้ว.
ตรวจสอบแนวโน้ม ไม่เพียงแต่ชิ้นส่วนที่ล้มเหลวเท่านั้น
การตรวจสอบคุณภาพควรระบุการเปลี่ยนแปลงอย่างค่อยเป็นค่อยไปก่อนที่จะสร้างข้อบกพร่องที่สําคัญ.
ตัวบ่งชี้ที่มีประโยชน์อาจรวมถึงการหยุดชะงักของส่วนโค้ง สัญญาณเตือนการป้อนลวด ค่าการแก้ไขตะเข็บ การหยุดชะงักของวงจร อายุการใช้งานสิ้นเปลือง ความถี่ในการทํางานซ้ํา และผลการตรวจสอบ.
ปัญหาทั่วไปและสาเหตุ
เส้นเชื่อมขาดรอยต่อ
สาเหตุที่เป็นไปได้ ได้แก่ การโหลดที่ไม่ถูกต้อง การสึกหรอของฟิกซ์เจอร์ การเปลี่ยนแปลงของส่วนประกอบ การเลือกโปรแกรมที่ไม่ถูกต้อง การสอบเทียบเครื่องมือแบบเลื่อน หรือการบิดเบี้ยวของการเชื่อมแทค.
การเปลี่ยนโปรแกรมหุ่นยนต์โดยไม่ค้นหาแหล่งที่มาอาจย้ายปัญหาไปยังส่วนอื่นเท่านั้น.
การเจาะรอยเชื่อมไม่สอดคล้องกัน
ซึ่งอาจเป็นผลมาจากการเปลี่ยนแปลงช่องว่าง การจ่ายกระแสไฟที่ไม่เสถียร ความเร็วในการเดินทางที่ไม่ถูกต้อง การปนเปื้อนของชิ้นงาน การต่อสายดินที่ไม่ดี หรือการเปลี่ยนแปลงของระยะคบเพลิง.
ควรตรวจสอบกระบวนการทั้งหมดแทนที่จะปรับพารามิเตอร์ตัวเดียวแยกกัน.
เครื่องจักรผลิตชิ้นส่วนแรกที่ยอมรับได้ แต่คุณภาพในภายหลังลดลง
การสึกหรอที่บริโภคได้ การสะสมความร้อน การปนเปื้อนของหัวฉีด การเคลื่อนตัวของฟิกซ์เจอร์ หรือการทนต่อการป้อนลวดอาจเกิดขึ้นในระหว่างการผลิต.
อุปกรณ์ที่ให้ความอบอุ่นอาจมีพฤติกรรมแตกต่างจากรอบแรกหลังการสตาร์ท.
ส่วนโค้งเริ่มต้นอย่างไม่น่าเชื่อถือ
สาเหตุที่เป็นไปได้ ได้แก่ หน้าสัมผัสทางไฟฟ้าไม่ดี วัสดุที่ปนเปื้อน การต่อสายไฟไม่ถูกต้อง ปลายหน้าสัมผัสสึกหรอ การต่อสายดินที่ไม่เสถียร หรือพารามิเตอร์การสตาร์ทไม่ถูกต้อง.
จุดเริ่มต้นควรสามารถเข้าถึงได้และเตรียมพร้อมอย่างสม่ําเสมอ.
ชิ้นงานบิดเบี้ยวหลังการเชื่อม
การเคลื่อนไหวอัตโนมัติไม่กําจัดการบิดเบือนความร้อน.
ควรทบทวนลําดับการเชื่อม การหนีบ การป้อนความร้อน การออกแบบข้อต่อ รูปแบบการยึดเกาะ และกระบวนการทําความเย็นร่วมกัน.
เกิดการชนกันบ่อยครั้ง
การชนอาจเป็นผลมาจากการโหลดชิ้นส่วนที่ไม่ถูกต้อง ระยะห่างของฟิกซ์เจอร์ไม่ดี ข้อผิดพลาดของโปรแกรม การแก้ไขตะเข็บที่ไม่คาดคิด การรบกวนของสายเคเบิล หรือรุ่นเครื่องมือที่ไม่ถูกต้อง.
การกู้คืนการชนควรรวมถึงการตรวจสอบคบเพลิงและการสอบเทียบเครื่องมือก่อนที่จะเริ่มการผลิตใหม่.
วิธีการเลือกเครื่องเชื่อมอัตโนมัติ
กระบวนการเลือกที่มีโครงสร้างช่วยป้องกันระบบอัตโนมัติมากเกินไปและระบบที่ออกแบบน้อยเกินไป.
ขั้นตอนที่ 1: จําแนกผลิตภัณฑ์
บันทึกขนาดผลิตภัณฑ์ น้ําหนัก วัสดุ ประเภทข้อต่อ ความยาวตะเข็บ และการเปลี่ยนแปลงรายปี.
จัดกลุ่มส่วนประกอบที่คล้ายกันตามวิธีการติดตั้งและเชื่อม.
ขั้นตอนที่ 2: วัดความแปรผันของชิ้นงานจริง
อย่าใช้โครงการกับตัวอย่างที่เตรียมไว้เป็นพิเศษเพียงตัวอย่างเดียว.
วัดความแตกต่างปกติในช่องว่าง ตําแหน่ง ความตรง การประกอบตะปู การขึ้นรูป และสภาพพื้นผิว.
ขั้นตอนที่ 3: กําหนดความยืดหยุ่นที่ต้องการ
พิจารณาว่าเครื่องจะประมวลผลหนึ่งผลิตภัณฑ์หนึ่งตระกูลผลิตภัณฑ์หรือส่วนประกอบที่เปลี่ยนแปลงบ่อย.
การตัดสินใจครั้งนี้ส่งผลกระทบอย่างมากต่อการเลือกระหว่างระบบอัตโนมัติเฉพาะและอุปกรณ์หุ่นยนต์.
ขั้นตอนที่ 4: ตรวจสอบการเข้าถึงคบเพลิง
ตรวจสอบเส้นทางการเชื่อมทั้งหมดสําหรับการรบกวนจากชิ้นงาน, ฟิกซ์เจอร์, แคลมป์, สายเคเบิลและอุปกรณ์โดยรอบ.
ตะเข็บอาจมองเห็นได้แต่ยังเชื่อมไม่ได้ในมุมที่ต้องการ.
ขั้นตอนที่ 5: เลือกแนวคิดการเคลื่อนไหว
ตัดสินใจว่าคบเพลิงควรเคลื่อนที่ ชิ้นงานควรเคลื่อนที่ หรือทั้งสองอย่างควรเคลื่อนที่ไปด้วยกัน.
การจัดเรียงการเคลื่อนไหวที่เชื่อถือได้ที่ง่ายที่สุดมักจะดีกว่าความซับซ้อนทางกลที่ไม่จําเป็น.
ขั้นตอนที่ 6: กําหนดระดับการตรวจจับ
ชิ้นส่วนที่เสถียรอาจต้องการเพียงเซ็นเซอร์แสดงตนและโปรแกรมคงที่เท่านั้น.
ผลิตภัณฑ์ที่แปรผันอาจต้องมีการค้นหาตะเข็บ การติดตาม การมองเห็น หรือการควบคุมกระบวนการแบบปรับตัว.
ขั้นตอนที่ 7: วางแผนการตรวจสอบและรวบรวมข้อมูล
กําหนดวิธีการตรวจสอบรอยเชื่อมที่เสร็จสมบูรณ์และควรบันทึกสภาวะของกระบวนการใด.
ข้อกําหนดในการตรวจสอบควรมีอิทธิพลต่อการออกแบบเครื่องจักรตั้งแต่เริ่มต้น.
ขั้นตอนที่ 8: ตรวจสอบการผลิตตัวแทน
การทดสอบควรประกอบด้วย:
- การแปรผันของมิติปกติ
- ผู้ปฏิบัติงานที่แตกต่างกันกําลังโหลดอุปกรณ์ติดตั้ง
- สภาพอุปกรณ์ที่เย็นและอบอุ่น
- ความยาวตะเข็บสูงสุด
- ตําแหน่งข้อต่อที่ยากลําบาก
- คาดหวังการสึกหรอสิ้นเปลือง
- พื้นผิวที่เป็นตัวแทนการผลิต
- รอบซ้ํา
- ข้อผิดพลาดและเงื่อนไขการกู้คืน
การเชื่อมสาธิตที่ประสบความสําเร็จนั้นมีประโยชน์ แต่ความเสถียรในการผลิตซ้ําๆ คือวัตถุประสงค์ที่แท้จริง.
เมื่อเครื่องจักรเฉพาะดีกว่าหุ่นยนต์
เครื่องเชื่อมอัตโนมัติโดยเฉพาะอาจเป็นทางออกที่แข็งแกร่งกว่าเมื่อ:
- ผลิตภัณฑ์ยังคงไม่เปลี่ยนแปลง
- ตะเข็บตรงหรือเป็นวงกลม
- ตําแหน่งข้อต่อสามารถทําซ้ําได้สูง
- ปริมาณการผลิตมีเสถียรภาพ
- การเปลี่ยนแปลงมีจํากัด
- ระบบการเคลื่อนที่ที่เรียบง่ายสามารถเข้าถึงตะเข็บได้เต็มที่
- ฟิกซ์เจอร์สามารถควบคุมชิ้นงานได้อย่างแม่นยํา
ระบบหุ่นยนต์อาจจะเหมาะสมกว่าเมื่อ:
- จําเป็นต้องมีการวางแนวตะเข็บหลายแบบ
- ตระกูลผลิตภัณฑ์เปลี่ยนไป
- ชิ้นงานมีทางเดินโค้งหรือสามมิติ
- การเชื่อมหลายจุดจะต้องเสร็จสิ้นในการโหลดครั้งเดียว
- คาดว่าจะมีผลิตภัณฑ์ในอนาคต
- การเขียนโปรแกรมที่ยืดหยุ่นเป็นสิ่งสําคัญ
- ตัวกําหนดตําแหน่งภายนอกสามารถปรับปรุงการเข้าถึงได้
การตัดสินใจควรขึ้นอยู่กับความต้องการในการผลิตตลอดวงจรชีวิตมากกว่ารูปลักษณ์หรือความซับซ้อนของอุปกรณ์.
การสร้างกระบวนการเชื่อมที่เชื่อถือได้
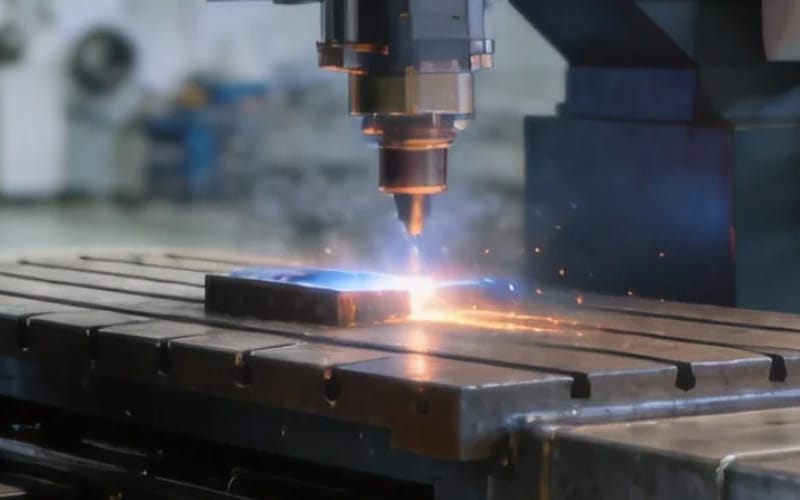
โครงการเครื่องเชื่อมอัตโนมัติคุณภาพสูงมักจะเป็นไปตามลําดับทางวิศวกรรมที่มีระเบียบวินัย.
ขั้นแรก ทีมผู้ผลิตจะกําหนดคุณภาพข้อต่อที่ต้องการและระบุความแปรผันของชิ้นงานตามปกติ.
ประการที่สอง ระบบฟิกซ์เจอร์และการเคลื่อนไหวได้รับการออกแบบโดยใช้ชิ้นส่วนจริง แทนที่จะเป็นแบบร่างในอุดมคติเพียงอย่างเดียว.
ประการที่สาม ขั้นตอนการเชื่อมได้รับการพัฒนาและทดสอบภายใต้เงื่อนไขที่เป็นตัวแทน.
ประการที่สี่ เซ็นเซอร์และการควบคุมจะถูกเพิ่มเฉพาะในกรณีที่แก้ไขปัญหาการผลิตที่กําหนดไว้เท่านั้น.
สุดท้ายผู้ปฏิบัติงานและบุคลากรซ่อมบํารุงได้รับมาตรฐานที่ชัดเจนสําหรับการโหลดการเปลี่ยนวัสดุสิ้นเปลืองการสอบเทียบการตรวจสอบและการกู้คืนข้อผิดพลาด.
แนวทางนี้ทําให้เกิดกระบวนการที่สามารถเข้าใจ บํารุงรักษา และปรับปรุงให้ดีขึ้นได้ มีความน่าเชื่อถือมากกว่าการพึ่งพาอุปกรณ์ที่ซับซ้อนเพื่อชดเชยการผลิตต้นน้ําที่ไม่สามารถควบคุมได้.
บทสรุป
เครื่องเชื่อมอัตโนมัติสามารถปรับปรุงความสอดคล้องการเดินทางการทําซ้ํากระบวนการการควบคุมการผลิตและสภาพการทํางานของผู้ปฏิบัติงาน มันสามารถจัดการกับตะเข็บตรงข้อต่อวงกลมรอยเชื่อมเนื้อรอยเชื่อมร่องเส้นทางต่อเนื่องยาวและวิถีหุ่นยนต์ที่ซับซ้อน.
ความสําเร็จของมันขึ้นอยู่กับมากกว่าหน่วยเชื่อมตัวเอง การเตรียมข้อต่อ, ติดตั้ง, การเข้าถึงคบเพลิง, ความอดทนของชิ้นงาน, ความแม่นยําในการเคลื่อนไหว, วัสดุสิ้นเปลือง, เซ็นเซอร์, การเขียนโปรแกรม, การตรวจสอบและการบํารุงรักษาทั้งหมดมีอิทธิพลต่อผลลัพธ์สุดท้าย.
เครื่องจักรเฉพาะมักจะมีประสิทธิภาพสําหรับผลิตภัณฑ์ที่มีเสถียรภาพและซ้ําซาก ระบบหุ่นยนต์และระบบนําทางด้วยวิสัยทัศน์ให้ความยืดหยุ่นมากขึ้นสําหรับการเปลี่ยนส่วนประกอบและเส้นทางที่ซับซ้อน.
ระบบที่ดีที่สุดไม่ใช่ระบบที่มีฟังก์ชั่นอัตโนมัติจํานวนมากที่สุด มันเป็นเครื่องเชื่อมอัตโนมัติที่ตรงกับผลิตภัณฑ์จริงควบคุมแหล่งที่มาที่สําคัญของการเปลี่ยนแปลงและรักษาคุณภาพการเชื่อมที่เชื่อถือได้ตลอดการผลิตปกติ.
คําถามที่พบบ่อย
เครื่องเชื่อมอัตโนมัติคืออะไร?
เครื่องเชื่อมอัตโนมัติควบคุมการเคลื่อนที่ของคบเพลิงหรือชิ้นงานและดําเนินการเชื่อมตามรอบที่ตั้งโปรแกรมไว้ นอกจากนี้ยังอาจจัดการการป้อนลวดพารามิเตอร์การเชื่อมแคลมป์ตัวกําหนดตําแหน่งการตรวจจับตะเข็บและฟังก์ชั่นความปลอดภัย การออกแบบมีตั้งแต่ระบบเชิงเส้นเฉพาะไปจนถึงเซลล์หุ่นยนต์ที่ยืดหยุ่น.
ข้อต่อใดที่สามารถจัดการเครื่องเชื่อมอัตโนมัติ?
มันสามารถประมวลผลข้อต่อชนข้อต่อตักข้อต่อทีข้อต่อมุมข้อต่อขอบรอยเชื่อมเนื้อรอยเชื่อมร่องตะเข็บวงกลมและเส้นทางโค้ง ความเหมาะสมขึ้นอยู่กับการเข้าถึงคบเพลิงการเตรียมข้อต่อความแม่นยําในการติดตั้งการเปลี่ยนแปลงของตะเข็บความหนาของวัสดุและความจําเป็นในการเชื่อมแบบผ่านครั้งเดียวหรือหลายรอบ.
เครื่องเชื่อมอัตโนมัติเหมาะสําหรับชุดเล็กหรือไม่?
มันสามารถเหมาะเมื่อการเปลี่ยนแปลงเป็นไปอย่างรวดเร็วและระบบใช้การเขียนโปรแกรมที่ยืดหยุ่นติดตั้งแบบแยกส่วนขั้นตอนการจัดเก็บหรือการแก้ไขเส้นทางตามวิสัยทัศน์ เครื่องที่ทุ่มเทสูงอาจใช้งานได้จริงน้อยกว่าสําหรับการเปลี่ยนแปลงผลิตภัณฑ์บ่อยครั้งในขณะที่ระบบหุ่นยนต์สามารถรองรับตระกูลผลิตภัณฑ์ที่กว้างขึ้น.
ทําไมเครื่องเชื่อมอัตโนมัติถึงพลาดตะเข็บ?
สาเหตุทั่วไป ได้แก่ การโหลดที่ไม่สอดคล้องกัน, อุปกรณ์ติดตั้งที่สวมใส่, การแปรผันของมิติ, โปรแกรมที่ไม่ถูกต้อง, ข้อผิดพลาดในการสอบเทียบคบเพลิง, การบิดเบี้ยวของการเชื่อมแทคหรือการเคลื่อนไหวระหว่างการทําความร้อน การค้นหาและติดตามรอยต่อสามารถชดเชยการเปลี่ยนแปลงที่จํากัดได้ แต่ควรตรวจสอบกระบวนการผลิตพื้นฐานด้วย.
คุณภาพการเชื่อมอัตโนมัติยังคงสม่ําเสมอได้อย่างไร?
ใช้การเตรียมข้อต่อแบบควบคุม, ฟิกซ์เจอร์ที่ทําซ้ําได้, พารามิเตอร์ที่ผ่านการตรวจสอบแล้ว, การป้อนลวดที่มีเสถียรภาพ, การป้องกันที่ถูกต้อง, การสอบเทียบคบเพลิงตามปกติ, การบํารุงรักษาวัสดุสิ้นเปลืองและการตรวจสอบตัวแทน แนวโน้มของกระบวนการควรได้รับการตรวจสอบอย่างสม่ําเสมอเพื่อให้การเปลี่ยนแปลงอย่างค่อยเป็นค่อยไปได้รับการแก้ไขก่อนที่จะเกิดข้อบกพร่องซ้ํา ๆ.