สารบัญ
บทนํา
หุ่นยนต์เชื่อมโคบอทกําลังเปลี่ยนวิธีคิดของผู้ผลิตเกี่ยวกับการเชื่อมอัตโนมัติ เซลล์เชื่อมหุ่นยนต์แบบดั้งเดิมมักเกี่ยวข้องกับสภาพแวดล้อมการผลิตคงที่การป้องกันโดยเฉพาะชิ้นส่วนที่ซ้ํากันมากและการรันผลิตภัณฑ์ที่ค่อนข้างเสถียร ระบบการเชื่อมแบบร่วมมือกันกําลังขยายภาพนั้นโดยทําให้ระบบอัตโนมัติเข้าถึงการดําเนินงานที่ต้องการความยืดหยุ่นการเขียนโปรแกรมที่ง่ายขึ้นและการเปลี่ยนแปลงที่รวดเร็วยิ่งขึ้นระหว่างชิ้นงานที่แตกต่างกัน.
คุณค่าของหุ่นยนต์เชื่อมโคบอทไม่ได้มาจากการทําให้หุ่นยนต์มีขนาดเล็กลงหรือเคลื่อนย้ายได้ง่ายขึ้น มูลค่าที่แท้จริงของมันขึ้นอยู่กับว่าระบบที่สมบูรณ์จัดการกับเส้นทางการเชื่อมได้ดีเพียงใดการเปลี่ยนแปลงของชิ้นส่วนการโต้ตอบของผู้ปฏิบัติงานข้อกําหนดฟิกซ์เจอร์การตรวจจับความปลอดภัยและการเปลี่ยนแปลงในการผลิต.
นี่เป็นสิ่งสําคัญอย่างยิ่งในการผลิตแบบผสมสูง บริษัท อาจไม่เชื่อมส่วนประกอบเดียวกันอย่างต่อเนื่องเป็นเวลานาน การเปลี่ยนแปลงหนึ่งอาจเกี่ยวข้องกับเฟรมอื่น ๆ อาจเกี่ยวข้องกับวงเล็บและอื่น ๆ อาจต้องมีการกําหนดค่าข้อต่อที่แตกต่างกันโดยสิ้นเชิง ในสภาพแวดล้อมนั้นระบบการเชื่อมต้องทํามากกว่าการทําซ้ําโปรแกรมคงที่หนึ่งโปรแกรม.
คู่มือนี้จะอธิบายคุณลักษณะหุ่นยนต์เชื่อมโคบอทเจ็ดประการที่มีผลกระทบในทางปฏิบัติมากที่สุดต่อการใช้งานการเชื่อมจริง พร้อมด้วยข้อควรพิจารณาทางวิศวกรรมที่กําหนดว่าการเชื่อมร่วมกันเป็นกลยุทธ์อัตโนมัติที่เหมาะสมสําหรับการผลิตของคุณหรือไม่.
หุ่นยนต์เชื่อมโคบอทคืออะไร?
หุ่นยนต์เชื่อมโคบอทเป็นระบบหุ่นยนต์ทํางานร่วมกันที่กําหนดค่าให้ดําเนินการเชื่อม ในขณะเดียวกันก็รองรับการโต้ตอบที่ใกล้ชิดกับผู้ปฏิบัติงานมากกว่าการติดตั้งหุ่นยนต์อุตสาหกรรมทั่วไปจํานวนมาก.
คําว่าโคบอทโดยทั่วไปหมายถึงก หุ่นยนต์ร่วมมือ, แต่การทํางานร่วมกันไม่ได้หมายความว่าทุกโปรแกรมเชื่อมสามารถทํางานได้โดยไม่ต้องป้องกันหรือการควบคุมความปลอดภัย เชื่อมแนะนําความเสี่ยงเพิ่มเติมเช่นรังสีอาร์คความร้อนควันอันตรายไฟฟ้าชิ้นงานที่ร้อนและการกระเด็น แนวคิดด้านความปลอดภัยขั้นสุดท้ายจึงขึ้นอยู่กับการใช้งานที่สมบูรณ์มากกว่าหุ่นยนต์เพียงอย่างเดียว.
ระบบการเชื่อมโคบอททั่วไปอาจรวมถึงแขนหุ่นยนต์ คบเพลิงเชื่อม แหล่งพลังงาน เครื่องป้อนลวด ตัวควบคุม โต๊ะทํางาน อุปกรณ์ติดตั้ง เทคโนโลยีการตรวจจับ และอุปกรณ์ความปลอดภัย.
ความแตกต่างที่ใหญ่ที่สุดจากระบบอัตโนมัติแบบคงที่แบบดั้งเดิมมักมีความยืดหยุ่น ระบบโคบอทได้รับการออกแบบมาบ่อยครั้งเพื่อให้การเขียนโปรแกรมการปรับใช้ใหม่และการเปลี่ยนแปลงง่ายขึ้นเมื่อผู้ผลิตจําเป็นต้องจัดการกับงานเชื่อมหลายงานแทนที่จะเป็นส่วนประกอบที่มีปริมาณมากเพียงชิ้นเดียว.
1 การเขียนโปรแกรมเส้นทางการเชื่อมง่าย
การเขียนโปรแกรมเป็นหนึ่งในคุณสมบัติที่สําคัญที่สุดของหุ่นยนต์เชื่อมโคบอท เนื่องจากส่งผลโดยตรงว่าระบบอัตโนมัติยังคงใช้งานได้จริงหรือไม่เมื่อผลิตภัณฑ์เปลี่ยนแปลง.
การเขียนโปรแกรมหุ่นยนต์อุตสาหกรรมแบบดั้งเดิมอาจต้องมีการสอนจุดความรู้การเขียนโปรแกรมเฉพาะทางหรือเครื่องมือการเขียนโปรแกรมออฟไลน์อย่างกว้างขวาง ระบบการเชื่อมแบบทํางานร่วมกันมีการใช้อินเทอร์เฟซที่เรียบง่ายมากขึ้นซึ่งช่วยให้ผู้ปฏิบัติงานสามารถกําหนดตําแหน่งการเชื่อมจุดเข้าใกล้การวางแนวคบเพลิงและลําดับการเชื่อมที่มีความซับซ้อนในการเขียนโปรแกรมน้อยลง.
สิ่งนี้จะกลายเป็นสิ่งที่มีค่าเมื่อโรงงานผลิตจัดการกับตระกูลชิ้นงานหลายตระกูล.
หากการเขียนโปรแกรมชิ้นส่วนใหม่ต้องใช้กระบวนการทางวิศวกรรมที่ยาวนานระบบอัตโนมัติอาจสูญเสียความได้เปรียบบางประการในการวิ่งการผลิตระยะสั้น หากระบบอนุญาตให้สร้างเส้นทางการเชื่อมปรับและจัดเก็บได้อย่างมีประสิทธิภาพหุ่นยนต์ตัวเดียวกันสามารถใช้งานได้กับส่วนประกอบที่หลากหลายมากขึ้น.
อย่างไรก็ตาม ไม่ควรสับสนระหว่างการเขียนโปรแกรมอย่างง่ายกับวิศวกรรมการเชื่อมอัตโนมัติ.
ผู้ปฏิบัติงานยังคงต้องเข้าใจรูปทรงเรขาคณิตของข้อต่อมุมคบเพลิงทิศทางการเดินทางการเข้าถึงการเชื่อมพารามิเตอร์กระบวนการและความเสี่ยงในการชน การเขียนโปรแกรมที่ง่ายขึ้นช่วยลดความพยายามที่จําเป็นในการสื่อสารเส้นทางการเชื่อมไปยังหุ่นยนต์แต่ไม่ได้ลบความต้องการความรู้กระบวนการเสียง.
2 การเปลี่ยนแปลงระหว่างชิ้นงานที่ยืดหยุ่น
การผลิตแบบผสมสูงเป็นหนึ่งในเหตุผลที่แข็งแกร่งที่สุดที่ผู้ผลิตประเมินการเชื่อมโคบอท.
เซลล์เชื่อมแบบธรรมดาสามารถให้ผลผลิตที่ดีเยี่ยมเมื่อผลิตภัณฑ์หนึ่งยังคงมีเสถียรภาพสําหรับการดําเนินการผลิตที่ยาวนาน แต่เมื่อส่วนประกอบมีการเปลี่ยนแปลงบ่อยครั้งการเปลี่ยนแปลงฟิกซ์เจอร์และการเขียนโปรแกรมใหม่อาจกลายเป็นส่วนสําคัญของวงจรโดยรวม.
หุ่นยนต์เชื่อมโคบอทมักจะมีประโยชน์มากกว่าเมื่อระบบการผลิตได้รับการออกแบบโดยมีการเปลี่ยนแปลงที่ยืดหยุ่น.
ความยืดหยุ่นดังกล่าวอาจมาจากอุปกรณ์ติดตั้งแบบโมดูลาร์ โปรแกรมหุ่นยนต์ที่นํากลับมาใช้ใหม่ได้ โต๊ะทํางานที่ปรับได้ ขั้นตอนการเชื่อมที่เก็บไว้ หรือการระบุชิ้นส่วนตามการมองเห็น.
คําถามสําคัญไม่ใช่แค่ว่าหุ่นยนต์สามารถเชื่อมผลิตภัณฑ์ต่างๆ ได้หรือไม่.
คําถามที่ดีกว่าคือ:
ระบบทั้งหมดสามารถย้ายจากผลิตภัณฑ์หนึ่งไปยังอีกผลิตภัณฑ์หนึ่งได้เร็วแค่ไหนโดยไม่สูญเสียความสม่ําเสมอในการเชื่อม?
ตัวอย่างเช่น หากการเปลี่ยนชิ้นงานจําเป็นต้องสร้างฟิกซ์เจอร์ขึ้นใหม่ กําหนดจุดหุ่นยนต์ทุกจุดใหม่ และปรับการวางแนวคบเพลิงด้วยตนเอง ระบบอาจมีความยืดหยุ่นในทางเทคนิคแต่ไม่มีประสิทธิภาพในการปฏิบัติงาน.
ระบบการเชื่อมโคบอทที่ออกแบบมาอย่างดีควรลดขั้นตอนการเปลี่ยนในทุกที่ที่ใช้งานได้จริง.
3 การรวม Workcell ขนาดกะทัดรัด
หุ่นยนต์เชื่อมโคบอทมักถูกเลือกเนื่องจากสามารถปรับให้เข้ากับสภาพแวดล้อมการผลิตที่มีพื้นที่จํากัด หรือในกรณีที่เซลล์หุ่นยนต์เฉพาะขนาดใหญ่วางบูรณาการได้ยาก.
การบูรณาการขนาดกะทัดรัดสามารถให้ประโยชน์ในการดําเนินงานหลายประการ.
หุ่นยนต์อาจติดตั้งบนโต๊ะเชื่อม ฐานเคลื่อนที่ เวิร์กสเตชันแบบโมดูลาร์ หรือแพลตฟอร์มการผลิตอื่นๆ ซึ่งสามารถช่วยให้ระบบอัตโนมัติอยู่ในตําแหน่งที่ใกล้กับกระบวนการผลิตที่มีอยู่โดยไม่ต้องจัดระเบียบสิ่งอํานวยความสะดวกใหม่ทั้งหมด.
แต่การออกแบบที่กะทัดรัดต้องใช้วิศวกรรมที่รอบคอบ.
หุ่นยนต์ยังคงต้องการพื้นที่ทํางานเพียงพอเพื่อรักษาทิศทางของคบเพลิงและหลีกเลี่ยงการชนกัน อุปกรณ์ติดตั้งชิ้นงานเครื่องป้อนลวดสายเคเบิลระบบสกัดและอุปกรณ์ความปลอดภัยทั้งหมดต้องการพื้นที่รอบ ๆ การดําเนินการเชื่อม.
ดังนั้นเวิร์กเซลล์จึงควรได้รับการออกแบบรอบๆ ขอบเขตการทํางานที่ใช้งานได้ของหุ่นยนต์ แทนที่จะเพียงเข้าถึงได้สูงสุด.
หุ่นยนต์ที่สามารถเข้าถึงรอยเชื่อมได้ในทางเทคนิคอาจยังคงมีปัญหาในการรักษามุมคบเพลิงที่ต้องการใกล้กับขอบของระยะ.
นี่คือเหตุผลว่าทําไมการจําลองพื้นที่ทํางานและการทดสอบชิ้นงานที่เป็นตัวแทนจึงมีคุณค่าก่อนที่จะสรุปเค้าโครง.
4 ความสามารถในการมองเห็นและการตรวจจับรอยต่อ
การเปลี่ยนแปลงชิ้นส่วนเป็นหนึ่งในความท้าทายที่ใหญ่ที่สุดในการเชื่อมด้วยหุ่นยนต์.
หุ่นยนต์สามารถทําซ้ําการเคลื่อนไหวที่ตั้งโปรแกรมไว้ได้อย่างแม่นยํามาก แต่คุณภาพการเชื่อมขึ้นอยู่กับตําแหน่งที่แท้จริงของข้อต่อมากกว่าตําแหน่งทางทฤษฎีที่จัดเก็บไว้ในโปรแกรม.
หากส่วนประกอบแตกต่างกันเนื่องจากการตัด การขึ้นรูป การประกอบ การเชื่อมแบบยึดติด หรือความคลาดเคลื่อนของฟิกซ์เจอร์ ตะเข็บอาจไม่ปรากฏในตําแหน่งเดียวกันทุกประการทุกรอบ.
การมองเห็นและการตรวจจับตะเข็บสามารถช่วยแก้ไขปัญหานี้ได้.
เซ็นเซอร์สามารถระบุชิ้นงาน ค้นหาตะเข็บเชื่อม กําหนดตําแหน่งข้อต่อ หรือให้ข้อมูลที่ช่วยให้หุ่นยนต์ปรับเส้นทางได้ ทั้งนี้ขึ้นอยู่กับระบบ.
สิ่งนี้มีความเกี่ยวข้องอย่างยิ่งกับการเชื่อมโคบอท เนื่องจากระบบการทํางานร่วมกันจํานวนมากถูกนํามาใช้ในสภาพแวดล้อมที่มีการผสมสูง ซึ่งการเปลี่ยนแปลงเป็นเรื่องปกติมากกว่าในเซลล์ที่ผลิตจํานวนมากโดยเฉพาะ.
หลักการตรงไปตรงมา:
หุ่นยนต์ให้การเคลื่อนไหวที่ทําซ้ําได้ ในขณะที่เซ็นเซอร์ให้ข้อมูลเกี่ยวกับชิ้นส่วนจริง.
ความสามารถเหล่านี้ยังสามารถรองรับกลยุทธ์การเขียนโปรแกรมขั้นสูงแบบไม่ต้องสอนหรือกึ่งอัตโนมัติได้อีกด้วย. ระบบเชื่อมหุ่นยนต์และอุปกรณ์อัตโนมัติของ SHUIPO ผสมผสานการเคลื่อนไหวของหุ่นยนต์เข้ากับเทคโนโลยี เช่น การตรวจจับ การวางตําแหน่ง และฟังก์ชันการเชื่อมอัจฉริยะสําหรับการใช้งานทางอุตสาหกรรมต่างๆ.
5 การเคลื่อนที่ของคบเพลิงที่สม่ําเสมอและพารามิเตอร์การเชื่อม
เหตุผลสําคัญในการเชื่อมอัตโนมัติคือความสามารถในการทําซ้ํา.
ในการเชื่อมด้วยมือช่างเชื่อมที่มีประสบการณ์จะปรับตําแหน่งคบเพลิงความเร็วในการเดินทางมุมการทํางานและตัวแปรอื่น ๆ อย่างต่อเนื่องตามการตอบรับทางสายตาและทางกายภาพ ความสามารถในการปรับตัวนั้นมีค่า แต่ผลลัพธ์อาจแตกต่างกันระหว่างผู้ปฏิบัติงานหรือในช่วงเวลาการผลิตที่ยาวนาน.
หุ่นยนต์เชื่อมโคบอทเข้าใกล้กระบวนการแตกต่างออกไป.
เมื่อเส้นทางการเชื่อมและพารามิเตอร์ได้รับการตรวจสอบแล้ว หุ่นยนต์จะสามารถสร้างการเคลื่อนที่ของคบเพลิงแบบเดียวกันบนชิ้นส่วนที่ซ้ํากัน.
สิ่งนี้ไม่ได้รับประกันการเชื่อมที่สมบูรณ์แบบโดยอัตโนมัติ.
ระบบยังคงขึ้นอยู่กับการเตรียมข้อต่อ ความแม่นยําของฟิกซ์เจอร์ เงื่อนไขการป้องกัน การป้อนลวด พารามิเตอร์การเชื่อม และความสม่ําเสมอของชิ้นส่วน.
แต่เมื่อตัวแปรเหล่านั้นถูกควบคุมการเคลื่อนไหวของหุ่นยนต์สามารถลดความแปรปรวนใน:
- ความเร็วในการเดินทาง
- การวางแนวคบเพลิง
- เชื่อมตําแหน่งเริ่มต้นและหยุด
- การเคลื่อนที่ระหว่างตะเข็บ
- ลําดับการเชื่อม
ความสามารถในการทําซ้ํานี้จะมีประโยชน์อย่างยิ่งเมื่อข้อต่อเดียวกันปรากฏบนชิ้นงานหลายชิ้น หรือเมื่อความสม่ําเสมอในการมองเห็นเป็นสิ่งสําคัญ.
6 บูรณาการกับตัวกําหนดตําแหน่งและอุปกรณ์เชื่อม
แขนหุ่นยนต์เป็นเพียงส่วนหนึ่งของระบบการเชื่อมโคบอท.
ชิ้นงานจํานวนมากมีตะเข็บที่ไม่สามารถเข้าถึงได้อย่างมีประสิทธิภาพจากการวางแนวคงที่เพียงครั้งเดียว เฟรมอาจมีข้อต่อหลายด้าน ส่วนประกอบทรงกระบอกอาจต้องมีการเชื่อมเส้นรอบวง การผลิตที่ใหญ่ขึ้นอาจรวมถึงรอยเชื่อมที่บังคับให้หุ่นยนต์อยู่ในตําแหน่งข้อมือที่ยากลําบาก.
ตัวกําหนดตําแหน่งสามารถแก้ปัญหาส่วนหนึ่งได้โดยการเคลื่อนย้ายชิ้นงานให้อยู่ในแนวการเชื่อมที่ดีขึ้น.
โต๊ะหมุน อุปกรณ์หมุน หรือแกนภายนอกอื่นๆ สามารถนําเสนอข้อต่อให้กับหุ่นยนต์ แทนที่จะบังคับให้หุ่นยนต์เข้าถึงทุกตะเข็บจากตําแหน่งคงที่.
สิ่งนี้สามารถปรับปรุง:
- การเข้าถึงคบเพลิง
- ท่าทางการทํางานของหุ่นยนต์
- การวางแนวการเชื่อม
- ความมั่นคงของเส้นทาง
- การกวาดล้างการชน
โปรแกรมการแข่งขันก็มีความสําคัญไม่แพ้กัน.
หุ่นยนต์ที่ทํางานร่วมกันอาจง่ายต่อการตั้งโปรแกรมแต่เส้นทางการเชื่อมยังคงสันนิษฐานว่าชิ้นงานปรากฏในตําแหน่งที่คาดการณ์ได้ หากฟิกซ์เจอร์ช่วยให้ส่วนประกอบเปลี่ยนระหว่างรอบหุ่นยนต์อาจเดินตามเส้นทางที่ตั้งโปรแกรมไว้อย่างถูกต้องในขณะที่ขาดตะเข็บจริง.
นี่คือเหตุผลว่าทําไมการเชื่อมโคบอทจึงควรถือเป็นโครงการวิศวกรรมเซลล์ทํางาน แทนที่จะเป็นเพียงการซื้อหุ่นยนต์.
7 ความสามารถในการปรับตัวสําหรับการเชื่อมแบบผสมสูงปริมาณต่ํา
แนวโน้มที่สําคัญที่สุดประการหนึ่งในระบบอัตโนมัติในการเชื่อมคือความต้องการระบบอัตโนมัติที่เพิ่มขึ้นซึ่งสามารถรองรับการเปลี่ยนแปลงของผลิตภัณฑ์ได้มากขึ้น.
ผู้ผลิตไม่ได้ผลิตส่วนประกอบที่เหมือนกันหลายพันชิ้นเสมอไป การดําเนินงานจํานวนมากทํางานร่วมกับตระกูลผลิตภัณฑ์หลายตระกูลชุดเล็ก ๆ โครงสร้างที่กําหนดเองและการเปลี่ยนแปลงทางวิศวกรรมบ่อยครั้ง.
นี่คือจุดที่หุ่นยนต์เชื่อมโคบอทมีประโยชน์อย่างยิ่ง.
แอพลิเคชันผสมสูงที่แข็งแกร่งที่สุดมักจะรวมความสามารถหลายอย่าง:
| คุณลักษณะ | มีส่วนร่วมในการเชื่อมแบบผสมสูง |
|---|---|
| การเขียนโปรแกรมแบบง่าย | ลดความพยายามในการตั้งค่าสําหรับเส้นทางการเชื่อมใหม่ |
| โปรแกรมที่เก็บไว้ | ช่วยให้ผลิตภัณฑ์ซ้ําสามารถกลับมาผลิตได้อย่างรวดเร็ว |
| ฟิกซ์เจอร์ที่ยืดหยุ่น | รองรับครอบครัวชิ้นงานที่แตกต่างกัน |
| การตรวจจับการมองเห็น | ช่วยระบุตําแหน่งการเปลี่ยนตําแหน่งข้อต่อ |
| การติดตามรอยต่อ | จัดการความแปรผันของเส้นทางการเชื่อมที่ควบคุม |
| ตัวกําหนดตําแหน่ง | ขยายการเข้าถึงรูปทรงชิ้นส่วนต่างๆ |
| เซลล์ทํางานแบบโมดูลาร์ | ช่วยให้ระบบอัตโนมัติสามารถปรับให้เข้ากับงานการผลิตใหม่ได้ |
คําสําคัญคือการควบคุมความแปรผัน.
โคบอทไม่ได้ทําให้ชิ้นงานที่ไม่สามารถคาดเดาได้อย่างสมบูรณ์โดยอัตโนมัติโดยอัตโนมัติได้ง่าย ยิ่งความแปรผันที่สามารถจัดโครงสร้างวัดและตรวจจับได้มากเท่าใดการเชื่อมแบบร่วมมือกันก็มีประโยชน์มากขึ้นเท่านั้น.
หุ่นยนต์เชื่อมโคบอทกับหุ่นยนต์เชื่อมอุตสาหกรรมแบบดั้งเดิม
หุ่นยนต์ทั้งที่ทํางานร่วมกันและแบบดั้งเดิมสามารถเชื่อมได้สําเร็จ แต่มักจะได้รับการปรับให้เหมาะกับสภาพแวดล้อมการผลิตที่แตกต่างกัน.
| การพิจารณา | หุ่นยนต์เชื่อมโคบอท | หุ่นยนต์เชื่อมอุตสาหกรรมแบบดั้งเดิม |
|---|---|---|
| วิธีการเขียนโปรแกรมทั่วไป | มักเรียบง่ายและเป็นมิตรกับผู้ปฏิบัติงาน | มักเป็นผู้เชี่ยวชาญหรือนําโดยวิศวกรรม |
| ความยืดหยุ่นในการเปลี่ยนแปลง | แข็งแรงสําหรับการเปลี่ยนตระกูลผลิตภัณฑ์ | แข็งแกร่งที่สุดในการผลิตซ้ําที่มีเสถียรภาพ |
| ขนาดของเวิร์คเซลล์ | มักมีขนาดค่อนข้างกะทัดรัด | สามารถต้องการเซลล์เฉพาะขนาดใหญ่ขึ้น |
| การเน้นความเร็วโดยทั่วไป | สมดุลกับการออกแบบร่วมกัน | มักได้รับการปรับให้เหมาะสมสําหรับความเร็วในการผลิตสูง |
| การปรับใช้ใหม่ | โดยทั่วไปง่ายกว่า | มักจะตายตัวมากกว่า |
| การผลิตปริมาณมาก | เหมาะกับการใช้งานบางอย่าง | มักจะมีประสิทธิภาพสูง |
| การผลิตแบบผสมสูง | มีเสน่ห์เป็นพิเศษ | เป็นไปได้ด้วยวิศวกรรมที่เหมาะสม |
| การประเมินความปลอดภัย | จําเป็นสําหรับการเชื่อมแบบเต็ม | จําเป็นสําหรับเซลล์หุ่นยนต์เต็มรูปแบบ |
การตัดสินใจจึงไม่ควรตั้งอยู่บนสมมติฐานที่ว่าหุ่นยนต์ประเภทหนึ่งจะดีกว่าในระดับสากล.
หุ่นยนต์อุตสาหกรรมแบบดั้งเดิมอาจเป็นตัวเลือกที่แข็งแกร่งกว่าสําหรับกระบวนการที่ทําซ้ําสูงซึ่งต้องการความเร็วในการผลิตสูงสุดและเซลล์อัตโนมัติถาวร.
หุ่นยนต์เชื่อมโคบอทอาจมีความเหมาะสมมากกว่าเมื่อความยืดหยุ่น ชุดการผลิตที่เล็กลง การเปลี่ยนแปลงผลิตภัณฑ์บ่อยครั้ง และการเขียนโปรแกรมที่เรียบง่ายมีลําดับความสําคัญสูงกว่า.
เหตุใดความปลอดภัยจึงยังต้องมีวิศวกรรมระดับแอปพลิเคชัน
คําว่าการทํางานร่วมกันสามารถสร้างความรู้สึกที่ทําให้เข้าใจผิดว่าหุ่นยนต์สามารถทํางานได้อย่างอิสระเคียงข้างผู้คนเสมอ.
การเชื่อมทําให้การประเมินความปลอดภัยมีความซับซ้อนมากขึ้น.
แม้ว่าตัวหุ่นยนต์จะมีการจํากัดแรง การเคลื่อนไหวที่ได้รับการตรวจสอบ ฟังก์ชันความเร็วที่ปลอดภัย หรือความสามารถในการทํางานร่วมกันอื่นๆ กระบวนการเชื่อมสามารถสร้างอันตรายโดยไม่ขึ้นอยู่กับการเคลื่อนไหวของหุ่นยนต์.
เหล่านี้สามารถรวมถึง:
- รังสีอาร์ค
- ความร้อน
- ควันเชื่อม
- ชิ้นงานร้อน
- อันตรายจากไฟฟ้า
- กระเด็น
- การเคลื่อนที่ของลวด
- ส่วนประกอบคบเพลิง
ด้วยเหตุนี้ หุ่นยนต์เชื่อมโคบอทจึงอาจยังต้องใช้ตะแกรง เปลือก อุปกรณ์สกัด อินเทอร์ล็อค เครื่องสแกน หรือมาตรการป้องกันอื่นๆ ขึ้นอยู่กับการใช้งาน.
การออกแบบความปลอดภัยที่ดีจะประเมินเซลล์งานทั้งหมด.
โดยจะพิจารณาว่าผู้ปฏิบัติงานโหลดชิ้นงานอย่างไร เมื่อการเชื่อมสามารถเริ่มต้นได้ ที่ที่ผู้คนอาจเข้าสู่พื้นที่ทํางาน หุ่นยนต์มีพฤติกรรมอย่างไรในระหว่างการตั้งค่า และสิ่งที่เกิดขึ้นระหว่างสภาวะที่ผิดปกติ.
ความปลอดภัยจึงควรบูรณาการเข้ากับการออกแบบกระบวนการตั้งแต่ต้น.
การเชื่อมโคบอทรองรับการใช้ช่างเชื่อมที่มีทักษะได้ดีขึ้นอย่างไร
การเชื่อมโคบอทบางครั้งเรียกว่าเป็นการแทนที่การเชื่อมแบบแมนนวล แต่โดยปกติแล้วจะง่ายเกินไป.
วิธีที่มีประโยชน์มากขึ้นในการทําความเข้าใจเทคโนโลยีคือการดูว่าความรู้ด้านการเชื่อมที่มีทักษะถูกนํามาใช้อย่างไร.
การเชื่อมซ้ําที่เกิดขึ้นหลายร้อยครั้งไม่จําเป็นต้องใช้ผู้ปฏิบัติงานที่มีทักษะในการถือคบเพลิงสําหรับทุกรอบ ระบบอัตโนมัติสามารถทําการเคลื่อนไหวซ้ํา ๆ ในขณะที่บุคลากรที่มีประสบการณ์มุ่งเน้นไปที่กิจกรรมที่มีมูลค่าสูงกว่าเช่น:
- การพัฒนากระบวนการเชื่อม
- การตรวจสอบพารามิเตอร์
- การตรวจสอบคุณภาพ
- การปรับปรุงฟิกซ์เจอร์
- รอยเชื่อมด้วยมือที่ยาก
- การแนะนําผลิตภัณฑ์ใหม่
- การแก้ไขปัญหา
แนวทางนี้สามารถช่วยให้ผู้ผลิตใช้ความเชี่ยวชาญด้านการเชื่อมที่มีทักษะได้อย่างมีประสิทธิภาพมากขึ้น.
หุ่นยนต์จัดการกับการทําซ้ํา.
ผู้เชี่ยวชาญด้านการเชื่อมจะจัดการตัดสิน.
แผนกนั้นจะมีคุณค่าอย่างยิ่งเมื่อการผลิตมีทั้งข้อต่อซ้ําที่มั่นคงและงานเฉพาะทางที่ยากต่อการทําให้เป็นอัตโนมัติ.
ข้อผิดพลาดทั่วไปเมื่อเลือกหุ่นยนต์เชื่อมโคบอท
ข้อผิดพลาดประการหนึ่งคือการเลือกหุ่นยนต์ตามน้ําหนักบรรทุกและการเข้าถึงเท่านั้น.
การใช้งานการเชื่อมควรกําหนดโครงร่างของหุ่นยนต์ ไม่ใช่ในทางกลับกัน.
ข้อผิดพลาดอีกประการหนึ่งคือการประเมินข้อกําหนดของอุปกรณ์ติดตั้งต่ําไป.
แม้แต่หุ่นยนต์ที่มีความยืดหยุ่นสูงก็ยังต้องมีการอ้างอิงที่สามารถทําซ้ําได้ระหว่างเส้นทางที่ตั้งโปรแกรมไว้กับชิ้นงานจริง.
ปัญหาทั่วไปอีกประการหนึ่งคือการเพิกเฉยต่อการกําหนดเส้นทางสายเคเบิลและรูปทรงของคบเพลิง.
หุ่นยนต์อาจเข้าถึงตะเข็บในขณะที่เชื่อมสายเคเบิลหรือตัวคบเพลิงรบกวนอุปกรณ์ติดตั้งหรือชิ้นงาน.
ผู้ผลิตควรหลีกเลี่ยงการสันนิษฐานว่าการเขียนโปรแกรมที่ง่ายขึ้นหมายความว่าผลิตภัณฑ์ทุกชิ้นเหมาะสําหรับการเชื่อมด้วยหุ่นยนต์โดยอัตโนมัติ.
การเข้าถึงร่วมกัน การประกอบ ความสม่ําเสมอของชิ้นส่วน ความเสถียรของกระบวนการเชื่อม และขั้นตอนการผลิตยังคงมีความสําคัญ.
สุดท้ายนี้ ไม่ควรเลือกโคบอทเพียงเพราะเซลล์งานดูง่ายกว่า.
ควรประเมินระบบที่สมบูรณ์โดยเทียบกับกระบวนการเชื่อมที่จําเป็นและกลยุทธ์การผลิตในระยะยาว.
วิธีประเมินว่าหุ่นยนต์เชื่อมโคบอทเหมาะกับการผลิตของคุณหรือไม่
เริ่มต้นด้วยการระบุงานเชื่อมซ้ําๆ ของคุณ.
ส่วนประกอบใดกลับมาอย่างสม่ําเสมอ ตะเข็บใดมีรูปทรงเรขาคณิตที่คล้ายคลึงกัน รอยเชื่อมใดใช้เวลาดําเนินการอย่างมาก ความสม่ําเสมอของการเชื่อมมีความสําคัญมากที่สุด?
จากนั้นตรวจสอบความแปรผัน.
วัดว่าชิ้นส่วนจริงแตกต่างกันมากน้อยเพียงใด ดูตําแหน่งข้อต่อ ช่องว่าง การบิดเบี้ยว ตําแหน่งแทค และการโหลดฟิกซ์เจอร์.
จากนั้นประเมินความสามารถในการเข้าถึง.
พิจารณาว่าคบเพลิงสามารถเข้าถึงทุกข้อต่อด้วยมุมการทํางานที่ใช้งานได้จริงหรือไม่ พิจารณาว่าตัวกําหนดตําแหน่งจะปรับปรุงการเข้าถึงหรือไม่.
ความถี่ในการเขียนโปรแกรมก็เป็นอีกปัจจัยที่สําคัญ.
หากตัวแปรของผลิตภัณฑ์เปลี่ยนแปลงเป็นประจํา ให้พิจารณาว่าสามารถสร้างเส้นทางใหม่ได้เร็วแค่ไหน และสามารถเรียกคืนโปรแกรมที่จัดเก็บได้ง่ายเพียงใด.
สุดท้ายตรวจสอบวงจรการผลิตทั้งหมด.
การโหลด การหนีบ การเชื่อม การเปลี่ยนตําแหน่ง การตรวจสอบ และการขนถ่าย ล้วนส่งผลต่อว่าระบบอัตโนมัติจะปรับปรุงกระบวนการหรือไม่.
โครงการเชื่อมโคบอทที่แข็งแกร่งช่วยแก้ปัญหาการผลิตแทนที่จะเพิ่มหุ่นยนต์เพียงอย่างเดียว.
การเชื่อมโคบอทมีการพัฒนาอย่างไร
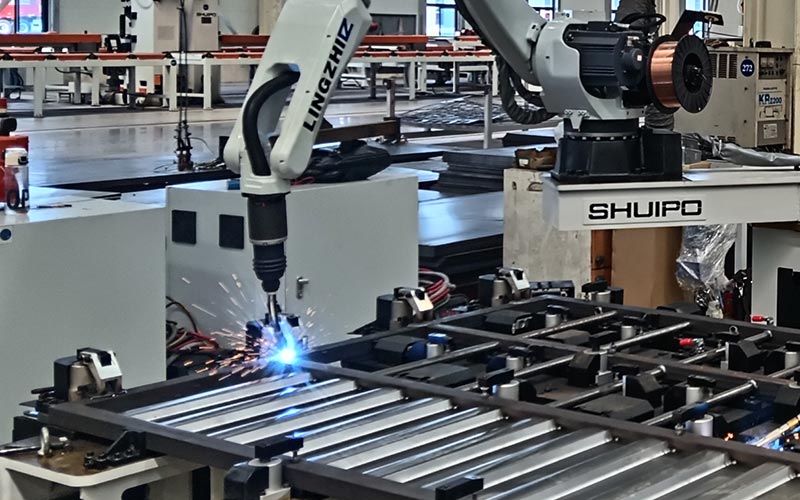
การพัฒนาที่สําคัญที่สุดในการเชื่อมโคบอทไม่ใช่แค่การปรับปรุงฮาร์ดแวร์หุ่นยนต์เท่านั้น.
การเปลี่ยนแปลงที่ใหญ่กว่าคือการผสมผสานระหว่างหุ่นยนต์ที่ทํางานร่วมกันกับการมองเห็น การติดตามตะเข็บ การเขียนโปรแกรมออฟไลน์ ข้อมูลชิ้นงานดิจิทัล และฟังก์ชันการเชื่อมที่ปรับเปลี่ยนได้มากขึ้น.
เทคโนโลยีเหล่านี้ทําให้ง่ายต่อการประยุกต์ใช้ระบบอัตโนมัติในการเชื่อมกับสภาพแวดล้อมการผลิต ซึ่งการเปลี่ยนแปลงของผลิตภัณฑ์ครั้งหนึ่งทําให้การเขียนโปรแกรมหุ่นยนต์แบบตายตัวทําได้ยาก.
ในทางปฏิบัติ อนาคตของหุ่นยนต์เชื่อมโคบอทกําลังก้าวไปสู่ระบบที่ต้องการการสอนแบบจุดด้วยตนเองน้อยลง และมีความเข้าใจชิ้นงานจริงดีขึ้น.
นั่นไม่ได้กําจัดวิศวกรรมการเชื่อม.
แต่จะเปลี่ยนความสนใจมากขึ้นไปที่การกําหนดรูปแบบกระบวนการที่ยอมรับได้ การสร้างอุปกรณ์ติดตั้งที่มั่นคง การตรวจสอบขั้นตอนการเชื่อม และการให้ข้อมูลที่เชื่อถือได้เกี่ยวกับระบบหุ่นยนต์เกี่ยวกับชิ้นส่วน.
สําหรับการผลิตแบบผสมสูง การผสมผสานระหว่างความยืดหยุ่นและการควบคุมกระบวนการมีแนวโน้มที่จะยังคงเป็นหนึ่งในทิศทางที่สําคัญที่สุดในการเชื่อมอัตโนมัติ.
บทสรุป
หุ่นยนต์เชื่อมโคบอทสามารถให้มากกว่าการเคลื่อนคบเพลิงอัตโนมัติ.
คุณสมบัติที่แข็งแกร่งที่สุด ได้แก่ การเขียนโปรแกรมที่เรียบง่าย การเปลี่ยนแปลงที่ยืดหยุ่น การบูรณาการที่กะทัดรัด ความสามารถในการตรวจจับ การเคลื่อนไหวที่ทําซ้ําได้ ความเข้ากันได้ของตัวกําหนดตําแหน่ง และความสามารถในการปรับตัวสําหรับการผลิตแบบผสมสูง.
อย่างไรก็ตาม หุ่นยนต์เพียงอย่างเดียวไม่ได้กําหนดว่าโครงการจะประสบความสําเร็จหรือไม่.
ความสามารถในการทําซ้ําของชิ้นงาน การเข้าถึงข้อต่อ การออกแบบฟิกซ์เจอร์ พารามิเตอร์การเชื่อม ข้อกําหนดในการตรวจจับ ความปลอดภัย และขั้นตอนการผลิตโดยรวม ล้วนส่งผลต่อผลลัพธ์.
ระบบการเชื่อมร่วมที่ดีที่สุดได้รับการออกแบบโดยใช้ชิ้นงานจริงและรูปแบบการผลิตจริง.
หากการผลิตของคุณมีงานเชื่อมซ้ําๆ แต่ยังต้องเปลี่ยนผลิตภัณฑ์บ่อยครั้ง หุ่นยนต์เชื่อมโคบอทสามารถเป็นสะพานเชื่อมที่ใช้งานได้จริงระหว่างความยืดหยุ่นแบบแมนนวลและระบบอัตโนมัติของหุ่นยนต์โดยเฉพาะ.
คําถามที่พบบ่อย
หุ่นยนต์เชื่อมโคบอทคืออะไร?
หุ่นยนต์เชื่อมโคบอทเป็นหุ่นยนต์ที่ทํางานร่วมกันซึ่งกําหนดค่าสําหรับการเชื่อมอัตโนมัติ มันสามารถรวมการเขียนโปรแกรมที่เรียบง่ายการเคลื่อนไหวของคบเพลิงที่ทําซ้ําได้อุปกรณ์เชื่อมอุปกรณ์ติดตั้งการตรวจจับและระบบความปลอดภัยเพื่อรองรับการผลิตที่ยืดหยุ่นซึ่งชิ้นงานหรืองานเชื่อมอาจมีการเปลี่ยนแปลงเป็นประจํา.
หุ่นยนต์เชื่อมโคบอทเหมาะสําหรับการผลิตแบบผสมสูงหรือไม่?
ใช่. การเชื่อมโคบอทมีประโยชน์อย่างยิ่งเมื่อผู้ผลิตจัดการกับผลิตภัณฑ์หลายแบบ โปรแกรมที่เก็บไว้, อุปกรณ์ติดตั้งที่ยืดหยุ่น, การสอนที่ง่ายขึ้น, การมองเห็นและการติดตามตะเข็บสามารถลดความพยายามในการเปลี่ยนแปลงได้แม้ว่าการเปลี่ยนแปลงของชิ้นงานยังคงต้องสามารถวัดและควบคุมได้.
หุ่นยนต์เชื่อมโคบอทสามารถทํางานได้โดยไม่ต้องมีการป้องกันความปลอดภัยหรือไม่?
ไม่อัตโนมัติ ฟังก์ชั่นหุ่นยนต์ที่ทํางานร่วมกันไม่ได้ขจัดอันตรายที่เกิดจากการเชื่อมเช่นรังสีอาร์คควันความร้อนการกระเด็นและความเสี่ยงทางไฟฟ้า การใช้งานที่สมบูรณ์ต้องมีการประเมินความปลอดภัยและอุปกรณ์ป้องกันอาจยังจําเป็น.
การใช้งานเชื่อมใดดีที่สุดสําหรับหุ่นยนต์โคบอท?
การเชื่อมโคบอททํางานได้ดีสําหรับการเชื่อมซ้ําชุดการผลิตที่มีขนาดเล็กลงการเปลี่ยนตระกูลผลิตภัณฑ์และงานที่การเขียนโปรแกรมแบบง่ายมีค่า ความเหมาะสมขึ้นอยู่กับความสอดคล้องของชิ้นส่วนการเข้าถึงการเชื่อมคุณภาพฟิกซ์เจอร์เสถียรภาพของกระบวนการและความแปรผันของการผลิตที่คาดหวัง.
ควรตรวจสอบอะไรบ้างก่อนเลือกหุ่นยนต์เชื่อมโคบอท?
ตรวจสอบขนาดของชิ้นงานการเปลี่ยนแปลงข้อต่อการเข้าถึงคบเพลิงความต้องการติดตั้งการเข้าถึงหุ่นยนต์กระบวนการเชื่อมความถี่การเขียนโปรแกรมความต้องการตัวกําหนดตําแหน่งข้อกําหนดด้านความปลอดภัยและกระแสการผลิต การกําหนดค่าหุ่นยนต์ที่ดีที่สุดควรติดตามการวิเคราะห์กระบวนการมากกว่าการเลือกอุปกรณ์เพียงอย่างเดียว.
ต้องการความช่วยเหลือในการเลือกหุ่นยนต์เชื่อมโคบอทที่เหมาะสมหรือไม่?
หากคุณไม่แน่ใจว่าหุ่นยนต์เชื่อมโคบอทเหมาะสมกับชิ้นงาน ปริมาณการผลิต กระบวนการเชื่อม หรือรูปแบบผลิตภัณฑ์ของคุณหรือไม่ ทีมงานของเราสามารถช่วยประเมินการใช้งานที่สมบูรณ์ได้. ติดต่อ ชุยโป สําหรับการให้คําปรึกษาด้านเทคนิคและระบุโซลูชันการเชื่อมแบบร่วมมือที่เหมาะกับความต้องการในการผลิตจริงของคุณ.