สารบัญ
บทนํา
การเชื่อมอาร์กด้วยหุ่นยนต์ถูกนํามาใช้มากขึ้นในสภาพแวดล้อมการผลิตที่ความสม่ําเสมอของการเชื่อมการผลิตซ้ําได้และการดําเนินการของกระบวนการควบคุมเป็นสิ่งจําเป็น ในขณะที่ช่างเชื่อมที่มีประสบการณ์สามารถปรับตัวได้อย่างรวดเร็วเพื่อเปลี่ยนสภาพข้อต่อการเชื่อมด้วยมือตามธรรมชาติจะแนะนําการเปลี่ยนแปลงที่มากขึ้นระหว่างผู้ปฏิบัติงานกะและรอบการผลิตซ้ํา.
ระบบหุ่นยนต์เข้าใกล้กระบวนการแตกต่างกัน เมื่อเส้นทางการเชื่อมการวางแนวคบเพลิงความเร็วในการเดินทางตําแหน่งข้อต่อและพารามิเตอร์กระบวนการได้รับการตรวจสอบแล้วหุ่นยนต์สามารถทําซ้ําลําดับเดียวกันซ้ํา ๆ นี่ไม่ได้หมายความว่าทุกการเชื่อมจะสมบูรณ์แบบโดยอัตโนมัติ คุณภาพของการเชื่อมอาร์กด้วยหุ่นยนต์ยังคงขึ้นอยู่กับความแม่นยําของชิ้นส่วนอุปกรณ์ติดตั้งการเตรียมข้อต่อพารามิเตอร์การเชื่อมการเข้าถึงคบเพลิงและความสามารถในการจัดการความแปรผันของชิ้นงานตามปกติ.
ข้อได้เปรียบที่แท้จริงคือความสามารถในการทําซ้ํา เมื่อกระบวนการโดยรอบถูกควบคุมหุ่นยนต์เชื่อมอาร์คจะเปลี่ยนขั้นตอนการเชื่อมที่ผ่านการตรวจสอบแล้วเป็นลําดับการผลิตที่มั่นคงซึ่งสามารถดําเนินการได้อย่างสม่ําเสมอในส่วนประกอบที่คล้ายกันจํานวนมาก.
บทความนี้จะอธิบายว่าความสามารถในการทําซ้ํานั้นมาจากไหน อะไรสามารถลดได้ และวิธีที่ผู้ผลิตสามารถออกแบบระบบการเชื่อมอาร์กด้วยหุ่นยนต์ในสภาวะการผลิตจริง แทนที่จะเป็นตัวอย่างในห้องปฏิบัติการในอุดมคติ.
การเชื่อมอาร์คด้วยหุ่นยนต์คืออะไร?
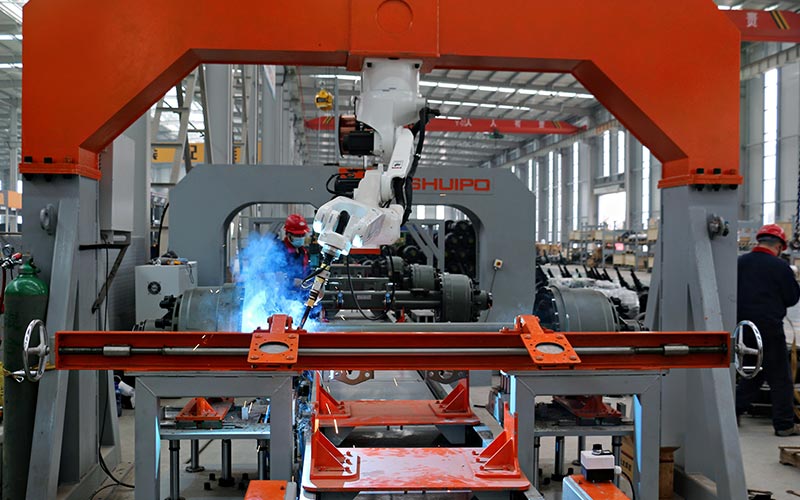
การเชื่อมอาร์กด้วยหุ่นยนต์ผสมผสานหุ่นยนต์ที่ตั้งโปรแกรมได้กับ การเชื่อมอาร์ค กระบวนการทําให้การเคลื่อนที่ของคบเพลิงและการดําเนินการเชื่อมเป็นไปโดยอัตโนมัติ.
หุ่นยนต์ควบคุมตําแหน่งที่คบเพลิงเคลื่อนที่เร็วแค่ไหนและทิศทางของมันสัมพันธ์กับข้อต่อ ระบบการเชื่อมควบคุมพารามิเตอร์ทางไฟฟ้าและกระบวนการที่จําเป็นในการสร้างส่วนโค้งและทําให้การเชื่อมเสร็จสมบูรณ์.
ระบบการเชื่อมอาร์กด้วยหุ่นยนต์ทั่วไปอาจรวมถึงหุ่นยนต์ คบเพลิงเชื่อม แหล่งพลังงาน เครื่องป้อนลวด ตัวควบคุม อุปกรณ์ติดตั้ง ตัวกําหนดตําแหน่งชิ้นงาน อุปกรณ์ความปลอดภัย และเทคโนโลยีการตรวจจับ.
ตัวหุ่นยนต์เองให้ความสามารถในการทําซ้ําการเคลื่อนไหว แต่ระบบทั้งหมดจะกําหนดว่าการเชื่อมสามารถทําซ้ําได้สําเร็จหรือไม่.
หากชิ้นส่วนเปลี่ยน อุปกรณ์จับยึดเปลี่ยนตําแหน่ง หรือตะเข็บจริงเคลื่อนออกจากเส้นทางที่ตั้งโปรแกรมไว้ หุ่นยนต์สามารถทําซ้ําการเคลื่อนไหวเดียวกันทุกประการในขณะที่ให้ผลการเชื่อมที่แตกต่างกัน.
นี่คือเหตุผลว่าทําไมการเชื่อมอาร์กด้วยหุ่นยนต์จึงควรถูกมองว่าเป็นกระบวนการที่สมบูรณ์ แทนที่จะเป็นเพียงหุ่นยนต์ที่ทํางานด้วยตนเอง.
ความสามารถในการทําซ้ํามาจากการเชื่อมอาร์กด้วยหุ่นยนต์
ความสามารถในการทําซ้ําในการเชื่อมอาร์กด้วยหุ่นยนต์นั้นถูกสร้างขึ้นโดยชั้นควบคุมหลายชั้นที่ทํางานร่วมกัน.
ชั้นแรกคือการเคลื่อนไหวของหุ่นยนต์ หุ่นยนต์ซ้ํา ๆ ตามวิถีที่ตั้งโปรแกรมไว้เหมือนกันกับมุมคบเพลิงที่กําหนดไว้และความเร็วในการเดินทาง.
ชั้นที่สองคือตําแหน่งชิ้นงาน อุปกรณ์ติดตั้งจะต้องวางส่วนประกอบในความสัมพันธ์ที่คาดการณ์ได้กับหุ่นยนต์.
ชั้นที่สามเป็นกระบวนการเชื่อมตัวเอง การป้อนลวดพารามิเตอร์ทางไฟฟ้าเงื่อนไขการป้องกันลําดับการเชื่อมและการตั้งค่าคบเพลิงทั้งหมดต้องคงที่.
ชั้นที่สี่คือข้อเสนอแนะของกระบวนการ ในการใช้งานที่ตําแหน่งข้อต่อแตกต่างกันไปการตรวจจับรอยต่อหรือการมองเห็นสามารถช่วยให้หุ่นยนต์ระบุตําแหน่งของรอยเชื่อมที่แท้จริงได้.
เมื่อชั้นเหล่านี้ประสานกัน ระบบหุ่นยนต์จะสามารถสร้างกระบวนการเชื่อมได้อย่างสม่ําเสมอมากขึ้น.
| ปัจจัยการทําซ้ํา | สิ่งที่ต้องควบคุมต่อไป | ผลต่อการเชื่อมอาร์กด้วยหุ่นยนต์ |
|---|---|---|
| เส้นทางหุ่นยนต์ | ตําแหน่ง ความเร็ว และการวางแนว | ช่วยให้การเคลื่อนไหวของคบเพลิงมีความสม่ําเสมอ |
| ความแม่นยําของฟิกซ์เจอร์ | ตําแหน่งชิ้นส่วนและการหนีบ | ช่วยให้ตะเข็บอยู่ในแนวเดียวกับเส้นทางที่ตั้งโปรแกรมไว้ |
| พารามิเตอร์การเชื่อม | การตั้งค่าและลําดับกระบวนการ | รองรับพฤติกรรมส่วนโค้งที่ทําซ้ําได้ |
| การจัดส่งลวด | ความมั่นคงในการให้อาหาร | ช่วยรักษาการทับถมให้สม่ําเสมอ |
| การเตรียมการร่วมกัน | ช่องว่าง การจัดตําแหน่ง และสภาพพื้นผิว | ลดความแปรปรวนระหว่างส่วนประกอบ |
| การวางตําแหน่งชิ้นงาน | การหมุนและการวางแนว | ช่วยให้ข้อต่อเข้าถึงได้ |
| การตรวจจับรอยต่อ | สถานที่ร่วมจริง | อนุญาตให้มีการแก้ไขเส้นทางที่มีการควบคุม |
| ลําดับกระบวนการ | ลําดับการเชื่อมและจังหวะเวลา | ปรับปรุงเสถียรภาพของวงจร |
ไม่มีปัจจัยใดที่สามารถรับประกันความสามารถในการทําซ้ําเพียงอย่างเดียว การเชื่อมอาร์กด้วยหุ่นยนต์จะมีเสถียรภาพเมื่อกระบวนการทั้งหมดได้รับการออกแบบเพื่อรองรับการดําเนินการซ้ํา.
เหตุใดการเคลื่อนที่ของคบเพลิงที่สม่ําเสมอจึงมีความสําคัญ
การเชื่อมด้วยมือขึ้นอยู่กับความสามารถของผู้ปฏิบัติงานในการรักษาตําแหน่งคบเพลิงและการเคลื่อนที่ที่ถูกต้องตลอดการเชื่อม.
ความเร็วในการเดินทางอาจแตกต่างกันเล็กน้อย มุมคบเพลิงอาจเปลี่ยนแปลงเมื่อช่างเชื่อมปรับตําแหน่ง การเริ่มต้น การหยุด และการเปลี่ยนระหว่างข้อต่ออาจแตกต่างกันระหว่างผู้ปฏิบัติงาน.
การเชื่อมอาร์กด้วยหุ่นยนต์ช่วยลดความแปรผันของการเคลื่อนไหวได้มาก.
เมื่อโปรแกรมได้รับการตรวจสอบแล้ว หุ่นยนต์จะสามารถทําซ้ําเส้นทางคบเพลิงเดิมด้วยความเร็วและการวางแนวที่ตั้งโปรแกรมไว้เดียวกัน.
สิ่งนี้มีคุณค่าอย่างยิ่งกับส่วนประกอบที่มีรอยเชื่อมที่คล้ายกันหลายจุด.
ตัวอย่างเช่นเฟรมที่ประดิษฐ์ขึ้นอาจมีข้อต่อหลายข้อที่มีรูปทรงเรขาคณิตเหมือนกัน แทนที่จะอาศัยผู้ปฏิบัติงานในการทําซ้ําการเคลื่อนไหวเดียวกันด้วยตนเองในแต่ละครั้งหุ่นยนต์สามารถดําเนินการเส้นทางการเชื่อมที่กําหนดไว้สําหรับข้อต่อทุกข้อ.
การเคลื่อนไหวซ้ําๆ ยังทําให้การปรับปรุงกระบวนการง่ายขึ้นอีกด้วย.
หากวิศวกรปรับเปลี่ยนลําดับการเชื่อมหรือปรับเส้นทาง พวกเขาสามารถประเมินการเปลี่ยนแปลงโดยรู้ว่าการเคลื่อนไหวของหุ่นยนต์จะยังคงสม่ําเสมอในระหว่างการผลิตในภายหลัง.
สิ่งนี้จะสร้างรากฐานที่มีการควบคุมมากขึ้นสําหรับการเพิ่มประสิทธิภาพกระบวนการอย่างต่อเนื่อง.
การออกแบบฟิกซ์เจอร์เป็นส่วนหนึ่งของความสามารถในการเชื่อมซ้ําได้
หุ่นยนต์สามารถเคลื่อนไหวซ้ําได้อย่างแม่นยํามาก แต่ความแม่นยํานั้นจะมีความสําคัญก็ต่อเมื่อชิ้นงานปรากฏในตําแหน่งที่คาดหวังเท่านั้น.
อุปกรณ์ติดตั้งจึงมีบทบาทสําคัญในการเชื่อมอาร์กด้วยหุ่นยนต์.
ฟิกซ์เจอร์ต้องสร้างความสัมพันธ์ที่ทําซ้ําระหว่างส่วนประกอบและระบบพิกัดหุ่นยนต์ หากชิ้นงานเคลื่อนที่เล็กน้อยระหว่างรอบเส้นทางการเชื่อมที่ตั้งโปรแกรมไว้อาจไม่ตรงกับข้อต่อจริงอีกต่อไป.
ความไม่ตรงกันนั้นมีความสําคัญอย่างยิ่งต่อข้อต่อแคบหรือชุดประกอบสามมิติที่ซับซ้อน.
การออกแบบฟิกซ์เจอร์จึงควรพิจารณามากกว่าความแข็งแรงในการจับยึด.
ฟิกซ์เจอร์จําเป็นต้องค้นหาตําแหน่งส่วนประกอบอย่างสม่ําเสมอในขณะที่ยังคงการเข้าถึงคบเพลิงและรองรับการขนถ่ายที่มีประสิทธิภาพ นอกจากนี้ยังควรพิจารณาด้วยว่าชิ้นงานอาจตอบสนองต่อความร้อนระหว่างการเชื่อมอย่างไร.
ฟิกซ์เจอร์ที่มีข้อจํากัดมากเกินไปบางครั้งอาจทําให้เกิดการบิดเบี้ยวได้ ในขณะที่ฟิกซ์เจอร์ที่ให้การควบคุมไม่เพียงพออาจทําให้สามารถเคลื่อนไหวได้ในระหว่างกระบวนการ.
การออกแบบฟิกซ์เจอร์ที่แข็งแกร่งที่สุดจะรักษาสมดุลระหว่างตําแหน่งที่ทําซ้ําได้ การยับยั้งชั่งใจ การเข้าถึง และการใช้งานจริงในการผลิตที่เหมาะสม.
การเปลี่ยนแปลงข้อต่อส่งผลต่อการเชื่อมอาร์กของหุ่นยนต์อย่างไร
ชิ้นส่วนการผลิตจริงไม่ค่อยเหมือนกัน.
การตัด การขึ้นรูป การตัดเฉือน การประกอบ การเชื่อมแทค และพฤติกรรมของวัสดุ ล้วนสามารถสร้างความแตกต่างในมิติเล็กๆ ได้.
ช่างเชื่อมแบบแมนนวลอาจเห็นความแตกต่างเหล่านั้นและปรับโดยอัตโนมัติ.
หุ่นยนต์เส้นทางคงที่ไม่สามารถตัดสินได้ เว้นแต่ระบบจะมีวิธีระบุความแปรผัน.
นี่เป็นหนึ่งในข้อจํากัดที่สําคัญที่สุดที่ต้องเข้าใจเมื่อใช้การเชื่อมอาร์กด้วยหุ่นยนต์.
หากตะเข็บเคลื่อนออกจากเส้นทางที่ตั้งโปรแกรมไว้ หุ่นยนต์อาจยังคงเดินตามวิถีเดิมต่อไป.
วิธีแก้ปัญหาที่ถูกต้องขึ้นอยู่กับแหล่งที่มาของการเปลี่ยนแปลง.
หากความแปรผันสามารถลดลงได้ด้วยการปรับปรุงการผลิตหรืออุปกรณ์ติดตั้งที่ดีขึ้น การปรับปรุงเหล่านั้นควรทําตั้งแต่ต้นน้ํา.
หากความแปรผันเป็นเรื่องปกติและหลีกเลี่ยงไม่ได้แต่ยังคงอยู่ในช่วงที่คาดการณ์ได้ การตรวจจับอาจเป็นวิธีแก้ปัญหาที่ดีกว่า.
เป้าหมายไม่ใช่การกําจัดความแตกต่างทุกอย่างระหว่างชิ้นงาน คือการทําความเข้าใจว่าความแปรผันใดมีความสําคัญต่อกระบวนการเชื่อมและตัดสินใจว่าควรควบคุมอย่างไร.
การติดตามรอยต่อและการมองเห็นเพื่อความสามารถในการทําซ้ําที่ดีขึ้น
การตรวจจับรอยต่อให้ข้อมูลระบบการเชื่อมอาร์กด้วยหุ่นยนต์เกี่ยวกับชิ้นงานจริง แทนที่จะอาศัยเพียงรูปทรงที่ตั้งโปรแกรมไว้เท่านั้น.
การตรวจจับสามารถระบุข้อต่อก่อนเริ่มเชื่อมหรือติดตามตําแหน่งในระหว่างกระบวนการ ทั้งนี้ขึ้นอยู่กับการใช้งาน.
สิ่งนี้มีประโยชน์อย่างยิ่งเมื่อส่วนประกอบมีขนาดใหญ่ ผลิตจากหลายส่วน หรือขึ้นอยู่กับการเปลี่ยนแปลงของมิติ.
หุ่นยนต์ให้การเคลื่อนไหวที่สม่ําเสมอ ในขณะที่ระบบตรวจจับให้ข้อมูลว่าการเคลื่อนไหวนั้นควรเกิดขึ้นที่ใด.
การรวมกันนี้สามารถปรับปรุงความยืดหยุ่นโดยไม่ละทิ้งการควบคุมกระบวนการ.
สําหรับการใช้งานที่มีตําแหน่งข้อต่อแบบแปรผัน ระบบการเชื่อมด้วยหุ่นยนต์สามารถรวมการเคลื่อนไหวของหุ่นยนต์ที่ตั้งโปรแกรมไว้เข้ากับการวางตําแหน่งชิ้นงาน การตรวจจับตะเข็บ และการแก้ไขเส้นทาง เพื่อรักษาการจัดตําแหน่งที่ดีขึ้นกับการเชื่อมจริง.
จุดสําคัญคือเซ็นเซอร์จะทํางานได้ดีที่สุดเมื่อเข้าใจความแปรผันแล้ว.
พวกเขาควรจัดการความเบี่ยงเบนที่ได้รับการควบคุม ไม่ใช่ชดเชยกระบวนการผลิตที่ไม่เสถียรโดยไม่มีขีดจํากัดที่กําหนดไว้.
การเชื่อมอาร์กหุ่นยนต์และการวางตําแหน่งชิ้นงาน
ข้อต่อบางข้อเชื่อมได้ยากในทิศทางคงที่.
ในทางเทคนิคแล้วหุ่นยนต์อาจสามารถเข้าถึงตะเข็บได้ แต่มุมคบเพลิงอาจไม่เหมาะสมหรือข้อมืออาจเข้าใกล้รูปแบบที่รุนแรง.
ตัวกําหนดตําแหน่งชิ้นงานช่วยแก้ปัญหานี้.
แทนที่จะบังคับให้หุ่นยนต์เข้าถึงทุกข้อต่อจากตําแหน่งเดียว ตัวกําหนดตําแหน่งจะหมุนหรือเอียงส่วนประกอบให้อยู่ในทิศทางที่ดีกว่า.
สิ่งนี้สามารถปรับปรุงการเข้าถึงและช่วยให้หุ่นยนต์รักษาการเคลื่อนไหวที่ราบรื่นยิ่งขึ้น.
สําหรับชิ้นส่วนทรงกระบอก เฟรมขนาดใหญ่ ส่วนประกอบเครื่องจักร และโครงสร้างหลายด้าน การวางตําแหน่งที่ประสานกันอาจเป็นส่วนสําคัญของการเชื่อมอาร์กด้วยหุ่นยนต์.
ในบางแอปพลิเคชัน หุ่นยนต์และตัวกําหนดตําแหน่งจะเคลื่อนที่พร้อมกัน.
ช่วยให้ระบบสามารถรักษาความสัมพันธ์ที่ควบคุมระหว่างคบเพลิงและตะเข็บในขณะที่ชิ้นงานเปลี่ยนทิศทาง.
ผลลัพธ์ที่ได้คือเส้นทางการเชื่อมที่มั่นคงยิ่งขึ้นและการเคลื่อนที่ของหุ่นยนต์ที่รุนแรงน้อยลง.
เหตุใดลําดับการเชื่อมจึงมีความสําคัญ
การทําซ้ําไม่ได้เป็นเพียงการเชื่อมแต่ละจุดเท่านั้น.
ลําดับการเชื่อมเสร็จสมบูรณ์อาจส่งผลต่อชิ้นงานขั้นสุดท้ายได้.
เมื่อความร้อนเข้าสู่โครงสร้างที่ประดิษฐ์ขึ้นส่วนประกอบอาจขยายตัวหดตัวหรือบิดเบี้ยว หากลําดับการเชื่อมเปลี่ยนจากรอบหนึ่งไปอีกรอบหนึ่งผลลัพธ์มิติอาจแตกต่างกันไปด้วย.
การเชื่อมอาร์กด้วยหุ่นยนต์ช่วยให้สามารถตั้งโปรแกรมและทําซ้ําลําดับได้อย่างสม่ําเสมอ.
วิศวกรสามารถกําหนดลําดับที่เหมาะสมโดยพิจารณาจากรูปทรงของชิ้นงาน พฤติกรรมทางความร้อน การเข้าถึง และขั้นตอนการผลิต.
เมื่อตรวจสอบแล้ว ลําดับเดียวกันสามารถทําซ้ําในส่วนประกอบในภายหลังได้.
สําหรับโครงสร้างขนาดใหญ่ ระบบอาจสลับระหว่างตําแหน่งการเชื่อมที่แตกต่างกัน แทนที่จะทําให้ตะเข็บใกล้เคียงทั้งหมดเสร็จสมบูรณ์ติดต่อกัน.
ลําดับที่แน่นอนขึ้นอยู่กับการใช้งาน แต่ข้อได้เปรียบที่สําคัญคือการควบคุม.
หุ่นยนต์ไม่ได้ตัดสินใจแบบสุ่มว่าการเชื่อมใดจะเกิดขึ้นต่อไป ทีมผู้ผลิตสามารถพัฒนาและตรวจสอบลําดับการทําซ้ําซึ่งกลายเป็นส่วนหนึ่งของกระบวนการผลิต.
ความสม่ําเสมอในวงจรการผลิตที่แตกต่างกัน
หนึ่งในความท้าทายในทางปฏิบัติในการเชื่อมด้วยมือคือการรักษาพฤติกรรมการผลิตแบบเดียวกันตลอดระยะเวลาการทํางานที่ยาวนาน.
แม้แต่ช่างเชื่อมที่มีประสบการณ์สูงก็สามารถประสบกับการเปลี่ยนแปลงตําแหน่งทางกายภาพ สมาธิ การเข้าถึง หรือเทคนิคในระหว่างการทํางานซ้ําๆ.
การเชื่อมอาร์กด้วยหุ่นยนต์ช่วยลดแหล่งที่มาของการเปลี่ยนแปลงนี้.
เมื่อสร้างโปรแกรมแล้ว หุ่นยนต์จะไม่จงใจเปลี่ยนความเร็วในการเดินทางหรือมุมคบเพลิงเนื่องจากการเปลี่ยนแปลงดําเนินไป.
ทําให้การเชื่อมด้วยหุ่นยนต์มีประโยชน์อย่างยิ่งสําหรับโครงสร้างที่ทําซ้ําซึ่งความสอดคล้องระหว่างส่วนประกอบแรกและส่วนประกอบหลังมีความสําคัญ.
อย่างไรก็ตามระบบยังคงต้องมีการตรวจสอบ.
วัสดุสิ้นเปลือง สภาพคบเพลิง การจัดส่งสายไฟ อุปกรณ์ติดตั้ง และคุณภาพของชิ้นงานสามารถเปลี่ยนแปลงได้ตลอดเวลา.
ดังนั้นระบบหุ่นยนต์จึงควรได้รับการสนับสนุนจากการตรวจสอบเชิงป้องกันและการตรวจสอบกระบวนการ.
ระบบอัตโนมัติให้การดําเนินการที่ทําซ้ําได้ แต่การผลิตที่เชื่อถือได้ยังคงขึ้นอยู่กับการบํารุงรักษาอุปกรณ์และเงื่อนไขกระบวนการที่สนับสนุนการดําเนินการนั้น.
การเชื่อมอาร์กด้วยหุ่นยนต์ในการผลิตแบบผสมสูง
การเชื่อมอาร์กด้วยหุ่นยนต์มักเกี่ยวข้องกับการผลิตที่มีการทําซ้ําสูง แต่ระบบอัตโนมัติที่ยืดหยุ่นกําลังขยายการใช้งานในการผลิตที่มีส่วนผสมสูง.
โรงงานอาจผลิตชิ้นส่วนหลายตระกูลแทนที่จะเป็นส่วนประกอบที่เหมือนกันเพียงชิ้นเดียว.
ในสถานการณ์เช่นนี้ความท้าทายไม่ใช่แค่การเชื่อมชิ้นส่วนเท่านั้น แต่เป็นการลดความพยายามในการตั้งค่าที่จําเป็นเมื่อการผลิตมีการเปลี่ยนแปลง.
เทคโนโลยีหลายอย่างสามารถรองรับความยืดหยุ่นนี้ได้.
โปรแกรมที่นํากลับมาใช้ใหม่ได้สามารถจัดเก็บเส้นทางการเชื่อมสําหรับผลิตภัณฑ์ที่เกิดซ้ําได้ ฟิกซ์เจอร์ที่ปรับได้สามารถรองรับชิ้นงานได้หลายขนาด ตัวกําหนดตําแหน่งสามารถจัดการกับรูปทรงที่แตกต่างกันได้ การมองเห็นและการตรวจจับตะเข็บสามารถระบุความแปรผันที่ควบคุมได้.
การเขียนโปรแกรมแบบไร้การสอนและอิงเรขาคณิตสามารถลดการพึ่งพาการสอนจุดเชื่อมทุกจุดด้วยตนเองได้.
ยิ่งรูปแบบผลิตภัณฑ์มีโครงสร้างมากเท่าใด การทําให้เป็นอัตโนมัติก็จะยิ่งง่ายขึ้นเท่านั้น.
ตัวอย่างเช่น ส่วนประกอบที่ประดิษฐ์ขึ้นหลายชิ้นอาจมีขนาดแตกต่างกัน แต่มีประเภทข้อต่อและตรรกะการผลิตที่คล้ายคลึงกัน.
แทนที่จะออกแบบระบบอัตโนมัติที่แยกจากกันโดยสิ้นเชิง วิศวกรสามารถพัฒนากระบวนการเชื่อมอาร์กด้วยหุ่นยนต์ที่ยืดหยุ่นตามลักษณะทั่วไปของตระกูลผลิตภัณฑ์ได้.
ความเร็วของหุ่นยนต์ไม่เหมือนกับประสิทธิภาพการผลิต
การประเมินการเชื่อมอาร์กด้วยหุ่นยนต์โดยการดูเฉพาะความเร็วของหุ่นยนต์เป็นเรื่องที่น่าสนใจ.
นั่นอาจทําให้เข้าใจผิดได้.
วงจรการผลิตที่สมบูรณ์รวมถึงการโหลด การหนีบ การตรวจสอบ การเชื่อม การเปลี่ยนตําแหน่ง การขนถ่าย และบางครั้งการตรวจสอบ.
หุ่นยนต์ที่รวดเร็วไม่สามารถชดเชยกระบวนการโหลดที่ออกแบบมาไม่ดีได้.
หากหุ่นยนต์เชื่อมเสร็จอย่างรวดเร็วแต่รอชิ้นงานถัดไป ปัญหาคอขวดในการผลิตที่แท้จริงจะอยู่นอกเส้นทางการเชื่อม.
นี่คือเหตุผลว่าทําไมควรวัดการเชื่อมอาร์กด้วยหุ่นยนต์ที่ระดับเซลล์.
วิศวกรควรตรวจสอบว่าใช้เวลาใดตลอดกระบวนการทั้งหมด.
ในการใช้งานบางประเภท การเชื่อมถือเป็นข้อจํากัดหลัก.
ในส่วนอื่นๆ การจัดการฟิกซ์เจอร์หรือการวางตําแหน่งชิ้นงานอาจมีอิทธิพลมากกว่าต่อเสถียรภาพการผลิตโดยรวม.
วัตถุประสงค์ควรเป็นกระบวนการที่สมดุลมากกว่าความเร็วการเคลื่อนที่ของหุ่นยนต์สูงสุดที่เป็นไปได้.
เมื่อการเชื่อมอาร์กด้วยหุ่นยนต์มีความพอดีอย่างมาก
การเชื่อมอาร์กด้วยหุ่นยนต์มีความเหมาะสมอย่างยิ่งเมื่อกระบวนการผลิตประกอบด้วยข้อต่อที่ทําซ้ําได้ รูปทรงของชิ้นงานที่มั่นคง และขั้นตอนการเชื่อมที่กําหนดไว้.
การใช้งานจะกลายเป็นตัวเลือกที่แข็งแกร่งขึ้นเมื่ออุปกรณ์ติดตั้งสามารถระบุตําแหน่งชิ้นส่วนได้อย่างสม่ําเสมอ และหุ่นยนต์สามารถเข้าถึงข้อต่อจากการวางแนวในทางปฏิบัติ.
ลําดับการเชื่อมซ้ําๆ ยังสร้างโอกาสที่แข็งแกร่งอีกด้วย.
ยิ่งมีการเคลื่อนที่ของการเชื่อมที่ได้รับการตรวจสอบบ่อยขึ้น ความสามารถในการทําซ้ําของหุ่นยนต์ก็จะยิ่งมีค่ามากขึ้นเท่านั้น.
รูปทรงเรขาคณิตที่ซับซ้อนไม่ได้ป้องกันระบบอัตโนมัติโดยอัตโนมัติ.
ส่วนประกอบสามมิติอาจเป็นตัวเลือกที่ดีหากเรขาคณิตทําซ้ําอย่างคาดเดาได้.
ความท้าทายที่ยากกว่าคือการเปลี่ยนแปลงที่ไม่สามารถควบคุมได้.
ข้อต่อธรรมดาที่ปรากฏในตําแหน่งที่แตกต่างกันทุกรอบอาจต้องใช้วิศวกรรมมากกว่าตะเข็บที่ซับซ้อนซึ่งทําซ้ําอย่างสม่ําเสมอ.
ด้วยเหตุนี้ จึงควรประเมินความเสถียรของกระบวนการก่อนที่จะตัดสินแอปพลิเคชันตามรูปลักษณ์ภายนอกเพียงอย่างเดียว.
สาเหตุทั่วไปของการทําซ้ําได้ไม่ดี
เมื่อการเชื่อมอาร์กด้วยหุ่นยนต์ให้ผลลัพธ์ที่ไม่สอดคล้องกัน ตัวหุ่นยนต์เองก็ไม่ได้เป็นสาเหตุเสมอไป.
ปัญหาที่พบบ่อยคือรูปแบบการประกอบชิ้นงาน.
หากช่องว่างของข้อต่อเปลี่ยนแปลงอย่างมีนัยสําคัญ เส้นทางการเชื่อมเดียวกันอาจไม่ให้ผลลัพธ์ที่เหมือนกัน.
การเคลื่อนไหวของฟิกซ์เจอร์เป็นอีกสาเหตุหนึ่งที่เป็นไปได้ การสึกหรอ การปนเปื้อน การโหลดที่ไม่ถูกต้อง หรือคุณสมบัติการระบุตําแหน่งที่เสียหายสามารถเปลี่ยนส่วนประกอบได้.
สภาพคบเพลิงก็มีความสําคัญเช่นกัน.
การเปลี่ยนแปลงคบเพลิง การส่งสายไฟ หรืออุปกรณ์ที่เกี่ยวข้องอาจส่งผลต่อกระบวนการแม้ว่าการเคลื่อนไหวของหุ่นยนต์จะไม่เปลี่ยนแปลงก็ตาม.
แหล่งที่มาของการเปลี่ยนแปลงอีกประการหนึ่งคือการผลิตขั้นต้น.
หากส่วนประกอบมาถึงด้วยขนาดหรือตําแหน่งการยึดเกาะที่แตกต่างกัน หุ่นยนต์อาจพบรูปทรงข้อต่อที่อยู่นอกกรอบกระบวนการที่คาดไว้.
วิธีการแก้ไขปัญหาที่เชื่อถือได้จึงตรวจสอบห่วงโซ่การผลิตที่สมบูรณ์ แทนที่จะแก้ไขโปรแกรมหุ่นยนต์ทันที.
วิธีการประเมินแอพลิเคชันการเชื่อมอาร์กหุ่นยนต์
การประเมินที่เป็นประโยชน์ควรเริ่มต้นด้วยส่วนประกอบการผลิตที่เป็นตัวแทน.
อย่าพึ่งพาเฉพาะชิ้นส่วนตัวอย่างในอุดมคติเท่านั้น.
วัดความแปรผันที่ปรากฏในระหว่างการผลิตปกติและระบุว่าขนาดใดส่งผลโดยตรงต่อรอยเชื่อม.
แล้วตรวจดูข้อแต่ละข้อ.
กําหนดตําแหน่ง ความยาว การเข้าถึง การวางแนว กระบวนการเชื่อมที่ต้องการ และความแปรผันที่คาดหวัง.
จากนั้น ทบทวนกลยุทธ์การแข่งขัน.
ชิ้นงานสามารถตั้งอยู่อย่างสม่ําเสมอหรือไม่ หุ่นยนต์สามารถเข้าถึงตะเข็บโดยไม่ต้องติดตั้งสร้างการรบกวนได้หรือไม่?
ควรวิเคราะห์วงจรการเชื่อมที่สมบูรณ์ด้วย.
พิจารณาการโหลด การหนีบ การตรวจจับ การเชื่อม การวางตําแหน่ง และการขนถ่ายเป็นกระบวนการเดียว.
สุดท้าย ประเมินความต้องการการผลิตในอนาคต.
หากส่วนประกอบที่เกี่ยวข้องหลายอย่างอาจใช้ระบบเดียวกัน ควรรวมความยืดหยุ่นในการออกแบบตั้งแต่ต้น.
วิธีการตามกระบวนการนี้ถือเป็นรากฐานที่แข็งแกร่งสําหรับการเชื่อมอาร์กด้วยหุ่นยนต์มากกว่าการเลือกหุ่นยนต์ก่อนและปรับการผลิตรอบๆ หุ่นยนต์ในภายหลัง.
การเชื่อมอาร์กด้วยหุ่นยนต์มีการพัฒนาอย่างไร
อนาคตของการเชื่อมอาร์กด้วยหุ่นยนต์มีความเชื่อมโยงมากขึ้นกับการตรวจจับ โมเดลดิจิทัล การควบคุมเส้นทางแบบปรับเปลี่ยนได้ และการเขียนโปรแกรมที่ยืดหยุ่นมากขึ้น.
การเชื่อมด้วยหุ่นยนต์แบบดั้งเดิมขึ้นอยู่กับจุดที่กําหนดไว้ล่วงหน้าและการวางตําแหน่งชิ้นงานที่มั่นคง.
ระบบที่ใหม่กว่าสามารถใช้ข้อมูลเพิ่มเติมเกี่ยวกับชิ้นส่วนจริงได้.
แบบจําลองดิจิทัลอาจกําหนดรูปทรงเรขาคณิตที่คาดหวัง การมองเห็นสามารถระบุตําแหน่งส่วนประกอบที่แท้จริงได้ การตรวจจับรอยต่อสามารถระบุข้อต่อจริงได้ จากนั้นหุ่นยนต์สามารถดําเนินการกระบวนการเชื่อมที่ผ่านการตรวจสอบแล้วตามเส้นทางที่ถูกต้อง.
สิ่งนี้ไม่ได้ขจัดความจําเป็นในการสร้างวินัยในการผลิตที่ดี.
อุปกรณ์ติดตั้ง การเตรียมข้อต่อ ขั้นตอนการเชื่อม และความแม่นยําของส่วนประกอบยังคงเป็นสิ่งสําคัญ.
ข้อแตกต่างก็คือระบบหุ่นยนต์เริ่มดีขึ้นในการจัดการความแปรผันที่ทราบ แทนที่จะกําหนดให้ชิ้นงานทุกชิ้นตรงกับตําแหน่งที่ระบุที่สมบูรณ์แบบเพียงตําแหน่งเดียว.
สําหรับผู้ผลิตที่ทํางานกับผลิตภัณฑ์หลายประเภท ความยืดหยุ่นนี้สามารถทําให้การเชื่อมอาร์กด้วยหุ่นยนต์ใช้งานได้จริงในการใช้งานที่ครั้งหนึ่งเคยทําได้ยากโดยอัตโนมัติอย่างมีประสิทธิภาพ.
บทสรุป
การเชื่อมอาร์กด้วยหุ่นยนต์ช่วยเพิ่มความสามารถในการทําซ้ําได้ เนื่องจากจะแทนที่การเคลื่อนที่ของคบเพลิงแบบแมนนวลแบบแปรผันด้วยการเคลื่อนที่ของหุ่นยนต์ที่ควบคุม ลําดับการเชื่อมที่ตั้งโปรแกรมไว้ พารามิเตอร์กระบวนการที่เสถียร และการวางตําแหน่งชิ้นงานที่ทําซ้ําได้.
แต่หุ่นยนต์เป็นเพียงส่วนหนึ่งของผลลัพธ์เท่านั้น.
ความแม่นยําของฟิกซ์เจอร์ การเตรียมข้อต่อ ความคลาดเคลื่อนของชิ้นงาน พารามิเตอร์การเชื่อม สภาพคบเพลิง ตัวกําหนดตําแหน่ง และการตรวจจับ ล้วนมีส่วนทําให้กระบวนการนี้สามารถทําซ้ําได้สําเร็จหรือไม่.
ระบบการเชื่อมอาร์กของหุ่นยนต์ที่แข็งแกร่งที่สุดจึงถูกสร้างขึ้นโดยใช้หลักการง่ายๆ: ควบคุมสิ่งที่สามารถควบคุมได้ วัดความแปรผันที่ยังคงอยู่ และให้ข้อมูลแก่หุ่นยนต์เพียงพอที่จะตอบสนองภายในขีดจํากัดที่ได้รับการตรวจสอบแล้ว.
เมื่อกระบวนการทั้งหมดได้รับการออกแบบตามเงื่อนไขเหล่านั้น การเชื่อมอาร์กด้วยหุ่นยนต์สามารถให้รากฐานที่มั่นคงสําหรับการเชื่อมทางอุตสาหกรรมที่สม่ําเสมอตลอดวงจรการผลิตซ้ํา.
คําถามที่พบบ่อย
การเชื่อมอาร์คด้วยหุ่นยนต์คืออะไร?
การเชื่อมอาร์กด้วยหุ่นยนต์ใช้หุ่นยนต์ที่ตั้งโปรแกรมได้เพื่อควบคุมคบเพลิงเชื่อมตามข้อต่อที่กําหนดในขณะที่ระบบการเชื่อมจัดการส่วนโค้งและพารามิเตอร์กระบวนการ นอกจากนี้ยังสามารถรวมอุปกรณ์ติดตั้งตัวกําหนดตําแหน่งเซ็นเซอร์และการควบคุมเซลล์เพื่อปรับปรุงความสามารถในการทําซ้ําและจัดการการเปลี่ยนแปลงการผลิตที่ควบคุมได้.
เหตุใดการเชื่อมอาร์กด้วยหุ่นยนต์จึงทําซ้ําได้มากขึ้น?
หุ่นยนต์สามารถทําซ้ําความเร็วการเดินทางที่ตั้งโปรแกรมไว้ตําแหน่งคบเพลิงการวางแนวและลําดับการเชื่อมในรอบซ้ํา ๆ ความสามารถในการทําซ้ํายังคงขึ้นอยู่กับฟิกซ์เจอร์ที่มั่นคงการเตรียมข้อต่อขนาดชิ้นงานพารามิเตอร์การเชื่อมการส่งลวดและสภาพอุปกรณ์.
หุ่นยนต์อาร์คเชื่อมสามารถจัดการการเปลี่ยนแปลงของชิ้นงานได้หรือไม่?
ใช่ เมื่อความแปรผันยังคงอยู่ภายในขีดจํากัดที่ควบคุมได้ ระบบเส้นทางคงที่จะทํางานได้ดีที่สุดกับชิ้นส่วนที่ทําซ้ําได้ ในขณะที่ การตรวจจับรอยต่อหรือการมองเห็นสามารถตรวจจับการเปลี่ยนแปลงบางอย่างในตําแหน่งข้อต่อจริงและอนุญาตให้หุ่นยนต์แก้ไขเส้นทางภายในช่วงกระบวนการที่ผ่านการตรวจสอบแล้ว.
การเชื่อมอาร์กด้วยหุ่นยนต์เหมาะสําหรับการผลิตแบบผสมสูงหรือไม่?
มันสามารถเป็นได้ ติดตั้งที่ยืดหยุ่นโปรแกรมที่เก็บไว้การตรวจจับตัวกําหนดตําแหน่งและการเขียนโปรแกรมที่ไม่มีการสอนสามารถทําให้การเชื่อมอาร์กด้วยหุ่นยนต์เหมาะสําหรับตระกูลผลิตภัณฑ์หลายตระกูล การใช้งานที่แข็งแกร่งที่สุดมีการเปลี่ยนแปลงที่มีโครงสร้างมากกว่าเรขาคณิตของชิ้นงานที่ไม่สามารถคาดเดาได้อย่างสมบูรณ์.
สิ่งที่ควรตรวจสอบก่อนใช้การเชื่อมอาร์กด้วยหุ่นยนต์?
ทบทวนเรขาคณิตข้อต่อการเปลี่ยนแปลงชิ้นส่วนความแม่นยําของฟิกซ์เจอร์การเข้าถึงคบเพลิงขั้นตอนการเชื่อมการเข้าถึงหุ่นยนต์ความต้องการตัวกําหนดตําแหน่งลําดับการผลิตและความต้องการในการตรวจจับ ควรประเมินวงจรการทํางานที่สมบูรณ์เพื่อให้หุ่นยนต์ถูกรวมเข้ากับสภาพการผลิตจริง.
ต้องการความช่วยเหลือในการเลือกโซลูชันการเชื่อมอาร์คหุ่นยนต์ที่เหมาะสมหรือไม่?
หากคุณกําลังประเมินการเชื่อมอาร์กด้วยหุ่นยนต์สําหรับข้อต่อซ้ําๆ ชิ้นงานที่ซับซ้อน การผลิตแบบแปรผัน หรือการเชื่อมอัตโนมัติอัจฉริยะ SHUIPO สามารถช่วยประเมินกระบวนการเชื่อม อุปกรณ์ติดตั้ง ตําแหน่ง ข้อกําหนดในการตรวจจับ และขั้นตอนการผลิตของคุณได้. ติดต่อ ชุยโป สําหรับการให้คําปรึกษาด้านเทคนิคและพัฒนาแนวทางอัตโนมัติเกี่ยวกับความต้องการการผลิตที่แท้จริงของคุณ.