สารบัญ
บทนํา
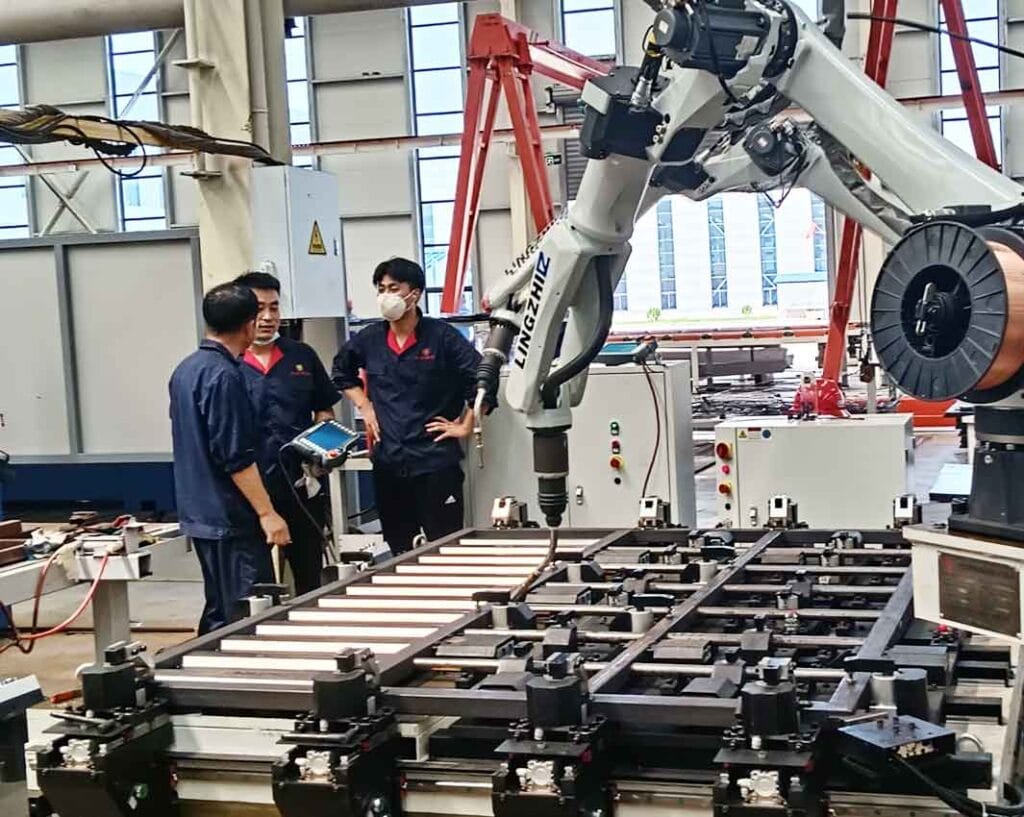
ประเภทวลีของหุ่นยนต์เชื่อมฟังดูง่ายแต่การเลือกระหว่างพวกเขาไม่ค่อยเป็นเพียงเรื่องของการเลือกแขนหุ่นยนต์ งานเชื่อมที่แตกต่างกันทําให้ความต้องการที่แตกต่างกันมากในการเข้าถึงน้ําหนักบรรทุกความเร็วการเข้าถึงข้อต่อการเขียนโปรแกรมการวางตําแหน่งชิ้นงานการตรวจจับและความยืดหยุ่นในการผลิต.
หุ่นยนต์อุตสาหกรรมหกแกนอาจเหมาะสําหรับข้อต่อสามมิติที่ซับซ้อนในขณะที่หุ่นยนต์ที่ทํางานร่วมกันอาจใช้งานได้จริงมากขึ้นสําหรับการผลิตแบบผสมสูงและการเปลี่ยนบ่อยครั้ง การใช้งานการเชื่อมแบบจุดจําเป็นต้องมีการตั้งค่ากลไกและกระบวนการที่แตกต่างจากการเชื่อมอาร์คและโครงสร้างขนาดใหญ่อาจต้องใช้รางเชิงเส้นตัวกําหนดตําแหน่งหรือแกนภายนอกที่ประสานกันก่อนที่หุ่นยนต์จะสามารถเข้าถึงทุกข้อต่อได้อย่างถูกต้อง.
สําหรับผู้ผลิตที่ประเมินประเภทของหุ่นยนต์เชื่อมที่มีอยู่ในปัจจุบันคําถามที่มีประโยชน์มากที่สุดไม่ใช่ “หุ่นยนต์ตัวไหนดีที่สุด” แต่ “สถาปัตยกรรมหุ่นยนต์ตัวไหนเหมาะกับชิ้นงานรูปทรงการเชื่อมและกระบวนการผลิต”
คู่มือนี้จะอธิบายหุ่นยนต์เชื่อมประเภทหลักๆ ซึ่งแต่ละประเภททํางานได้ดี ควรพิจารณาข้อจํากัดใดบ้าง และวิธีจับคู่การกําหนดค่าหุ่นยนต์กับข้อกําหนดการผลิตจริง.
อะไรนับเป็นหุ่นยนต์เชื่อม?
หุ่นยนต์เชื่อมเป็นระบบหุ่นยนต์ที่ตั้งโปรแกรมได้ซึ่งใช้ในการควบคุมการเคลื่อนไหวของการเชื่อมและดําเนินการกระบวนการเชื่อมที่กําหนดไว้ ในการใช้งานทางอุตสาหกรรมส่วนใหญ่หุ่นยนต์เป็นเพียงองค์ประกอบเดียวภายในระบบการเชื่อมที่สมบูรณ์ซึ่งอาจรวมถึงแหล่งพลังงานคบเพลิงฟิกซ์เจอร์ตัวกําหนดตําแหน่งตัวป้อนลวดอุปกรณ์ตรวจจับอุปกรณ์ความปลอดภัยและตัวควบคุมเซลล์.
แพลตฟอร์มที่พบบ่อยที่สุดคือ หุ่นยนต์อุตสาหกรรม, หุ่นยนต์หกแกนที่เชื่อมต่อโดยเฉพาะอย่างยิ่งเนื่องจากโครงสร้างข้อต่อให้ความยืดหยุ่นที่จําเป็นในการวางแนวคบเพลิงเชื่อมรอบส่วนประกอบที่ซับซ้อน.
อย่างไรก็ตาม คําว่าหุ่นยนต์เชื่อมสามารถอธิบายการกําหนดค่าหุ่นยนต์ที่แตกต่างกันได้หลายแบบ.
บางส่วนถูกจัดหมวดหมู่ตามโครงสร้างทางกลเช่นหุ่นยนต์แบบประกบหรือโครงสําหรับตั้งสิ่งของ คนอื่น ๆ ถูกกําหนดโดยวิธีที่พวกเขาโต้ตอบกับผู้ปฏิบัติงานเช่นหุ่นยนต์เชื่อมการทํางานร่วมกัน การจําแนกประเภทที่มีประโยชน์อีกประการหนึ่งขึ้นอยู่กับการประยุกต์ใช้การเชื่อมเช่นการเชื่อมอาร์คการเชื่อมจุดหรือหุ่นยนต์เชื่อมด้วยเลเซอร์.
การทําความเข้าใจหมวดหมู่เหล่านี้ช่วยป้องกันข้อผิดพลาดทั่วไป: การเลือกหุ่นยนต์ก่อนที่จะทําความเข้าใจกระบวนการเชื่อม.
หุ่นยนต์เชื่อมประเภทหลัก
หุ่นยนต์เชื่อมประเภทหลักๆ สามารถเปรียบเทียบได้ตามความยืดหยุ่นในการเคลื่อนไหว การใช้งานทั่วไป ขนาดชิ้นงาน และสภาพแวดล้อมการผลิต.
| ประเภทหุ่นยนต์ | ความแข็งแกร่งโดยทั่วไป | แอปพลิเคชันทั่วไป | ข้อจํากัดที่สําคัญ |
|---|---|---|---|
| หุ่นยนต์แบบประกบหกแกน | การวางแนวคบเพลิงที่ยืดหยุ่น | การเชื่อมอาร์คและการประกอบที่ซับซ้อน | ต้องอาศัยการวางแผนเส้นทางและการชนกันอย่างรอบคอบ |
| หุ่นยนต์เชื่อมการทํางานร่วมกัน | การเปลี่ยนแปลงที่ยืดหยุ่นและการสอนที่ง่ายขึ้น | การเชื่อมแบบผสมสูงและชุดเล็ก | ความปลอดภัยระดับการใช้งานยังคงต้องอาศัยวิศวกรรม |
| หุ่นยนต์เชื่อมจุด | จัดการปืนเชื่อมและรูปแบบจุดซ้ํา | ชุดประกอบแผ่นโลหะ | เหมาะสําหรับงานเชื่อมจุดซ้ําๆ เป็นหลัก |
| หุ่นยนต์เชื่อมแบบติดราง | ขยายช่วงการทํางานแนวนอน | โครงขนาดใหญ่และโครงสร้างยาว | จําเป็นต้องมีการบูรณาการแทร็กที่ประสานกัน |
| หุ่นยนต์เชื่อมโครงสําหรับตั้งสิ่งของ | ครอบคลุมพื้นที่ทํางานสี่เหลี่ยมขนาดใหญ่ | การเชื่อมโครงสร้างหรือแผงขนาดใหญ่ | มีความยืดหยุ่นน้อยลงรอบข้อต่อสามมิติบางข้อ |
| ระบบการเชื่อมแบบหุ่นยนต์คู่ | การเชื่อมพร้อมกันหรือประสานกัน | ชุดประกอบขนาดใหญ่และจํานวนตะเข็บสูง | การซิงโครไนซ์และการวางแผนเซลล์ที่ซับซ้อนมากขึ้น |
| หุ่นยนต์เชื่อมเลเซอร์ | การวางตําแหน่งเครื่องมือที่แม่นยําและการควบคุมเส้นทาง | การใช้งานเลเซอร์หุ่นยนต์ที่แม่นยํา | การเตรียมการและการวางตําแหน่งร่วมกันอาจมีความต้องการสูง |
| หุ่นยนต์เคลื่อนที่หรือเปลี่ยนตําแหน่งได้ | สามารถให้บริการพื้นที่ทํางานหลายพื้นที่ | สภาพแวดล้อมการผลิตที่ยืดหยุ่น | การตั้งค่าซ้ําได้มีความสําคัญอย่างยิ่ง |
ตารางแสดงให้เห็นว่าเหตุใดจึงไม่มีการกําหนดค่าหุ่นยนต์เพียงตัวเดียวที่เหมาะสมกับการเชื่อมทุกครั้ง การเลือกหุ่นยนต์ควรเชื่อมต่อโดยตรงกับรูปทรงเรขาคณิตและพฤติกรรมการผลิตของชิ้นงาน.
หุ่นยนต์เชื่อมแบบประกบหกแกน
หุ่นยนต์แบบประกบหกแกนเป็นหนึ่งในหุ่นยนต์เชื่อมประเภทที่ใช้กันอย่างแพร่หลายมากที่สุดเนื่องจากให้การเคลื่อนไหวที่หลากหลาย.
โครงสร้างข้อต่อของพวกเขาคล้ายกับแขนกลช่วยให้หุ่นยนต์เปลี่ยนตําแหน่งและการวางแนวพร้อมกัน สิ่งนี้มีประโยชน์อย่างยิ่งในการเชื่อมอาร์กซึ่งคบเพลิงมักจะต้องเข้าใกล้ข้อต่อจากมุมที่ต่างกัน.
หุ่นยนต์หกแกนสามารถเคลื่อนที่ไปมาได้:
- เฟรม
- วงเล็บ
- ส่วนประกอบเครื่องจักร
- การประกอบโครงสร้าง
- รถถัง
- ส่วนประกอบโค้ง
- การประดิษฐ์หลายด้าน
ข้อได้เปรียบหลักคือความยืดหยุ่นในการวางแนว.
หุ่นยนต์อาจสามารถเข้าถึงจุดทางกายภาพเดียวกันในการกําหนดค่าข้อมือที่แตกต่างกันหลายแบบ ความยืดหยุ่นนั้นช่วยให้วิศวกรสามารถเลือกการวางแนวคบเพลิงที่เหมาะกับข้อต่อเชื่อมได้ดีขึ้น.
อย่างไรก็ตาม การเข้าถึงเพียงอย่างเดียวไม่เพียงพอ.
หุ่นยนต์ที่สามารถเข้าถึงตะเข็บทางกายภาพอาจยังคงเข้าใกล้จากมุมที่ไม่เหมาะสม อุปกรณ์ติดตั้งส่วนประกอบใกล้เคียงไฟฉายเชื่อมและสายเคเบิลทั้งหมดสามารถลดซองการทํางานที่ใช้งานได้.
นี่คือเหตุผลที่การจําลองหุ่นยนต์ควรพิจารณาทั้งตําแหน่งและการวางแนว แทนที่จะตรวจสอบการเข้าถึงสูงสุดเพียงอย่างเดียว.
หุ่นยนต์เชื่อมการทํางานร่วมกัน
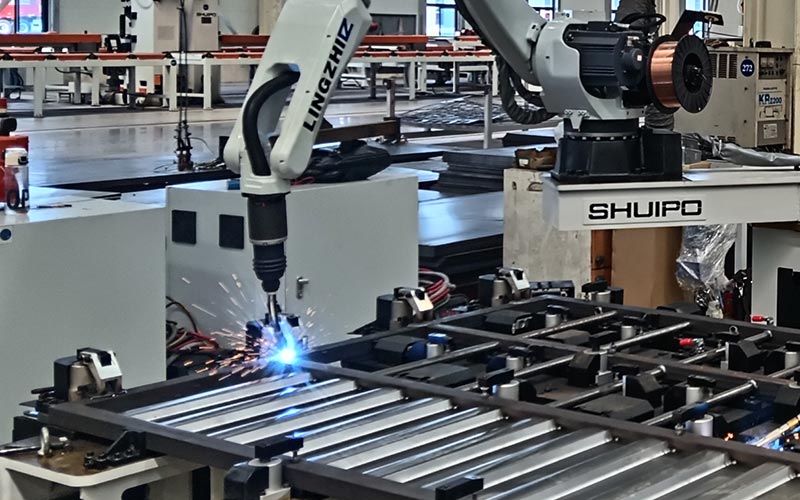
หุ่นยนต์ที่ทํางานร่วมกันมีความสําคัญมากขึ้นในการเชื่อมอัตโนมัติ เนื่องจากผู้ผลิตหลายรายต้องการความยืดหยุ่นมากกว่าเซลล์ที่มีปริมาณมากคงที่.
หุ่นยนต์เชื่อมที่ทํางานร่วมกันจะมีประโยชน์อย่างยิ่งเมื่อผลิตภัณฑ์เปลี่ยนแปลงเป็นประจําและประสิทธิภาพในการเขียนโปรแกรมมีความสําคัญ.
ข้อดีโดยทั่วไป ได้แก่ การสอนที่ง่ายขึ้น การบูรณาการที่กะทัดรัด โปรแกรมที่นํากลับมาใช้ใหม่ได้ และการปรับให้เข้ากับชิ้นงานต่างๆ ได้เร็วขึ้น.
พวกเขามักจะได้รับการพิจารณาสําหรับ:
- งานประดิษฐ์ซ้ํา
- ชุดผลิตภัณฑ์ขนาดเล็ก
- การเปลี่ยนตระกูลผลิตภัณฑ์
- การผลิตแบบเวิร์คช็อป
- การใช้งานที่มีการเชื่อมแบบแมนนวลและแบบหุ่นยนต์อยู่ร่วมกัน
จุดสนใจหลักไม่ใช่ว่าหุ่นยนต์มีขนาดเล็กกว่า.
คือระบบการผลิตมักจะสามารถกําหนดค่าใหม่ได้ง่ายขึ้น.
ตัวอย่างเช่น หุ่นยนต์ทํางานร่วมกันที่ติดตั้งอยู่รอบๆ โต๊ะทํางานแบบโมดูลาร์อาจจัดการกับส่วนประกอบหลายตระกูลโดยการเปลี่ยนฟิกซ์เจอร์และเลือกโปรแกรมการเชื่อมที่แตกต่างกัน.
อย่างไรก็ตาม การทํางานร่วมกันไม่ได้หมายความว่าข้อกําหนดด้านความปลอดภัยจะหายไป.
กระบวนการเชื่อมทําให้เกิดรังสีอาร์ค ความร้อน ควัน การกระเด็น และอันตรายจากไฟฟ้า การใช้งานที่สมบูรณ์จึงยังคงต้องมีมาตรการป้องกันที่เหมาะสม.
หุ่นยนต์เชื่อมจุด
หุ่นยนต์เชื่อมจุดได้รับการออกแบบเกี่ยวกับการดําเนินการเชื่อมจุดต้านทานซ้ํา.
หุ่นยนต์ถือปืนเชื่อมและวางตําแหน่งไว้ในตําแหน่งเฉพาะบนชุดประกอบ เนื่องจากปืนอาจมีน้ําหนักค่อนข้างมากน้ําหนักบรรทุกของหุ่นยนต์และความสามารถของข้อมือจึงกลายเป็นปัจจัยสําคัญในการเลือก.
การเชื่อมแบบจุดมีความซ้ําซ้อนสูง ทําให้เหมาะกับระบบอัตโนมัติ.
กระบวนการนี้มักเกี่ยวข้องกับ:
- การย้ายไปยังจุดที่กําหนดไว้ล่วงหน้า
- การปิดปืนเชื่อม
- ดําเนินการเชื่อม
- การเปิดปืน
- การย้ายไปยังตําแหน่งถัดไป
ลําดับที่ซ้ํากันนี้ทําให้โปรแกรมหุ่นยนต์ที่ออกแบบมาอย่างดีสามารถรักษาตําแหน่งการเชื่อมที่สม่ําเสมอทั่วทั้งส่วนประกอบต่างๆ.
เมื่อเทียบกับการเชื่อมอาร์คความท้าทายของเส้นทางคบเพลิงจะแตกต่างกัน หุ่นยนต์ไม่ได้ติดตามรอยต่ออย่างต่อเนื่องตามปกติ แต่จะต้องวางตําแหน่งเครื่องมือเชื่อมอย่างแม่นยําในสถานที่ที่ไม่ต่อเนื่องหลายแห่ง.
ด้วยเหตุนี้ ความเร็วของหุ่นยนต์ระหว่างจุดเชื่อม การเข้าถึงรอบๆ ชิ้นงาน รูปทรงของปืนเชื่อม และการจัดการสายเคเบิลจึงมีความสําคัญอย่างยิ่ง.
หุ่นยนต์เชื่อมแบบติดตั้งบนราง
ส่วนประกอบขนาดใหญ่สามารถเกินช่วงการทํางานจริงของหุ่นยนต์ที่อยู่กับที่.
ระบบที่ติดตั้งบนรางช่วยแก้ปัญหานี้ได้โดยการวางหุ่นยนต์ไว้บนแกนเชิงเส้น.
แทนที่จะคงอยู่ที่ตําแหน่งฐานเดียวหุ่นยนต์สามารถเคลื่อนที่ไปตามชิ้นงานได้ สิ่งนี้จะขยายช่วงการเชื่อมที่มีประสิทธิภาพอย่างมาก.
หุ่นยนต์เชื่อมแบบติดตั้งบนรางมีประโยชน์สําหรับ:
- เฟรมยาว
- ส่วนประกอบโครงสร้างขนาดใหญ่
- เครื่องจักรที่ยาวขึ้น
- ชุดประกอบประดิษฐ์ขนาดใหญ่
- การผลิตที่มีการกระจายตะเข็บเป็นบริเวณกว้าง
รางกลายเป็นแกนควบคุมอีกแกนภายในระบบหุ่นยนต์.
สิ่งนี้จะสร้างพื้นที่ทํางานที่ใหญ่ขึ้น แต่ยังเพิ่มความซับซ้อนในการวางแผนการเคลื่อนไหวอีกด้วย.
โปรแกรมหุ่นยนต์จะต้องบัญชีทั้งการเคลื่อนไหวของแขนและตําแหน่งราง วิศวกรจําเป็นต้องตัดสินใจว่าหุ่นยนต์ควรเปลี่ยนตําแหน่งระหว่างรอยเชื่อมหรือเคลื่อนที่ไปตามรางในขณะที่ดําเนินการประสานงาน.
ในการเชื่อมขนาดใหญ่ แกนเพิ่มเติมนี้อาจเป็นความแตกต่างระหว่างการบังคับให้หุ่นยนต์ตัวหนึ่งทํางานที่ขอบมือและปล่อยให้หุ่นยนต์ทํางานภายในช่วงการทํางานที่เสถียรมากขึ้น.
หุ่นยนต์เชื่อมโครงสําหรับตั้งสิ่งของ
หุ่นยนต์โครงสําหรับตั้งสิ่งของเคลื่อนที่ไปตามโครงหรือโครงสร้างเหนือศีรษะ ซึ่งมักจะเคลื่อนผ่านพื้นที่ทํางานสี่เหลี่ยมขนาดใหญ่.
มีประโยชน์อย่างยิ่งเมื่อชิ้นงานมีขนาดใหญ่และเคลื่อนย้ายได้ยาก.
ระบบโครงสําหรับตั้งสิ่งของสามารถวางตําแหน่งหัวเชื่อมข้ามโครงสร้างที่ยาวหรือกว้างได้โดยไม่ต้องใช้กลยุทธ์การเข้าถึงแบบประกบแบบเดียวกับที่ใช้โดยแขนหุ่นยนต์มาตรฐาน.
การใช้งานทั่วไปอาจรวมถึง:
- ตะเข็บยาว
- แผงขนาดใหญ่
- การประกอบโครงสร้างขนาดใหญ่
- การเชื่อมเชิงเส้นซ้ํา
- การประดิษฐ์ที่ชิ้นงานยังคงอยู่กับที่
จุดแข็งของระบบโครงสําหรับตั้งสิ่งของคือการครอบคลุมพื้นที่ทํางาน.
ข้อจํากัดของมันคือโครงสร้างการเคลื่อนที่อาจไม่ให้ความยืดหยุ่นในการวางแนวสามมิติเช่นเดียวกับหุ่นยนต์แบบประกบหกแกน เว้นแต่จะมีการรวมแกนเพิ่มเติมเข้าด้วยกัน.
สําหรับรูปทรงการเชื่อมที่ค่อนข้างคาดเดาได้ นี่อาจเป็นข้อได้เปรียบเนื่องจากระบบยังคงมีโครงสร้างทางกลไกตามกระบวนการที่กําหนดไว้.
สําหรับชิ้นงานสามมิติที่ไม่ปกติ หุ่นยนต์แบบประกบอาจให้ความยืดหยุ่นมากกว่า.
ระบบเชื่อมหุ่นยนต์คู่
ส่วนประกอบขนาดใหญ่บางชิ้นมีรอยเชื่อมเพียงพอจนหุ่นยนต์ตัวเดียวสร้างปัญหาคอขวดในการผลิตที่ไม่จําเป็น.
ระบบหุ่นยนต์คู่ช่วยให้หุ่นยนต์สองตัวทํางานภายในเซลล์การผลิตเดียวกันได้.
พวกเขาอาจเชื่อมพื้นที่แยกของส่วนประกอบพร้อมกันหรือดําเนินการขั้นตอนต่างๆ ของกระบวนการเชื่อมตามลําดับ.
สิ่งนี้สามารถเป็นประโยชน์เมื่อ:
- ชิ้นงานประกอบด้วยตะเข็บจํานวนมาก
- ด้านตรงข้ามต้องการการเชื่อม
- ความสมดุลของการผลิตต้องมีการดําเนินการแบบขนาน
- โครงสร้างขนาดใหญ่มีโซนการทํางานแยกกันอย่างชัดเจน
ความท้าทายทางวิศวกรรมคือการประสานงาน.
หุ่นยนต์ทั้งสองตัวจะต้องทํางานโดยไม่มีการชนกัน ในขณะที่อุปกรณ์จับยึดและตัวกําหนดตําแหน่งชิ้นงานจะต้องรองรับพื้นที่ทํางานทั้งสอง.
หากหุ่นยนต์เชื่อมพร้อมกัน วิศวกรยังต้องพิจารณาว่าอินพุตความร้อนและลําดับการเชื่อมมีอิทธิพลต่อการบิดเบือนหรือไม่.
ดังนั้นจึงควรเลือกระบบหุ่นยนต์คู่เนื่องจากกระบวนการรองรับการทํางานแบบขนาน ไม่ใช่เพียงเพราะหุ่นยนต์สองตัวปรากฏเร็วกว่าหนึ่งตัว.
หุ่นยนต์เชื่อมเลเซอร์
หุ่นยนต์เชื่อมด้วยเลเซอร์ผสมผสานการเคลื่อนไหวของหุ่นยนต์เข้ากับกระบวนการเชื่อมด้วยเลเซอร์.
หุ่นยนต์ควบคุมตําแหน่งและการวางแนวของหัวเชื่อมเลเซอร์ตามเส้นทางที่ตั้งโปรแกรมไว้.
เมื่อเทียบกับการเชื่อมอาร์คหลาย ๆ การเชื่อมด้วยเลเซอร์ด้วยหุ่นยนต์อาจมีความต้องการที่แข็งแกร่งเป็นพิเศษ:
- การเตรียมร่วมกัน
- การจัดตําแหน่งส่วนประกอบ
- ความแม่นยําของเส้นทาง
- ตําแหน่งชิ้นงาน
- การเข้าถึงด้วยแสง
โซนปฏิสัมพันธ์ที่แคบสามารถทําให้กระบวนการมีความไวสูงต่อตําแหน่งตะเข็บจริง.
เป็นผลให้การตรวจจับ การมองเห็น และอุปกรณ์ติดตั้งที่แม่นยําสามารถกลายเป็นส่วนสําคัญของระบบได้.
หุ่นยนต์เชื่อมด้วยเลเซอร์จะมีประโยชน์ในกรณีที่จําเป็นต้องมีการเคลื่อนที่อัตโนมัติที่แม่นยําและรูปทรงของตะเข็บที่ควบคุม แต่การตัดสินใจควรเป็นไปตามการตรวจสอบกระบวนการเสมอ.
การมีอยู่ของหุ่นยนต์ไม่ได้ขจัดความจําเป็นในการรักษาสภาพข้อต่อที่เหมาะสม.
หุ่นยนต์เชื่อมด้วยตัวกําหนดตําแหน่งภายนอก
แม้ว่าตัวกําหนดตําแหน่งจะไม่ใช่หุ่นยนต์ประเภทที่แยกจากกัน แต่โดยพื้นฐานแล้วพวกมันจะเปลี่ยนวิธีการทํางานของหุ่นยนต์เชื่อม.
หุ่นยนต์อาจประสบปัญหาในการรักษามุมคบเพลิงที่เหมาะสมหากชิ้นงานยังคงอยู่กับที่.
ตัวกําหนดตําแหน่งจะแก้ปัญหานี้โดยการหมุนหรือเอียงส่วนประกอบ.
สิ่งนี้สามารถเปลี่ยนเส้นทางการเชื่อมที่ยากให้กลายเป็นเส้นทางการเชื่อมที่ง่ายกว่ามาก.
ตัวอย่างเช่น แทนที่จะบังคับให้ข้อมือหุ่นยนต์หมุนรอบส่วนประกอบทรงกระบอกขนาดใหญ่ ตัวกําหนดตําแหน่งอาจหมุนชิ้นงานในขณะที่หุ่นยนต์ยังคงอยู่ในท่าเชื่อมที่มั่นคง.
โมเดิร์น ระบบการเชื่อมด้วยหุ่นยนต์ มักจะรวมการเคลื่อนไหวของหุ่นยนต์เข้ากับตัวกําหนดตําแหน่ง การตรวจจับ และอุปกรณ์ติดตั้งชิ้นงาน เพื่อให้การเชื่อมถูกนําเสนอต่อหุ่นยนต์ในทิศทางที่ควบคุมได้มากขึ้น.
ระบบที่ดีที่สุดจึงไม่ได้ให้หุ่นยนต์ทําการเคลื่อนไหวทั้งหมดเสมอไป.
บางครั้งการเคลื่อนย้ายชิ้นงานจะทําให้กระบวนการมีเสถียรภาพมากขึ้น.
หุ่นยนต์เชื่อมตัวใดดีที่สุดสําหรับการผลิตแบบผสมสูง?
การผลิตแบบผสมสูงทําให้เกิดการตัดสินใจเลือกหุ่นยนต์ที่ยากที่สุดอย่างหนึ่ง.
เมื่อส่วนประกอบเปลี่ยนแปลงบ่อยครั้ง ความเร็วสูงสุดของหุ่นยนต์อาจมีความสําคัญน้อยกว่าความยืดหยุ่นในการเขียนโปรแกรมและประสิทธิภาพในการเปลี่ยนแปลง.
หุ่นยนต์เชื่อมที่ทํางานร่วมกันสามารถดึงดูดได้เนื่องจากการสอนที่ง่ายกว่าและโครงสร้างเซลล์ทํางานที่ยืดหยุ่น.
อย่างไรก็ตามหุ่นยนต์อุตสาหกรรมหกแกนทั่วไปยังสามารถจัดการกับการผลิตแบบผสมสูงเมื่อจับคู่กับ:
- การเขียนโปรแกรมออฟไลน์
- โปรแกรมที่นํากลับมาใช้ใหม่ได้
- ฟิกซ์เจอร์ที่ยืดหยุ่น
- การตรวจจับรอยต่อ
- วิสัยทัศน์
- การสร้างเส้นทางอัตโนมัติ
คําถามที่แท้จริงคือโครงสร้างการเปลี่ยนแปลงของผลิตภัณฑ์เป็นอย่างไร.
หากส่วนประกอบทุกชิ้นแตกต่างกันโดยสิ้นเชิง ระบบอัตโนมัติจะกลายเป็นเรื่องยากโดยไม่คํานึงถึงประเภทของหุ่นยนต์.
หากกลุ่มผลิตภัณฑ์หลายกลุ่มมีรูปทรงข้อต่อ ข้อมูลฟิกซ์เจอร์ และขั้นตอนการเชื่อมที่คล้ายคลึงกัน ระบบก็สามารถออกแบบตามคุณลักษณะทั่วไปเหล่านั้นได้.
การเชื่อมด้วยหุ่นยนต์แบบผสมสูงจึงขึ้นอยู่กับองค์กรการผลิตพอๆ กับฮาร์ดแวร์ของหุ่นยนต์.
หุ่นยนต์เชื่อมตัวไหนดีที่สุดสําหรับโครงสร้างขนาดใหญ่?
โครงสร้างขนาดใหญ่สร้างลําดับความสําคัญที่แตกต่างกัน.
หุ่นยนต์อาจต้องครอบคลุมพื้นที่ทํางานที่ใหญ่กว่าการเข้าถึงปกติมาก.
ในสถานการณ์เช่นนี้ทางออกที่เป็นไปได้ ได้แก่:
- หุ่นยนต์ติดราง
- ระบบโครงสําหรับตั้งสิ่งของ
- หุ่นยนต์แบบประกบขนาดใหญ่
- หุ่นยนต์ที่สามารถเปลี่ยนตําแหน่งได้
- ระบบหุ่นยนต์คู่
- ตัวกําหนดตําแหน่งชิ้นงานแบบประสานงาน
การตัดสินใจขึ้นอยู่กับว่าโครงสร้างสามารถเคลื่อนย้ายได้หรือไม่.
หากชิ้นงานมีขนาดใหญ่มากและเปลี่ยนตําแหน่งได้ยาก การเคลื่อนย้ายหุ่นยนต์อาจใช้งานได้จริงมากกว่า.
หากชิ้นงานสามารถหมุนได้อย่างปลอดภัย ตัวกําหนดตําแหน่งอาจทําให้การเข้าถึงง่ายขึ้นอย่างมาก.
การจําหน่ายร่วมกันก็มีความสําคัญเช่นกัน.
โครงยาวที่มีรอยเชื่อมกระจายตลอดความยาวอาจได้รับประโยชน์จากหุ่นยนต์ที่ติดตั้งบนราง โครงสร้างที่กะทัดรัดแต่สามมิติอาจยังเหมาะกับหุ่นยนต์หกแกนคงที่ที่มีตัวกําหนดตําแหน่งมากกว่า.
ขนาดทางกายภาพของส่วนประกอบจึงเป็นเพียงปัจจัยการเลือกเดียวเท่านั้น.
การจับคู่หุ่นยนต์เข้าถึงการเข้าถึงคบเพลิงจริง
โดยปกติผู้ผลิตหุ่นยนต์จะระบุระยะการเข้าถึงสูงสุด แต่ช่วงการเชื่อมที่มีประโยชน์นั้นซับซ้อนกว่า.
คบเพลิงเชื่อมมีความยาว.
อุปกรณ์ติดตั้งใช้พื้นที่.
สายเคเบิลจําเป็นต้องมีการกําหนดเส้นทาง.
ข้อมือหุ่นยนต์ต้องการพื้นที่ในการหมุน.
ปัจจัยเหล่านี้ลดพื้นที่ทํางานจริง.
ข้อผิดพลาดในการเลือกทั่วไปคือการเลือกหุ่นยนต์เนื่องจากตะเข็บอยู่ในการเข้าถึงสูงสุดที่เผยแพร่.
หุ่นยนต์อาจไปถึงข้อต่อในขณะที่ไม่สามารถรักษามุมคบเพลิงที่ต้องการได้.
การประเมินที่ดีกว่าใช้รูปทรงของชิ้นงานจริงและอุปกรณ์ติดตั้งที่สมจริง.
การจําลองควรตรวจสอบ:
- ตําแหน่งคบเพลิง
- การวางแนวเครื่องมือ
- มุมข้อต่อหุ่นยนต์
- การกวาดล้างสายเคเบิล
- การรบกวนฟิกซ์เจอร์
- ตําแหน่งชิ้นงาน
- การเคลื่อนที่ของแกนภายนอก
ซึ่งให้ภาพที่แม่นยํายิ่งขึ้นว่าหุ่นยนต์สามารถทํางานเชื่อมได้อย่างน่าเชื่อถือหรือไม่.
ข้อกําหนดน้ําหนักบรรทุกสําหรับหุ่นยนต์เชื่อม
น้ําหนักบรรทุกมักเกี่ยวข้องกับหุ่นยนต์ขนถ่ายวัสดุ แต่ก็มีความสําคัญในการเชื่อมด้วย.
หุ่นยนต์อาจจําเป็นต้องพกพา:
- เชื่อมไฟฉาย
- เซ็นเซอร์การชน
- ส่วนประกอบป้อนลวด
- เซนเซอร์ตะเข็บ
- เลเซอร์เซนเซอร์
- แพคเกจสายเคเบิล
- อุปกรณ์ที่ติดตั้งเครื่องมืออื่นๆ
น้ําหนักเครื่องมือทั้งหมดจะต้องอยู่ภายในความสามารถในการทํางานของหุ่นยนต์.
อย่างไรก็ตาม การอยู่ต่ํากว่าน้ําหนักบรรทุกสูงสุดนั้นไม่เพียงพอ.
จุดศูนย์ถ่วงของเครื่องมือและโมเมนต์ข้อมือยังส่งผลต่อประสิทธิภาพของหุ่นยนต์อีกด้วย.
คบเพลิงเชื่อมยาวสร้างโหลดเชิงกลที่แตกต่างจากเครื่องมือขนาดกะทัดรัดที่มีน้ําหนักเท่ากัน.
สิ่งนี้จะมีความสําคัญอย่างยิ่งเมื่อมีการติดตั้งเซ็นเซอร์เพิ่มเติมใกล้กับคบเพลิง.
การเลือกหุ่นยนต์จึงควรพิจารณาการประกอบเครื่องมือเชื่อมที่สมบูรณ์มากกว่าเฉพาะคบเพลิงเท่านั้น.
การตรวจจับเปลี่ยนแปลงการเลือกหุ่นยนต์อย่างไร
เทคโนโลยีการตรวจจับกําลังขยายขอบเขตงานที่หุ่นยนต์เชื่อมประเภทต่างๆ สามารถรองรับได้.
หุ่นยนต์เส้นทางคงที่แบบดั้งเดิมจะถือว่าตะเข็บปรากฏในตําแหน่งที่โปรแกรมคาดหวัง.
ระบบที่ติดตั้งเซ็นเซอร์สามารถรวบรวมข้อมูลเกี่ยวกับชิ้นงานจริงได้.
ซึ่งอาจทําให้ระบบสามารถระบุ:
- ตําแหน่งตะเข็บ
- การวางแนวชิ้นงาน
- เรขาคณิตร่วม
- การแสดงตนส่วนหนึ่ง
- ความแปรผันของมิติ
ความยืดหยุ่นนี้มีความสําคัญอย่างยิ่งสําหรับส่วนประกอบที่ประดิษฐ์ขึ้น เนื่องจากชิ้นงานจริงมักจะแตกต่างจากรูปทรงดิจิทัลเล็กน้อย.
เมื่อมีการตรวจจับ ผู้ผลิตอาจสามารถใช้งานอัตโนมัติซึ่งหากไม่เช่นนั้นจะต้องมีความสามารถในการทําซ้ําของฟิกซ์เจอร์ที่แน่นมาก.
อย่างไรก็ตาม การตรวจจับไม่ได้ทําให้การเลือกหุ่นยนต์ไม่เกี่ยวข้อง.
หุ่นยนต์ยังคงต้องการการเข้าถึง ความยืดหยุ่นในการวางแนว น้ําหนักบรรทุก และระยะการทํางานที่เพียงพอเพื่อให้เป็นไปตามเส้นทางที่ถูกต้อง.
เซ็นเซอร์ปรับปรุงข้อมูล.
พวกเขาไม่ได้เปลี่ยนขีดจํากัดทางกายภาพของหุ่นยนต์.
ประเภทหุ่นยนต์ควรตรงกับกระบวนการเชื่อม
กระบวนการเชื่อมที่แตกต่างกันสร้างความต้องการที่แตกต่างกันให้กับหุ่นยนต์.
การเชื่อมอาร์คมักต้องมีการเคลื่อนไหวอย่างต่อเนื่องที่ราบรื่นตามตะเข็บ.
การเชื่อมแบบจุดต้องใช้การวางตําแหน่งเครื่องมือเชื่อมที่หนักกว่าอย่างแม่นยําซ้ําๆ.
การเชื่อมด้วยเลเซอร์อาจต้องมีการควบคุมการจัดตําแหน่งเส้นทางสูง.
การเชื่อม TIG ด้วยหุ่นยนต์อาจให้ความสําคัญกับระยะคบเพลิงถึงที่ทํางานและการเคลื่อนไหวที่แม่นยํา.
หุ่นยนต์จึงควรได้รับการประเมินว่าเป็นส่วนหนึ่งของกระบวนการเชื่อม.
หุ่นยนต์ความเร็วสูงที่ไม่สามารถรักษาการวางแนวคบเพลิงที่เหมาะสมได้ไม่ใช่วิธีแก้ปัญหาการเชื่อมที่ดี.
หุ่นยนต์ที่มีความยืดหยุ่นสูงอาจไม่จําเป็นสําหรับตะเข็บเชิงเส้นซ้ําๆ.
การออกแบบระบบอัตโนมัติที่มีประสิทธิภาพสูงสุดตรงกับความสามารถทางกลในการประมวลผลความต้องการ แทนที่จะเลือกหุ่นยนต์ที่ทันสมัยที่สุดที่มีอยู่.
ข้อผิดพลาดทั่วไปเมื่อเลือกประเภทของหุ่นยนต์เชื่อม
ข้อผิดพลาดทั่วไปประการหนึ่งคือการเลือกการเข้าถึงของหุ่นยนต์ก่อนที่จะเข้าใจโครงร่างของเซลล์.
อีกประการหนึ่งคือการมุ่งเน้นไปที่ความเร็วของหุ่นยนต์โดยไม่สนใจการโหลด การยึด และการวางตําแหน่งชิ้นงาน.
ผู้ผลิตอาจดูถูกดูแคลนความแปรผันของผลิตภัณฑ์.
หุ่นยนต์ที่ตั้งโปรแกรมไว้รอบๆ ส่วนประกอบในอุดมคติชิ้นหนึ่งอาจประสบปัญหาเมื่อชิ้นส่วนการผลิตปกติมีการเปลี่ยนข้อต่อหรือความแตกต่างในการประกอบ.
ข้อผิดพลาดอีกประการหนึ่งคือการสันนิษฐานว่าหุ่นยนต์ที่ทํางานร่วมกันไม่จําเป็นต้องมีวิศวกรรมความปลอดภัยเฉพาะแอปพลิเคชัน.
อันตรายจากการเชื่อมยังคงอยู่แม้ว่าหุ่นยนต์จะรองรับการทํางานร่วมกันก็ตาม.
สุดท้ายนี้ บางโครงการจะเลือกหุ่นยนต์ตามการผลิตในปัจจุบันเท่านั้น.
หากกลุ่มผลิตภัณฑ์มีแนวโน้มที่จะเปลี่ยนแปลง ควรพิจารณาข้อกําหนดอุปกรณ์ติดตั้งในอนาคต ความต้องการการตรวจจับ แกนภายนอก และความยืดหยุ่นในการเขียนโปรแกรมก่อนที่การออกแบบเซลล์จะเสร็จสิ้น.
หุ่นยนต์ควรสนับสนุนกลยุทธ์การผลิตมากกว่าจํากัด.
กรอบการคัดเลือกเชิงปฏิบัติ
ก่อนที่จะเปรียบเทียบหุ่นยนต์เชื่อมประเภทต่างๆ ผู้ผลิตสามารถประเมินการใช้งานโดยใช้คําถามพื้นฐานหกข้อ.
อย่างแรก ชิ้นงานมีลักษณะอย่างไร?
บันทึกขนาด น้ําหนัก ตําแหน่งข้อต่อ และรูปทรงเรขาคณิต.
ประการที่สอง มีความแปรผันมากน้อยเพียงใด?
วัดส่วนประกอบการผลิตจริงแทนที่จะอาศัยเพียงภาพวาด.
ประการที่สาม คบเพลิงต้องเข้าใกล้รอยเชื่อมแต่ละจุดอย่างไร?
สิ่งนี้จะกําหนดข้อกําหนดการวางแนว.
ประการที่สี่ ชิ้นงานสามารถเคลื่อนไหวได้หรือไม่?
หากตัวกําหนดตําแหน่งสามารถหมุนชิ้นส่วนได้ หุ่นยนต์อาจต้องใช้ระยะเอื้อมน้อยลงและการเคลื่อนไหวข้อมือที่ยากลําบากน้อยลง.
ประการที่ห้า สินค้าจะเปลี่ยนแปลงบ่อยแค่ไหน?
การเปลี่ยนแปลงบ่อยครั้งจะเพิ่มความสําคัญของการเขียนโปรแกรม อุปกรณ์ติดตั้ง และการตรวจจับที่ยืดหยุ่น.
ประการที่หก เซลล์ทั้งหมดจะทํางานอย่างไร?
การโหลด การหนีบ การเชื่อม การเปลี่ยนตําแหน่ง และการขนถ่ายควรได้รับการประเมินเป็นกระบวนการเดียว.
คําถามเหล่านี้มักจะจํากัดตัวเลือกหุ่นยนต์ให้แคบลงอย่างมีประสิทธิภาพมากกว่าการเปรียบเทียบข้อกําหนดเฉพาะแบบแยกส่วน.
อนาคตของการคัดเลือกหุ่นยนต์เชื่อม
ขอบเขตระหว่างหุ่นยนต์เชื่อมประเภทต่างๆ เริ่มเข้มงวดน้อยลง.
หุ่นยนต์อุตสาหกรรมกําลังได้รับเครื่องมือการเขียนโปรแกรมที่ง่ายขึ้น.
หุ่นยนต์ที่ทํางานร่วมกันกําลังถูกรวมเข้ากับอุปกรณ์การเชื่อมขั้นสูงยิ่งขึ้น.
การมองเห็นและการตรวจจับรอยต่อกําลังขยายความยืดหยุ่นของทั้งสองแพลตฟอร์ม.
ระบบรางและตัวกําหนดตําแหน่งทําให้หุ่นยนต์มาตรฐานมีพื้นที่ทํางานที่มีประสิทธิภาพมากขึ้น.
เมื่อเทคโนโลยีเหล่านี้พัฒนาขึ้น การเลือกหุ่นยนต์ก็เปลี่ยนจากการเปรียบเทียบฮาร์ดแวร์แบบง่ายๆ.
คําถามที่สําคัญมากขึ้นกําลังกลายเป็น:
หุ่นยนต์ ระบบตรวจจับ ฟิกซ์เจอร์ ตัวกําหนดตําแหน่ง อุปกรณ์เชื่อม และซอฟต์แวร์ควรทํางานร่วมกันรอบๆ ส่วนประกอบจริงอย่างไร?
แนวทางระบบดังกล่าวมีความสําคัญอย่างยิ่งสําหรับการผลิตแบบผสมสูงและโครงสร้างประดิษฐ์ขนาดใหญ่.
โซลูชันระบบอัตโนมัติในการเชื่อมที่แข็งแกร่งที่สุดอาจไม่ได้ขึ้นอยู่กับหุ่นยนต์ประเภทใดประเภทหนึ่งเพียงอย่างเดียว อาจรวมเทคโนโลยีการเคลื่อนไหวหลายอย่างเข้าด้วยกันเพื่อสร้างช่วงการทํางานและความยืดหยุ่นที่แอปพลิเคชันต้องการ.
บทสรุป
การทําความเข้าใจหุ่นยนต์เชื่อมประเภทต่างๆ ช่วยให้ผู้ผลิตหลีกเลี่ยงการเลือกระบบอัตโนมัติตามข้อกําหนดของหุ่นยนต์เพียงอย่างเดียว.
หุ่นยนต์แบบประกบหกแกนให้ความยืดหยุ่นสามมิติที่แข็งแกร่ง หุ่นยนต์ที่ทํางานร่วมกันสนับสนุนการเปลี่ยนแปลงบ่อยครั้งและการผลิตที่ยืดหยุ่น หุ่นยนต์เชื่อมแบบจุดได้รับการปรับให้เหมาะสมสําหรับการเชื่อมแบบจุดซ้ํา ๆ ในขณะที่ระบบติดตั้งบนรางและโครงสําหรับตั้งสิ่งของขยายระบบอัตโนมัติในโครงสร้างขนาดใหญ่ ระบบเชื่อมแบบหุ่นยนต์คู่และเลเซอร์ตอบสนองความต้องการการผลิตเฉพาะทางมากขึ้น.
ตัวเลือกที่ดีที่สุดขึ้นอยู่กับรูปทรงของชิ้นงาน ประเภทของข้อต่อ การเข้าถึง การวางแนวคบเพลิง รูปแบบการผลิต กลยุทธ์การวางตําแหน่ง และความถี่ที่ผลิตภัณฑ์เปลี่ยนแปลง.
ในหลายกรณี วิธีแก้ปัญหาที่แท้จริงไม่ใช่แค่การเลือกหุ่นยนต์ตัวอื่นเท่านั้น มันคือการรวมหุ่นยนต์ที่เหมาะสมเข้ากับอุปกรณ์จับยึด การตรวจจับ ตัวกําหนดตําแหน่ง และวิธีการเขียนโปรแกรมที่ทําให้กระบวนการเชื่อมที่สมบูรณ์สามารถทําซ้ําได้.
คําถามที่พบบ่อย
หุ่นยนต์เชื่อมประเภทหลัก ๆ มีอะไรบ้าง?
ประเภททั่วไป ได้แก่ หุ่นยนต์แบบประกบหกแกนหุ่นยนต์เชื่อมการทํางานร่วมกันหุ่นยนต์เชื่อมจุดหุ่นยนต์ติดตั้งบนรางระบบโครงสําหรับตั้งสิ่งของหุ่นยนต์เชื่อมด้วยเลเซอร์และเซลล์หุ่นยนต์คู่ การกําหนดค่าที่ดีที่สุดขึ้นอยู่กับรูปทรงข้อต่อขนาดชิ้นงานกระบวนการเชื่อมและความยืดหยุ่นในการผลิต.
หุ่นยนต์เชื่อมตัวไหนดีที่สุดสําหรับการเชื่อมที่ซับซ้อน?
หุ่นยนต์แบบประกบหกแกนมักจะเหมาะสําหรับการเชื่อมสามมิติที่ซับซ้อนเนื่องจากให้ความยืดหยุ่นในการวางแนวที่แข็งแกร่ง อย่างไรก็ตามอาจจําเป็นต้องใช้ตัวกําหนดตําแหน่งและการตรวจจับเมื่อชิ้นงานมีการเข้าถึงที่ยากตะเข็บโค้งหรือการเปลี่ยนแปลงมิติปกติ.
หุ่นยนต์ร่วมปฏิบัติงานเหมาะสําหรับการเชื่อมหรือไม่?
ใช่ หุ่นยนต์ที่ทํางานร่วมกันสามารถรองรับการใช้งานการเชื่อมแบบยืดหยุ่นโดยเฉพาะอย่างยิ่งในกรณีที่ตัวแปรของผลิตภัณฑ์มีการเปลี่ยนแปลงบ่อยครั้ง ความเหมาะสมของพวกเขายังคงขึ้นอยู่กับการเข้าถึงน้ําหนักบรรทุกกระบวนการเชื่อมคุณภาพฟิกซ์เจอร์การเปลี่ยนแปลงข้อต่อและการประเมินความปลอดภัยที่สมบูรณ์ของเวิร์กเซลล์เชื่อม.
หุ่นยนต์เชื่อมแบบไหนดีที่สุดสําหรับโครงสร้างขนาดใหญ่?
โครงสร้างขนาดใหญ่อาจใช้หุ่นยนต์ที่ติดตั้งบนรางระบบโครงสําหรับตั้งสิ่งของหุ่นยนต์ข้อต่อขนาดใหญ่หรือตัวกําหนดตําแหน่งที่ประสานกัน ทางเลือกที่ดีที่สุดขึ้นอยู่กับว่าชิ้นงานสามารถเคลื่อนย้ายได้หรือไม่วิธีการกระจายรอยเชื่อมมุมคบเพลิงที่ต้องการและขนาดของพื้นที่ทํางานที่มีประสิทธิภาพ.
ควรเลือกระหว่างหุ่นยนต์เชื่อมประเภทต่างๆอย่างไร?
เริ่มต้นด้วยชิ้นงานและกระบวนการเชื่อม ประเมินขนาดของชิ้นส่วนรูปทรงข้อต่อการเข้าถึงคบเพลิงการเปลี่ยนแปลงของผลิตภัณฑ์น้ําหนักบรรทุกการเข้าถึงหุ่นยนต์กลยุทธ์ฟิกซ์เจอร์ความต้องการตัวกําหนดตําแหน่งความต้องการในการตรวจจับและการเปลี่ยนแปลงผลิตภัณฑ์ที่คาดหวังก่อนที่จะเลือกการกําหนดค่าหุ่นยนต์.
ต้องการความช่วยเหลือในการเลือกหุ่นยนต์เชื่อมที่เหมาะสมหรือไม่?
หากคุณกําลังเปรียบเทียบหุ่นยนต์เชื่อมประเภทต่างๆ สําหรับการเปลี่ยนชิ้นงาน ข้อต่อที่ซับซ้อน โครงสร้างขนาดใหญ่ หรือการผลิตที่ยืดหยุ่น การเลือกควรเริ่มต้นด้วยกระบวนการเชื่อมจริง. ติดต่อ ชุยโป เพื่อประเมินการเข้าถึงของหุ่นยนต์ การวางตําแหน่งชิ้นงาน การตรวจจับ อุปกรณ์ติดตั้ง และข้อกําหนดอัตโนมัติในฐานะระบบการผลิตแบบครบวงจรระบบเดียว.