Mục lục
Giới thiệu
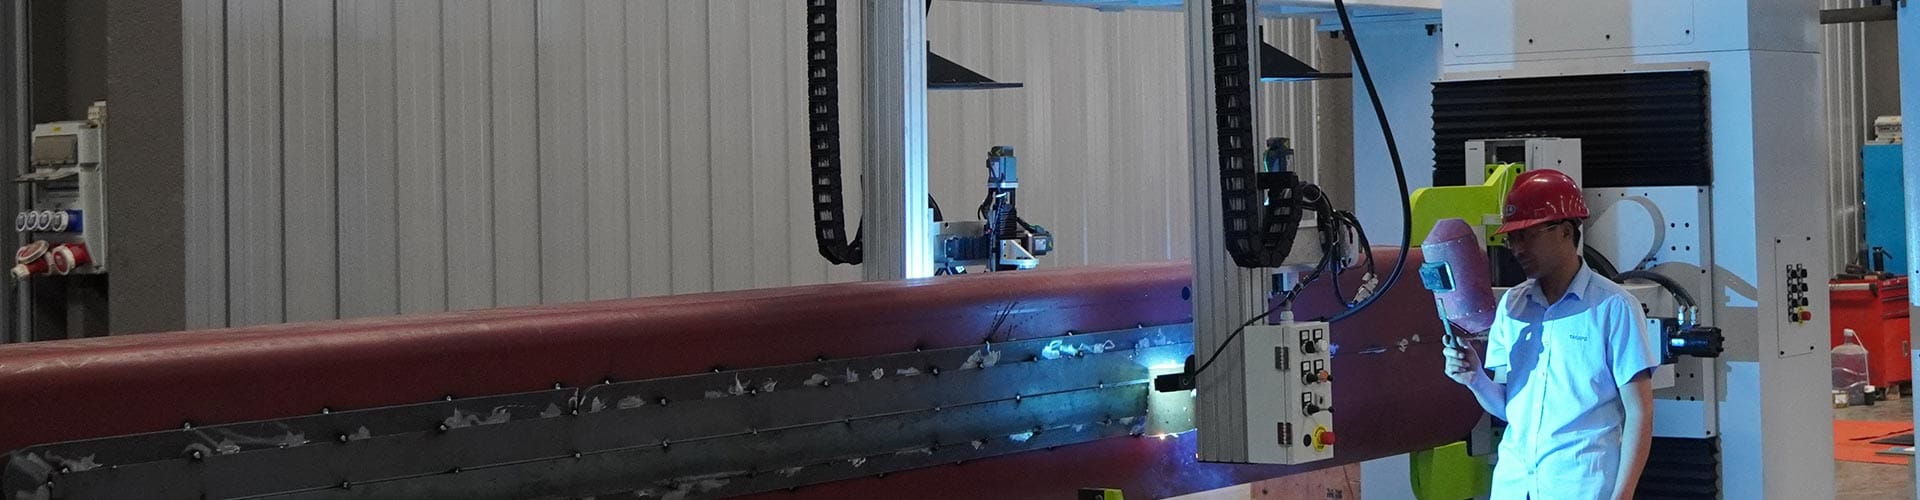
Một tế bào hàn robot là nhiều hơn một robot cầm ngọn đuốc hàn.Trong một hệ thống được thiết kế tốt, robot, thiết bị hàn, đồ đạc, bộ định vị, cảm biến, thiết bị an toàn, và phần mềm điều khiển làm việc cùng nhau như một đơn vị sản xuất phối hợp.
Sự khác biệt đó quan trọng vì nhiều dự án tự động hóa được đánh giá quá hẹp.Nếu bạn chỉ tập trung vào phạm vi tiếp cận của robot hoặc tốc độ hàn, bạn có thể bỏ qua các yếu tố quyết định liệu toàn bộ quá trình có thể lặp lại đáng tin cậy hay không. định vị bộ phận, biến thể khớp, thời gian tải, ổn định vật cố, truy cập mỏ hàn, trình tự hàn và cảm biến đều có thể ảnh hưởng đến kết quả cuối cùng.
Đối với các nhà sản xuất đang xem xét tự động hóa hàn, việc hiểu cách hoạt động của tế bào hàn robot giúp trả lời một câu hỏi hữu ích hơn: không chỉ đơn giản là liệu robot có thể thực hiện mối hàn hay không mà còn liệu quy trình sản xuất hoàn chỉnh có thể được tổ chức xung quanh các điều kiện có thể lặp lại và kiểm soát được hay không.
Tế bào hàn robot là gì?
Một tế bào hàn robot là một máy trạm tích hợp trong đó một robot công nghiệp thực hiện các hoạt động hàn trong môi trường sản xuất được kiểm soát.Tùy thuộc vào ứng dụng, tế bào cũng có thể bao gồm nguồn điện hàn, hệ thống mỏ hàn, bộ cấp dây, vật cố phôi, bộ định vị, cảm biến đường may, bộ điều khiển, vỏ an toàn và thiết bị xử lý vật liệu.
Robot cung cấp chuyển động lặp lại, nhưng toàn bộ tế bào cung cấp cấu trúc quy trình.
Đây là lý do tại sao hai tế bào hàn robot sử dụng robot tương tự có thể thực hiện rất khác nhau. một người có thể xử lý một thành phần phẳng đơn giản với các khớp cố định, trong khi một người khác có thể hàn một cấu trúc ba chiều lớn đòi hỏi phải phối hợp chuyển động của bộ định vị, nhận dạng đường may và nhiều hướng hàn.
Do đó, tế bào hàn robot nên được hiểu là một hệ thống xử lý hoàn chỉnh chứ không phải là một máy độc lập.
Các thành phần chính của tế bào hàn robot
Mỗi tế bào hàn robot được cấu hình xung quanh phôi và quá trình hàn, nhưng một số thành phần xuất hiện trong hầu hết các hệ thống công nghiệp.
| Thành phần | Chức năng chính | Tại sao nó quan trọng |
|---|---|---|
| Robot hàn | Di chuyển ngọn đuốc dọc theo con đường được lập trình | Cung cấp chuyển động lặp lại và định hướng ngọn đuốc |
| Nguồn điện hàn | Kiểm soát quá trình hàn | Duy trì các thông số hàn cần thiết |
| Hàn ngọn đuốc | Cung cấp vòng cung cho khớp | Hình dạng ngọn đuốc ảnh hưởng đến việc tiếp cận và giải phóng mặt bằng va chạm |
| Bộ nạp dây | Cung cấp dây phụ khi có yêu cầu | Cho ăn ổn định hỗ trợ hàn nhất quán |
| Lịch thi đấu | Định vị và kẹp phôi | Thiết lập vị trí phần lặp lại |
| Định vị | Xoay hoặc nghiêng phôi | Cải thiện khả năng tiếp cận mối hàn và định hướng hàn |
| Hệ thống cảm biến đường may | Phát hiện vị trí khớp thực t | Giúp quản lý biến thể phôi bình thường |
| Bộ điều khiển robot | Thực thi các lệnh chuyển động và xử lý | Phối hợp chuyển động của robot và trình tự hàn |
| PLC hoặc bộ điều khiển tế bào | Phối hợp máy trạm hoàn chỉnh | Kết nối robot, đồ đạc, thiết bị an toàn và thiết bị phụ trợ |
| Hệ thống an toàn | Kiểm soát quyền truy cập vào khu vực hoạt động | Bảo vệ nhân viên trong quá trình vận hành tự động |
Điểm quan trọng là các thành phần này phụ thuộc lẫn nhau.
Một robot có độ lặp lại cao không thể bù đắp cho một vật cố định định vị các bộ phận khác nhau trong mỗi chu kỳ.Một vật cố định tốt không thể giải quyết vấn đề truy cập ngọn đuốc.Một cảm biến đường may không thể sửa mọi lỗi kích thước nếu bản thân phôi nằm ngoài giới hạn quy trình.
Do đó, thiết kế phải được coi là một hệ thống.
Làm thế nào một tế bào hàn Robotic hoạt động
Trình tự chính xác phụ thuộc vào ứng dụng, nhưng hầu hết các tế bào hàn robot đều tuân theo logic vận hành tương tự.
Tải phôi và vị trí
Quá trình bắt đầu khi phôi gia công đi vào tế bào và được đặt vào một vật cố định hoặc hệ thống định v.
Giai đoạn này, khả năng lặp lại đã được thiết lập. robot giả định rằng thành phần sẽ xuất hiện ở một vị trí có thể dự đoán được hoặc trong phạm vi biến thể mà hệ thống cảm biến có thể quản lý.
Nếu một vật cố định cho phép phôi chuyển đổi giữa các chu kỳ, đường hàn có thể không còn phù hợp với mối nối thực tế nữa.
Vì lý do này, thiết kế vật cố tốt không chỉ đơn giản là giữ một thành phần an toàn.Nó phải tạo ra một mối quan hệ hình học nhất quán giữa bộ phận và robot.
Xác minh bộ phận và phát hiện đường nối
Sau khi định vị được bộ phận, hệ thống có thể xác minh rằng có phôi chính xác và nó được định vị thích hợp.
Các tế bào hàn robot đơn giản có thể phụ thuộc hoàn toàn vào lập trình cố định. hệ thống linh hoạt hơn có thể sử dụng cảm biến cảm ứng, theo dõi đường may laser, tầm nhìn hoặc quét 3D để xác định vị trí các khớp trước khi bắt đầu hàn.
Điều này ngày càng trở nên có giá trị khi dung sai sản xuất tạo ra sự khác biệt nhỏ giữa hình học CAD danh nghĩa và bộ phận chế tạo thực t.
Cảm biến không làm cho biến thể không kiểm soát được chấp nhận. thay vào đó, nó cung cấp cho hệ thống tự động hóa thêm thông tin về biến thể tồn tại trong phạm vi hoạt động dự kiến.
Thực thi đường hàn
Sau khi hệ thống xác nhận vị trí cần thiết, robot sẽ di chuyển ngọn đuốc dọc theo đường hàn.
Bộ điều khiển phối hợp tốc độ robot, góc mỏ hàn, thông số hàn, khởi động hồ quang, dừng hồ quang và mọi chuyển tiếp cần thiết giữa các đường nối.
Đối với một phôi đơn giản, robot có thể hoàn thành một số mối hàn cố định theo trình tự.Đối với các bộ phận phức tạp hơn, tế bào có thể phối hợp chuyển động của robot với bộ định vị quay hoặc đa trục.
Chuyển động phối hợp này đặc biệt quan trọng khi chất lượng mối hàn phụ thuộc vào việc duy trì hướng mỏ hàn phù hợp.
Định vị lại phôi
Nhiều bộ phận không thể hàn hoàn toàn từ một hướng.
Bộ định vị có thể xoay, nghiêng hoặc lập chỉ mục phôi để robot có thể tiếp cận các khớp mà nếu không sẽ yêu cầu các góc mỏ hàn khó.
Đây là một trong những khác biệt quan trọng nhất giữa việc thiết kế chương trình robot và thiết kế tế bào hàn robot.
Câu hỏi không chỉ là:
Robot có thể tiếp cận đường may không?
Một câu hỏi hay hơn là:
Hệ thống hoàn chỉnh có thể trình bày đường may cho robot theo hướng ổn định và có thể hàn được không?
Đôi khi di chuyển phôi hiệu quả hơn so với việc buộc robot vào cấu hình cổ tay vụng v.
Hoàn thành và dỡ hàng
Sau khi hàn xong, hệ thống kết thúc chu trình hàn và cho phép tháo phôi.
Trong các dây chuyền sản xuất tích hợp hơn, việc dỡ hàng có thể được kết nối với việc xử lý, kiểm tra vật liệu tự động hoặc hoạt động sản xuất tiếp theo.
Do đó, chu trình hoàn chỉnh bao gồm nhiều hơn thời gian cung.
Điều này rất cần thiết khi đánh giá hiệu suất của tế bào.
Một robot hàn nhanh nhưng chờ tải thủ công chậm có thể không cải thiện sản xuất tổng thể nhiều như mong đợi. hiệu suất của một tế bào hàn robot nên được đánh giá từ đầu vào phôi đến đầu ra phôi.
Ba lớp lặp lại trong hàn robot
Một cách hữu ích để hiểu hiệu suất của tế bào hàn robot là tách độ lặp lại thành ba lớp.
Đầu tiên là độ lặp lại của một phần.
Bộ phận phải đến trạm hàn với kích thước, vị trí mối nối và độ khít vẫn nằm trong giới hạn được kiểm soát.
Thứ hai là độ lặp lại chuyển động.
Robot phải tái tạo đường đi và hướng dự định của ngọn đuốc một cách nhất quán.
Thứ ba là độ lặp lại của quá trình.
Các thông số hàn, cấp dây, điều kiện che chắn, trình tự hàn và các biến số quy trình khác phải duy trì đủ ổn định để tái tạo mối hàn cần thiết.
Tế bào hàn robot hoạt động tốt nhất khi cả ba lớp hỗ trợ lẫn nhau.
Nếu độ lặp lại chuyển động mạnh nhưng độ lặp lại của bộ phận kém, robot có thể thực hiện đúng chương trình dọc theo vị trí khớp sai.
Nếu bộ phận và robot đều có thể lặp lại nhưng quá trình hàn không ổn định, kết quả hàn vẫn có thể khác nhau.
Mô hình ba lớp này rất hữu ích vì nó ngăn chặn các vấn đề tự động hóa bị đổ lỗi tự động cho robot.
Tại sao thiết kế đồ đạc là quan trọng
Các thiết bị cố định đôi khi được coi là thiết bị hỗ trợ, nhưng trong hàn robot, chúng là một phần của chiến lược tự động hóa.
Một thợ hàn thủ công lành nghề thường có thể nhận thấy rằng một thành phần đã dịch chuyển một chút và thích ứng với chuyển động của ngọn đuốc. một robot theo một con đường cố định không thể đưa ra phán đoán đó trừ khi tế bào bao gồm một phương pháp cảm biến phát hiện sự thay đổi.
Do đó, thiết bị cố định tạo ra hệ thống tham chiếu vật lý mà chương trình phụ thuộc vào.
Thiết kế vật cố định tốt phải xác định vị trí phôi một cách nhất quán, cung cấp khả năng kẹp đầy đủ, duy trì khả năng tiếp cận mỏ hàn, giảm thiểu sự tắc nghẽn không cần thiết và giải thích cách bộ phận có thể phản ứng với nhiệt hàn.
Lực kẹp cũng cần sự cân bằng.
Quá ít hạn chế có thể cho phép di chuyển. hạn chế quá mức hoặc phân phối kém có thể ảnh hưởng đến sự biến dạng hoặc làm cho tải không cần thiết khó khăn.
Vật cố định tốt nhất không chỉ đơn giản là vật cố định mạnh nhất. nó là vật cố định hỗ trợ khả năng lặp lại mà không tạo ra các vấn đề quy trình mới.
Vai trò của bộ định vị trong tế bào hàn robot
Bộ định vị cho phép phôi di chuyển trong khi robot vẫn ở trong phạm vi làm việc thuận lợi hơn.
Điều này có thể cải thiện khả năng tiếp cận ngọn đuốc, giảm góc cổ tay cực đoan và giúp duy trì hướng hàn phù hợp.
Đối với các khung lớn, bể chứa, kết cấu chế tạo, bộ phận máy móc và các cụm ba chiều khác, bộ định vị có thể cũng quan trọng như chính robot.
Một robot về mặt kỹ thuật có thể đạt được một mối hàn trong khi vẫn tiếp cận nó từ một góc không phù hợp. định vị phôi khác nhau thường có thể tạo ra một đường hàn ổn định hơn.
Khi bộ định vị và robot được phối hợp thông qua cùng một hệ thống điều khiển, chuyển động của chúng cũng có thể được đồng bộ hóa.
Điều này cho phép hệ thống đi theo các đường nối cong hoặc chu vi khó hoàn thành chỉ thông qua chuyển động của robot.
Làm thế nào Seam Tracking cải thiện tính linh hoạt của tế bào
Hàn robot đường dẫn cố định hoạt động tốt nhất khi các vị trí khớp có độ lặp lại cao.
Các thành phần được chế tạo thực sự thường chứa một số biến thể.
Kích thước tấm, hình thành, cắt, lắp ráp, hàn dính và tải vật cố định đều có thể ảnh hưởng đến nơi khớp thực tế xuất hiện.
Cảm biến đường may giúp thu hẹp khoảng cách giữa hình học danh nghĩa và phôi thực.
Tùy thuộc vào quá trình, hệ thống có thể xác định đường may trước khi hàn hoặc theo dõi nó trong quá trình hàn. thông tin kết quả có thể được sử dụng để sửa đường dẫn trong giới hạn xác định.
Điều này đặc biệt hữu ích cho các tế bào hàn robot nhằm xử lý các cấu trúc lớn hơn hoặc một số biến thể sản phẩm.
Tuy nhiên, cảm biến không nên được sử dụng như một cái cớ để chấp nhận sự thay đổi sản xuất không kiểm soát được.
Một cách tiếp cận đáng tin cậy hơn là:
kiểm soát sự biến đổi có thể được kiểm soát một cách hợp lý, sau đó sử dụng cảm biến để quản lý sự biến đổi có thể dự đoán còn lại.
Điều đó tạo ra một hệ thống sản xuất ổn định hơn nhiều.
Tế bào hàn robot để sản xuất hỗn hợp cao
Tự động hóa truyền thống là dễ dàng nhất khi sản xuất bao gồm số lượng lớn các bộ phận giống hệt nhau.
Sản xuất hỗn hợp cao tạo ra một thách thức khác vì phôi, vị trí đường may và trình tự hàn có thể thay đổi thường xuyên.
Các tế bào hàn robot hiện đại có thể giải quyết vấn đề này thông qua các thiết bị linh hoạt, chương trình có thể tái sử dụng, lập trình ngoại tuyến, nhận dạng bộ phận, cảm biến đường may và công nghệ hàn không cần dạy.
Thay vì dạy thủ công mọi điểm cho mọi thành phần mới, hệ thống có thể sử dụng hình dạng phôi và thông tin cảm biến để giảm nỗ lực lập trình.
Điều này không có nghĩa là mọi ứng dụng có tính biến đổi cao đều có thể được tự động hóa một cách hiệu quả.
Điều quan trọng là liệu sự khác biệt giữa các sản phẩm có được cấu trúc hay không.
Nếu một dòng sản phẩm sử dụng các loại mối nối tương tự, mốc thời gian lặp lại, hình dạng có thể dự đoán được và quy trình hàn đã biết, thì một tế bào linh hoạt có thể xử lý nhiều biến thể hiệu quả hơn nhiều so với hệ thống có mục đích cố định truyền thống.
Đây là lý do tại sao tự động hóa hỗn hợp cao nên được thiết kế xung quanh các dòng sản phẩm thay vì các thành phần riêng biệt.
Lựa chọn Robot nên tuân theo phân tích quy trình
Một sai lầm phổ biến là chọn robot trước và thiết kế quy trình xung quanh nó sau.
Một cách tiếp cận mạnh mẽ hơn bắt đầu với phôi.
Trước tiên, các kỹ sư nên kiểm tra kích thước bộ phận, vị trí mối hàn, khả năng tiếp cận mỏ hàn, quy trình hàn, yêu cầu về tải trọng, tầm với, lưu lượng chu trình dự kiến, hình dạng vật cố định và liệu có cần trục bên ngoài hay không.
Chỉ khi đó cấu hình robot mới được chọn.
Ví dụ, một thành phần dài có thể yêu cầu một robot gắn trên trục tuyến tính. một cấu trúc nặng có thể cần một bộ định vị lớn. một mối hàn lõm sâu có thể yêu cầu hình học ngọn đuốc khác nhau.Một tế bào xử lý nhiều loại sản phẩm có thể được hưởng lợi từ cảm biến bổ sung.
Do đó robot là một kết quả của quá trình thiết kế hệ thống, không phải là điểm khởi đầu.
của SHUIPO sản phẩm tự động hóa hàn và hệ thống robot phản ánh cách tiếp cận dựa trên hệ thống này, trong đó các yêu cầu về thiết bị hàn, chuyển động của robot, định vị phôi và sản xuất phải được phối hợp xung quanh ứng dụng.
An toàn trong tế bào hàn robot
Tự động hóa làm thay đổi bản chất của các rủi ro liên quan đến hàn, nhưng nó không loại bỏ sự cần thiết của kỹ thuật an toàn.
Một tế bào hàn robot phải kiểm soát quyền truy cập vào thiết bị di chuyển và hoạt động hàn tích cực.Tùy thuộc vào thiết kế, điều này có thể liên quan đến hàng rào, cửa khóa liên động, rèm cửa ánh sáng, máy quét an toàn, dừng khẩn cấp, chức năng robot an toàn và chế độ hoạt động được kiểm soát.
Bản thân quá trình hàn cũng gây ra các rủi ro về bức xạ hồ quang, nhiệt, khói, bắn tung tóe và điện.
Do đó, thiết kế an toàn nên xem xét cả chuyển động của robot và điều kiện hàn.
Chiến lược đúng đắn phụ thuộc vào cấu hình tế bào, chế độ hoạt động, phương pháp tải và mức độ tương tác của con người.
An toàn nên được thiết kế vào tế bào ngay từ đầu thay vì thêm vào sau khi bố trí cơ học đã được hoàn thiện.
Tại sao nên đo thời gian chu kỳ ở cấp độ tế bào
Tốc độ robot chỉ là một phần của hiệu suất sản xuất.
Hãy tưởng tượng một tế bào hàn robot nơi robot hoàn thành việc hàn cần thiết một cách nhanh chóng, nhưng việc tải, kẹp, định vị lại và dỡ hàng mất nhiều thời gian hơn.
Cải thiện chuyển động của robot hơn nữa sẽ có ít tác dụng vì nút cổ chai đã di chuyển đi nơi khác.
Đây là lý do tại sao thời gian chu kỳ tế bào hoàn chỉnh nên được phân tích.
Trình tự đầy đủ bao gồm tải phôi, đóng vật cố định, xác minh bộ phận, cảm biến đường may, hàn, định vị lại, làm sạch nếu cần, nhả vật cố định và dỡ hàng.
Hiểu các bước này giúp xác định nơi tự động hóa tạo ra sự cải thiện lớn nhất.
Trong một số trường hợp, hoạt động hàn là nút cổ chai chính.Trong những người khác, cơ hội lớn nhất có thể nằm trong thiết kế vật cố, xử lý vật liệu, hoặc định vị phôi.
Do đó, một dự án hàn robot mạnh mẽ sẽ tối ưu hóa toàn bộ chu trình thay vì chỉ hiệu suất hồ quang.
Khi một tế bào hàn robot là một phù hợp tốt
Một tế bào hàn robot đặc biệt thích hợp khi quá trình sản xuất có chứa các nhiệm vụ hàn lặp lại và các phôi có thể được định vị trong giới hạn được kiểm soát.
Các ứng cử viên tốt thường bao gồm các sản phẩm có vị trí khớp định kỳ, trình tự hàn lặp đi lặp lại, đường nối dễ tiếp cận và các họ bộ phận tương đối ổn định.
Tế bào càng trở nên có giá trị hơn khi độ đặc của mối hàn cần duy trì ổn định trong các chu kỳ sản xuất lặp đi lặp lại.
Các ứng dụng có sự thay đổi đáng kể cũng có thể phù hợp nếu sự thay đổi đó có thể được đo lường và quản lý thông qua cảm biến, thiết bị linh hoạt hoặc lập trình thích ứng.
Sự khác biệt quan trọng là giữa biến thể được kiểm soát và biến thể không thể đoán trước.
Biến thể được kiểm soát thường có thể được tự động hóa.
Sự thay đổi không thể đoán trước vẫn có thể đòi hỏi sự phán xét của con người nhiều hơn hoặc cải tiến quy trình ngược dòng.
Các lỗi thiết kế tế bào hàn robot phổ biến
Một sai lầm phổ biến là giả định rằng độ chính xác của robot sẽ tự động giải quyết tình trạng lắp đặt kém.
Nó không.
Một cách khác là bỏ qua việc truy cập đèn pin cho đến cuối quá trình thiết kế.Một robot có thể tiếp cận khu vực làm việc chung trong khi vẫn không thể duy trì góc đèn pin chính xác xung quanh đồ đạc hoặc các tính năng liền k.
Thiết kế đồ gá cũng có thể bị đánh giá thấp.Nếu phôi không lặp lại, chương trình robot không thể lặp lại so với khớp.
Một sai lầm thường gặp khác là tối ưu hóa các chuyển động hàn riêng lẻ mà không xem xét việc tải và dỡ hàng.
Điều này có thể tạo ra một chương trình robot ấn tượng về mặt kỹ thuật bên trong một chu trình sản xuất không hiệu qu.
Cuối cùng, một số tế bào được thiết kế chỉ xung quanh thành phần ngày nay.
Nếu có khả năng thay đổi sản phẩm trong tương lai, các thiết bị cố định mô-đun, khả năng cảm biến, lập trình thích ứng và khả năng định vị phù hợp cần được xem xét sớm hơn.
Những yếu tố này có thể xác định liệu tế bào hàn robot có còn hữu ích khi yêu cầu sản xuất phát triển hay không.
Cách đánh giá tế bào hàn robot trước khi triển khai
Một đánh giá hữu ích bắt đầu với các bộ phận sản xuất đại diện thay vì các bộ phận trình diễn được chuẩn bị đặc biệt.
Các phôi được sử dụng để thử nghiệm phải phản ánh dung sai bình thường, độ khít khớp, tình trạng bề mặt và sự thay đổi của cụm lắp ráp.
Sau đó, việc đánh giá nên xem xét liệu tế bào có thể xác định vị trí các bộ phận một cách nhất quán, tiếp cận mọi đường nối cần thiết, duy trì hướng mỏ hàn thực tế, hoàn thành trình tự hàn cần thiết và quản lý sự thay đổi dự kiến hay không.
Nó cũng nên kiểm tra sự tương tác giữa các hoạt động khác nhau.
Liệu xoay phôi cải thiện khả năng tiếp cận hàn?Liệu vật cố có thể giữ phần mà không cản trở ngọn đuốc?Liệu cảm biến có tăng thêm giá trị tại các khớp cụ thể không?Có những khu vực mà hàn thủ công nên vẫn là một phần của quá trình?
Những câu hỏi này tạo ra một kế hoạch tự động hóa thực tế hơn là chỉ hỏi liệu robot có khả năng hàn bộ phận về mặt kỹ thuật hay không.
Tương lai của tế bào hàn robot
Hướng hàn robot đang hướng tới các tế bào đòi hỏi ít lập trình thủ công hơn và có thể phản ứng hiệu quả hơn với sự thay đổi của phôi.
Tầm nhìn 3D, nhận dạng đường may tự động, mô hình kỹ thuật số, điều chỉnh đường dẫn thích ứng và lập trình không cần dạy đang mở rộng các loại hình sản xuất có thể được tự động hóa.
Điều này đặc biệt quan trọng đối với các nhà sản xuất không sản xuất cùng một thành phần liên tục.
Tính linh hoạt trong tương lai sẽ phụ thuộc ít hơn vào việc dạy mọi điểm robot theo cách thủ công mà phụ thuộc nhiều hơn vào việc cung cấp cho hệ thống đủ thông tin để hiểu phôi ở đâu, mối nối ở đâu và cách áp dụng quy trình hàn đã được xác nhận.
Ngay cả khi cảm biến và phần mềm trở nên có khả năng hơn, các nguyên tắc cơ bản vẫn không thay đổi.
Chất lượng bộ phận, thiết kế vật cố, kỹ thuật hàn, khả năng tiếp cận và độ ổn định của quy trình vẫn quyết định liệu tự động hóa có thể mang lại kết quả lặp lại hay không.
Tế bào hàn robot có khả năng nhất do đó không phải là tế bào có nhiều công nghệ nhất. nó là một trong đó mỗi công nghệ giải quyết một vấn đề sản xuất được xác định rõ ràng.
Kết luận
Một tế bào hàn robot là một hệ thống sản xuất phối hợp được xây dựng xung quanh khả năng lặp lại, chuyển động được kiểm soát, quy trình hàn ổn định và xử lý phôi đáng tin cậy.
Robot rất quan trọng, nhưng nó chỉ là một phần của hệ thống.
Đồ đạc thiết lập vị trí bộ phận. bộ định vị tạo ra hướng hàn tốt hơn. cảm biến giúp quản lý biến thể bình thường. bộ điều khiển phối hợp trình tự. hệ thống an toàn kiểm soát sự tương tác của con người. thiết bị hàn duy trì quá trình chính nó.
Các tế bào hàn robot mạnh nhất được thiết kế xung quanh chu trình sản xuất hoàn chỉnh.
Trước khi lựa chọn thiết bị, nhà sản xuất nên hiểu phôi của họ, biến thể khớp, yêu cầu về vật cố định, khả năng tiếp cận mối hàn, quy trình sản xuất và thay đổi sản phẩm trong tương lai.
Khi các yếu tố này được xem xét cùng nhau, một tế bào hàn robot có thể cung cấp một nền tảng ổn định cho tự động hóa hàn nhất quán và có thể mở rộng.
Câu hỏi thường gặp
Một tế bào hàn robot bao gồm những gì?
Một tế bào hàn robot thường bao gồm một robot hàn, nguồn điện hàn, ngọn đuốc, vật cố định, bộ điều khiển, hệ thống an toàn, và thường là một bộ định vị hoặc cảm biến đường may. cấu hình chính xác phụ thuộc vào phôi, quá trình hàn, khả năng tiếp cận khớp, và mức độ tự động hóa cần thiết.
Làm thế nào để một tế bào hàn robot tìm thấy đường hàn?
Một tế bào đường dẫn cố định dựa vào định vị phôi phù hợp, trong khi các hệ thống linh hoạt hơn có thể sử dụng cảm biến cảm ứng, theo dõi laser, tầm nhìn hoặc quét 3D. Những công nghệ này xác định vị trí khớp và cho phép robot điều chỉnh đường đi của nó trong giới hạn quy trình xác định.
Một tế bào hàn robot có thể xử lý các sản phẩm khác nhau không?
Có, khi tế bào được thiết kế cho tính linh hoạt. gia đình sản phẩm với hình học dự đoán có thể sử dụng đồ đạc hoán đổi cho nhau, nhiều chương trình, cảm biến tầm nhìn, và phương pháp dạy-miễn phí. sự khác biệt rất lớn hoặc không kiểm soát giữa các bộ phận vẫn có thể yêu cầu thiết lập riêng biệt hoặc làm việc thủ công.
Tại sao đồ đạc quan trọng trong tế bào hàn robot?
Đồ đạc thiết lập vị trí tham chiếu giữa robot và phôi.Nếu một bộ phận di chuyển giữa các chu kỳ, đường hàn được lập trình có thể không còn phù hợp với khớp.Một vật cố định tốt hỗ trợ vị trí nhất quán, kẹp, truy cập ngọn đuốc và sản xuất lặp lại.
Theo dõi đường may có cần thiết cho mọi tế bào hàn robot không?
Số Các bộ phận có khả năng lặp lại cao có thể hoạt động tốt với đường dẫn robot cố định. theo dõi đường may trở nên có giá trị hơn khi dung sai sản xuất bình thường làm cho vị trí khớp thực tế thay đổi. quyết định nên dựa trên sự thay đổi phôi đo được thay vì chỉ thêm công ngh.
Cần giúp đỡ Chọn tế bào hàn robot phù hợp?
Nếu bạn không chắc chắn về cách cấu hình tế bào hàn robot cho phôi, quy trình hàn, đồ đạc, bộ định vị hoặc yêu cầu cảm biến của mình, nhóm của chúng tôi có thể giúp đánh giá quy trình sản xuất hoàn chỉnh. Liên hệ SHUIPO để được tư vấn kỹ thuật và xác định phương pháp tự động hóa phù hợp với điều kiện hàn thực tế của bạn.