

جدول المحتويات
مقدمة
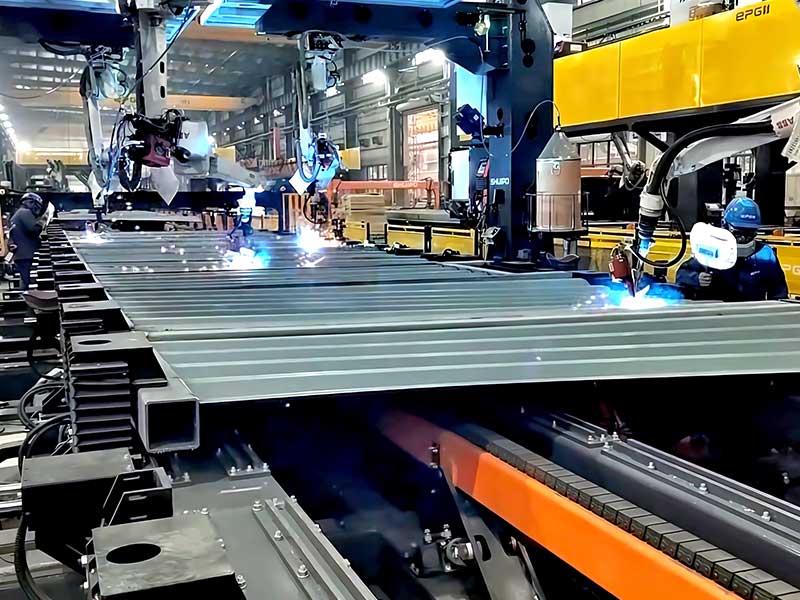
لم يعد خط إنتاج أتمتة اللحام مجرد مجموعة من روبوتات اللحام الموضوعة بجانب الناقل. في نظام مصمم جيدًا، يتم توصيل تحميل قطع العمل وتحديد موضعها واللحام والاستشعار والمناولة والفحص والتحكم في الإنتاج كعملية واحدة منسقة.
وهذا التمييز مهم لأن الشركات المصنعة غالبا ما تبدأ مشاريع الأتمتة من خلال التركيز على روبوت اللحام نفسه. ومع ذلك، لا يمكن للروبوت السريع والقابل للتكرار إنشاء خط إنتاج مستقر إذا وصلت الأجزاء بشكل غير متسق، أو حددت التركيبات قطع العمل بشكل مختلف، أو أصبحت محطات اللحام غير متوازنة، أو أدى التعامل مع المواد إلى مقاطعة إيقاع الإنتاج.
وبالتالي فإن الغرض من خط إنتاج أتمتة اللحام أوسع من أتمتة اللحامات الفردية. إنه إنشاء تدفق تصنيع يمكن التنبؤ به حيث تدعم كل عملية العملية التالية.
في عام 2026، أصبح هذا مهمًا بشكل خاص حيث تشتمل أتمتة اللحام بشكل متزايد على برمجة الروبوت المرنة واستشعار التماس ورؤية الآلة وبيانات الإنتاج والتحكم التكيفي. تعمل هذه التقنيات على توسيع نطاق الأتمتة إلى ما هو أبعد من الأجزاء المتكررة للغاية وتجعلها أكثر عملية لعائلات المنتجات ذات التنوع المتحكم فيه.
إن فهم كيفية عمل هذه العناصر معًا هو الخطوة الأولى نحو تصميم خط إنتاج يعمل على تحسين الاتساق دون التضحية بالمرونة اللازمة لتغيير متطلبات التصنيع.
ما هو خط إنتاج أتمتة اللحام؟
خط إنتاج أتمتة اللحام هو نظام تصنيع متكامل يربط عمليات اللحام والدعم المتعددة في تسلسل إنتاج متحكم فيه.
تقليدي خط الإنتاج ينظم مهام التصنيع بحيث تتحرك قطع العمل عبر سلسلة محددة من العمليات. يطبق خط إنتاج أتمتة اللحام نفس المبدأ على التصنيع المكثف للحام مع دمج الروبوتات والتركيبات وأدوات تحديد موضع قطع العمل ومعدات الاستشعار وأنظمة التحكم وأجهزة مناولة المواد.
اعتمادا على التطبيق، قد يحتوي السطر على:
- محطات اللحام الروبوتية
- معدات اللحام الأوتوماتيكية
- محطات التحميل والتفريغ
- التركيبات وأنظمة التثبيت
- محددات الشغل
- أنظمة التعرف على التماس
- أجهزة الاستشعار البصرية
- أجهزة النقل
- محطات التفتيش
- وحدات تحكم الخط
- أنظمة السلامة
التكوين الدقيق يعتمد على قطعة العمل.
قد يتطلب الهيكل المصنع الكبير وجود روبوتات على مسارات خطية وأجهزة تحديد المواقع القابلة للبرمجة، بينما قد تتحرك مجموعة أصغر عبر عدة خلايا روبوتية مدمجة. يمكن لبعض المكونات أن تنتقل بشكل مستمر بين المحطات، بينما يتطلب البعض الآخر حركة مفهرسة لأن كل مرحلة لحام تستغرق وقتًا مختلفًا.
ولذلك ينبغي تصميم خط الإنتاج حول عملية اللحام وليس حول قالب المعدات الثابتة.
كيف يعمل خط إنتاج أتمتة اللحام
يبدأ خط إنتاج أتمتة اللحام النموذجي قبل بدء اللحام.
يجب أن تصل قطعة العمل أولاً في حالة معروفة. قد تحتاج المكونات إلى تجميعها أو وضعها أو تثبيتها أو التحقق منها أو مسحها ضوئيًا قبل أن يتمكن الروبوت من تنفيذ مسار لحام موثوق.
بمجرد تأكيد الجزء، تقوم محطة اللحام بتشغيلها المبرمج. قد تنتقل قطعة العمل بعد ذلك إلى محطة أخرى لإجراء لحام إضافي أو إعادة تحديد موضعها أو فحصها أو خطوة تصنيع أخرى.
يمكن تبسيط التسلسل إلى عدة مراحل:
| مرحلة الإنتاج | الوظيفة الرئيسية | تحسين محركات البحث الرئيسية/الاعتبارات الهندسية |
|---|---|---|
| تحميل | يقدم قطعة العمل إلى الخط | يجب أن يكون اتجاه الجزء قابلاً للتكرار |
| تحديد الهوية | يؤكد متغير الجزء أو المنتج | مهم في الإنتاج المختلط |
| تحديد المواقع | إنشاء موقع مشترك | تؤثر دقة التركيبات على دقة اللحام |
| كشف التماس | يجد المفصل الحقيقي عند الحاجة | يساعد على إدارة التباين المتحكم فيه |
| لحام | ينفذ عملية اللحام المعتمدة | يجب تنسيق معلمات حركة الروبوت والعملية |
| إعادة التموضع | يغير اتجاه قطعة العمل | يحسن الوصول إلى المفاصل المعقدة |
| ينقل | ينقل الجزء إلى المحطة التالية | يجب أن يظل توقيت المحطة متوازنًا |
| فحص | يتحقق من العملية أو حالة اللحام | يمكن أن يدعم ردود فعل العملية |
| تفريغ | يزيل قطعة العمل المكتملة | يجب ألا يصبح عنق الزجاجة في الإنتاج |
والفكرة الأكثر أهمية هي أن هذه المراحل مترابطة.
إن تحسين محطة واحدة دون النظر إلى بقية الخط يمكن أن يحرك عنق الزجاجة إلى مكان آخر بدلاً من تحسين العملية الكاملة.
لماذا يهم توازن خط الإنتاج
يعمل خط إنتاج أتمتة اللحام بفعالية فقط عندما تعمل محطاته ضمن إيقاع إنتاج متوازن بشكل معقول.
تخيل أن إحدى محطات اللحام الآلية تكمل مهمتها بسرعة بينما تتطلب المحطة التالية وقتًا أطول بكثير. تبدأ الأجزاء في التراكم بين العمليات، ويقضي الروبوت الأسرع جزءًا من دورته في الانتظار.
زيادة سرعة الروبوت الأول لن تحل المشكلة.
ولذلك يجب تحليل الخط كتسلسل كامل.
يجب على المهندسين المقارنة:
- وقت اللحام
- وقت تحميل التركيبات
- وقت نقل قطعة العمل
- وقت إعادة التموضع
- وقت استشعار التماس
- وقت التفتيش
- وقت التفريغ
غالبًا ما تحدد أبطأ عملية متكررة إيقاع الإنتاج الفعال.
قد يقسم تصميم الخط القوي عمليات اللحام بشكل مختلف بين المحطات، أو يستخدم روبوتين حيث يكون العمل المتزامن عمليًا، أو ينقل عمليات معينة خارج الدورة الرئيسية.
الهدف ليس جعل كل آلة تتحرك في أسرع وقت ممكن. إنه إنشاء تدفق مستقر تساهم فيه كل محطة بشكل فعال في العملية الكاملة.
أنظمة اللحام الروبوتية كوحدة الإنتاج الأساسية
غالبًا ما تكون الروبوتات عنصر اللحام المركزي داخل خط آلي، ولكن يجب أخذ وظيفتها في الاعتبار مع المعدات المحيطة بها.
خط مبني حوله أنظمة اللحام الروبوتية قد يجمع بين حركة الروبوت وتركيبات قطع العمل، وأجهزة تحديد المواقع، واستشعار التماس، والمحاور الخارجية بحيث تظل عملية اللحام متوافقة مع المكون الفعلي.
يصبح هذا مهمًا بشكل خاص عندما تتضمن المنتجات ما يلي:
- الهياكل الطويلة
- وجوه لحام متعددة
- المفاصل المنحنية
- طبقات محيطية
- تغيير التوجهات المشتركة
- متغيرات المنتج المتكررة
في هذه التطبيقات، قد لا يوفر الروبوت الثابت وحده نطاق عمل كافيًا.
يمكن لموضع الموضع تدوير قطعة العمل. يمكن للمحور الخطي تحريك الروبوت على طول مكون طويل. يمكن لمستشعر التماس تحديد المكان الذي يختلف فيه المفصل الفعلي قليلاً عن الموضع المبرمج الاسمي.
وبالتالي فإن أفضل محطة لحام ليست بالضرورة المحطة التي تحتوي على أكبر عدد من الروبوتات.
إنها المحطة التي يتم فيها تنسيق حركة الروبوت وحركة قطعة العمل والاستشعار ومتطلبات اللحام حول الهندسة الحقيقية للمنتج.
يحدد تصميم التركيبات إمكانية تكرار الخط
تعد التركيبات من أهم المكونات في خط إنتاج أتمتة اللحام لأنها تحدد العلاقة المادية بين قطعة العمل والمعدات الآلية.
قد يكرر الروبوت حركته المبرمجة بدقة، لكن هذه الحركة تتماشى مع المفصل فقط عندما تكون قطعة العمل موجودة أيضًا بشكل متسق.
ولذلك يجب أن يتناول تصميم التركيبات عدة متطلبات في نفس الوقت.
يجب تحديد موقع الجزء باستخدام أسطح مرجعية موثوقة. يجب أن يمنع التثبيت الحركة غير المرغوب فيها. يجب أن تسمح الوحدة لشعلة اللحام بالوصول إلى المفاصل المطلوبة دون تداخل. يجب أن يظل التحميل والتفريغ عمليًا، ويجب أن تأخذ الوحدة في الاعتبار السلوك الحراري أثناء اللحام.
يمكن أن يؤدي تصميم التركيبات السيئ إلى خلق العديد من المشكلات.
المشبك قد يسد الشعلة. قد تتآكل نقطة تحديد الموقع بمرور الوقت. يمكن تثبيت قطعة العمل بشكل آمن ولكن في وضع مختلف قليلاً في كل دورة. قد يؤثر التقييد المفرط أيضًا على كيفية استجابة الجزء لحرارة اللحام.
لهذا السبب، يجب التعامل مع التركيبات كجزء من عملية اللحام وليس كملحقات بسيطة لحمل العمل.
يجب تصميم تدفق المواد حول اللحام
تعد حركة المواد عاملاً رئيسياً آخر في أداء خط الإنتاج.
قد تنتقل قطع العمل بين المحطات باستخدام الناقلات أو أجهزة النقل أو المركبات AGV أو العربات التي تعمل بالطاقة أو أنظمة الفهرسة أو معدات المناولة الأخرى.
يعتمد الاختيار الصحيح على المكون.
قد تتحرك التجميعات الصغيرة القابلة للتكرار بسهولة من خلال ترتيب ناقل ثابت. قد تتطلب الهياكل الكبيرة معالجة أكثر مرونة لأن أبعادها أو اتجاهاتها تختلف.
يجب أن يجيب تدفق المواد على عدة أسئلة عملية:
كيف يدخل الجزء إلى محطة اللحام؟
كيف يتم التحكم في اتجاهها؟
هل يتطلب الأمر الدوران قبل العملية التالية؟
هل يمكن للمحطة التالية استلام قطعة العمل على الفور؟
ماذا يحدث عندما تتوقف إحدى المحطات مؤقتًا؟
قد يحتوي خط الإنتاج الذي يتجاهل هذه الأسئلة على معدات لحام ذات قدرة عالية بينما لا يزال يعاني من انقطاعات متكررة.
ولذلك ينبغي تصميم تدفق المواد في نفس وقت عملية اللحام.
استشعار التماس يجعل الأتمتة أكثر مرونة
تعمل أتمتة اللحام التقليدية بشكل أفضل عندما يظهر المفصل بالضبط حيث يتوقعه الروبوت.
غالبًا ما تحتوي المكونات المصنعة الحقيقية على اختلاف عادي في الأبعاد.
يمكن أن تؤثر تأثيرات القطع والتشكيل والتجميع واللحام والتثبيت والتأثيرات الحرارية على موضع المفصل قبل بدء اللحام النهائي.
يمكن لنظام استشعار التماس أن يساعد في تحديد هذه الاختلافات.
اعتمادًا على التطبيق، قد يحدث الاستشعار قبل بدء اللحام أو أثناء حدوث اللحام. يمكن أن تسمح البيانات الناتجة للنظام الآلي بتصحيح مساره ضمن حدود التشغيل المحددة مسبقًا.
يصبح هذا ذا قيمة خاصة عندما يتعامل خط إنتاج أتمتة اللحام مع عائلات المنتجات بدلاً من جزء واحد متطابق تمامًا.
الهدف ليس السماح بالتنوع غير المحدود.
الإستراتيجية الهندسية الأفضل هي:
التحكم في التباين الذي يمكن التحكم فيه بشكل معقول من خلال التصنيع والتركيبات، ثم استخدام الاستشعار لإدارة الاختلافات المتبقية التي يمكن التنبؤ بها.
ويوفر هذا النهج مرونة أكبر دون التضحية باستقرار العملية.
رؤية الآلة والتعرف على الأجزاء
يجب أن يعرف خط الإنتاج المرن ما يدخل إلى كل محطة.
إذا كانت متغيرات قطع العمل المختلفة تستخدم نفس نظام التشغيل الآلي، فيجب أن يحدد نظام التحكم البرنامج الصحيح أو تكوين التركيبات أو تسلسل اللحام أو مسار الروبوت.
يمكن أن تدعم رؤية الآلة هذه العملية من خلال تحديد ميزات قطعة العمل أو تحديد اتجاه الجزء.
في التطبيقات الأكثر تقدمًا، يمكن أن يوفر الاستشعار ثلاثي الأبعاد معلومات هندسية تدعم موقع التماس وإنشاء المسار.
تغير هذه القدرة كيفية تعامل الشركات المصنعة مع الإنتاج المختلط.
تفترض الأتمتة التقليدية أن البيئة تظل ثابتة.
تسمح الأتمتة الأكثر مرونة للنظام بجمع معلومات حول المكون الفعلي قبل أداء المهمة.
ومع ذلك، يعمل الاستشعار البصري بشكل أفضل عندما يحل مشكلة محددة بوضوح.
إن إضافة كاميرا لا يجعل الخط ذكيًا تلقائيًا. يجب على المهندسين تحديد المعلومات المطلوبة، ومدى الدقة التي يجب قياسها، والإجراء الذي يجب أن يتخذه النظام عند اكتشاف الاختلاف.
تصميم خط تغييرات الإنتاج عالي المزيج
لا ينتج خط إنتاج أتمتة اللحام دائمًا مكونًا واحدًا متطابقًا.
تعمل العديد من الشركات المصنعة مع عائلات المنتجات التي تشترك في هياكل متشابهة ولكنها تختلف في الأبعاد أو المواضع المشتركة أو الميزات الاختيارية.
وهذا يخلق تحديًا مختلفًا للأتمتة.
بدلاً من تصميم خط حول مكون ثابت واحد، يمكن للمهندسين تحديد ما يظل ثابتًا عبر عائلة المنتجات.
على سبيل المثال، قد تشارك منتجات متعددة:
- أنواع مشتركة مماثلة
- النقاط المرجعية المشتركة
- مواقع تركيبات مماثلة
- إجراءات اللحام المتكررة
- سماكة المواد المماثلة
- تسلسلات عملية مماثلة
ويمكن بعد ذلك تصميم نظام الأتمتة حول تلك الخصائص المشتركة.
يمكن التعامل مع المعلومات الخاصة بالمنتج من خلال البرامج المخزنة أو التركيبات القابلة للتعديل أو الاستشعار أو مسارات الروبوت ذات المعلمات.
وهذا هو أحد الأسباب التي تجعل أتمتة اللحام المرنة تركز بشكل متزايد على التنوع المنظم بدلاً من تكرار الأجزاء بشكل مثالي.
إذا كان من الممكن وصف الاختلاف وقياسه والتحكم فيه، فمن الأسهل بكثير أتمتته.
تعمل أدوات تحديد موضع قطع العمل على توسيع قدرة اللحام
لا يحتاج روبوت اللحام إلى إنشاء كل حركة بنفسه.
في العديد من خطوط الإنتاج، يؤدي تدوير قطعة العمل أو إمالتها إلى خلق حالة لحام أفضل من إجبار الروبوت على التوجه الصعب.
يمكن لمواقع تحديد المواقع:
- تدوير قطع العمل الأسطوانية
- إمالة التجمعات الكبيرة
- فهرس المكونات بين وجوه اللحام
- دعم اللحام المحيطي
- تحسين الوصول إلى الشعلة
- تقليل أوضاع معصم الروبوت المتطرفة
يمكن للأنظمة المنسقة أن تسمح للروبوت ومحدد المواقع بالتحرك في وقت واحد.
يصبح هذا مفيدًا بشكل خاص للطبقات المنحنية وقطع العمل الكبيرة ثلاثية الأبعاد.
يمكن لأجهزة تحديد المواقع أيضًا تحسين الاتساق بين المحطات لأنه يمكن إعادة إنتاج نفس اتجاه قطعة العمل تلقائيًا بدلاً من الاعتماد على الضبط اليدوي المتكرر.
ولذلك ينبغي أن يعتمد اختيار محدد الموضع على إمكانية الوصول إلى المفصل واتجاه اللحام، وليس فقط وزن المكون.
عندما تقوم روبوتات متعددة بتحسين الخط
تستفيد بعض تطبيقات خطوط إنتاج أتمتة اللحام من الروبوتات المتعددة التي تعمل في نفس المحطة.
يمكن أن يكون هذا فعالاً عندما تحتوي قطعة العمل الكبيرة على مناطق لحام منفصلة بشكل واضح أو عندما يمكن للعمليات المتزامنة أن تقلل من عدم توازن المحطة.
ومع ذلك، فإن إضافة روبوت آخر يقدم أيضًا متطلبات هندسية إضافية.
يجب أن يدير النظام:
- مناطق الاصطدام
- حركة منسقة
- تسلسل اللحام
- الوصول إلى التركيبات
- توجيه الكابل
- توزيع الحرارة
- مساحات العمل المشتركة
لا يجعل الروبوتان المحطة فعالة مرتين تلقائيًا.
إذا انتظر كلا الروبوتين في كثير من الأحيان نفس حركة قطعة العمل أو تداخلا مع نطاق عمل بعضهما البعض، فقد لا تعمل المعدات الإضافية على تحسين الخط بشكل كبير.
تعمل محطات الروبوتات المتعددة بشكل أفضل عندما يمكن تقسيم المهام بشكل منطقي ويكون لكل روبوت دور محدد بوضوح داخل العملية.
أصبحت بيانات الإنتاج أكثر أهمية
يتعامل تصميم خط إنتاج أتمتة اللحام الحديث بشكل متزايد مع بيانات العملية كجزء من نظام التصنيع.
تقوم الروبوتات ووحدات التحكم بالفعل بإنشاء معلومات حول:
- استكمال الدورة
- اختيار البرنامج
- حالة التشغيل
- تسلسل اللحام
- شروط المعدات
- الإنذارات
- انقطاع الإنتاج
عندما يتم تنظيم هذه المعلومات بشكل صحيح، يمكن للمصنعين تحديد الأنماط التي يصعب رؤيتها من خلال الملاحظة وحدها.
على سبيل المثال، قد يشير التوقف المتكرر في إحدى المحطات إلى مشكلة في التركيبات بدلاً من مشكلة الروبوت. قد يكشف الاختلاف في وقت الإنتاج عن تحميل غير متناسق. قد تشير تصحيحات المسار المتكررة إلى أن عملية التصنيع الأولية تتطلب الاهتمام.
ولذلك ينبغي أن يكون الغرض من جمع البيانات عمليا.
المزيد من البيانات ليست أفضل تلقائيا.
والسؤال المفيد هو:
ما هي المعلومات التي تساعد المهندسين على فهم ما إذا كانت عملية اللحام وتدفق الإنتاج يظلان ضمن الظروف المتوقعة؟
يجب أن يرتبط الفحص بعملية اللحام
غالبًا ما يتم التعامل مع الفحص على أنه الخطوة الأخيرة بعد اكتمال اللحام.
في خط الأتمتة الأكثر تكاملاً، يمكن أن يدعم الفحص التحكم في العملية بدلاً من القبول النهائي فقط.
اعتمادا على التطبيق، قد يتحقق النظام من:
- وجود الشغل
- موقع مشترك
- موقف اللحام
- هندسة الخرزة
- تسلسل الإنتاج
- العمليات المكتملة
عندما يحدد الفحص انحرافًا متكررًا، يمكن للمهندسين تتبع المشكلة مرة أخرى إلى عملية الإنتاج.
على سبيل المثال، إذا تغير موضع المفصل تدريجيًا عبر عدة مكونات، فقد يكون السبب هو تآكل التركيبات أو اختلاف الأبعاد الأولية.
وهذا يجعل الفحص أكثر قيمة من عملية النجاح/الفشل البسيطة.
يصبح مصدرًا للمعلومات للحفاظ على استقرار الخط.
يجب تصميم السلامة عبر الخط بأكمله
يجمع خط إنتاج أتمتة اللحام بين عدة أنواع من المخاطر الصناعية.
تخلق الروبوتات مخاطر على الآلات المتحركة. يقدم اللحام إشعاعات القوس والحرارة والأبخرة والتناثر والمخاطر الكهربائية. تقوم أنظمة النقل بنقل المكونات الثقيلة بين المحطات.
ولذلك يجب على هندسة السلامة أن تأخذ في الاعتبار الخط الكامل.
يمكن أن تشمل تدابير الحماية ما يلي:
- الحراسة الجسدية
- أبواب الوصول المتشابكة
- الماسحات الضوئية
- ستائر خفيفة
- توقف الطوارئ
- وظائف الروبوت الآمنة
- أوضاع التشغيل الخاضعة للرقابة
- أنظمة الاستخراج
- مناطق النقل الآمنة
أحد الاعتبارات المهمة هو كيفية تفاعل الأشخاص مع خط الإنتاج أثناء التشغيل العادي.
يمكن للمشغلين تحميل المكونات أو تغيير التركيبات أو فحص اللحامات أو إجراء الصيانة.
وينبغي إدراج هذه الأنشطة في مفهوم السلامة منذ البداية بدلاً من إضافتها بعد اكتمال التصميم الميكانيكي.
أخطاء خط إنتاج أتمتة اللحام الشائعة
أحد الأخطاء الأكثر شيوعًا هو أتمتة عملية غير مستقرة.
إذا وصلت قطع العمل بالفعل مع اختلاف مشترك غير متحكم فيه، فقد تكشف الأتمتة المشكلة بدلاً من حلها.
خطأ آخر هو تحسين محطات الروبوت الفردية دون النظر إلى تسلسل الإنتاج الكامل.
توفر محطة اللحام السريعة جدًا فائدة قليلة إذا أدى النقل أو تحديد الموضع إلى إيقاف الخط بشكل متكرر.
يتم أيضًا الاستهانة بتصميم التركيبات في كثير من الأحيان.
لا يمكن أن يظل مسار اللحام قابلاً للتكرار إلا عندما يكون موقع قطعة العمل قابلاً للتكرار.
يمكن للمصنعين أيضًا إضافة الاستشعار دون تحديد الاختلاف المتوقع أن يديره المستشعر.
يجب أن تحل التكنولوجيا مشكلة الإنتاج المقاسة بدلاً من إضافتها لأنها تبدو متقدمة.
وأخيرًا، تركز تصميمات الخطوط أحيانًا فقط على المنتج الحالي.
إذا كان من المحتمل أن تتغير أبعاد المنتج أو متغيراته، فيجب تقييم مرونة التركيب ومدى وصول الروبوت والاستشعار وهندسة التحكم مع أخذ الإنتاج المستقبلي في الاعتبار.
كيفية تقييم خط إنتاج أتمتة اللحام
يبدأ التقييم المفيد بعملية التصنيع الحقيقية بدلاً من قائمة المعدات.
ابدأ بتعيين تسلسل الإنتاج الكامل.
يحدد:
- متغيرات الشغل
- وصلات اللحام
- كميات مشتركة
- تسلسل اللحام
- متطلبات التحميل
- متطلبات التثبيت
- عمليات تحديد المواقع
- عمليات النقل
- الاختلاف المتوقع في الجزء
- متطلبات التفتيش
بعد ذلك، قياس مكونات الإنتاج التمثيلية.
لا تعتمد فقط على الرسومات الاسمية.
يعد فهم الاختلاف الحقيقي أمرًا ضروريًا عند تحديد ما إذا كان الخط يحتاج إلى برمجة ثابتة أو استشعار التماس أو الرؤية أو التركيبات القابلة للتعديل أو غيرها من الميزات التكيفية.
ثم فحص توازن المحطة.
حدد مقدار الوقت الذي تتطلبه كل عملية وحدد المكان الذي من المحتمل أن يحدث فيه الانتظار أو تراكم المواد.
وأخيرا، النظر في الإنتاج المستقبلي.
يكون خط إنتاج أتمتة اللحام أكثر فعالية عندما تتمكن بنيته من دعم التغييرات الواقعية في المنتجات دون الحاجة إلى إعادة تصميم النظام بأكمله.
اتجاهات 2026 في خطوط إنتاج أتمتة اللحام
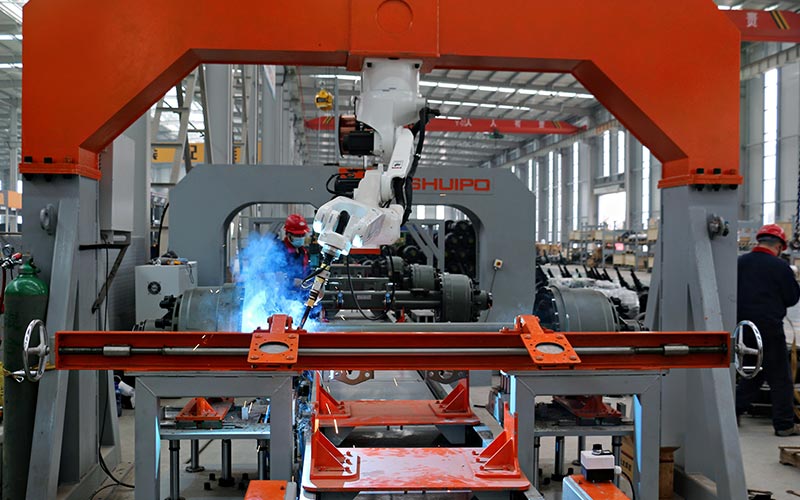
يتجه اتجاه أتمتة اللحام في عام 2026 نحو خطوط الإنتاج التي يمكنها العمل بمزيد من المعلومات حول بيئة التصنيع الفعلية.
العديد من التطورات ذات أهمية خاصة.
تعمل الرؤية بمساعدة الذكاء الاصطناعي على تحسين قدرة الأنظمة الروبوتية على التعرف على الأجزاء ومواقع المفاصل. يسمح اللحام التكيفي بتصحيح المسار المتحكم فيه عندما تختلف قطع العمل الحقيقية عن الهندسة الاسمية. تدعم النماذج الرقمية بشكل متزايد البرمجة والتشغيل، في حين يتم استخدام بيانات الإنتاج لتحديد التباين المتكرر للعملية.
التطور المهم الآخر هو التركيز المتزايد على الأتمتة عالية المزيج.
بدلاً من الحاجة إلى مكونات متطابقة تمامًا، يتم تصميم أنظمة اللحام الأحدث حول عائلات المنتجات مع اختلافات يمكن التنبؤ بها.
وهذا يغير دور خط الإنتاج.
بدلاً من أن يكون تسلسلًا جامدًا مخصصًا لجزء واحد، يمكن أن يصبح منصة تصنيع قابلة للتكوين مبنية على عمليات اللحام الشائعة.
ستظل التطبيقات الأكثر نجاحًا تعتمد على التركيبات الجيدة، وإجراءات اللحام المستقرة، وتنوع الأجزاء المتحكم فيه، ومنطق الإنتاج الواضح. تعمل التكنولوجيا الذكية على تحسين الخط عندما تكون هذه الأساسيات مفهومة بالفعل.
خاتمة
يجب تصميم خط إنتاج أتمتة اللحام كعملية تصنيع واحدة متصلة بدلاً من مجموعة من آلات اللحام المستقلة.
توفر الروبوتات حركة متكررة. تحدد التركيبات موقع قطعة العمل. تقوم أجهزة تحديد المواقع بإنشاء اتجاهات لحام مناسبة. تدير أجهزة الاستشعار التباين المتحكم فيه. تقوم أنظمة معالجة المواد بتوصيل المحطات، بينما تقوم أدوات التحكم في الخط بتنسيق التسلسل العام.
وتأتي أقوى النتائج من موازنة هذه العناصر حول قطعة العمل الحقيقية وتدفق الإنتاج.
لذلك يجب على الشركات المصنعة أن تبدأ بتحليل العملية: فهم هندسة المفاصل، وتغير الأجزاء، وتوقيت المحطة، ومتطلبات التركيبات، وحركة المواد، وتغييرات المنتج المستقبلية قبل تحديد التكوين النهائي للمعدات.
مع استمرار تطور أدوات الاستشعار والتحكم التكيفي ورؤية الآلة والإنتاج الرقمي، أصبحت خطوط إنتاج أتمتة اللحام أكثر مرونة. لكن المبدأ الأساسي يظل دون تغيير: تبدأ الأتمتة الموثوقة بعملية يمكن فهمها وقياسها والتحكم فيها.
الأسئلة الشائعة
ما هو خط إنتاج أتمتة اللحام؟
يدمج خط إنتاج أتمتة اللحام محطات اللحام الآلية أو الأوتوماتيكية مع التركيبات وأجهزة تحديد المواقع ومعالجة المواد والاستشعار وأدوات التحكم والفحص. الهدف هو إنشاء تسلسل تصنيع منسق بدلاً من أتمتة اللحامات الفردية بشكل منفصل.
ما هي المعدات المستخدمة في خط إنتاج أتمتة اللحام؟
تشمل المعدات النموذجية روبوتات اللحام، ومصادر الطاقة، والتركيبات، وأجهزة تحديد المواقع، وأجهزة استشعار التماس، والأنظمة المرئية، وأجهزة النقل، وأجهزة التحكم، ومعدات السلامة، ومحطات الفحص. يعتمد التكوين الدقيق على هندسة قطعة العمل ومتطلبات الإنتاج.
هل يمكن لخط إنتاج أتمتة اللحام التعامل مع منتجات مختلفة؟
نعم، عندما يتم تنظيم اختلاف المنتج. يمكن للبرامج المخزنة والتركيبات القابلة للتعديل ورؤية الماكينة واستشعار التماس ومسارات الروبوت ذات المعلمات أن تسمح لخط واحد بالتعامل مع العديد من المنتجات ذات الصلة مع الحفاظ على ظروف اللحام وتحديد المواقع الخاضعة للتحكم.
لماذا يعد تصميم التركيبات مهمًا في خط اللحام الآلي؟
تحدد التركيبات العلاقة المتكررة بين قطعة العمل ومعدات اللحام. يمكن أن يؤدي الوضع السيئ إلى تحويل المفصل الحقيقي بعيدًا عن المسار المبرمج. تحافظ التركيبات الجيدة أيضًا على الوصول إلى الشعلة، والتثبيت المناسب، والتحميل الفعال، والإنتاج المستقر.
كيف يمكن للاستشعار تحسين خط إنتاج أتمتة اللحام؟
يمكن للاستشعار تحديد موضع قطعة العمل الفعلي أو موقع التماس عندما تؤدي تفاوتات التصنيع العادية إلى حدوث تباين متحكم فيه. يمكن لنظام اللحام بعد ذلك ضبط مساره ضمن حدود محددة، مما يحسن المرونة دون الاعتماد بشكل كامل على الهندسة الاسمية الثابتة.
هل تحتاج إلى مساعدة في تخطيط خط إنتاج أتمتة اللحام الصحيح؟
إذا كان إنتاجك يتضمن محطات لحام متعددة، أو تغيير قطع العمل، أو تحديد المواقع المعقدة، أو اختلاف التماس، أو تدفق المواد الآلي، فيجب تقييم العملية الكاملة قبل تحديد المعدات الفردية. أ استشارة مشروع أتمتة اللحام يمكنك تقييم هندسة المفاصل والتركيبات والمحطات الآلية والاستشعار وتحديد المواقع وتوازن الخطوط حول متطلبات الإنتاج الفعلية الخاصة بك.


