

สารบัญ
บทนํา
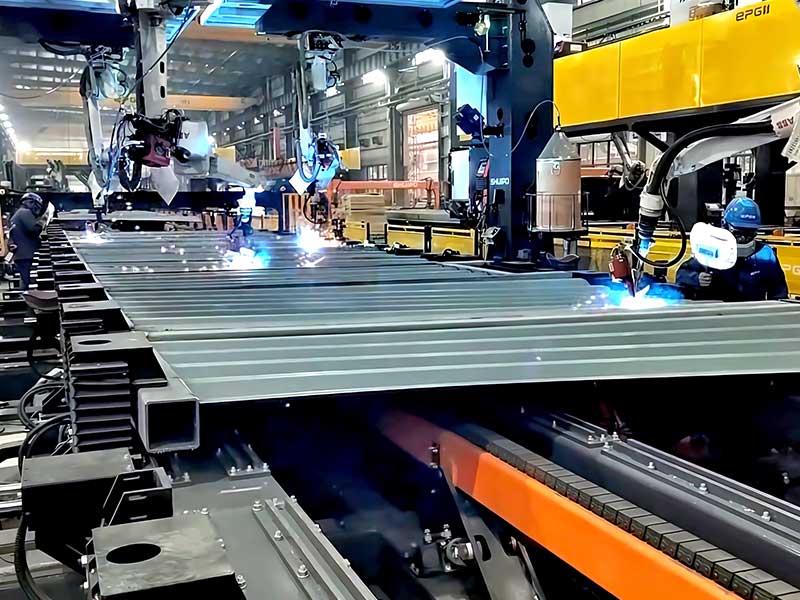
สายการผลิตอัตโนมัติเชื่อมไม่ได้เป็นเพียงคอลเลกชันของหุ่นยนต์เชื่อมที่วางอยู่ข้างสายพานลําเลียงอีกต่อไป ในระบบที่ออกแบบมาอย่างดีการโหลดชิ้นงานการวางตําแหน่งการเชื่อมการตรวจจับการจัดการการตรวจสอบและการควบคุมการผลิตจะเชื่อมต่อกันเป็นกระบวนการประสานงานเดียว.
ความแตกต่างนั้นมีความสําคัญเนื่องจากผู้ผลิตมักจะเริ่มโครงการอัตโนมัติโดยมุ่งเน้นไปที่หุ่นยนต์เชื่อมเอง กระนั้นหุ่นยนต์ที่รวดเร็วและทําซ้ําได้ไม่สามารถสร้างสายการผลิตที่มั่นคงได้หากชิ้นส่วนมาถึงอย่างไม่สอดคล้องกันติดตั้งระบุตําแหน่งชิ้นงานที่แตกต่างกันสถานีเชื่อมไม่สมดุลหรือการจัดการวัสดุขัดจังหวะจังหวะการผลิต.
จุดประสงค์ของสายการผลิตอัตโนมัติในการเชื่อมจึงกว้างกว่าการเชื่อมแต่ละเส้นโดยอัตโนมัติ คือการสร้างกระแสการผลิตที่คาดการณ์ได้ซึ่งแต่ละการดําเนินการรองรับการดําเนินการถัดไป.
ในปี 2569 สิ่งนี้มีความสําคัญอย่างยิ่งเนื่องจากระบบอัตโนมัติในการเชื่อมรวมเอาการเขียนโปรแกรมหุ่นยนต์ที่ยืดหยุ่นมากขึ้นการตรวจจับตะเข็บการมองเห็นของเครื่องจักรข้อมูลการผลิตและการควบคุมแบบปรับตัว เทคโนโลยีเหล่านี้กําลังขยายระบบอัตโนมัตินอกเหนือจากชิ้นส่วนที่ซ้ําซากอย่างมากและทําให้ใช้งานได้จริงมากขึ้นสําหรับครอบครัวผลิตภัณฑ์ที่มีการเปลี่ยนแปลงที่ควบคุมได้.
การทําความเข้าใจว่าองค์ประกอบเหล่านี้ทํางานร่วมกันอย่างไรเป็นขั้นตอนแรกในการออกแบบสายการผลิตที่ปรับปรุงความสม่ําเสมอโดยไม่สูญเสียความยืดหยุ่นที่จําเป็นสําหรับการเปลี่ยนแปลงข้อกําหนดด้านการผลิต.
สายการผลิตอัตโนมัติเชื่อมคืออะไร?
สายการผลิตอัตโนมัติในการเชื่อมเป็นระบบการผลิตแบบบูรณาการที่เชื่อมต่อการเชื่อมหลายครั้งและการดําเนินการสนับสนุนเข้ากับลําดับการผลิตที่มีการควบคุม.
ธรรมดา สายการผลิต จัดระเบียบงานการผลิตเพื่อให้ชิ้นงานเคลื่อนที่ผ่านชุดการทํางานที่กําหนดไว้ สายการผลิตอัตโนมัติการเชื่อมใช้หลักการเดียวกันกับการผลิตที่เน้นการเชื่อมในขณะที่รวมหุ่นยนต์อุปกรณ์ติดตั้งตัวกําหนดตําแหน่งชิ้นงานอุปกรณ์ตรวจจับระบบควบคุมและอุปกรณ์ขนถ่ายวัสดุ.
ขึ้นอยู่กับแอปพลิเคชันบรรทัดอาจมี:
- สถานีเชื่อมหุ่นยนต์
- อุปกรณ์เชื่อมอัตโนมัติ
- สถานีขนถ่าย
- อุปกรณ์จับยึดและระบบจับยึด
- ตัวกําหนดตําแหน่งชิ้นงาน
- ระบบการจดจําตะเข็บ
- เซ็นเซอร์ภาพ
- ถ่ายโอนอุปกรณ์
- สถานีตรวจสอบ
- ตัวควบคุมสาย
- ระบบความปลอดภัย
การกําหนดค่าที่แน่นอนขึ้นอยู่กับชิ้นงาน.
โครงสร้างประดิษฐ์ขนาดใหญ่อาจต้องใช้หุ่นยนต์บนรางเชิงเส้นและตัวกําหนดตําแหน่งที่ตั้งโปรแกรมได้ในขณะที่ชุดประกอบขนาดเล็กอาจเคลื่อนที่ผ่านเซลล์หุ่นยนต์ขนาดกะทัดรัดหลายเซลล์ ส่วนประกอบบางอย่างสามารถเดินทางได้อย่างต่อเนื่องระหว่างสถานีในขณะที่ส่วนประกอบอื่น ๆ ต้องการการเคลื่อนไหวที่จัดทําดัชนีเนื่องจากแต่ละขั้นตอนการเชื่อมใช้เวลาต่างกัน.
ดังนั้นสายการผลิตจึงควรได้รับการออกแบบตามกระบวนการเชื่อมมากกว่าแม่แบบอุปกรณ์คงที่.
วิธีการทํางานของสายการผลิตอัตโนมัติการเชื่อม
สายการผลิตอัตโนมัติในการเชื่อมทั่วไปเริ่มต้นก่อนที่จะเริ่มการเชื่อม.
ชิ้นงานต้องมาถึงในสภาพที่ทราบก่อน ส่วนประกอบอาจต้องประกอบ วางตําแหน่ง ยึด ตรวจสอบ หรือสแกนก่อนที่หุ่นยนต์จะสามารถดําเนินการเชื่อมเส้นทางที่เชื่อถือได้.
เมื่อชิ้นส่วนได้รับการยืนยันแล้วสถานีเชื่อมจะดําเนินการตามโปรแกรม จากนั้นชิ้นงานอาจย้ายไปที่สถานีอื่นเพื่อเชื่อมเพิ่มเติมเปลี่ยนตําแหน่งตรวจสอบหรือขั้นตอนการผลิตอื่น.
ลําดับสามารถทําให้ง่ายขึ้นในหลายขั้นตอน:
| ขั้นตอนการผลิต | ฟังก์ชั่นหลัก | การพิจารณา SEO/วิศวกรรมที่สําคัญ |
|---|---|---|
| กําลังโหลด | แนะนําชิ้นงานให้ตรงกับสาย | การวางแนวชิ้นส่วนจะต้องทําซ้ําได้ |
| บัตรประจําตัว | ยืนยันชิ้นส่วนหรือตัวแปรผลิตภัณฑ์ | สําคัญในการผลิตแบบผสม |
| การวางตําแหน่ง | จัดตั้งสถานที่ร่วมกัน | ความแม่นยําของฟิกซ์เจอร์ส่งผลต่อความแม่นยําในการเชื่อม |
| การตรวจจับรอยต่อ | ค้นหาข้อต่อจริงตามต้องการ | ช่วยจัดการความแปรปรวนที่ควบคุมได้ |
| การเชื่อม | ดําเนินกระบวนการเชื่อมที่ผ่านการตรวจสอบแล้ว | พารามิเตอร์การเคลื่อนที่และกระบวนการของหุ่นยนต์ต้องประสานกัน |
| การเปลี่ยนตําแหน่ง | เปลี่ยนการวางแนวชิ้นงาน | ปรับปรุงการเข้าถึงข้อต่อที่ซับซ้อน |
| โอน | ย้ายส่วนไปยังสถานีถัดไป | เวลาของสถานีจะต้องสมดุล |
| การตรวจสอบ | ตรวจสอบกระบวนการหรือสภาพการเชื่อม | สามารถรองรับข้อเสนอแนะกระบวนการ |
| กําลังขนถ่าย | ถอดชิ้นงานที่เสร็จสมบูรณ์ | ต้องไม่กลายเป็นคอขวดในการผลิต |
แนวคิดที่สําคัญที่สุดคือขั้นตอนเหล่านี้เชื่อมโยงถึงกัน.
การปรับปรุงสถานีหนึ่งสถานีโดยไม่คํานึงถึงส่วนที่เหลือของสายสามารถย้ายคอขวดไปที่อื่นแทนที่จะปรับปรุงกระบวนการทั้งหมด.
เหตุใดความสมดุลของสายการผลิตจึงมีความสําคัญ
สายการผลิตอัตโนมัติในการเชื่อมจะทํางานอย่างมีประสิทธิภาพเฉพาะเมื่อสถานีทํางานภายในจังหวะการผลิตที่สมดุลพอสมควรเท่านั้น.
ลองนึกภาพสถานีเชื่อมหุ่นยนต์หนึ่งแห่งทํางานเสร็จอย่างรวดเร็วในขณะที่สถานีถัดไปต้องใช้เวลามากขึ้นอย่างมาก ชิ้นส่วนเริ่มสะสมระหว่างการทํางานและหุ่นยนต์ที่เร็วกว่านั้นใช้เวลาส่วนหนึ่งของวงจรในการรอ.
การเพิ่มความเร็วของหุ่นยนต์ตัวแรกไม่สามารถแก้ปัญหาได้.
จึงต้องวิเคราะห์เส้นเป็นลําดับที่สมบูรณ์.
วิศวกรควรเปรียบเทียบ:
- เวลาเชื่อม
- เวลาในการโหลดฟิกซ์เจอร์
- เวลาในการถ่ายโอนชิ้นงาน
- เวลาเปลี่ยนตําแหน่ง
- เวลาในการตรวจจับตะเข็บ
- เวลาตรวจสอบ
- เวลาขนถ่าย
การดําเนินการที่เกิดซ้ําช้าที่สุดมักจะกําหนดจังหวะการผลิตที่มีประสิทธิภาพ.
การออกแบบสายการผลิตที่แข็งแกร่งอาจแบ่งการเชื่อมระหว่างสถานีต่างๆ แตกต่างกัน ใช้หุ่นยนต์สองตัวที่ทํางานพร้อมกันได้จริง หรือย้ายการทํางานบางอย่างออกไปนอกวงจรหลัก.
เป้าหมายไม่ใช่การทําให้เครื่องจักรทุกเครื่องเคลื่อนที่เร็วที่สุดเท่าที่เป็นไปได้ แต่คือการสร้างการไหลที่มั่นคงซึ่งแต่ละสถานีมีส่วนช่วยอย่างมีประสิทธิภาพต่อกระบวนการที่สมบูรณ์.
ระบบเชื่อมด้วยหุ่นยนต์เป็นหน่วยการผลิตหลัก
หุ่นยนต์มักเป็นองค์ประกอบการเชื่อมส่วนกลางภายในสายอัตโนมัติ แต่ควรพิจารณาการทํางานของหุ่นยนต์ร่วมกับอุปกรณ์โดยรอบ.
เส้นที่สร้างขึ้นรอบ ๆ ระบบการเชื่อมด้วยหุ่นยนต์ อาจรวมการเคลื่อนไหวของหุ่นยนต์เข้ากับอุปกรณ์จับยึดชิ้นงาน ตัวกําหนดตําแหน่ง การตรวจจับตะเข็บ และแกนภายนอก เพื่อให้การเชื่อมยังคงสอดคล้องกับส่วนประกอบจริง.
สิ่งนี้จะมีความสําคัญอย่างยิ่งเมื่อผลิตภัณฑ์รวมถึง:
- โครงสร้างยาว
- หน้าเชื่อมหลายหน้า
- ข้อต่อโค้ง
- ตะเข็บเส้นรอบวง
- การเปลี่ยนทิศทางข้อต่อ
- ตัวแปรผลิตภัณฑ์ซ้ํา
ในการใช้งานเหล่านี้ หุ่นยนต์แบบอยู่กับที่อาจไม่มีช่วงการทํางานที่เพียงพอ.
ตัวกําหนดตําแหน่งสามารถหมุนชิ้นงานได้ แกนเชิงเส้นสามารถเคลื่อนย้ายหุ่นยนต์ไปตามส่วนประกอบที่ยาวได้ เซ็นเซอร์ตะเข็บสามารถระบุตําแหน่งที่ข้อต่อจริงแตกต่างจากตําแหน่งที่ตั้งโปรแกรมไว้เล็กน้อย.
สถานีเชื่อมที่ดีที่สุดจึงไม่จําเป็นต้องเป็นสถานีที่มีหุ่นยนต์จํานวนมากที่สุด.
เป็นสถานีที่ข้อกําหนดการเคลื่อนที่ของหุ่นยนต์ การเคลื่อนที่ของชิ้นงาน การตรวจจับ และการเชื่อมประสานกันรอบรูปทรงที่แท้จริงของผลิตภัณฑ์.
การออกแบบฟิกซ์เจอร์จะกําหนดความสามารถในการทําซ้ําของสาย
อุปกรณ์ติดตั้งเป็นหนึ่งในส่วนประกอบที่สําคัญที่สุดในสายการผลิตอัตโนมัติในการเชื่อม เนื่องจากอุปกรณ์เหล่านี้สร้างความสัมพันธ์ทางกายภาพระหว่างชิ้นงานและอุปกรณ์อัตโนมัติ.
หุ่นยนต์อาจทําซ้ําการเคลื่อนไหวที่ตั้งโปรแกรมไว้ได้อย่างแม่นยํา แต่การเคลื่อนไหวนั้นจะสอดคล้องกับข้อต่อเมื่อชิ้นงานอยู่ในตําแหน่งที่สม่ําเสมอเท่านั้น.
การออกแบบฟิกซ์เจอร์จึงควรตอบสนองข้อกําหนดหลายประการในเวลาเดียวกัน.
ชิ้นส่วนจะต้องตั้งอยู่โดยใช้พื้นผิวอ้างอิงที่เชื่อถือได้ การหนีบควรป้องกันการเคลื่อนไหวที่ไม่พึงประสงค์ ฟิกซ์เจอร์ต้องอนุญาตให้คบเพลิงเชื่อมเข้าถึงข้อต่อที่ต้องการโดยไม่มีการรบกวน การขนถ่ายควรยังคงใช้งานได้จริงและฟิกซ์เจอร์ควรคํานึงถึงพฤติกรรมทางความร้อนระหว่างการเชื่อม.
การออกแบบฟิกซ์เจอร์ที่ไม่ดีสามารถสร้างปัญหาได้หลายประการ.
แคลมป์อาจปิดกั้นคบเพลิง จุดระบุตําแหน่งอาจสึกหรอเมื่อเวลาผ่านไป ชิ้นงานอาจถูกยึดไว้อย่างแน่นหนาแต่ในตําแหน่งที่แตกต่างกันเล็กน้อยในแต่ละรอบ การยับยั้งชั่งใจที่มากเกินไปอาจมีอิทธิพลต่อวิธีที่ชิ้นส่วนตอบสนองต่อความร้อนจากการเชื่อม.
ด้วยเหตุนี้ อุปกรณ์จับยึดจึงควรถือเป็นส่วนหนึ่งของกระบวนการเชื่อมมากกว่าที่จะเป็นอุปกรณ์เสริมสําหรับจับยึดงานธรรมดา.
การไหลของวัสดุควรได้รับการออกแบบรอบๆ การเชื่อม
การเคลื่อนย้ายวัสดุเป็นอีกปัจจัยสําคัญในประสิทธิภาพของสายการผลิต.
ชิ้นงานอาจเคลื่อนที่ระหว่างสถานีโดยใช้สายพานลําเลียง อุปกรณ์ถ่ายโอน AGV รถเข็นขับเคลื่อน ระบบจัดทําดัชนี หรืออุปกรณ์การจัดการอื่นๆ.
ทางเลือกที่ถูกต้องขึ้นอยู่กับส่วนประกอบ.
ชุดประกอบที่ทําซ้ําได้ขนาดเล็กอาจเคลื่อนย้ายได้ง่ายผ่านการจัดเรียงสายพานลําเลียงแบบคงที่ โครงสร้างขนาดใหญ่อาจต้องการการจัดการที่ยืดหยุ่นมากขึ้นเนื่องจากขนาดหรือทิศทางแตกต่างกันไป.
การไหลของวัสดุควรตอบคําถามในทางปฏิบัติหลายประการ:
ชิ้นส่วนเข้าสู่สถานีเชื่อมได้อย่างไร?
มีการควบคุมการวางแนวอย่างไร?
ต้องหมุนก่อนกระบวนการถัดไปหรือไม่?
สถานีต่อไปสามารถรับชิ้นงานได้ทันทีหรือไม่?
จะเกิดอะไรขึ้นเมื่อสถานีหนึ่งหยุดชั่วคราว?
สายการผลิตที่ไม่สนใจคําถามเหล่านี้อาจมีอุปกรณ์เชื่อมที่มีความสามารถสูงในขณะที่ยังคงประสบปัญหาการหยุดชะงักบ่อยครั้ง.
การไหลของวัสดุจึงควรได้รับการออกแบบพร้อมกับกระบวนการเชื่อม.
การตรวจจับรอยต่อทําให้ระบบอัตโนมัติมีความยืดหยุ่นมากขึ้น
ระบบอัตโนมัติในการเชื่อมแบบดั้งเดิมจะทํางานได้ดีที่สุดเมื่อข้อต่อปรากฏตรงจุดที่หุ่นยนต์คาดหวัง.
ส่วนประกอบที่ประดิษฐ์ขึ้นจริงมักมีการเปลี่ยนแปลงมิติตามปกติ.
การตัด การขึ้นรูป การประกอบ การเชื่อมแบบแทค การหนีบ และผลกระทบทางความร้อน ล้วนส่งผลต่อตําแหน่งข้อต่อก่อนการเชื่อมขั้นสุดท้ายจะเริ่มขึ้น.
ระบบตรวจจับตะเข็บสามารถช่วยระบุความแตกต่างเหล่านี้ได้.
การตรวจจับอาจเกิดขึ้นก่อนการเชื่อมจะเริ่มขึ้นหรือในขณะที่การเชื่อมกําลังเกิดขึ้น ทั้งนี้ขึ้นอยู่กับการใช้งาน ข้อมูลที่ได้สามารถทําให้ระบบหุ่นยนต์สามารถแก้ไขเส้นทางภายในขีดจํากัดการทํางานที่กําหนดไว้ล่วงหน้าได้.
สิ่งนี้จะมีคุณค่าอย่างยิ่งเมื่อสายการผลิตอัตโนมัติในการเชื่อมจัดการกับกลุ่มผลิตภัณฑ์แทนที่จะเป็นชิ้นส่วนที่เหมือนกันโดยสิ้นเชิง.
วัตถุประสงค์คือไม่อนุญาตให้มีการเปลี่ยนแปลงอย่างไม่จํากัด.
กลยุทธ์ทางวิศวกรรมที่ดีกว่าคือ:
ควบคุมความแปรผันที่สามารถควบคุมได้อย่างสมเหตุสมผลผ่านการผลิตและอุปกรณ์ติดตั้ง จากนั้นใช้การตรวจจับเพื่อจัดการความแตกต่างที่คาดการณ์ได้ที่เหลืออยู่.
แนวทางดังกล่าวให้ความยืดหยุ่นมากขึ้นโดยไม่ทําให้กระบวนการมีเสถียรภาพลดลง.
การมองเห็นเครื่องจักรและการจดจําชิ้นส่วน
สายการผลิตที่ยืดหยุ่นจะต้องรู้ว่าอะไรกําลังเข้าสู่แต่ละสถานี.
หากชิ้นงานที่แตกต่างกันใช้ระบบอัตโนมัติเดียวกัน ระบบควบคุมจะต้องระบุโปรแกรม การกําหนดค่าฟิกซ์เจอร์ ลําดับการเชื่อม หรือเส้นทางหุ่นยนต์ที่ถูกต้อง.
การมองเห็นของเครื่องจักรสามารถรองรับกระบวนการนี้ได้โดยการระบุคุณลักษณะของชิ้นงานหรือกําหนดการวางแนวของชิ้นส่วน.
ในการใช้งานขั้นสูง การตรวจจับสามมิติสามารถให้ข้อมูลทางเรขาคณิตที่รองรับตําแหน่งตะเข็บและการสร้างเส้นทาง.
ความสามารถนี้เปลี่ยนวิธีที่ผู้ผลิตสามารถเข้าถึงการผลิตแบบผสมผสานได้.
ระบบอัตโนมัติแบบดั้งเดิมถือว่าสภาพแวดล้อมยังคงคงที่.
ระบบอัตโนมัติที่ยืดหยุ่นมากขึ้นช่วยให้ระบบรวบรวมข้อมูลเกี่ยวกับส่วนประกอบจริงก่อนปฏิบัติงาน.
อย่างไรก็ตาม การตรวจจับด้วยภาพจะทํางานได้ดีที่สุดเมื่อแก้ไขปัญหาที่กําหนดไว้อย่างชัดเจน.
การเพิ่มกล้องไม่ได้ทําให้สายอัจฉริยะโดยอัตโนมัติ วิศวกรต้องกําหนดสิ่งที่ต้องการข้อมูลวิธีการที่ถูกต้องมันต้องวัดและสิ่งที่ดําเนินการระบบควรจะดําเนินการเมื่อตรวจพบความแตกต่าง.
การออกแบบสายการเปลี่ยนแปลงการผลิตแบบผสมสูง
สายการผลิตอัตโนมัติในการเชื่อมไม่ได้ผลิตส่วนประกอบที่เหมือนกันเพียงชิ้นเดียวเสมอไป.
ผู้ผลิตหลายรายทํางานร่วมกับกลุ่มผลิตภัณฑ์ที่มีโครงสร้างคล้ายกันแต่มีขนาด ตําแหน่งข้อต่อ หรือคุณสมบัติเสริมที่แตกต่างกัน.
สิ่งนี้สร้างความท้าทายด้านระบบอัตโนมัติที่แตกต่างออกไป.
แทนที่จะออกแบบเส้นรอบส่วนประกอบคงที่ชิ้นเดียว วิศวกรสามารถระบุสิ่งที่ยังคงสอดคล้องกันทั่วทั้งกลุ่มผลิตภัณฑ์ได้.
ตัวอย่างเช่นผลิตภัณฑ์หลายรายการอาจแบ่งปัน:
- ประเภทข้อต่อที่คล้ายกัน
- จุดอ้างอิงทั่วไป
- สถานที่ติดตั้งที่คล้ายกัน
- ขั้นตอนการเชื่อมซ้ํา
- ความหนาของวัสดุที่เปรียบเทียบได้
- ลําดับกระบวนการที่คล้ายกัน
ระบบอัตโนมัติสามารถออกแบบตามคุณลักษณะทั่วไปเหล่านั้นได้.
ข้อมูลเฉพาะผลิตภัณฑ์อาจได้รับการจัดการผ่านโปรแกรมที่เก็บไว้ อุปกรณ์ติดตั้งแบบปรับได้ การตรวจจับ หรือเส้นทางหุ่นยนต์ที่กําหนดพารามิเตอร์.
นี่เป็นเหตุผลหนึ่งที่ระบบอัตโนมัติในการเชื่อมแบบยืดหยุ่นมุ่งเน้นไปที่การเปลี่ยนแปลงของโครงสร้างมากกว่าการทําซ้ําชิ้นส่วนที่สมบูรณ์แบบ.
หากสามารถอธิบาย วัด และควบคุมความแปรผันได้ จะทําให้เป็นอัตโนมัติได้ง่ายขึ้นมาก.
ตัวกําหนดตําแหน่งชิ้นงานขยายความสามารถในการเชื่อม
หุ่นยนต์เชื่อมไม่จําเป็นต้องสร้างทุกการเคลื่อนไหวด้วยตัวเอง.
ในสายการผลิตจํานวนมากการหมุนหรือการเอียงชิ้นงานจะสร้างสภาพการเชื่อมที่ดีกว่าการบังคับให้หุ่นยนต์อยู่ในทิศทางที่ยากลําบาก.
ตัวกําหนดตําแหน่งสามารถ:
- หมุนชิ้นงานทรงกระบอก
- เอียงชุดประกอบขนาดใหญ่
- ส่วนประกอบดัชนีระหว่างหน้าเชื่อม
- สนับสนุนการเชื่อมเส้นรอบวง
- ปรับปรุงการเข้าถึงคบเพลิง
- ลดตําแหน่งข้อมือหุ่นยนต์สุดขั้ว
ระบบประสานงานสามารถช่วยให้หุ่นยนต์และตัวกําหนดตําแหน่งเคลื่อนที่พร้อมกันได้.
สิ่งนี้มีประโยชน์อย่างยิ่งสําหรับตะเข็บโค้งและชิ้นงานสามมิติขนาดใหญ่.
ตัวกําหนดตําแหน่งยังสามารถปรับปรุงความสอดคล้องระหว่างสถานีได้ เนื่องจากการวางแนวชิ้นงานเดียวกันสามารถทําซ้ําได้โดยอัตโนมัติ แทนที่จะอาศัยการปรับด้วยตนเองซ้ําๆ.
การเลือกตัวกําหนดตําแหน่งจึงควรขึ้นอยู่กับการเข้าถึงข้อต่อและการวางแนวการเชื่อม ไม่ใช่น้ําหนักส่วนประกอบเท่านั้น.
เมื่อหุ่นยนต์หลายตัวปรับปรุงสายการผลิต
การใช้งานสายการผลิตอัตโนมัติในการเชื่อมบางรุ่นจะได้รับประโยชน์จากหุ่นยนต์หลายตัวที่ทํางานที่สถานีเดียวกัน.
ซึ่งอาจมีประสิทธิภาพเมื่อชิ้นงานขนาดใหญ่มีพื้นที่การเชื่อมที่แยกจากกันอย่างชัดเจน หรือเมื่อการทํางานพร้อมกันสามารถลดความไม่สมดุลของสถานีได้.
อย่างไรก็ตาม การเพิ่มหุ่นยนต์อีกตัวหนึ่งยังแนะนําข้อกําหนดทางวิศวกรรมเพิ่มเติมอีกด้วย.
ระบบจะต้องจัดการ:
- โซนการชนกัน
- การเคลื่อนไหวที่ประสานกัน
- ลําดับการเชื่อม
- การเข้าถึงอุปกรณ์ติดตั้ง
- การกําหนดเส้นทางสายเคเบิล
- การกระจายความร้อน
- พื้นที่ทํางานที่ใช้ร่วมกัน
หุ่นยนต์สองตัวไม่ได้สร้างสถานีให้มีประสิทธิภาพเป็นสองเท่าโดยอัตโนมัติ.
หากหุ่นยนต์ทั้งสองตัวรอการเคลื่อนที่ของชิ้นงานเดียวกันบ่อยครั้งหรือรบกวนช่วงการทํางานของกันและกัน อุปกรณ์เพิ่มเติมอาจไม่ปรับปรุงสายการผลิตอย่างมีนัยสําคัญ.
สถานีหุ่นยนต์หลายตัวจะทํางานได้ดีที่สุดเมื่อสามารถแบ่งงานได้อย่างมีเหตุผล และหุ่นยนต์แต่ละตัวมีบทบาทที่กําหนดไว้อย่างชัดเจนภายในกระบวนการ.
ข้อมูลการผลิตมีความสําคัญมากขึ้น
การออกแบบสายการผลิตอัตโนมัติในการเชื่อมสมัยใหม่ถือว่าข้อมูลกระบวนการเป็นส่วนหนึ่งของระบบการผลิตมากขึ้น.
หุ่นยนต์และตัวควบคุมสร้างข้อมูลเกี่ยวกับ:
- รอบเสร็จสิ้น
- การเลือกโปรแกรม
- สถานะการดําเนินงาน
- ลําดับการเชื่อม
- เงื่อนไขอุปกรณ์
- สัญญาณเตือน
- การหยุดชะงักของการผลิต
เมื่อจัดระเบียบข้อมูลนี้อย่างถูกต้อง ผู้ผลิตสามารถระบุรูปแบบที่ยากต่อการมองเห็นผ่านการสังเกตเพียงอย่างเดียว.
ตัวอย่างเช่นการหยุดซ้ําที่สถานีหนึ่งอาจบ่งบอกถึงปัญหาฟิกซ์เจอร์มากกว่าปัญหาหุ่นยนต์ การเปลี่ยนแปลงของเวลาในการผลิตอาจเผยให้เห็นการโหลดที่ไม่สอดคล้องกัน การแก้ไขเส้นทางบ่อยครั้งอาจบ่งชี้ว่ากระบวนการประดิษฐ์ต้นน้ําต้องการความสนใจ.
วัตถุประสงค์ของการรวบรวมข้อมูลจึงควรนําไปปฏิบัติได้จริง.
ข้อมูลเพิ่มเติมไม่ได้ดีขึ้นโดยอัตโนมัติ.
คําถามที่มีประโยชน์คือ:
ข้อมูลใดบ้างที่ช่วยให้วิศวกรเข้าใจว่ากระบวนการเชื่อมและการไหลของการผลิตยังคงอยู่ในสภาวะที่คาดหวังหรือไม่?
การตรวจสอบควรเชื่อมโยงกับกระบวนการเชื่อม
การตรวจสอบมักถือเป็นขั้นตอนสุดท้ายหลังจากการเชื่อมเสร็จสิ้น.
ในสายงานระบบอัตโนมัติที่มีการบูรณาการมากขึ้น การตรวจสอบสามารถรองรับการควบคุมกระบวนการ แทนที่จะเป็นเพียงการยอมรับขั้นสุดท้ายเท่านั้น.
ระบบอาจตรวจสอบ: ขึ้นอยู่กับการสมัคร
- การปรากฏตัวของชิ้นงาน
- ที่ตั้งร่วม
- ตําแหน่งเชื่อม
- เรขาคณิตลูกปัด
- ลําดับการผลิต
- การดําเนินงานที่เสร็จสมบูรณ์
เมื่อการตรวจสอบระบุความเบี่ยงเบนที่เกิดขึ้น วิศวกรสามารถติดตามปัญหากลับไปยังกระบวนการผลิตได้.
ตัวอย่างเช่น หากตําแหน่งข้อต่อค่อยๆ เปลี่ยนไปในส่วนประกอบต่างๆ สาเหตุอาจเกิดจากการสึกหรอของฟิกซ์เจอร์หรือการเปลี่ยนแปลงของมิติต้นน้ํา.
ทําให้การตรวจสอบมีคุณค่ามากกว่าการดําเนินการผ่าน/ไม่ผ่านแบบธรรมดา.
กลายเป็นแหล่งข้อมูลสําหรับการรักษาเสถียรภาพของสาย.
ความปลอดภัยต้องได้รับการออกแบบทั่วทั้งสาย
สายการผลิตอัตโนมัติเชื่อมรวมอันตรายทางอุตสาหกรรมหลายประเภท.
หุ่นยนต์สร้างความเสี่ยงในการเคลื่อนย้ายเครื่องจักร การเชื่อมทําให้เกิดรังสีอาร์ค ความร้อน ควัน การกระเด็น และอันตรายจากไฟฟ้า ระบบการถ่ายโอนจะเคลื่อนย้ายส่วนประกอบที่มีน้ําหนักมากระหว่างสถานี.
วิศวกรรมความปลอดภัยจึงต้องพิจารณาให้ครบถ้วน.
มาตรการป้องกันอาจรวมถึง:
- การป้องกันทางกายภาพ
- ประตูทางเข้าที่เชื่อมต่อกัน
- scanners
- light curtains
- emergency stops
- safe robot functions
- controlled operating modes
- extraction systems
- safe transfer zones
One important consideration is how people interact with the production line during normal operation.
Operators may load components, change fixtures, inspect welds, or perform maintenance.
These activities should be included in the safety concept from the beginning rather than added after the mechanical layout is complete.
ข้อผิดพลาดทั่วไปในสายการผลิตอัตโนมัติเชื่อม
One of the most common mistakes is automating an unstable process.
If workpieces already arrive with uncontrolled joint variation, automation may expose the problem rather than solve it.
Another mistake is optimizing individual robot stations without considering the complete production sequence.
A very fast welding station provides little benefit if transfer or positioning repeatedly stops the line.
Fixture design is also frequently underestimated.
A welding path can only remain repeatable when the workpiece location is repeatable.
Manufacturers may also add sensing without defining what variation the sensor is expected to manage.
Technology should solve a measured production problem rather than being added because it appears advanced.
Finally, line designs sometimes focus only on the current product.
If product dimensions or variants are likely to change, fixture flexibility, robot reach, sensing, and control architecture should be evaluated with future production in mind.
วิธีการประเมินสายการผลิตอัตโนมัติเชื่อม
A useful evaluation begins with the real manufacturing process rather than an equipment list.
Start by mapping the complete production sequence.
ระบุ:
- workpiece variants
- welding joints
- joint quantities
- ลําดับการเชื่อม
- loading requirements
- fixture requirements
- positioning operations
- transfer operations
- expected part variation
- inspection requirements
Next, measure representative production components.
Do not rely only on nominal drawings.
Understanding real variation is essential when determining whether the line needs fixed programming, seam sensing, vision, adjustable fixtures, or other adaptive features.
Then examine station balance.
Determine how much time each operation requires and identify where waiting or material accumulation is likely to occur.
Finally, consider future production.
A welding automation production line is most effective when its architecture can support realistic changes in products without requiring the entire system to be redesigned.
แนวโน้มปี 2026 ในการเชื่อมสายการผลิตอัตโนมัติ
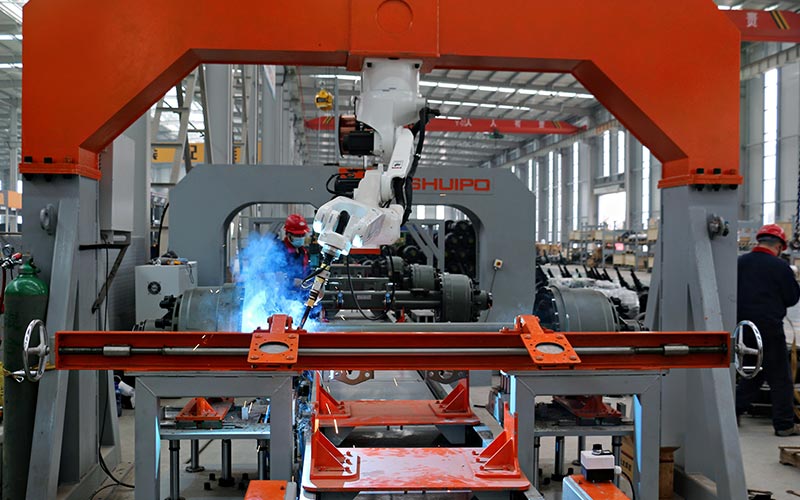
The direction of welding automation in 2026 is moving toward production lines that can work with more information about the actual manufacturing environment.
Several developments are particularly relevant.
AI-assisted vision is improving the ability of robotic systems to recognize parts and joint locations. Adaptive welding is allowing controlled path correction when real workpieces differ from nominal geometry. Digital models are increasingly supporting programming and commissioning, while production data is being used to identify repeated process variation.
Another important development is the growing focus on high-mix automation.
Instead of requiring completely identical components, newer welding systems are being designed around product families with predictable differences.
This changes the role of the production line.
Rather than being a rigid sequence dedicated to one part, it can become a configurable manufacturing platform built around common welding processes.
The most successful applications will still depend on good fixtures, stable welding procedures, controlled part variation, and clear production logic. Intelligent technology improves the line when those fundamentals are already understood.
บทสรุป
A welding automation production line should be designed as one connected manufacturing process rather than a collection of independent welding machines.
Robots provide repeatable motion. Fixtures establish workpiece location. Positioners create suitable welding orientations. Sensors manage controlled variation. Material-handling systems connect stations, while line controls coordinate the overall sequence.
The strongest results come from balancing these elements around the real workpiece and production flow.
Manufacturers should therefore begin with process analysis: understand joint geometry, part variation, station timing, fixture requirements, material movement, and future product changes before determining the final equipment configuration.
As sensing, adaptive control, machine vision, and digital production tools continue to develop, welding automation production lines are becoming more flexible. But the fundamental principle remains unchanged: reliable automation begins with a process that can be understood, measured, and controlled.
คําถามที่พบบ่อย
สายการผลิตอัตโนมัติเชื่อมคืออะไร?
สายการผลิตอัตโนมัติเชื่อมรวมหุ่นยนต์หรือสถานีเชื่อมอัตโนมัติกับอุปกรณ์ติดตั้งตัวกําหนดตําแหน่งการจัดการวัสดุการตรวจจับการควบคุมและการตรวจสอบ วัตถุประสงค์คือการสร้างลําดับการผลิตที่ประสานกันมากกว่าที่จะทําให้การเชื่อมแต่ละแบบเป็นแบบอัตโนมัติในการแยก.
อุปกรณ์ใดที่ใช้ในสายการผลิตอัตโนมัติเชื่อม?
อุปกรณ์ทั่วไปรวมถึงหุ่นยนต์เชื่อมแหล่งพลังงานติดตั้งตัวกําหนดตําแหน่งเซ็นเซอร์ตะเข็บระบบภาพอุปกรณ์ถ่ายโอนตัวควบคุมอุปกรณ์ความปลอดภัยและสถานีตรวจสอบ การกําหนดค่าที่แน่นอนขึ้นอยู่กับรูปทรงของชิ้นงานและข้อกําหนดในการผลิต.
สายการผลิตอัตโนมัติเชื่อมสามารถจัดการกับผลิตภัณฑ์ที่แตกต่างกันได้หรือไม่?
ใช่เมื่อการเปลี่ยนแปลงของผลิตภัณฑ์มีโครงสร้าง โปรแกรมที่เก็บไว้ติดตั้งปรับวิสัยทัศน์เครื่องตรวจจับตะเข็บและเส้นทางหุ่นยนต์ที่กําหนดพารามิเตอร์สามารถอนุญาตให้หนึ่งบรรทัดในการจัดการผลิตภัณฑ์ที่เกี่ยวข้องหลายรายการในขณะที่ยังคงรักษาสภาพการเชื่อมและการวางตําแหน่งที่มีการควบคุม.
เหตุใดการออกแบบฟิกซ์เจอร์จึงมีความสําคัญในสายการเชื่อมอัตโนมัติ?
อุปกรณ์ติดตั้งสร้างความสัมพันธ์ที่ทําซ้ําระหว่างชิ้นงานและอุปกรณ์เชื่อม การวางตําแหน่งที่ไม่ดีสามารถเปลี่ยนข้อต่อจริงออกจากเส้นทางที่ตั้งโปรแกรมไว้ อุปกรณ์ติดตั้งที่ดียังรักษาการเข้าถึงคบเพลิงการจับยึดที่เหมาะสมการโหลดที่มีประสิทธิภาพและการผลิตที่มั่นคง.
การตรวจจับสามารถปรับปรุงสายการผลิตอัตโนมัติในการเชื่อมได้อย่างไร?
การตรวจจับสามารถระบุตําแหน่งชิ้นงานจริงหรือตําแหน่งตะเข็บเมื่อความคลาดเคลื่อนในการผลิตปกติสร้างความแปรผันที่ควบคุมได้ จากนั้นระบบการเชื่อมสามารถปรับเส้นทางภายในขอบเขตที่กําหนดปรับปรุงความยืดหยุ่นโดยไม่ต้องพึ่งพารูปทรงเรขาคณิตที่กําหนดคงที่อย่างสมบูรณ์.
ต้องการความช่วยเหลือในการวางแผนสายการผลิตอัตโนมัติเชื่อมที่เหมาะสมหรือไม่?
If your production includes multiple welding stations, changing workpieces, complex positioning, seam variation, or automated material flow, the complete process should be evaluated before individual equipment is selected. A การให้คําปรึกษาโครงการเชื่อมอัตโนมัติ can assess joint geometry, fixtures, robotic stations, sensing, positioning, and line balance around your actual production requirements.


