Оглавление
Введение
Робот-сварщик коботов меняет представление производителей об автоматизации сварки Традиционные роботизированные сварочные ячейки часто связаны с фиксированными производственными средами, специальной охраной, очень повторяющимися деталями и относительно стабильными прогонами продукции Совместные сварочные системы расширяют эту картину, делая автоматизацию более доступной для операций, которые требуют гибкости, более простого программирования и более быстрой смены между различными заготовками.
Ценность робота-сварщика cobot не связана с простым уменьшением размера робота или его легче перемещать. Его реальная ценность зависит от того, насколько хорошо вся система обрабатывает пути сварки, вариации деталей, взаимодействие с оператором, требования к приспособлениям, чувствительность, безопасность и изменения в производстве.
Это особенно важно в производстве с высоким содержанием смеси. компания может не сваривать один и тот же компонент непрерывно в течение длительного времени. одна смена может включать рамы, другая может включать кронштейны, а другая может потребовать другой конфигурации соединения полностью. в этой среде сварочная система должна делать больше, чем повторять одну фиксированную программу.
В этом руководстве объясняются семь функций робота-сварщика коботов, которые оказывают наибольшее практическое влияние на реальные области сварки, а также инженерные соображения, определяющие, является ли совместная сварка правильной стратегией автоматизации вашего производства.
Что такое робот-сварщик коботов?
Робот-сварочный робот - это совместная роботизированная система, выполненная с возможностью выполнения сварочных операций, обеспечивая при этом более тесное взаимодействие с операторами, чем многие традиционные промышленные роботизированные установки.
Термин "кобот" обычно относится к a совместный робот, но сотрудничество не означает, что каждое приложение сварки может работать без защиты или контроля безопасности. Сварка создает дополнительные риски, такие как дуговое излучение, тепло, дым, электрические опасности, горячие заготовки и брызги. Таким образом, окончательная концепция безопасности зависит от полного применения, а не только от робота.
Типичная система сварки коботов может включать роботизированную руку, сварочную горелку, источник питания, устройство подачи проволоки, контроллер, рабочий стол, приспособление, сенсорную технологию и оборудование безопасности.
Самым большим отличием от традиционной фиксированной автоматизации часто является гибкость. системы Cobot часто разрабатываются для облегчения программирования, перераспределения и переключения, когда производителям необходимо выполнять несколько задач по сварке, а не один компонент большого объема.
1. Простое программирование сварочного пути
Программирование является одной из наиболее важных особенностей робота-сварщика коботов, поскольку оно напрямую влияет на то, остается ли автоматизация практичной при изменении продукции.
Традиционное промышленное программирование роботов может потребовать обширного точечного обучения, специальных знаний программирования или инструментов автономного программирования. Совместные сварочные системы все чаще используют упрощенные интерфейсы, которые позволяют операторам определять места сварки, точки подхода, ориентации горелок и последовательности сварки с меньшей сложностью программирования.
Это становится ценным, когда производственное предприятие обрабатывает несколько семейств заготовок.
Если программирование новой детали требует длительного процесса проектирования, автоматизация может потерять часть своего преимущества при коротких производственных циклах. если система позволяет создавать, регулировать и эффективно хранить сварочные пути, один и тот же робот может использоваться в более широком диапазоне компонентов.
Однако простое программирование не следует путать с автоматической сварочной техникой.
Оператору все еще необходимо понимать геометрию соединения, угол горелки, направление движения, доступ к сварному шву, параметры процесса и риски столкновений. упрощенное программирование снижает усилия, необходимые для передачи роботу сварочного пути, но не устраняет необходимости в знаниях о надежных процессах.
2. Гибкая замена заготовок
Производство смеси - одна из самых веских причин, по которой производители оценивают сварку коботов.
Обычная сварочная ячейка может обеспечить отличную производительность, когда один продукт остается стабильным для длительных производственных циклов. Но когда компоненты часто меняются, изменения приспособления и перепрограммирование могут стать основной частью общего цикла.
Робот-сварщик коботов часто более полезен, когда производственная система спроектирована с учетом гибкой переключения.
Такая гибкость может быть обусловлена модульными приспособлениями, программами роботов многоразового использования, регулируемыми рабочими столами, хранимыми процедурами сварки или идентификацией деталей на основе зрения.
Важный вопрос заключается не просто в том, может ли робот сваривать разные изделия.
Лучший вопрос:
Насколько быстро вся система может переходить от одного изделия к другому, не жертвуя при этом согласованностью сварки?
Например, если для замены заготовки требуется перестройка приспособления, переопределение каждой точки робота и ручная регулировка ориентации горелки, система может быть технически гибкой, но неэффективной в эксплуатации.
Хорошо спроектированная система сварки коботов должна сократить количество этапов перехода, где это практически возможно.
3. Компактная интеграция рабочих ячеек
Робот-сварщик коботов часто выбирается потому, что он может вписаться в производственные среды, где пространство ограничено или где большую специальную роботизированную ячейку будет трудно интегрировать.
Компактная интеграция может дать несколько эксплуатационных преимуществ.
Робот может быть установлен на сварочном столе, мобильной базе, модульной рабочей станции или другой производственной платформе. Это может позволить автоматизации располагаться ближе к существующим производственным процессам без полной реорганизации предприятия.
Но компактный дизайн требует тщательного проектирования.
Роботу по-прежнему необходимо достаточное рабочее пространство для поддержания ориентации горелки и предотвращения столкновений. крепления, заготовки, проволочные питатели, кабели, системы экстракции и предохранительные устройства - все это требует пространства вокруг сварочной операции.
Поэтому рабочая ячейка должна быть спроектирована вокруг пригодной для использования рабочей оболочки робота, а не просто его максимального охвата.
Робот, который технически может достичь сварного шва, все еще может испытывать трудности с поддержанием необходимого угла горелки вблизи края своего диапазона.
Вот почему моделирование рабочего пространства и репрезентативное тестирование заготовки ценны перед окончательной доработкой макета.
4. Возможность определения зрения и пласта
Вариация деталей является одной из самых больших проблем при роботизированной сварке.
Робот может очень точно повторять свое запрограммированное движение, но качество сварки зависит от фактического положения соединения, а не от теоретического положения, сохраненного в программе.
Если компоненты различаются из-за допусков на резку, формование, сборку, прихватку или крепление, шов может не появляться в одном и том же месте каждый цикл.
Зрение и определение швов могут помочь решить эту проблему.
В зависимости от системы датчики могут идентифицировать заготовку, найти сварной шов, определить положение соединения или предоставить информацию, которая позволяет роботу регулировать свой путь.
Это становится особенно актуальным для сварки коботов, поскольку многие системы совместной работы используются в средах с высоким содержанием смеси, где вариации более распространены, чем в специализированных ячейках массового производства.
Принцип прост:
робот обеспечивает повторяемое движение, при этом датчик выдает информацию о реальной части.
Эти возможности также могут поддерживать более продвинутые стратегии программирования без обучения или полуавтоматические. Роботизированные сварочные системы и оборудование автоматизации ШУИПО объедините роботизированное движение с такими технологиями, как сенсорные, позиционирующие и интеллектуальные сварочные функции для различных промышленных применений.
5. Последовательные параметры движения и сварки факела
Основной причиной автоматизации сварки является повторяемость.
При ручной сварке опытный сварщик постоянно регулирует положение горелки, скорость движения, рабочий угол и другие переменные на основе визуальной и физической обратной связи. Эта адаптируемость ценна, но результаты могут различаться у разных операторов или в течение длительных периодов производства.
Робот-сварщик коботов подходит к процессу по-разному.
После проверки пути сварки и параметров робот может воспроизвести одно и то же движение горелки на повторяющихся деталях.
Это не гарантирует автоматически идеальный сварной шов.
Система по-прежнему зависит от подготовки соединения, точности крепления, условий экранирования, подачи проволоки, параметров сварки и консистенции деталей.
Но когда эти переменные контролируются, роботизированное движение может уменьшить вариации в:
- скорость путешествия
- ориентация факела
- положение начала и остановки сварки
- движение между швами
- последовательность сварки
Эта повторяемость становится особенно полезной, когда одно и то же соединение появляется на нескольких заготовках или когда важна визуальная согласованность.
6. Интеграция с позиционерами и сварочными приспособлениями
Рука робота - это лишь одна часть системы сварки коботов.
Многие заготовки содержат швы, доступ к которым невозможен эффективно из одной фиксированной ориентации. рама может содержать соединения с нескольких сторон. цилиндрический компонент может потребовать сварки по окружности. более крупное изготовление может включать сварные швы, которые заставляют робота находиться в трудных положениях запястья.
Позиционеры могут решить часть этой проблемы, перемещая заготовку в лучшую ориентацию сварки.
Поворотный стол, поворотное устройство или другая внешняя ось могут предъявить роботу соединение вместо того, чтобы заставлять робота достигать каждого шва из фиксированного места.
Это может улучшить:
- факел доступ
- робот рабочая осанка
- ориентация сварки
- стабильность пути
- клиренс столкновения
Не менее важны и приспособления.
Совместный робот может быть легко программируется, но сварочный путь по-прежнему предполагает, что заготовка появляется в предсказуемом месте. если приспособление позволяет компоненту переключаться между циклами, робот может следовать правильному запрограммированному пути, пропуская при этом фактический шов.
Вот почему кобот-сварку следует рассматривать как инженерный проект рабочей ячейки, а не просто покупку робота.
7. Адаптивность для сварки в больших и малых объемах
Одной из наиболее важных тенденций в автоматизации сварки является растущий спрос на автоматизацию, которая может справиться с большим разнообразием продукции.
Производители не всегда производят тысячи одинаковых компонентов. многие операции работают с несколькими семействами продуктов, меньшими партиями, индивидуальными конструкциями и частыми инженерными изменениями.
Здесь особенно может пригодиться робот-сварщик коботов.
Самые сильные приложения с высоким микшированием обычно сочетают в себе несколько возможностей:
| Особенность | Вклад в сварку методом высокой смеси |
|---|---|
| Упрощенное программирование | Уменьшает усилия по настройке новых путей сварки |
| Хранимые программы | Позволяет повторным продуктам быстро вернуться в производство |
| Гибкие приспособления | Поддерживает различные семейства заготовок |
| Зрение | Помогает определить местонахождение меняющихся положений суставов |
| Отслеживание шва | Управляет контролируемым изменением траектории сварки |
| Позиционеры | Расширяет доступ к различной геометрии деталей |
| Модульные рабочие ячейки | Позволяет системе автоматизации адаптироваться к новым производственным задачам |
Ключевое слово - управляемая вариация.
Кобот не делает автоматически совершенно непредсказуемые заготовки легко автоматизировать Чем больше вариаций можно структурировать, измерить и обнаружить, тем полезнее становится совместная сварка.
Робот-сварщик коботов против традиционного промышленного сварочного робота
Как совместные, так и традиционные роботы могут успешно выполнять сварку, но они часто оптимизированы для различных производственных сред.
| Рассмотрение | Робот-сварщик коботов | Традиционный промышленный сварочный робот |
|---|---|---|
| Типичный подход к программированию | Часто упрощается и удобен для оператора | Часто специалисты или инженеры |
| Гибкость переключения | Силен для изменения семейства продуктов | Сильнее всего в стабильном повторяющемся производстве |
| Размер рабочей ячейки | Часто относительно компактный | Может потребоваться более крупные выделенные ячейки |
| Типичный акцент скорости | Сбалансирован с совместным дизайном | Часто оптимизируется для высокой скорости производства |
| Перераспределение | В общем, проще | Обычно более фиксированный |
| Высокообъемное производство | Подходит в некоторых приложениях | Часто высокоэффективный |
| Производство High-Mix | Особенно привлекательно | Возможно при соответствующем проектировании |
| Оценка безопасности | Требуется для полного применения сварки | Требуется для полной роботизированной камеры |
Поэтому решение не должно основываться на предположении, что одна категория роботов универсально лучше.
Традиционный промышленный робот может быть более сильным выбором для очень повторяющегося процесса, требующего максимальной скорости производства и постоянной автоматизированной ячейки.
Робот-сварщик может быть более подходящим, когда гибкость, меньшие производственные партии, частая смена продукта и упрощенное программирование являются более приоритетными.
Почему безопасность по-прежнему требует разработки прикладного уровня
Слово "коллаборация" может создать вводящее в заблуждение впечатление, что робот всегда может свободно действовать рядом с людьми.
Сварка усложняет оценку безопасности.
Даже если сам робот включает в себя ограничение силы, контролируемое движение, функции безопасной скорости или другие возможности совместной работы, процесс сварки может создавать опасности независимо от движения робота.
К ним могут относиться:
- дуговое излучение
- тепло
- сварочные пары
- горячие заготовки
- электрические опасности
- брызги
- движение проволоки
- компоненты факела
По этой причине роботу-сварщику коботов все равно могут потребоваться экраны, корпуса, экстракционное оборудование, блокировки, сканеры или другие защитные меры в зависимости от применения.
Хорошая конструкция безопасности позволяет оценить всю рабочую ячейку.
Он учитывает, как операторы загружают заготовку, когда может начаться сварка, где люди могут войти в рабочее пространство, как робот ведет себя во время настройки и что происходит в ненормальных условиях.
Поэтому безопасность должна быть интегрирована в конструкцию процесса с самого начала.
Как сварка коботов способствует более эффективному использованию квалифицированных сварщиков
Сварку коботов иногда описывают как замену ручной сварки, но обычно это слишком упрощенно.
Более полезный способ понять технологию - посмотреть, как используются квалифицированные знания в области сварки.
Повторяющийся сварной шов, который происходит сотни раз, не обязательно требует квалифицированного оператора для удержания горелки для каждого цикла Автоматизация может выполнять повторяющееся движение, в то время как опытный персонал сосредоточивается на более ценных действиях, таких как
- разработка сварочного процесса
- проверка параметров
- проверка качества
- улучшение крепления
- сложные ручные сварные швы
- введение нового продукта
- устранение неполадок
Такой подход может помочь производителям более эффективно использовать квалифицированный сварочный опыт.
Робот справляется с повторением.
Специалист по сварке выносит суждения.
Это разделение становится особенно ценным, когда производство содержит как стабильные повторяющиеся соединения, так и специализированную работу, которую трудно автоматизировать.
Распространенные ошибки при выборе робота-сварщика коботов
Одна из ошибок - выбор робота только на основе полезной нагрузки и охвата.
Приложение для сварки должно определять конфигурацию робота, а не наоборот.
Еще одна ошибка - недооценка требований к приспособлениям.
Даже очень гибкому роботу требуется повторяемая ссылка между запрограммированным путем и реальной заготовкой.
Еще одна распространенная проблема - игнорирование прокладки кабеля и геометрии горелки.
Робот может достичь шва, в то время как сварочные тросы или корпус горелки мешают креплению или заготовке.
Производителям также следует избегать предположений, что более простое программирование означает, что каждый продукт автоматически подходит для роботизированной сварки.
Доступность суставов, их посадка, согласованность деталей, стабильность сварочного процесса и производственный поток по-прежнему имеют значение.
Наконец, кобота не следует выбирать только потому, что рабочая ячейка кажется проще.
Полную систему следует оценивать с точки зрения необходимого процесса сварки и долгосрочной производственной стратегии.
Как оценить, подходит ли сварочный робот Cobot вашему производству
Начните с определения повторяющихся задач по сварке.
Какие компоненты возвращаются регулярно? какие швы имеют схожую геометрию Какие сварные швы занимают значительное время оператора Где консистенция сварных швов имеет наибольшее значение?
Далее рассмотрим вариацию.
Измерьте, насколько реальные части отличаются друг от друга. Посмотрите на расположение соединения, зазор, искажение, положение прихватки и нагрузку на приспособление.
Затем оцените доступность.
Определите, может ли факел достичь каждого соединения с практическим рабочим углом. подумайте, улучшит ли позиционер доступ.
Частота программирования - еще один важный фактор.
Если варианты продуктов регулярно меняются, подумайте, как быстро можно создавать новые пути и как легко можно вызывать сохраненные программы.
Наконец, изучите полный производственный цикл.
Погрузка, зажим, сварка, изменение положения, проверка и разгрузка влияют на улучшение процесса системой автоматизации.
Сильный проект сварки коботов решает производственную проблему, а не просто добавляет робота.
Как развивается сварка коботов
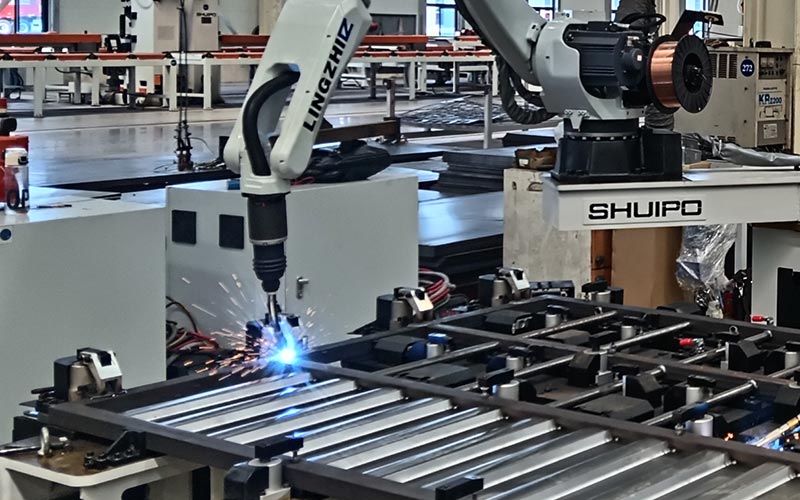
Самым важным достижением в области сварки коботов является не просто улучшение оборудования роботов.
Большим изменением является сочетание совместных роботов со зрением, отслеживанием швов, автономным программированием, цифровыми данными о заготовках и все более адаптивными функциями сварки.
Эти технологии упрощают применение автоматизации сварки в производственных условиях, где изменение продукта когда-то затрудняло фиксированное роботизированное программирование.
На практике будущее робота-сварщика коботов движется к системам, которые требуют меньше ручного обучения точкам и лучше понимают реальную заготовку.
Это не исключает сварочного машиностроения.
Вместо этого он уделяет больше внимания определению приемлемых вариаций процесса, созданию стабильных приспособлений, проверке процедур сварки и предоставлению роботизированной системе достоверной информации о детали.
Для производства с высоким содержанием смеси такое сочетание гибкости и управления процессом, вероятно, останется одним из наиболее важных направлений автоматизации сварки.
Заключение
Робот-сварочный робот-кобот может обеспечить гораздо больше, чем просто автоматическое движение горелки.
Его самые сильные функции включают упрощенное программирование, гибкую переналадку, компактную интеграцию, сенсорную возможность, повторяемое движение, совместимость позиционера и адаптируемость для производства большого количества микширования.
Однако один только робот не определяет, удастся ли проекту.
На результат влияют повторяемость заготовок, доступность соединений, конструкция приспособлений, параметры сварки, требования к чувствительности, безопасность и общий производственный поток.
Лучшие системы совместной сварки разработаны на основе реальных заготовок и реальных производственных вариаций.
Если ваше производство включает в себя повторяющиеся задачи по сварке, но также требует частой смены продукта, робот-сварщик может обеспечить практический мост между гибкостью рук и полностью специализированной роботизированной автоматизацией.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Что такое робот-сварщик коботов?
Робот-сварочный робот-кобот - это совместный робот, сконфигурированный для автоматизированной сварки. Он может сочетать в себе упрощенное программирование, повторяемое движение горелки, сварочное оборудование, приспособления, системы измерения и безопасности для поддержки гибкого производства, где заготовки или задачи сварки могут регулярно меняться.
Подходит ли робот-сварщик коботов для производства высокосмесных материалов?
Да. сварка коботов особенно полезна, когда производители обрабатывают несколько вариантов продукта. сохраненные программы, гибкие приспособления, упрощенное обучение, зрение и отслеживание швов могут уменьшить усилия по переналадке, хотя изменение заготовки все еще должно оставаться измеримым и контролируемым.
Может ли робот-сварщик cobot работать без предохранителя?
Не автоматически. Совместные функции робота не устраняют опасности, создаваемые сваркой, такие как дуговое излучение, дым, тепло, брызги и электрические риски. Полное применение требует оценки безопасности, и защитное оборудование все еще может быть необходимо.
Какие сварочные применения лучше всего подходят для роботов-коботов?
Сварка коботов хорошо работает для повторных сварных швов, меньших производственных партий, изменения семейств продуктов и задач, где упрощенное программирование ценно. Пригодность зависит от согласованности деталей, доступности сварных швов, качества приспособлений, стабильности процесса и ожидаемых изменений производства.
Что мне следует проверить перед выбором робота-сварщика cobot?
Проверьте размеры заготовки, вариации соединения, доступ горелки, требования к приспособлению, охват робота, процесс сварки, частоту программирования, потребности позиционера, требования безопасности и производственный поток. лучшая конфигурация робота должна следовать анализу процесса, а не только выбору оборудования.
Нужна помощь в выборе подходящего сварочного робота-кобота?
Если вы не уверены, подходит ли робот-сварщик cobot для ваших заготовок, объема производства, процесса сварки или вариации продукта, наша команда может помочь оценить полное применение. Свяжитесь SHUIPO для технической консультации и определите совместное сварочное решение, которое соответствует вашим реальным производственным требованиям.