Оглавление
Введение
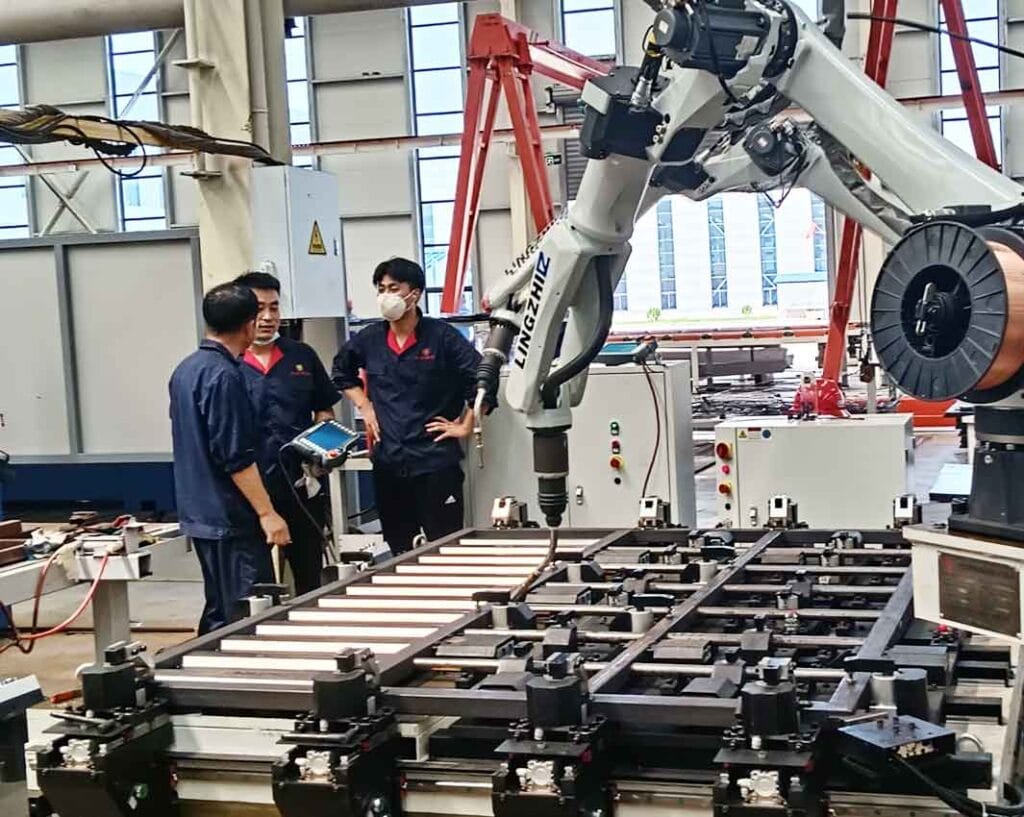
Фразы типы сварочных роботов звучат просто, но выбор между ними редко является лишь вопросом выбора руки робота. Различные задачи сварки предъявляют очень разные требования к вылету, полезной нагрузке, скорости, совместному доступу, программированию, позиционированию заготовки, восприятию и гибкости производства.
Шестиосевой промышленный робот может быть идеальным для сложных трехмерных соединений, в то время как совместный робот может быть более практичным для производства с высоким содержанием смеси и частых переходов. приложения точечной сварки требуют другой механической и технологической настройки, отличной от дуговой сварки, а для больших конструкций могут потребоваться линейные дорожки, позиционеры или скоординированные внешние оси, прежде чем робот сможет правильно достичь каждого соединения.
Для производителей, оценивающих типы сварочных роботов, доступных сегодня, наиболее полезный вопрос не “Какой робот лучше?” но “Какая архитектура робота подходит для заготовки, геометрии сварного шва и производственного процесса?”
В этом руководстве объясняются основные типы сварочных роботов, каждый из которых работает хорошо, какие ограничения следует учитывать и как согласовать конфигурацию роботов с реальными производственными требованиями.
Что считается сварочным роботом?
Сварочный робот - это программируемая роботизированная система, используемая для управления сварочным движением и выполнения определенного сварочного процесса. В большинстве промышленных применений робот представляет собой только один элемент в полной сварочной системе, который также может включать в себя источник питания, горелку, приспособление, позиционер, устройство подачи проволоки, сенсорное оборудование, устройства безопасности и контроллер ячеек.
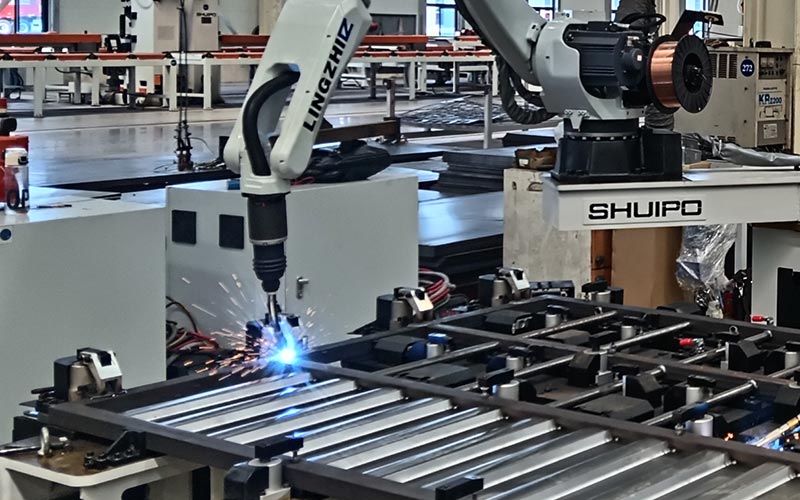
Наиболее распространенной платформой является промышленный робот, в частности, шарнирно-сочлененные шестиосные роботы, поскольку их совместная конструкция обеспечивает гибкость, необходимую для ориентации сварочной горелки вокруг сложных компонентов.
Однако термин "сварочный робот" может описывать несколько различных конфигураций роботов.
Некоторые классифицируются по механической структуре, например, сочлененные или портальные роботы. Другие определяются тем, как они взаимодействуют с операторами, например, с совместными сварочными роботами. Другая полезная классификация основана на применении сварки, например, дуговой сварки, точечной сварки или роботов лазерной сварки.
Понимание этих категорий помогает предотвратить распространенную ошибку: выбор робота перед пониманием процесса сварки.
Основные типы сварочных роботов
Основные типы сварочных роботов можно сравнить по гибкости движения, типичному применению, масштабу заготовки и производственной среде.
| Тип робота | Типичная сила | Общее приложение | Ограничение ключа |
|---|---|---|---|
| Шестиосный шарнирный робот | Гибкая ориентация факела | Дуговая сварка и сложные сборки | Требует тщательного планирования пути и столкновений |
| Совместный сварочный робот | Гибкая перестройка и более простое обучение | Сварка в больших и меньших партиях | Безопасность на уровне применения по-прежнему требует инженерных разработок |
| Точечный сварочный робот | Ручки сварочного пистолета и повторяющиеся точечные рисунки | Листометаллические сборки | В основном подходит для повторяющихся задач точечной сварки |
| Рельсовый сварочный робот | Расширенный горизонтальный рабочий диапазон | Большие рамы и длинные конструкции | Требует скоординированной интеграции треков |
| Сварочный робот портала | Охватывает большие прямоугольные рабочие зоны | Большая структурная или панельная сварка | Менее гибкий вокруг некоторых трехмерных соединений |
| Двухроботная сварочная система | Одновременная или согласованная сварка | Большие сборки и большое количество швов | Более сложная синхронизация и планирование ячеек |
| Лазерный сварочный робот | Точное позиционирование инструмента и управление траекторией | Прецизионные роботизированные лазерные приложения | Совместная подготовка и позиционирование могут быть требовательными |
| Мобильный или перемещаемый робот | Может обслуживать несколько рабочих областей | Гибкие производственные среды | Повторяющаяся настройка становится особенно важной |
В таблице показано, почему не существует единой конфигурации робота, которая бы подходила для каждой сварочной операции. Выбор робота должен быть связан непосредственно с геометрией и производственным поведением заготовки.
Шестиосевые роботы для шарнирной сварки
Шестиосные шарнирно-сочлененные роботы являются одними из наиболее широко используемых типов сварочных роботов, поскольку они обеспечивают широкий диапазон движений.
Их структура соединения напоминает механическую руку, позволяя роботу одновременно менять положение и ориентацию. это особенно полезно при дуговой сварке, где горелке часто необходимо приближаться к соединениям под разными углами.
Шестиосный робот может передвигаться:
- рамки
- скобки
- компоненты машин
- структурные сборки
- танки
- изогнутые компоненты
- многосторонние изготовления
Основное преимущество - гибкость ориентации.
Робот может быть в состоянии достичь одной и той же физической точки в нескольких различных конфигурациях запястья. эта гибкость позволяет инженерам выбрать ориентацию горелки, которая лучше подходит для сварочного соединения.
Однако одного охвата недостаточно.
Робот, который может физически достичь шва, все еще может подойти к нему под неподходящим углом. приспособления, близлежащие компоненты, сварочная горелка и кабели могут уменьшить полезную рабочую оболочку.
Вот почему моделирование роботов должно учитывать как положение, так и ориентацию, а не просто проверять максимальную дальность действия.
Совместные сварочные роботы
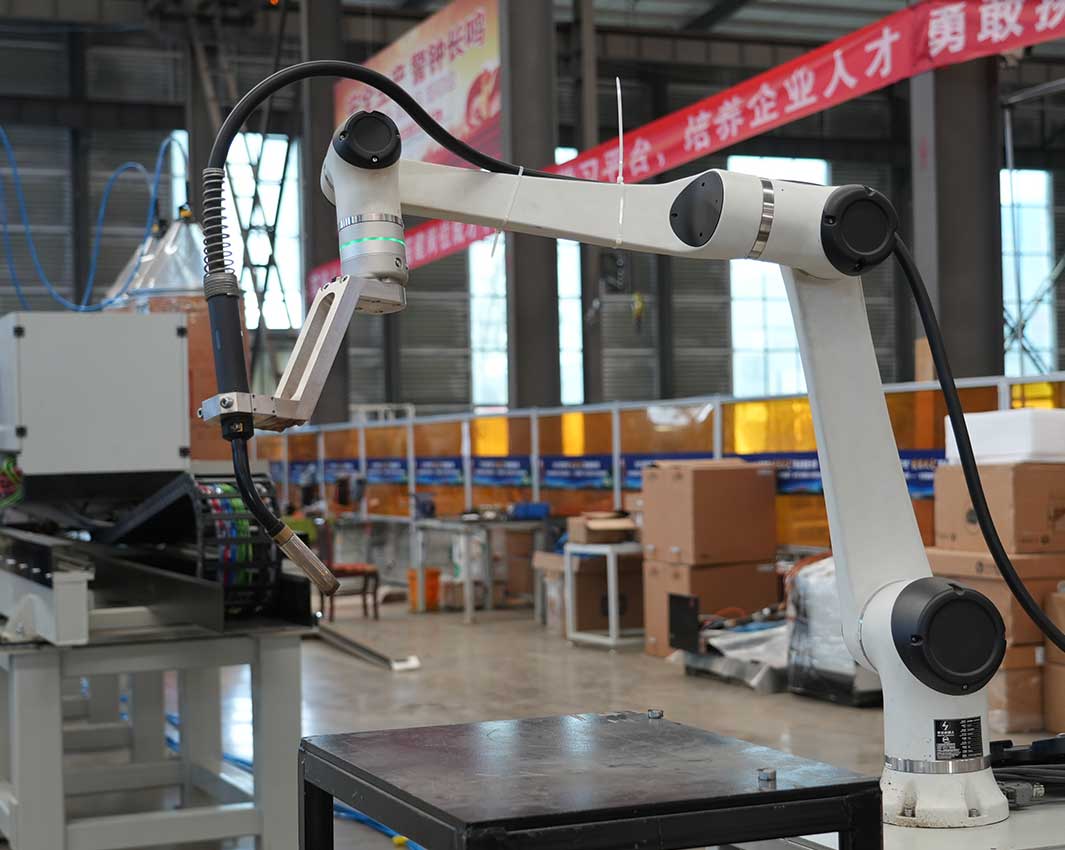
Совместные роботы становятся все более важными в автоматизации сварки, поскольку многим производителям требуется больше гибкости, чем обеспечивает фиксированная ячейка большого объема.
Совместный сварочный робот может быть особенно полезен там, где продукты регулярно меняются и эффективность программирования имеет значение.
Типичные преимущества включают упрощение обучения, компактную интеграцию, многоразовые программы и более быструю адаптацию к различным заготовкам.
Они часто рассматриваются для
- повторные производственные задачи
- меньшие партии продукции
- изменение семейств продуктов
- производство по-мастерски
- приложения, в которых ручная и роботизированная сварка сосуществуют
Главная достопримечательность не в том, что робот физически меньше.
Дело в том, что производственную систему часто легче перенастроить.
Например, совместный робот, установленный вокруг модульного рабочего стола, может обрабатывать несколько семейств компонентов, меняя приспособления и выбирая различные программы сварки.
Однако сотрудничество не означает исчезновения требований безопасности.
Процесс сварки приводит к излучению дуги, теплу, дыму, брызгам и электрическим опасностям. Таким образом, полное применение по-прежнему требует надлежащих защитных мер.
Роботы точечной сварки
Роботы точечной сварки разработаны на основе повторяющихся операций контактной точечной сварки.
Робот несет сварочный пистолет и размещает его в определенных местах на сборке. Поскольку пистолет может быть относительно тяжелым, полезная нагрузка робота и его возможности запястья становятся важными факторами выбора.
Точечная сварка очень повторяется, что делает ее хорошо подходящей для автоматизации.
Процесс часто включает в себя
- переход к предопределенной точке
- закрытие сварочного пистолета
- выполнение сварного шва
- открывая пистолет
- переезд в следующее место
Эта повторяющаяся последовательность позволяет хорошо продуманной программе робота поддерживать согласованное расположение сварных швов во многих узлах.
По сравнению с дуговой сваркой, задача пути горелки отличается. робот обычно не отслеживает непрерывный шов. Вместо этого он должен точно расположить сварочный инструмент во многих отдельных местах.
По этой причине скорость робота между точками сварки, доступ вокруг заготовки, геометрия сварочного пистолета и управление кабелями становятся особенно важными.
Роботы для сварки, установленные на рельсах
Крупные компоненты могут превышать практический рабочий диапазон стационарного робота.
Рельсовая система решает эту проблему, помещая робота на линейную ось.
Вместо того, чтобы оставаться фиксированным в одном базовом положении, робот может перемещаться вдоль заготовки. Это значительно расширяет эффективный диапазон сварки.
Рельсовые сварочные роботы полезны для
- длинные рамки
- крупные структурные компоненты
- удлиненное оборудование
- большие изготовленные сборки
- производство, при котором швы распределены по обширной территории
Рельс становится еще одной управляемой осью внутри роботизированной системы.
Это создает большее рабочее пространство, но также увеличивает сложность планирования движения.
Программа робота должна учитывать как движение рук, так и положение рельса Инженеры должны решить, должен ли робот перемещаться между сварными швами или перемещаться по рельсу, выполняя скоординированные операции.
При крупномасштабной сварке эта дополнительная ось может быть разницей между принуждением одного робота работать на краю досягаемости и обеспечением возможности его работы в более стабильном рабочем диапазоне.
Роботы сварки порталов
Роботы-гантры перемещаются вдоль рамы или подвесной конструкции, обычно по большим прямоугольным рабочим зонам.
Особенно они полезны, когда сама заготовка большая и трудно перемещаемая.
Портальная система может расположить сварочную головку поперек длинных или широких конструкций, не требуя той же стратегии шарнирного вылета, которая используется стандартной рукой робота.
Типичные приложения могут включать в себя
- длинные швы
- большие панели
- большие структурные сборки
- повторяющаяся линейная сварка
- изготовление, при котором заготовка остается неподвижной
Сильной стороной портальной системы является покрытие рабочего пространства.
Его ограничение состоит в том, что конструкция движения может не обеспечивать такую же гибкость трехмерной ориентации, как шестиосный шарнирный робот, если не интегрированы дополнительные оси.
Для относительно предсказуемой геометрии сварного шва это может быть преимуществом, поскольку система остается механически структурированной вокруг определенного процесса.
Для нерегулярных трехмерных заготовок шарнирный робот может обеспечить большую гибкость.
Двуроботные сварочные системы
Некоторые большие сборки содержат достаточно сварных швов, поэтому один робот создает ненужное производственное узкое место.
Системы с двумя роботами позволяют двум роботам работать в одной производственной ячейке.
Они могут одновременно сваривать отдельные участки компонента или последовательно выполнять различные этапы процесса сварки.
Это может быть полезно, когда
- заготовка содержит множество швов
- противоположные стороны нуждаются в сварке
- производственный баланс требует параллельных операций
- крупные сооружения содержат четко разделенные рабочие зоны
Инженерная задача - координация.
Два робота должны работать без столкновений, а приспособление и позиционер заготовки должны поддерживать обе рабочие зоны.
Если роботы свариваются одновременно, инженерам также необходимо учитывать, влияют ли тепловой ввод и последовательность сварки на искажения.
Поэтому следует выбрать систему с двумя роботами, поскольку этот процесс поддерживает параллельную работу, а не просто потому, что два робота появляются быстрее одного.
Роботы лазерной сварки
Роботы для лазерной сварки сочетают роботизированное движение с процессом лазерной сварки.
Робот управляет положением и ориентацией лазерной сварочной головки по запрограммированной траектории.
По сравнению со многими применениями дуговой сварки роботизированная лазерная сварка может предъявлять особенно высокие требования к
- совместная подготовка
- выравнивание компонентов
- точность пути
- расположение заготовки
- оптический доступ
Узкая зона взаимодействия может сделать процесс очень чувствительным к реальному расположению пласта.
В результате чувствительность, зрение и точное оборудование могут стать важными частями системы.
Роботы для лазерной сварки могут быть полезны там, где требуется точное автоматизированное движение и контролируемая геометрия шва, но решение всегда должно приниматься после проверки процесса.
Существование робота не устраняет необходимости поддерживать подходящие условия суставов.
Сварочные роботы с внешними позиционерами
Хотя позиционеры не являются отдельным типом роботов, они фундаментально меняют способ работы сварочного робота.
Робот может изо всех сил пытаться поддерживать соответствующий угол наклона горелки, если заготовка остается фиксированной.
Позиционер решает эту проблему путем вращения или наклона компонента.
Это может превратить сложный путь сварки в гораздо более простой.
Например, вместо того, чтобы заставлять запястье робота вращаться вокруг большого цилиндрического компонента, позиционер может вращать заготовку, пока робот остается в стабильной сварочной позе.
Современный роботизированные сварочные системы часто сочетайте движение робота с позиционерами, датчиками и приспособлениями для заготовки, чтобы сварной шов был представлен роботу в более контролируемой ориентации.
Поэтому лучшая система не всегда позволяет роботу выполнять все движения.
Иногда перемещение заготовки приводит к более стабильному процессу.
Какой сварочный робот лучше всего подходит для производства высокосмесительных материалов?
Производство High-Mix создает одно из самых сложных решений по выбору робота.
Когда компоненты часто меняются, максимальная скорость робота может быть менее важной, чем гибкость программирования и эффективность переключения.
Совместный сварочный робот может быть привлекательным благодаря более простому обучению и гибкой структуре рабочих ячеек.
Однако обычный шестиосный промышленный робот также может обрабатывать продукцию с высоким содержанием смеси в сочетании с:
- оффлайн программирование
- многоразовые программы
- гибкие приспособления
- зондирования шва
- видение
- автоматизированное создание путей
Реальный вопрос заключается в том, насколько структурирована вариация продукта.
Если каждый компонент совершенно индивидуален, автоматизация становится сложной независимо от типа робота.
Если несколько семейств продуктов имеют схожую геометрию соединений, датумы крепления и процедуры сварки, систему можно спроектировать с учетом этих общих характеристик.
Таким образом, роботизированная сварка с высоким содержанием смеси зависит как от организации производства, так и от оборудования робота.
Какой сварочный робот лучше всего подходит для больших конструкций?
Крупные структуры создают другой набор приоритетов.
Роботу, возможно, придется покрыть рабочую зону, намного превышающую его нормальную дальность действия.
В этой ситуации возможные решения включают
- рельсовые роботы
- системы gantry
- большие сочлененные роботы
- перемещаемые роботы
- двухроботные системы
- согласованные позиционеры заготовок
Решение зависит от того, сможет ли конструкция двигаться.
Если заготовка очень большая и ее трудно изменить, перемещение робота может быть более практичным.
Если заготовка может безопасно вращаться, позиционер может значительно упростить доступ.
Совместное распространение также имеет значение.
Длинная рама со сварными швами, распределенными по всей ее длине, может выиграть от робота, установленного на рельсе. компактная, но трехмерная конструкция все же может лучше подходить для фиксированного шестиосного робота с позиционером.
Таким образом, физический размер компонента является лишь одним фактором выбора.
Соответствие Robot Reach доступу к настоящему факелу
Производители роботов обычно указывают максимальный радиус действия, но полезный диапазон сварки сложнее.
Сварочная горелка имеет длину.
Крепления занимают место.
Кабели нуждаются в маршрутизации.
Запястье робота нуждается в пространстве для вращения.
Эти факторы сокращают практическое рабочее пространство.
Распространенной ошибкой выбора является выбор робота, поскольку шов попадает в пределы опубликованного максимального охвата.
Робот может достичь сустава, не имея возможности поддерживать необходимый угол наклона факела.
Для лучшей оценки используется реальная геометрия заготовки и реалистичное приспособление.
Моделирование должно проверять:
- положение факела
- ориентация инструмента
- углы соединения роботов
- зазор кабеля
- помехи приспособления
- положение заготовки
- внешнее осевое движение
Это дает гораздо более точную картину того, сможет ли робот надежно выполнить сварочную задачу.
Требования к полезной нагрузке для сварочных роботов
Полезная нагрузка часто связана с роботами, обрабатывающими материалы, но она также имеет значение при сварке.
Роботу, возможно, придется нести:
- сварочная горелка
- датчик столкновения
- компоненты подачи проволоки
- датчик шва
- лазерный датчик
- кабельный пакет
- другие приборы, монтируемые на инструментах
Общий вес инструмента должен оставаться в пределах рабочей способности робота.
Однако просто оставаться ниже максимальной полезной нагрузки недостаточно.
Центр тяжести инструмента и момент запястья также влияют на производительность робота.
Длинная сварочная горелка создает различную механическую нагрузку от компактного инструмента одинакового веса.
Это становится особенно важным, когда рядом с факелом монтируются дополнительные датчики.
Поэтому при выборе робота следует учитывать весь узел сварочного инструмента, а не только саму горелку.
Как ощущение меняет выбор робота
Сенсорная техника расширяет диапазон работ, с которыми могут справиться различные типы сварочных роботов.
Традиционный робот с фиксированным путем предполагает, что шов появляется там, где его ожидает программа.
Система, оснащенная датчиками, может собирать информацию о реальной заготовке.
Это может позволить системе идентифицировать
- положение шва
- ориентация заготовки
- геометрия суставов
- частичное присутствие
- размерная вариация
Такая гибкость особенно важна для изготовленных компонентов, поскольку реальные заготовки часто немного отличаются от номинальной цифровой геометрии.
Когда сенсорное определение доступно, производители могут автоматизировать приложения, которые в противном случае потребовали бы чрезвычайно жесткой повторяемости крепления.
Однако зондирование не делает выбор робота неактуальным.
Роботу по-прежнему требуется достаточный радиус действия, гибкость ориентации, полезная нагрузка и рабочий зазор, чтобы следовать по исправленному пути.
Датчики улучшают информацию.
Они не меняют физических пределов робота.
Тип робота должен соответствовать процессу сварки
Различные процессы сварки создают разные требования к роботу.
Дуговая сварка часто требует плавного непрерывного движения по швам.
Точечная сварка требует многократного точного позиционирования более тяжелого сварочного инструмента.
Лазерная сварка может потребовать строго контролируемого выравнивания пути.
Роботизированная сварка TIG может уделять большое внимание расстоянию между факелами и точному движению.
Поэтому робота следует оценивать как часть процесса сварки.
Высокоскоростной робот, который не может поддерживать соответствующую ориентацию горелки, не является хорошим сварочным решением.
Высокогибкий робот также может оказаться ненужным для простого повторяющегося линейного шва.
Наиболее эффективная конструкция автоматизации соответствует механическим возможностям для обработки требований, а не для выбора самого современного доступного робота.
Распространенные ошибки при выборе типов сварочных роботов
Одной из распространенных ошибок является выбор охвата робота до того, как будет понята компоновка ячейки.
Другой вариант - сосредоточиться на скорости робота, игнорируя при этом загрузку, приспособление и позиционирование заготовки.
Производители также могут недооценивать вариации продукта.
Робот, запрограммированный на одном идеальном компоненте, может столкнуться с трудностями, когда обычные производственные детали содержат совместные сдвиги или различия в сборке.
Другая ошибка заключается в предположении, что совместные роботы не требуют разработки безопасности для конкретных приложений.
Опасности при сварке сохраняются даже тогда, когда сам робот поддерживает совместную работу.
Наконец, некоторые проекты выбирают робота, основываясь только на текущем производстве.
Если семейства продуктов могут измениться, перед завершением разработки конструкции ячейки следует рассмотреть будущие требования к приспособлениям, потребности в зондировании, внешние оси и гибкость программирования.
Робот должен поддерживать производственную стратегию, а не ограничивать ее.
Практическая основа отбора
Прежде чем сравнивать различные типы сварочных роботов, производители могут оценить применение, используя шесть основных вопросов.
Во-первых, как выглядит заготовка?
Запишите его размеры, вес, расположение соединений и геометрию.
Во-вторых, сколько существует вариаций?
Измеряйте фактические компоненты производства, а не полагайтесь только на чертежи.
В-третьих, как факелу нужно приближаться к каждому сварному шву?
Это определяет требования к ориентации.
В-четвертых, может ли заготовка двигаться?
Если позиционер может вращать деталь, роботу может потребоваться меньший охват и меньше сложных движений запястьем.
В-пятых, как часто будут меняться продукты?
Частые вариации повышают важность гибкого программирования, приспособлений и зондирования.
В-шестых, как будет работать вся ячейка?
Загрузку, зажим, сварку, изменение положения и разгрузку следует оценивать как один процесс.
Эти вопросы обычно сужают выбор робота гораздо эффективнее, чем сравнение спецификаций по отдельности.
Будущее выбора сварочных роботов
Границы между различными типами сварочных роботов становятся менее жесткими.
Промышленные роботы получают более простые инструменты программирования.
Совместные роботы интегрируются с более совершенным сварочным оборудованием.
Видение и определение пласта расширяют гибкость обеих платформ.
Железнодорожные системы и позиционеры предоставляют стандартным роботам гораздо большие эффективные рабочие зоны.
По мере развития этих технологий выбор роботов отходит от простого сравнения оборудования.
Более важным становится вопрос
Как робот, сенсорная система, приспособление, позиционер, сварочное оборудование и программное обеспечение должны работать вместе вокруг реального компонента?
Такой системный подход особенно важен для производства крупных смесей и крупных готовых конструкций.
Самое сильное решение для автоматизации сварки может быть основано не только на одном типе робота. Он может сочетать в себе несколько технологий движения для создания рабочего диапазона и гибкости, необходимой приложению.
Заключение
Понимание различных типов сварочных роботов помогает производителям избежать выбора автоматизации только на основе спецификаций роботов.
Шестиосевые шарнирно-сочлененные роботы обеспечивают сильную трехмерную гибкость Совместные роботы поддерживают частую переключение и гибкое производство Роботы точечной сварки оптимизированы для повторной точечной сварки, в то время как рельсовые и портальные системы распространяют автоматизацию на большие конструкции. Системы двухроботной и лазерной сварки отвечают более специализированным производственным требованиям.
Наилучший выбор зависит от геометрии заготовки, типа соединения, охвата, ориентации горелки, вариации производства, стратегии позиционирования и частоты изменения продукции.
Во многих случаях реальное решение - это не просто выбор другого робота. Он сочетает в себе подходящего робота с приспособлениями, датчиками, позиционерами и методами программирования, которые делают весь процесс сварки повторяемым.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Каковы основные виды сварочных роботов?
Общие типы включают шестиосевые шарнирно-сочлененные роботы, роботы для совместной сварки, роботы для точечной сварки, роботы, установленные на рельсах, портальные системы, роботы для лазерной сварки и двухроботные ячейки. Наилучшая конфигурация зависит от геометрии соединения, размера заготовки, процесса сварки и гибкости производства.
Какой сварочный робот лучше всего подходит для сложных сварных швов?
Шестиосевые шарнирные роботы часто подходят для сложных трехмерных сварных швов, поскольку они обеспечивают высокую гибкость ориентации. Однако позиционеры и датчики могут также потребоваться, когда заготовки содержат затрудненный доступ, изогнутые швы или изменение нормальных размеров.
Готов ли для сварки коллаборативные роботы
Да. совместные роботы могут поддерживать гибкие сварочные приложения, особенно там, где варианты продукта часто меняются. Их пригодность по-прежнему зависит от охвата, полезной нагрузки, процесса сварки, качества приспособления, вариаций соединения и полной оценки безопасности сварочного рабочего элемента.
Какой тип сварочного робота лучше всего подходит для крупных конструкций?
В больших конструкциях могут использоваться рельсовые роботы, портальные системы, большие сочлененные роботы или скоординированные позиционеры. лучший выбор зависит от того, может ли заготовка двигаться, как распределяются сварные швы, требуемые углы факела и размер эффективной рабочей зоны.
Как мне выбирать между различными типами сварочных роботов?
Начните с заготовки и процесса сварки. оцените размеры детали, геометрию соединения, доступ к горелке, вариацию продукта, полезную нагрузку, охват робота, стратегию крепления, требования к позиционеру, потребности в чувствительности и ожидаемые изменения продукта, прежде чем выбирать конфигурацию робота.
Нужна помощь в выборе правильного сварочного робота?
Если сравнивать разные типы сварочных роботов для смены заготовок, сложных стыков, крупных конструкций, гибкого производства, то выбор должен начинаться с собственно процесса сварки. Свяжитесь SHUIPO оценить охват робота, позиционирование заготовки, чувствительность, приспособления и требования к автоматизации как одну интегрированную производственную систему.