جدول المحتويات
مقدمة
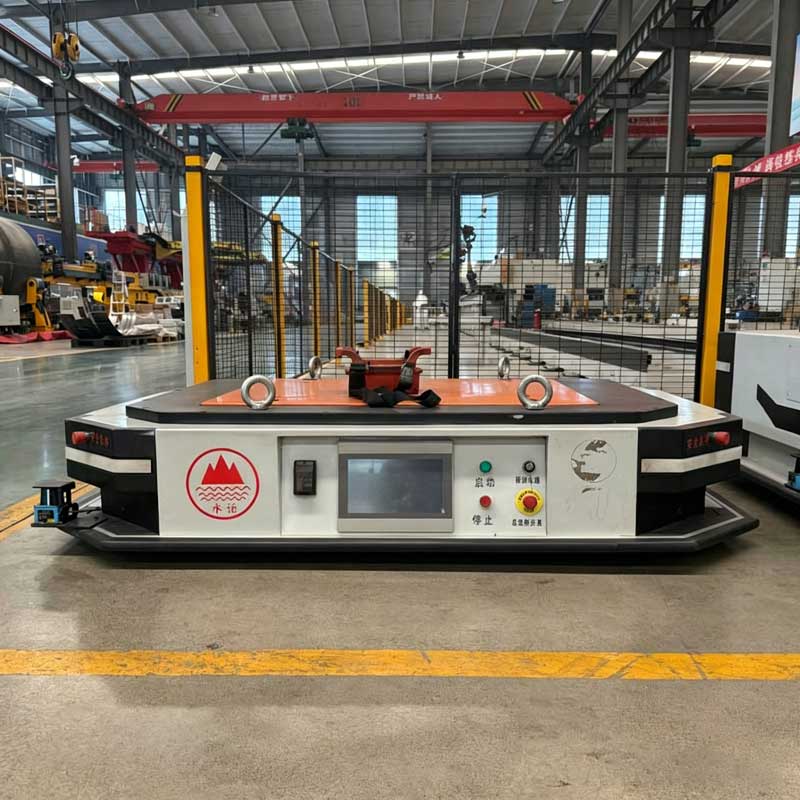
يستخدم AGV الموجه بالليزر تحديد المواقع المعتمد على الليزر لتحديد موقعه، واتباع المسارات المخططة، ومحطات العمل القريبة، ونقل المواد عبر منشأة صناعية. على عكس السيارة التي تتبع سلكًا ماديًا أو شريطًا مغناطيسيًا أو خطًا مطليًا، يمكنها التنقل عبر خريطة محددة بالبرمجيات دون الحاجة إلى مسار توجيه مستمر على الأرض.
هذه المرونة تجعل الملاحة بالليزر مناسبة لبيئات الإنتاج حيث قد تحتاج الطرق إلى ربط مناطق التخزين ومحطات التجميع وخلايا اللحام ونقاط التحميل والناقلات ومناطق الفحص.
ومع ذلك، فإن تركيب ماسح ضوئي ليزر على السيارة لا يؤدي تلقائيًا إلى إنشاء نظام ملاحة موثوق. يعتمد أداء AGV الموجه بالليزر على التفاعل بين تخطيط العاكس ورؤية الماسح الضوئي وهندسة المسار وبرامج التعريب وحالة العجلة وجودة الأرضية ومراجع الإرساء وأجهزة السلامة وضوابط الإنتاج.
قد ينتقل النظام بدقة عبر ممر مفتوح ولكنه يواجه صعوبة بالقرب من حمولة كبيرة، أو باب متحرك، أو سطح آلة عاكس، أو محطة عمل تحجب العديد من مراجع تحديد المواقع. ولهذا السبب، يجب تصميم نظام الملاحة حول بيئة التشغيل الكاملة بدلاً من مواصفات السيارة فقط.
يوضح هذا الدليل:
- كيف يحسب AGV الموجه بالليزر موقعه
- الفرق بين الملاحة العاكسة وتوطين الميزات الطبيعية
- حيث ينبغي تركيب العاكسات
- لماذا يؤثر خط الرؤية على استقرار الملاحة
- كيف يؤثر تخطيط الطريق على الدوران والالتحام
- ما الذي يسبب انحراف الموضع أو فقدان التوطين
- كيف تؤدي ماسحات الملاحة والسلامة وظائف مختلفة
- كيفية التحقق من صحة AGV قبل الإنتاج الكامل
ما هو AGV الموجه بالليزر؟
إن AGV الموجهة بالليزر عبارة عن مركبة آلية للتعامل مع المواد تستخدم قياسات الليزر لتحديد موقعها داخل منطقة التشغيل المعينة.
الفئة الأوسع من مركبة موجهة آلية يشمل المركبات التي تتبع الشريط المغناطيسي، أو الأسلاك المدمجة، أو الخطوط الضوئية، أو مراجع الليزر، أو العلامات المرئية، أو المناطق المحيطة المعينة رقميًا.
في النظام التقليدي القائم على العاكس، يكتشف الماسح الضوئي الليزري الدوار المثبت على السيارة الأهداف العاكسة المثبتة حول المنشأة. ونظرًا لأن إحداثيات هذه العاكسات مسجلة في خريطة الملاحة، يمكن لوحدة التحكم مقارنة الزوايا والمسافات المقاسة مع التخطيط المخزن لتقدير موضع السيارة واتجاهها.
تستخدم بعض الأنظمة الحديثة ماسح ضوئي ليزر للتعرف على الجدران والأعمدة والرفوف وغيرها من الميزات البيئية الدائمة بدلاً من الاعتماد بشكل أساسي على العاكسات الاصطناعية. تستخدم كلتا الطريقتين قياسات الليزر، لكن متطلبات التثبيت وأوضاع الفشل مختلفة.
يتضمن AGV الكامل الموجه بالليزر عادةً ما يلي
- ماسح الملاحة بالليزر
- عاكسات أو خريطة للميزات الطبيعية
- تحكم السيارة
- برامج الملاحة
- التشفير العجلة
- نظام التوجيه والقيادة
- ماسح السلامة
- وحدة الاتصالات
- البطارية ونظام الشحن
- آلية التعامل مع الأحمال
- أجهزة استشعار الموقع والالتحام
- واجهة إدارة الأسطول
يقوم الماسح الضوئي للملاحة بإخبار السيارة بمكان وجودها. يحدد نظام السلامة ما إذا كان مسموحًا بمواصلة الحركة.
كيف يعمل الملاحة بالليزر القائم على العاكس؟
يعتمد التنقل العاكس على علاقة معروفة بين AGV والنقاط المرجعية الثابتة.
المسح بالليزر
يصدر الماسح الضوئي للملاحة ضوء الليزر أثناء دورانه عبر المنطقة المحيطة. تقوم العاكسات الخاصة بإرجاع إشارة قوية إلى الماسح الضوئي.
تسجل وحدة التحكم الاتجاه والمسافة المقاسة لكل عاكس مرئي.
تحديد العاكس
لا يحتاج كل عاكس بالضرورة إلى إرسال هوية إلكترونية فردية. يقوم برنامج الملاحة بمقارنة النمط المرصود بالإحداثيات المعروفة المخزنة في الخريطة.
يساعد شكل مجموعة العاكسات المرئية والتباعد بينها وحدة التحكم في تحديد المراجع التي تراها.
حساب الموقف
عندما تكون هناك مراجع موثوقة كافية مرئية، يقوم النظام بحساب موضع السيارة واتجاهها.
قد تدعم بيانات تشفير العجلة هذا الحساب بين عمليات المسح، خاصة أثناء دوران AGV أو عندما يتم حظر بعض العاكسات مؤقتًا.
الطريق التالي
تقوم وحدة التحكم بمقارنة الموقع المحسوب مع المسار المخطط.
ثم يقوم بعد ذلك بضبط أوامر التوجيه والقيادة لتقليل الفرق بين الوضع الفعلي للمركبة والمسار المطلوب.
التصحيح المستمر
يكرر AGV هذه العملية أثناء التحرك. تعمل قياسات الليزر على تصحيح الخطأ التدريجي الذي يمكن أن يتراكم من انزلاق العجلات وتآكل الإطارات والأرضيات غير المستوية والتفاوتات الميكانيكية.
لا يقوم النظام ببساطة بمسح العاكسات مرة واحدة عند بدء التشغيل. يقوم باستمرار بتحديث توطينه أثناء تحرك السيارة عبر المنشأة.
الملاحة العاكسة مقابل الملاحة ذات الميزات الطبيعية
يمكن وصف كلا النظامين بأنهما موجهان بالليزر، لكنهما يستخدمان مراجع بيئية مختلفة.
الملاحة القائمة على العاكس
يستخدم التنقل القائم على العاكس أهدافًا مثبتة لهذا الغرض بإحداثيات معروفة.
وتتمثل نقاط قوتها الرئيسية في النقاط المرجعية الواضحة، وسلوك الإشارة الذي يمكن التنبؤ به، وهندسة الخرائط التي يتم التحكم فيها. يمكن أن يؤدي أداءً جيدًا في المناطق المفتوحة الكبيرة حيث لا توفر الجدران أو الرفوف الدائمة ميزات مميزة كافية.
القيد الرئيسي لها هو الحاجة إلى تركيب العاكسات ومسحها وحمايتها وصيانتها.
الملاحة ذات الميزات الطبيعية
يستخدم توطين الميزات الطبيعية الهياكل الموجودة مثل الجدران والأعمدة والرفوف الثابتة والآلات لمطابقة عمليات المسح بالليزر الحية مع الخريطة المخزنة.
فهو يقلل من عدد العلامات الاصطناعية المطلوبة ويمكن أن يبسط تغييرات المسار. ومع ذلك، يجب أن تحتوي البيئة على ما يكفي من الهندسة المستقرة والتي يمكن التعرف عليها.
قد لا توفر المنطقة ذات الرفوف المتطابقة المتكررة أو المعدات المتحركة بشكل متكرر أو المساحات المفتوحة الكبيرة نمط مسح مميزًا بدرجة كافية.
الملاحة الهجينة
يستخدم النظام الهجين السمات الطبيعية حيث تكون موثوقة ويضيف عاكسات أو مراجع أخرى في المناطق الصعبة.
يمكن أن يؤدي ذلك إلى تحسين التوطين بالقرب من محطات التحميل أو تغيير مناطق التخزين أو الممرات الطويلة أو مناطق الإنتاج المفتوحة.
تعتمد الطريقة الأكثر ملاءمة على الاستقرار البيئي، وأداء الإرساء المطلوب، ومرونة المسار، والوصول إلى التثبيت، والقدرة على الصيانة.
مقارنة طريقة التنقل
| طريقة الملاحة | البنية التحتية المادية | مرونة الطريق | القوة الرئيسية | القيد الرئيسي |
|---|---|---|---|---|
| الليزر القائم على العاكس | العاكسات مثبتة حول المنشأة | عالية بعد تحديثات الخريطة | هندسة مرجعية مستقرة ومحددة | يتطلب رؤية عاكسة واضحة |
| ليزر ذو ميزة طبيعية | الهياكل البيئية الدائمة | عالي | علامات صناعية أقل | حساسة لتغييرات التخطيط الرئيسية |
| شريط مغناطيسي | الشريط مثبت على الأرض | معتدل | التعرف على المسار البسيط | يمكن أن يتآكل مسار الأرضية أو يتم إعاقته |
| بقعة مغناطيسية | علامات أرضية منفصلة | معتدل | بنية تحتية أرضية أقل استمرارية | تتطلب تغييرات المسار عمل علامة |
| سلك مدمج | سلك مثبت تحت الأرض | منخفض | مسار ثابت مستقر | من الصعب التعديل بعد التثبيت |
| التنقل بالعلامة المرئية | علامات مطبوعة أو مشفرة | متوسطة إلى عالية | مسح مراجع تحديد المواقع المحلية | تتطلب العلامات الرؤية والصيانة |
| الملاحة الهجينة | مزيج من المراجع | عالي | يمكن أن تقوي أقسام الطريق الصعبة | تكامل نظام أكثر تعقيدًا |
المكونات الرئيسية للـ AGV الموجه بالليزر
يعتمد التنقل الموثوق على أكثر من ماسح ضوئي واحد.
ماسح ضوئي ليزر للملاحة
يراقب الماسح الضوئي للملاحة العاكسات أو الخطوط البيئية ويوفر بيانات القياس لتحديد الموقع.
يجب أن يظل مجال رؤيتها خاليًا من العوائق طوال التشغيل العادي.
عاكسات
توفر العاكسات مراجع عالية التباين للماسح الضوئي. ويمكن تركيبها على الجدران أو الأعمدة أو الرفوف أو إطارات الدعم أو الأعمدة المخصصة.
يجب أن تتوافق أبعادها وارتفاعها واتجاهها وتباعدها مع متطلبات الماسح الضوئي ونظام الملاحة.
التشفير العجلة
تقوم أجهزة التشفير بقياس دوران العجلة وتساعد في تقدير حركة السيارة.
يعد هذا النوع من تقدير الحركة مفيدًا بين تحديثات موضع الليزر، ولكنه يتراكم الخطأ تدريجيًا إذا تم استخدامه بمفرده.
مستشعر التوجيه
قد تحتاج وحدة التحكم إلى تعليقات حول زاوية التوجيه أو اتجاه العجلة.
يمكن أن تتسبب ردود الفعل غير الصحيحة على التوجيه في حدوث أخطاء في متابعة المسار حتى عندما يظل التوطين دقيقًا.
تحكم السيارة
تقوم وحدة التحكم بحساب الموضع ومقارنته بالمسار، وتتولى قيادة نظام القيادة والتوجيه.
كما أنه يتبادل المعلومات مع معدات مناولة الأحمال، وضوابط السلامة، وبرامج إدارة الأسطول.
ماسح السلامة
يقوم ماسح السلامة بمراقبة مجالات الحماية والتحذير حول السيارة.
لا ينبغي الخلط بينه وبين الماسح الضوئي للملاحة. مستشعر الملاحة العام ليس مناسبًا تلقائيًا لأداء وظيفة الحماية المتعلقة بالسلامة.
نظام الاتصالات
تتواصل AGV مع برامج الإرسال ومحطات العمل والأبواب والناقلات والمصاعد وأجهزة الشحن وأنظمة الإنتاج.
قد يستمر التنقل محليًا أثناء انقطاع الاتصال لفترة وجيزة، ولكن تنفيذ المهام وإدارة حركة المرور يتطلبان سلوك خطأ محددًا.
آلية التعامل مع الأحمال
قد تشتمل السيارة على رافعة هيدروليكية، أو ناقل أسطواني، أو هيكل شوكة، أو آلية سحب، أو تركيبات مخصصة.
يمكن لهذه المعدات أن تسد مجال الليزر أو تغير أثر المركبة، لذلك يجب تضمينها في تخطيط الملاحة والسلامة.
كيف يؤثر وضع العاكس على التنقل
يعد تخطيط العاكس أحد أهم مهام التصميم في مشروع AGV التقليدي الموجه بالليزر.
الهدف ليس مجرد تثبيت أكبر عدد ممكن من العاكسات. الهدف هو توفير هندسة مرجعية مستقرة ويمكن التعرف عليها على طول كل مسار ووضع تشغيل مسموح به.
الحفاظ على الفصل الزاوي المفيد
يجب ألا تظهر العاكسات كمجموعة ضيقة واحدة من وجهة نظر السيارة.
عندما يتم توزيع المراجع عبر اتجاهات مختلفة، فإن حساب الترجمة يحتوي على معلومات هندسية أقوى.
قد توفر مجموعة العاكسات الموجودة في نفس الاتجاه تقريبًا موضعًا أقل موثوقية من مجموعة أصغر ذات فصل زاوي أوسع.
تجنب الأنماط المتكررة
يمكن للصفوف الطويلة من العاكسات الموضوعة على فترات زمنية متطابقة إنشاء أنماط تبدو متشابهة من عدة مواضع.
يساعد التخطيط الأكثر تميزًا نظام الملاحة على مطابقة المراجع المرصودة مع موقع الخريطة الصحيح.
تغطية المنعطفات والتقاطعات
يجب أن ترى السيارة التي تقترب من المنعطف مراجع مفيدة قبل وأثناء وبعد التوجيه.
قد تختفي العاكسات التي لا يمكن رؤيتها إلا على الممر المستقيم عندما تدور السيارة.
حماية مناطق الإرساء
غالبًا ما تتطلب محطات الإرساء تحديد موضع نهائي أكثر اتساقًا من السفر العادي على الطريق.
يجب أن يوفر تخطيط العاكس مراجع واضحة أثناء الاقتراب النهائي بأكمله وليس فقط عند مدخل المحطة.
النظر في اتجاه السيارة
قد يتم إخفاء العاكس الذي يكون مرئيًا عندما يتحرك AGV للأمام عندما تنعكس السيارة أو تدور.
يجب مراجعة كل اتجاه مسموح به.
توفير التداخل بين المناطق
يجب ألا تنتقل السيارة من مجموعة عاكسة إلى أخرى من خلال قسم لا يظهر فيه سوى عدد قليل جدًا من المراجع.
تدعم الرؤية المتداخلة انتقالًا أكثر سلاسة بين المناطق المعينة.
ارتفاع التركيب وخط البصر
يقوم ليزر الملاحة عادةً بالمسح الضوئي في مستوى أفقي. يجب أن تتقاطع العاكسات مع هذا المستوى وتظل مرئية من مواقع السيارة المتوقعة.
ارتفاع التركيب متسق
يجب تركيب العاكسات على ارتفاع يمكن التحكم فيه بالنسبة للماسح الضوئي.
يمكن أن يؤدي الاختلاف الكبير في الارتفاع إلى منع مستوى المسح من الوصول إلى العاكس، خاصة على المنحدرات أو الأرضيات غير المستوية.
عائق التحميل
يمكن لمنصة نقالة طويلة أو تركيبات أو حاوية أو قطعة عمل أن تحجب العاكسات التي تكون مرئية عند تفريغ AGV.
يجب أن تتضمن دراسة العاكس كل تكوين حمل تمثيلي.
المعدات الثابتة
يمكن لإطارات الماكينات والناقلات ودرابزين الحماية والأعمدة والخزائن ورفوف التخزين إنشاء ظلال دائمة.
قد يكون العاكس الموجود خلف هذه المعدات موجودًا فعليًا ولكنه غير متاح للماسح الضوئي.
العوائق المتحركة
قد تقوم الرافعات الشوكية والعربات والمشغلون والأبواب والرافعات وتخزين المواد المؤقتة بحظر المراجع بشكل متقطع.
يجب أن يتحمل التخطيط القوي انسدادًا مؤقتًا محدودًا دون فقدان التوطين على الفور.
هيكل السيارة
قد تؤدي الصواري وأعمدة الرفع والشوك وآليات القطر والإطارات الواقية والكابلات إلى إعاقة الماسح الضوئي أثناء دوران السيارة أو رفعها.
يجب مراجعة موضع الماسح الضوئي باستخدام طراز السيارة الكامل.
التدرجات الأرضية
عندما يتحرك AGV لأعلى أو لأسفل منحدر، يميل مستوى المسح الخاص به بالنسبة للعاكسات المثبتة على الجدران المستوية.
يجب أن تستوعب أبعاد العاكس وارتفاعات التثبيت التغيير المتوقع، أو يجب استخدام استراتيجية تنقل أخرى في هذا القسم.
فهم مغلف التوطين
إحدى الطرق المفيدة لتقييم التنقل بالليزر هي تحديد غلاف التوطين.
غلاف الترجمة هو نطاق ظروف التشغيل الحقيقية التي لا يزال بإمكان AGV تحديد موقعها بشكل موثوق.
ويشمل:
- الحد الأدنى لعدد المراجع المرئية المفيدة
- التوزيع الزاوي العاكس
- الانسداد المؤقت المتوقع
- اتجاه السيارة
- أبعاد التحميل
- التسامح تركيب الماسح الضوئي
- منحدر الكلمة
- التلوث البيئي
- موقف الطريق
- دقة الخريطة
- انزلاق العجلة
- تغييرات التخطيط
يعد هذا الأسلوب أكثر عملية من اختبار التوطين فقط باستخدام مركبة فارغة على طريق واضح.
يجب أن يظل AGV الموجه بالليزر موضعيًا أثناء تباين الإنتاج الطبيعي، وليس فقط أثناء العرض التوضيحي المثالي.
تخطيط الطريق لمركبة AGV الموجهة بالليزر
يوفر التنقل بالليزر مرونة المسار، لكن السيارة لا تزال تلتزم بالحدود المادية.
عرض الممر
يجب أن يستوعب المسار كامل AGV والحمل ومجالات الأمان وخطأ التوجيه والخلوص المحيط.
جسم السيارة وحده لا يحدد العرض المطلوب.
تحول نصف القطر
يجب أن يتطابق المنحنى المخطط مع هندسة التوجيه وترتيب العجلات.
يمكن للمسار الذي يفرض أقصى قدر من التوجيه المستمر أن يزيد من تآكل الإطارات ويقلل من اتساق الإرساء.
مسار اجتاحت
أثناء الانعطاف، تتبع أجزاء مختلفة من السيارة والحمولة مسارات مختلفة.
قد تتحرك الأحمال الطويلة وأجهزة القطر والمقطورات خارج المسار الذي تتبعه النقطة المرجعية للملاحة.
تقاطعات الطرق
تتطلب التقاطعات قواعد مرورية ورؤية كافية.
يجب أن يتحكم نظام إدارة الأسطول في الأولوية والحجز ونقاط الانتظار والفصل الآمن بين المركبات.
توقف المواقع
يجب أن تتجنب مواقع التوقف الروتينية إغلاق الأبواب والمعابر ومحطات العمل والوصول في حالات الطوارئ وطرق AGV الأخرى.
قد يؤدي التوقف في موقع ذي رؤية ليزر ضعيفة أيضًا إلى جعل إعادة التشغيل أكثر صعوبة.
السفر في اتجاه واحد وفي اتجاهين
تعمل الطرق ذات الاتجاه الواحد على تبسيط التحكم في حركة المرور ولكنها قد تزيد من مسافة السفر.
يمكن للطرق ذات الاتجاهين استخدام المساحة بكفاءة ولكنها تتطلب تصريح مرور كافيًا ومنطقًا أقوى لإدارة حركة المرور.
المنحدرات والانتقالات
تؤثر تدرجات الأرضية على الجر والكبح وارتفاع المسح واستقرار الحمل.
يجب أن يأخذ تصميم المسار في الاعتبار كلاً من الأداء الملاحي والميكانيكي.
دقة الإرساء وتحديد المواقع النهائية
ترتبط الملاحة العامة للمسار ورسو محطة العمل بمهام مختلفة.
قد تنتقل مركبة AGV بدقة عبر الممر ولكنها لا تزال تتطلب مراجع إضافية لنقل الحمولة بدقة.
تحديد المواقع النهج القائم على الليزر
توجه خريطة الليزر السيارة نحو المحطة وتتحكم في موقعها التقريبي واتجاهها.
يساعد العاكس القوي أو تخطيط الميزة بالقرب من المحطة على تقليل خطأ الاقتراب.
أجهزة استشعار الإرساء المحلية
قد يستخدم النهج النهائي أجهزة استشعار القرب، أو أجهزة استشعار مسافة الليزر، أو الكاميرات، أو العلامات، أو الأدلة الميكانيكية، أو مراجع المحطة.
يمكن لهذه الأجهزة تصحيح الاختلافات الصغيرة التي تبقى بعد التنقل العام.
التوجيه الميكانيكي
يمكن أن تساعد قضبان التوجيه والكتل المدببة وأدلة العجلات وأقماع تحديد الموقع في إنشاء العلاقة المادية النهائية بين السيارة ومحطة العمل.
يجب أن يقوم التوجيه الميكانيكي بتصحيح الأخطاء المحدودة دون إحداث تأثير متكرر.
محاذاة الارتفاع
عند نقل منصة نقالة أو حامل، يكون الوضع الأفقي وحده غير كافٍ.
يجب أن يتطابق ارتفاع الرفع أو الناقل أو الشوكة AGV مع محطة الاستقبال تحت الحمل التمثيلي.
التحكم بالعنوان
يمكن أن يؤدي خطأ زاوي صغير إلى عدم تطابق جانبي كبير في نهاية منصة نقالة طويلة أو شوكة.
يجب أن يقيس التحقق من صحة الإرساء كلا من الموضع والعنوان.
اتصالات المحطة
يجب أن تؤكد AGV ومحطة العمل الاستعداد قبل بدء النقل.
قد يتطلب التسلسل النموذجي تأكيد موقع السيارة، وتوافر المحطة، ووجود الحمولة، وارتفاع المنصة، وظروف السلامة، وإكمال النقل.
ال مركبة AGV ولذلك ينبغي اختياره كنظام معالجة كامل وليس فقط كهيكل متنقل.
دقة الملاحة مقابل الإرساء المتكرر
تصف دقة التنقل مدى دقة تقديرات AGV ومتابعتها لموقعها داخل الخريطة.
تصف إمكانية تكرار الإرساء مدى استمرارية عودة السيارة إلى نفس العلاقة المادية مع محطة العمل.
وتتأثر هذه النتائج بعوامل مختلفة.
يعتمد أداء التنقل بشكل كبير على:
- جودة الخريطة
- الرؤية المرجعية بالليزر
- خوارزميات التوطين
- ردود فعل التشفير
- التحكم بالتوجيه
- هندسة الطريق
تعتمد إمكانية تكرار الإرساء أيضًا على:
- تصميم المحطة
- سرعة الاقتراب النهائية
- حالة الكلمة
- تآكل الإطارات
- توزيع الحمل
- التخليص الميكانيكي
- أجهزة الاستشعار المحلية
- نقل القوات
قد يبلغ النظام عن موضع ثابت للخريطة بينما تتحرك السيارة الفعلية قليلاً بسبب ضغط العجلة أو اللعب الميكانيكي أو الأرضية غير المستوية.
بالنسبة للنقل الآلي، تعد الواجهة المادية هي المقياس النهائي للأداء.
اختلافات ماسح السلامة وماسح الملاحة
قد يستخدم AGV الموجه بالليزر أكثر من جهاز يعتمد على الليزر، ولكن لا ينبغي افتراض أن هذه الأجهزة تؤدي نفس الدور.
ماسح الملاحة
يقوم الماسح الضوئي الملاحي بقياس العاكسات أو الميزات البيئية لتقدير موقع السيارة.
يدعم مخرجاته الأساسية متابعة المسار والتوطين.
ماسح السلامة
يقوم ماسح السلامة بمراقبة مجالات التحذير والحماية حول السيارة المتحركة.
عندما يدخل شخص أو كائن إلى مجال الحماية، يبدأ نظام السلامة الاستجابة التي تم التحقق من صحتها.
مستشعر كشف العوائق
تستخدم بعض المركبات أيضًا أجهزة استشعار للأغراض العامة لتحسين تخطيط المسار أو اكتشاف الأشياء أو دعم الالتحام.
قد تعمل هذه المستشعرات على تحسين التشغيل دون أن تكون جزءًا من وظيفة التحكم المتعلقة بالسلامة.
لماذا يهم الانفصال
قد يستمر نظام الملاحة في حساب الموقع أثناء وجود عائق. يجب أن يستجيب نظام السلامة وفقًا لمنطق التحكم في المخاطر المحدد.
وبالمثل، يمكن للماسح الضوئي الآمن اكتشاف كائن دون معرفة موقع خريطة AGV الدقيق.
يجب أن يحدد التكامل بوضوح الجهاز الذي يتحكم في التوطين وسلوك الإنتاج وحماية الموظفين.
كيف تؤثر تغييرات التخطيط على التنقل بالليزر
يتم تعريف مسارات الليزر بواسطة البرامج، لكن البيئة المحيطة تظل جزءًا من نظام الملاحة.
العاكسات تتحرك أو تالفة
العاكس الذي تمت إزالته أو تدويره أو تغطيته أو استبداله في الموضع الخاطئ لم يعد يطابق الخريطة الأصلية.
قد يتجاهله AGV، أو يحسب مركزًا أسوأ، أو يبلغ عن خطأ في الترجمة.
آلات جديدة
يمكن لآلة أو رف أو جدار أو حاوية جديدة أن تمنع عدة مراجع.
قد يتطلب المسار عاكسات إضافية أو تحديث الخريطة.
تخزين مؤقت
يمكن للمنصات والمكونات الكبيرة الموضوعة على طول الممر أن تعيق الماسح الضوئي حتى عندما لا تسد مسار AGV فعليًا.
يجب أن تحمي قواعد التخزين كلاً من تصريح السفر ورؤية الملاحة.
تغيير الأبواب أو الأقسام
يمكن للباب المتحرك أو القسم الجديد تغيير خرائط الميزات الطبيعية وكتلة العاكسات.
يجب مراجعة النظام بعد تعديلات البناء.
محطة العمل المنقولة
يمكن أن يؤدي تغيير موضع محطة العمل دون تحديث بيانات التنقل والإرساء والتحكم في حركة المرور إلى حدوث أخطاء متكررة في تحديد المواقع.
أنواع التحميل الجديدة
قد يؤدي الحمل الأطول أو الأوسع إلى عرقلة المراجع أو تغيير مجالات الأمان المطلوبة.
يجب تضمين تغييرات التحميل في الإدارة الرسمية لتغيير النظام.
مشاكل الملاحة AGV الشائعة الموجهة بالليزر
يفقد AGV الترجمة في قسم مسار واحد
تشمل الأسباب المحتملة عدم كفاية العاكسات المرئية، أو ضعف الهندسة المرجعية، أو التغيرات البيئية، أو إعاقة الحمل، أو الخريطة غير الدقيقة.
قد لا يؤدي تثبيت عاكس إضافي إلى حل المشكلة إذا ظهر في نفس اتجاه المراجع الموجودة.
تنخفض دقة الموضع بالقرب من محطة العمل
قد تحجب المحطة العاكسات أثناء الاقتراب النهائي. قد تؤدي الأسطح العاكسة القريبة أو المعدات المتحركة أيضًا إلى تغيير بيئة المسح.
يجب تقييم التخطيط المرجعي من مواقع الاقتراب الفعلية للمركبة.
يتبع AGV مسارًا مختلفًا قليلاً عند التحميل
قد يؤدي الحمل إلى تغيير ضغط العجلة أو استجابة التوجيه أو توازن السيارة أو رؤية الماسح الضوئي.
اختبار السيارة المفرغة فقط هو الذي يمكنه إخفاء هذه التأثيرات.
تتأرجح السيارة حول الطريق
تشمل الأسباب المحتملة تصحيحات التوجيه القوية، أو ضبط وحدة التحكم بشكل غير صحيح، أو تآكل العجلات، أو الخلوص الميكانيكي، أو انحناء المسار، أو تحديثات التوطين غير المتسقة.
يجب مراجعة بيانات الملاحة والتحكم في الحركة معًا.
فشل التوطين أثناء الدور
قد تختفي العاكسات المرئية على الطريق المستقيم أثناء دوران الماسح الضوئي مع السيارة.
يحتاج الدور إلى تغطية مرجعية طوال التغيير الكامل في العنوان.
يزداد خطأ الإرساء بمرور الوقت
قد يؤدي تآكل الإطارات أو تشغيل التوجيه أو أجهزة الاستشعار السائبة أو العاكسات المتحركة أو تلف الأرضية أو حركة التركيبات أو تآكل الدليل الميكانيكي إلى تغيير الموضع النهائي تدريجيًا.
يمكن لإزاحات البرامج المتكررة إخفاء السبب الجذري بدلاً من تصحيحه.
تظهر اكتشافات عاكسة كاذبة
قد تعيد الأسطح العاكسة غير المخطط لها إشارات ليزر قوية.
يجب أن يميز التكوين بين العاكسات المعتمدة والانعكاسات البيئية، ويجب اختبار التثبيت باستخدام الآلات والمواد الفعلية.
العوامل البيئية
يجب أن تعمل الملاحة بالليزر في بيئة الإنتاج الحقيقية.
غبار
يمكن أن يغطي الغبار بصريات الماسح الضوئي والعاكسات، مما يقلل من جودة الإشارة.
يجب أن يتطابق تردد التنظيف مع مستوى التلوث الفعلي.
لحام الدخان والجزيئات المحمولة جوا
قد يؤثر الدخان ورذاذ الزيت والبخار والجسيمات العالقة على مسار الليزر أو النافذة البصرية.
ينبغي النظر في وضع التهوية والماسح الضوئي أثناء تصميم التخطيط.
الأسطح المعدنية العاكسة
يمكن للمعدات شديدة الانعكاس أن تخلق عوائد غير متوقعة.
يجب أن يشمل الاختبار زوايا السطح الفعلية ومواضع السيارة.
إضاءة
تم تصميم أنظمة الليزر للعمل تحت الإضاءة الصناعية، ولكن لا يزال يتعين تقييم المصادر البصرية القوية والانعكاسات غير العادية.
درجة حرارة
يمكن أن تؤثر التغيرات في درجات الحرارة على الإلكترونيات والبطاريات والإطارات والأنظمة الهيدروليكية والأبعاد الميكانيكية.
قد يؤدي التكثيف أيضًا إلى تلويث الأسطح البصرية.
اهتزاز
يمكن أن تؤدي مفاصل الأرضية والأسطح التالفة والمنحدرات وتأثيرات السيارة إلى تغيير محاذاة الماسح الضوئي.
يجب أن تظل أقواس التثبيت صلبة في ظل ظروف السفر العادية.
جودة الأرضية
تؤثر الأرضيات غير المستوية على ملامسة العجلات، واتجاه السيارة، وارتفاع الماسح الضوئي، ودقة الإرساء، واستقرار الحمل.
ولذلك قد تنشأ مشكلة الملاحة من الأرض وليس من نظام الليزر.
إدارة الأسطول ومراقبة حركة المرور
يتطلب AGV الموجه بالليزر أكثر من مجرد القدرة الفردية على متابعة المسار عندما تشترك عدة مركبات في نفس المنشأة.
تخصيص المهمة
يقوم نظام الأسطول بتعيين طلبات النقل وفقًا لتوفر السيارة وقدرة التحميل وحالة البطارية والموقع وأولوية الإنتاج.
حجز الطريق
يحتفظ النظام بأجزاء المسار لمنع تحركات المركبات المتضاربة.
يجب أن تأخذ الحجوزات في الاعتبار طول المركبة والأحمال والمقطورات والتقاطعات ومواقع التوقف.
السيطرة على الازدحام
يمكن أن يؤدي إرسال كل AGV متاح نحو نفس المحطة إلى إنشاء قوائم انتظار وحظر المسارات المحيطة.
ينبغي التخطيط لنقاط الانتظار وتوقيت المهمة.
إدارة البطارية
يجب جدولة مهام الشحن دون إزالة عدد كبير جدًا من المركبات من الإنتاج في نفس الوقت.
يحتاج موقع الشحن أيضًا إلى مراجع تنقل موثوقة ووصول آمن.
استرداد الخطأ
عندما تتوقف إحدى المركبات AGV، يجب أن يحدد نظام الأسطول ما إذا كان بإمكان المركبات الأخرى إعادة التوجيه أو الانتظار أو الاستمرار بأمان.
لا ينبغي أن يؤدي خطأ السيارة إلى إنشاء سلسلة من المسارات المحظورة دون خطة استرداد.
اتصالات الإنتاج
قد تقوم AGV بتبادل البيانات مع برامج المستودعات وأنظمة التصنيع والناقلات والأبواب والمصاعد والروبوتات ومحطات التفتيش.
دور أ مركبة موجهة ذاتية القيادة في التصنيع الذكي ولذلك فهو أوسع من الملاحة وحدها؛ يجب أن يربط حركة المواد بتسلسل الإنتاج.
متطلبات الصيانة
يجب الحفاظ على AGV الموجه بالليزر كنظام كامل للملاحة والحركة.
نظيف بصريات الماسح الضوئي
يمكن أن يؤثر الغبار والزيت وبصمات الأصابع والرطوبة والخدوش على قياسات الليزر.
يجب أن يستخدم التنظيف مواد مناسبة ويتجنب إتلاف الأسطح البصرية.
فحص العاكسات
تحقق من نظافة العاكس وموقعه واتجاهه وأمان التركيب والأضرار المادية.
لا ينبغي تحريك العاكس بشكل عرضي أثناء صيانة المبنى أو المعدات.
التحقق من تركيب الماسح الضوئي
يمكن للأقواس السائبة تغيير الإطار المرجعي للملاحة.
قد يستمر الماسح الضوئي في العمل أثناء الإبلاغ عن موضع لم يعد يتوافق بشكل صحيح مع جسم السيارة.
فحص العجلات والإطارات
يؤثر قطر العجلة والتآكل والضغط حيثما ينطبق ذلك وحالة السطح على تقدير الحركة والمسار التالي.
يمكن أن يؤدي التآكل غير المتساوي إلى حدوث أخطاء في الرأس.
تحقق من مكونات التوجيه
يمكن أن يؤدي اللعب الميكانيكي والمحامل التالفة والوصلات السائبة ومعايرة التوجيه غير الصحيحة إلى تقليل اتساق المسار.
مراجعة أداء التشفير
يمكن أن تؤدي أخطاء جهاز التشفير أو القياس غير الصحيح إلى قيام وحدة التحكم بتقدير الحركة بشكل غير صحيح بين تحديثات الليزر.
تأكيد سلامة الخريطة
يجب التحكم في خرائط التنقل وإحداثيات العاكس ومواقع محطات العمل والمسارات وإصدارات البرامج.
يمكن للتغييرات غير المصرح بها أن تجعل استكشاف الأخطاء وإصلاحها أمرًا صعبًا.
اختبار الإرساء
تحقق بانتظام من موضع النقل الفعلي تحت الأحمال التمثيلية.
لا يثبت الوصول الناجح للمركبة الفارغة أن النقل المحمل يظل موثوقًا به.
كيفية اختيار AGV الموجه بالليزر
وينبغي أن تبدأ عملية الاختيار المنظمة بمهمة النقل بدلا من تكنولوجيا الملاحة وحدها.
الخطوة 1: تحديد الحمل
سجل الوزن والأبعاد ومركز الثقل وتصميم الناقل وطريقة التحميل والاختلاف المحتمل.
الخطوة 2: قم بتعيين كل طريق
تحديد عرض الممرات والمنعطفات والتقاطعات والمنحدرات والأبواب والمحطات ومناطق التخزين ومناطق المشاة.
الخطوة 3: مراجعة البيئة
تحديد ما إذا كان من الممكن تركيب العاكسات بخط رؤية ثابت أو ما إذا كان توطين الميزات الطبيعية أكثر عملية.
الخطوة 4: تحديد متطلبات الإرساء
حدد خطأ الموقع والاتجاه والارتفاع المسموح به في كل محطة نقل.
الخطوة 5: حدد هيكل السيارة
اختر تكوين الرفع أو القطر أو الناقل أو الشوكة أو الركوب السفلي أو تكوين معالجة الحمولة المخصص.
الخطوة 6: تقييم رؤية الملاحة
دراسة توفر العاكس أو الميزة مع تحميل السيارة وتفريغها ودورانها ورسوها وعكس اتجاهها ورفعها.
الخطوة 7: تحديد وظائف السلامة
خطط لحقول التحذير، وحقول الحماية، والتوقفات الطارئة، والمصدات، والتحكم في السرعة، ومناطق الوصول، وسلوك إعادة التشغيل.
الخطوة 8: تخطيط اتصالات النظام
قم بإدراج الإشارات المتبادلة مع محطات العمل وبرامج الأسطول والأبواب والمصاعد والناقلات وأجهزة الشحن وأنظمة الإنتاج.
الخطوة 9: تحديد ملكية الصيانة
قم بتعيين المسؤولية عن العاكسات والخرائط وتنظيف الماسح الضوئي وحالة العجلة وتغييرات المسار وسجلات التحقق من الصحة.
الخطوة 10: اختبار الإنتاج التمثيلي
يجب أن تتضمن التجربة اختلاف الحمل العادي، والمشغلين الحقيقيين، وحركة المرور الفعلية على المسار، والتحولات المختلفة، والعوائق المؤقتة، والإرساء المتكرر، واستعادة الأخطاء.
قائمة التحقق من التشغيل والتحقق من الصحة
قبل إصدار الإنتاج، تحقق من ذلك:
- تغطية العاكس أو الميزة الطبيعية كافية على طول كل طريق
- تظل الهندسة المرجعية مفيدة خلال المنعطفات
- الأحمال لا تمنع الماسح الضوئي للملاحة
- تظل الحركة للأمام والخلف محلية
- تتبع السيارة المسار المخطط له
- موقف الإرساء والعنوان يلبي متطلبات النقل
- تتوافق مجالات الأمان مع السرعة والاتجاه والتوجيه والحمل
- تم اختبار أداء التوقف الفعلي
- أخطاء الاتصال تنتج سلوكًا متحكمًا فيه
- تتم إدارة تقاطعات الطرق بشكل صحيح
- يعمل التنقل بالشحن بشكل موثوق
- العرقلة المؤقتة لا تسبب حركة غير منضبطة
- تم توثيق إجراءات صيانة الماسح الضوئي والعاكس
- يتم التحكم في إصدارات البرامج والخرائط
- تؤدي تغييرات التخطيط إلى إجراء مراجعة رسمية
- التعافي من فقدان الترجمة آمن ومفهوم
يجب تكرار التحقق بعد إجراء تغييرات على المسارات أو العاكسات أو سرعة السيارة أو الأحمال أو محطات الإرساء أو الماسحات الضوئية أو العجلات أو مجالات السلامة أو المعدات المحيطة.
خاتمة
يمكن أن يوفر AGV الموجه بالليزر نقلًا مرنًا للمواد محددًا بالبرمجيات دون الاعتماد على دليل أرضي مستمر. يمكنه توصيل محطات الإنتاج ومناطق التخزين والناقلات والمعدات الآلية ونقاط التحميل مع دعم تغييرات المسار المستقبلية.
تقوم الأنظمة القائمة على العاكسات بحساب الموقع من مراجع الليزر الثابتة، في حين تقوم أنظمة الميزات الطبيعية بمقارنة عمليات المسح الحية مع الهندسة البيئية الدائمة. يمكن للنهج الهجين أن يعزز المناطق التي لا يمكن فيها الاعتماد على طريقة واحدة فقط بشكل كافٍ.
يعتمد نجاح النظام على الرؤية المرجعية، وهندسة العاكس، وجودة الخريطة، وتركيب الماسح الضوئي، وتصميم المسار، والتحكم في التوجيه، وحالة العجلة، ومعدات الإرساء، وتكامل السلامة، وإدارة التغيير.
الفكرة الأكثر أهمية هي أن الملاحة بالليزر هي جزئيًا خاصية للمركبة وجزئيًا خاصية للمنشأة. يمكن أن يؤثر تحريك العاكس أو حجب خط المسح أو تغيير الحمولة أو تركيب معدات جديدة على الملاحة حتى عندما لا يتغير شيء على AGV.
ولذلك يبدأ مشروع AGV الموثوق به والموجه بالليزر بدراسة كاملة للحمولة والمركبة والطريق والبيئة وواجهات محطة العمل وضوابط الإنتاج. عندما يتم تصميم هذه العناصر والتحقق من صحتها معًا، يمكن أن يوفر التوجيه بالليزر توطينًا مستقرًا وتدفقًا قابلاً للتكيف للمواد عبر مجموعة واسعة من العمليات الصناعية.
الأسئلة الشائعة
ما هو AGV الموجه بالليزر؟
يستخدم AGV الموجه بالليزر ماسحًا ضوئيًا ليزريًا لتحديد موقعه واتباع المسارات المحددة بواسطة البرنامج. قد يكتشف عاكسات ثابتة ذات إحداثيات معروفة أو يقارن الجدران والهياكل المحيطة بخريطة مخزنة. تقوم وحدة التحكم بتصحيح حركة السيارة باستمرار باستخدام بيانات الليزر والتشفير.
هل يتطلب AGV الموجه بالليزر دائمًا عاكسات؟
رقم يستخدم التنقل بالليزر التقليدي العاكسات، بينما يستخدم توطين الميزات الطبيعية جدرانًا وأعمدة ورفوفًا وآلات مستقرة. تظل العاكسات مفيدة في المناطق المفتوحة أو المتكررة أو المتغيرة حيث لا توفر الميزات البيئية معلومات كافية عن تحديد المواقع المميزة.
ما مدى دقة AGV الموجه بالليزر؟
يعتمد الأداء على هندسة العاكس أو الميزة، ورؤية الماسح الضوئي، وجودة الخريطة، وحالة العجلة، والتحكم في التوجيه، وجودة الأرضية، وتوزيع الأحمال، وتصميم الإرساء. يجب اختبار دقة موضع المسار وتكرار النقل النهائي بشكل منفصل في ظل ظروف الإنتاج التمثيلية.
لماذا يفقد AGV الموجه بالليزر موقعه؟
قد ينجم فقدان التوطين عن العاكسات المسدودة أو المتسخة، أو الهندسة المرجعية الضعيفة، أو المعدات المنقولة، أو تلوث الماسح الضوئي، أو إعاقة الحمل، أو أخطاء الخريطة، أو منحدرات الأرضية، أو انزلاق العجلة، أو تركيب الماسح الضوئي السائب. يجب مراجعة قسم المسار في ظل الحالة الدقيقة التي تسبب الخطأ.
هل ليزر الملاحة هو أيضًا ماسح ضوئي للسلامة؟
ليس بالضرورة. يقوم ليزر الملاحة بتقدير موقع السيارة، بينما يقوم ماسح السلامة بمراقبة مجالات الحماية ويبدأ استجابة السلامة المعتمدة. قد تستخدم الأجهزة مبادئ قياس مماثلة، ولكن وظائفها ومخرجاتها وسلوك الخطأ والتحقق من صحة النظام مختلفة.