สารบัญ
บทนํา
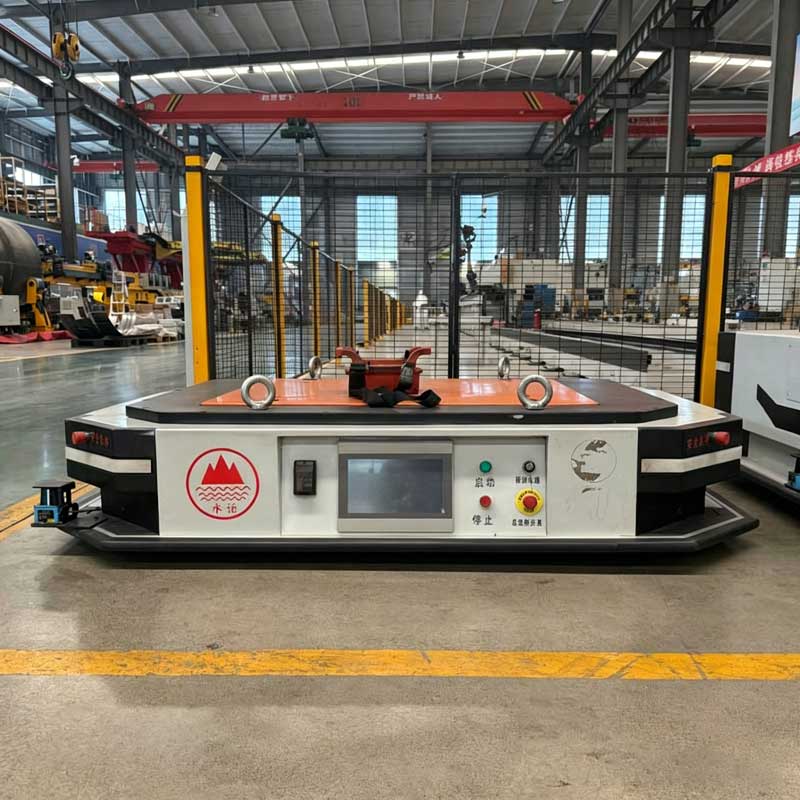
AGV นําทางด้วยเลเซอร์ใช้การวางตําแหน่งด้วยเลเซอร์เพื่อกําหนดตําแหน่งตามเส้นทางที่วางแผนไว้เข้าใกล้เวิร์กสเตชันและขนส่งวัสดุผ่านโรงงานอุตสาหกรรม ต่างจากยานพาหนะที่ติดตามลวดทางกายภาพแถบแม่เหล็กหรือเส้นทาสีสามารถนําทางผ่านแผนที่ที่กําหนดโดยซอฟต์แวร์โดยไม่ต้องใช้เส้นทางนําทางอย่างต่อเนื่องบนพื้น.
ความยืดหยุ่นนี้ทําให้การนําทางด้วยเลเซอร์เหมาะสําหรับสภาพแวดล้อมการผลิตที่เส้นทางอาจจําเป็นต้องเชื่อมต่อพื้นที่จัดเก็บ สถานีประกอบ เซลล์เชื่อม จุดโหลด สายพานลําเลียง และโซนตรวจสอบ.
อย่างไรก็ตามการติดตั้งเครื่องสแกนเลเซอร์บนยานพาหนะไม่ได้สร้างระบบนําทางที่เชื่อถือได้โดยอัตโนมัติ ประสิทธิภาพของ AGV นําทางด้วยเลเซอร์ขึ้นอยู่กับปฏิสัมพันธ์ระหว่างรูปแบบตัวสะท้อนแสงการมองเห็นเครื่องสแกนเรขาคณิตเส้นทางซอฟต์แวร์การแปลสภาพล้อคุณภาพพื้นการอ้างอิงการเชื่อมต่ออุปกรณ์ความปลอดภัยและการควบคุมการผลิต.
ระบบอาจเดินทางได้อย่างแม่นยําผ่านทางเดินที่เปิดอยู่แต่ต้องดิ้นรนใกล้กับโหลดขนาดใหญ่ประตูที่เคลื่อนไหวพื้นผิวเครื่องสะท้อนแสงหรือเวิร์กสเตชันที่ปิดกั้นการอ้างอิงตําแหน่งหลายตําแหน่ง ด้วยเหตุนี้การนําทางควรได้รับการออกแบบรอบสภาพแวดล้อมการทํางานที่สมบูรณ์มากกว่าเฉพาะข้อกําหนดของยานพาหนะ.
คู่มือนี้อธิบาย:
- AGV ที่นําทางด้วยเลเซอร์จะคํานวณตําแหน่งของมันอย่างไร
- ความแตกต่างระหว่างการนําทางด้วยตัวสะท้อนแสงและการแปลคุณสมบัติตามธรรมชาติ
- ในกรณีที่ควรติดตั้งตัวสะท้อนแสง
- เหตุใดแนวสายตาจึงส่งผลต่อเสถียรภาพในการนําทาง
- การวางแผนเส้นทางมีอิทธิพลต่อการเลี้ยวและการเทียบท่าอย่างไร
- อะไรทําให้เกิดการเลื่อนตําแหน่งหรือการสูญเสียการแปล
- เครื่องสแกนนําทางและความปลอดภัยทํางานอย่างไร
- วิธีตรวจสอบ AGV ก่อนการผลิตเต็มรูปแบบ
Laser Guided AGV คืออะไร?
AGV ที่นําทางด้วยเลเซอร์เป็นยานพาหนะจัดการวัสดุอัตโนมัติที่ใช้การวัดด้วยเลเซอร์เพื่อแปลตัวเองภายในพื้นที่ปฏิบัติการที่แมปไว้.
หมวดหมู่ที่กว้างขึ้นของ ยานพาหนะนําทางอัตโนมัติ รวมถึงยานพาหนะที่ติดตามเทปแม่เหล็ก สายไฟฝัง เส้นแสง การอ้างอิงด้วยเลเซอร์ เครื่องหมายภาพ หรือสภาพแวดล้อมที่ทําแผนที่แบบดิจิทัล.
ในระบบที่ใช้ตัวสะท้อนแสงแบบดั้งเดิมเครื่องสแกนเลเซอร์แบบหมุนที่ติดตั้งอยู่บนยานพาหนะจะตรวจจับเป้าหมายการสะท้อนแสงที่ติดตั้งอยู่รอบ ๆ สิ่งอํานวยความสะดวก เนื่องจากพิกัดของตัวสะท้อนแสงเหล่านี้จะถูกบันทึกไว้ในแผนที่การนําทางตัวควบคุมสามารถเปรียบเทียบมุมและระยะทางที่วัดได้กับรูปแบบที่เก็บไว้เพื่อประเมินตําแหน่งและทิศทางของยานพาหนะ.
ระบบที่ทันสมัยบางระบบใช้เครื่องสแกนเลเซอร์เพื่อจดจําผนังคอลัมน์ชั้นวางและคุณสมบัติด้านสิ่งแวดล้อมถาวรอื่น ๆ แทนที่จะพึ่งพาตัวสะท้อนแสงเทียมเป็นหลัก ทั้งสองวิธีใช้การวัดด้วยเลเซอร์ แต่ข้อกําหนดในการติดตั้งและโหมดความล้มเหลวนั้นแตกต่างกัน.
ปกติแล้ว AGV ที่นําทางด้วยเลเซอร์ที่สมบูรณ์จะประกอบด้วย:
- เครื่องสแกนนําทางด้วยเลเซอร์
- แผ่นสะท้อนแสงหรือแผนที่ลักษณะทางธรรมชาติ
- ตัวควบคุมยานพาหนะ
- ซอฟต์แวร์นําทาง
- ตัวเข้ารหัสล้อ
- ระบบบังคับเลี้ยวและระบบขับเคลื่อน
- เครื่องสแกนความปลอดภัย
- โมดูลการสื่อสาร
- แบตเตอรี่และระบบชาร์จ
- กลไกการจัดการโหลด
- เซ็นเซอร์ตําแหน่งและการเชื่อมต่อ
- อินเทอร์เฟซการจัดการยานพาหนะ
เครื่องสแกนนําทางจะบอกยานพาหนะว่าอยู่ที่ไหน ระบบความปลอดภัยจะกําหนดว่าได้รับอนุญาตให้เคลื่อนที่ต่อไปหรือไม่.
การนําทางด้วยเลเซอร์ที่ใช้ตัวสะท้อนแสงทํางานอย่างไร?
การนําทางด้วยตัวสะท้อนแสงขึ้นอยู่กับความสัมพันธ์ที่ทราบระหว่าง AGV และจุดอ้างอิงคงที่.
การสแกนด้วยเลเซอร์
เครื่องสแกนนําทางจะปล่อยแสงเลเซอร์ขณะหมุนไปทั่วบริเวณโดยรอบ แผ่นสะท้อนแสงพิเศษจะส่งสัญญาณที่แรงไปยังเครื่องสแกน.
ตัวควบคุมจะบันทึกทิศทางและระยะทางที่วัดได้ของตัวสะท้อนแสงที่มองเห็นได้แต่ละตัว.
การระบุตัวสะท้อนแสง
ตัวสะท้อนแสงแต่ละตัวไม่จําเป็นต้องส่งข้อมูลประจําตัวอิเล็กทรอนิกส์ส่วนบุคคล ซอฟต์แวร์นําทางจะเปรียบเทียบรูปแบบที่สังเกตได้กับพิกัดที่ทราบซึ่งจัดเก็บไว้ในแผนที่.
รูปร่างและระยะห่างของกลุ่มตัวสะท้อนแสงที่มองเห็นได้ช่วยให้ตัวควบคุมพิจารณาว่าเห็นข้อมูลอ้างอิงใด.
การคํานวณตําแหน่ง
เมื่อมองเห็นข้อมูลอ้างอิงที่เชื่อถือได้เพียงพอ ระบบจะคํานวณตําแหน่งและทิศทางของยานพาหนะ.
ข้อมูลตัวเข้ารหัสล้ออาจสนับสนุนการคํานวณนี้ระหว่างการสแกน โดยเฉพาะอย่างยิ่งในขณะที่ AGV กําลังหมุนหรือเมื่อตัวสะท้อนแสงบางตัวถูกบล็อกชั่วคราว.
เส้นทางต่อไปนี้
ตัวควบคุมจะเปรียบเทียบตําแหน่งที่คํานวณได้กับเส้นทางที่วางแผนไว้.
จากนั้นจะปรับคําสั่งบังคับเลี้ยวและขับเคลื่อนเพื่อลดความแตกต่างระหว่างตําแหน่งรถจริงและเส้นทางที่ต้องการ.
การแก้ไขอย่างต่อเนื่อง
AGV ทําซ้ํากระบวนการนี้ในขณะที่เคลื่อนที่ การวัดด้วยเลเซอร์แก้ไขข้อผิดพลาดทีละน้อยที่อาจสะสมจากการลื่นไถลของล้อการสึกหรอของยางพื้นไม่เรียบและความคลาดเคลื่อนทางกล.
ระบบไม่เพียงแค่สแกนแผ่นสะท้อนแสงเพียงครั้งเดียวเมื่อเริ่มต้นระบบ โดยจะอัปเดตการแปลเป็นภาษาท้องถิ่นอย่างต่อเนื่องเมื่อรถเคลื่อนที่ผ่านสิ่งอํานวยความสะดวก.
การนําทางแบบสะท้อนแสงกับการนําทางด้วยคุณสมบัติตามธรรมชาติ
ทั้งสองระบบอาจอธิบายได้ว่ามีการนําทางด้วยเลเซอร์ แต่ใช้การอ้างอิงด้านสิ่งแวดล้อมที่แตกต่างกัน.
การนําทางโดยใช้ตัวสะท้อนแสง
การนําทางแบบสะท้อนแสงใช้เป้าหมายที่ติดตั้งตามวัตถุประสงค์พร้อมพิกัดที่ทราบ.
จุดแข็งหลักของมันคือจุดอ้างอิงที่ชัดเจนพฤติกรรมของสัญญาณที่คาดการณ์ได้และเรขาคณิตของแผนที่ที่ควบคุมได้ มันสามารถทํางานได้ดีในพื้นที่เปิดโล่งขนาดใหญ่ที่ผนังถาวรหรือชั้นวางไม่ได้ให้คุณสมบัติที่โดดเด่นเพียงพอ.
ข้อจํากัดหลักคือความจําเป็นในการติดตั้ง สํารวจ ปกป้อง และบํารุงรักษาตัวสะท้อนแสง.
การนําทางที่มีคุณสมบัติเป็นธรรมชาติ
การแปลคุณลักษณะตามธรรมชาติใช้โครงสร้างที่มีอยู่ เช่น ผนัง เสา ชั้นวางคงที่ และเครื่องจักร เพื่อจับคู่การสแกนด้วยเลเซอร์แบบสดกับแผนที่ที่เก็บไว้.
จะช่วยลดจํานวนของเครื่องหมายเทียมที่จําเป็นและสามารถลดความซับซ้อนของการเปลี่ยนแปลงเส้นทาง อย่างไรก็ตามสภาพแวดล้อมจะต้องมีรูปทรงเรขาคณิตที่มั่นคงและจดจําได้เพียงพอ.
พื้นที่ที่มีชั้นวางเหมือนกันซ้ําๆ อุปกรณ์ที่เคลื่อนที่บ่อยครั้ง หรือพื้นที่เปิดโล่งขนาดใหญ่อาจไม่มีรูปแบบการสแกนที่โดดเด่นเพียงพอ.
การนําทางแบบไฮบริด
ระบบไฮบริดใช้คุณสมบัติตามธรรมชาติที่เชื่อถือได้และเพิ่มตัวสะท้อนแสงหรือข้อมูลอ้างอิงอื่น ๆ ในพื้นที่ที่ยากลําบาก.
สิ่งนี้สามารถปรับปรุงการแปลใกล้สถานีขนถ่าย การเปลี่ยนโซนการจัดเก็บ ทางเดินยาว หรือพื้นที่การผลิตแบบเปิด.
วิธีการที่เหมาะสมที่สุดขึ้นอยู่กับความเสถียรของสภาพแวดล้อม ประสิทธิภาพการเชื่อมต่อที่ต้องการ ความยืดหยุ่นของเส้นทาง การเข้าถึงการติดตั้ง และความสามารถในการบํารุงรักษา.
การเปรียบเทียบวิธีการนําทาง
| วิธีการนําทาง | โครงสร้างพื้นฐานทางกายภาพ | ความยืดหยุ่นของเส้นทาง | ความแข็งแรงหลัก | ข้อจํากัดหลัก |
|---|---|---|---|---|
| เลเซอร์ที่ใช้ตัวสะท้อนแสง | แผ่นสะท้อนแสงติดตั้งอยู่รอบๆ สิ่งอํานวยความสะดวก | สูงหลังจากการปรับปรุงแผนที่ | เรขาคณิตอ้างอิงที่กําหนดและเสถียร | ต้องการการมองเห็นตัวสะท้อนแสงที่ชัดเจน |
| เลเซอร์คุณสมบัติธรรมชาติ | โครงสร้างสิ่งแวดล้อมถาวร | สูง | เครื่องหมายประดิษฐ์น้อยลง | ไวต่อการเปลี่ยนแปลงเค้าโครงที่สําคัญ |
| เทปแม่เหล็ก | เทปติดตั้งบนพื้น | ปานกลาง | การจดจําเส้นทางอย่างง่าย | ทางเดินพื้นสามารถสึกหรอหรือถูกกีดขวางได้ |
| จุดแม่เหล็ก | เครื่องหมายพื้นแยก | ปานกลาง | โครงสร้างพื้นฐานชั้นที่ต่อเนื่องน้อยลง | การเปลี่ยนแปลงเส้นทางจําเป็นต้องทํางานเครื่องหมาย |
| ลวดฝังตัว | ลวดติดตั้งใต้พื้น | ต่ํา | เส้นทางคงที่ที่มั่นคง | ปรับเปลี่ยนได้ยากหลังการติดตั้ง |
| การนําทางด้วยเครื่องหมายภาพ | เครื่องหมายที่พิมพ์หรือเข้ารหัส | ปานกลางถึงสูง | ล้างการอ้างอิงตําแหน่งท้องถิ่น | เครื่องหมายต้องการการมองเห็นและการบํารุงรักษา |
| การนําทางแบบไฮบริด | การรวมกันของการอ้างอิง | สูง | สามารถเสริมความแข็งแกร่งให้กับส่วนเส้นทางที่ยากลําบากได้ | การรวมระบบที่ซับซ้อนมากขึ้น |
ส่วนประกอบหลักของ AGV แบบนําด้วยเลเซอร์
การนําทางที่เชื่อถือได้ขึ้นอยู่กับเครื่องสแกนมากกว่าหนึ่งเครื่อง.
เครื่องสแกนเลเซอร์นําทาง
เครื่องสแกนนําทางจะสังเกตตัวสะท้อนแสงหรือรูปทรงของสิ่งแวดล้อม และให้ข้อมูลการวัดสําหรับการแปลเป็นภาษาท้องถิ่น.
ขอบเขตการมองเห็นควรปราศจากสิ่งกีดขวางตลอดการทํางานปกติ.
แผ่นสะท้อนแสง
แผ่นสะท้อนแสงให้การอ้างอิงคอนทราสต์สูงสําหรับเครื่องสแกน พวกเขาอาจติดตั้งบนผนัง, คอลัมน์, ชั้นวาง, กรอบรองรับหรือโพสต์เฉพาะ.
ขนาด ความสูง การวางแนว และระยะห่างควรตรงกับข้อกําหนดของเครื่องสแกนและระบบนําทาง.
ตัวเข้ารหัสล้อ
ตัวเข้ารหัสจะวัดการหมุนของล้อและช่วยประเมินการเคลื่อนที่ของยานพาหนะ.
การประมาณค่าการเคลื่อนไหวรูปแบบนี้มีประโยชน์ระหว่างการอัพเดตตําแหน่งเลเซอร์ แต่จะค่อยๆ สะสมข้อผิดพลาดหากใช้เพียงอย่างเดียว.
เซนเซอร์พวงมาลัย
ตัวควบคุมอาจต้องการข้อเสนอแนะเกี่ยวกับมุมบังคับเลี้ยวหรือการวางแนวล้อ.
การตอบรับพวงมาลัยที่ไม่ถูกต้องอาจทําให้เกิดข้อผิดพลาดในการติดตามเส้นทางแม้ว่าการแปลเป็นภาษาท้องถิ่นจะยังคงแม่นยําก็ตาม.
ตัวควบคุมยานพาหนะ
ตัวควบคุมจะคํานวณตําแหน่ง เปรียบเทียบกับเส้นทาง และสั่งการระบบขับเคลื่อนและพวงมาลัย.
นอกจากนี้ยังแลกเปลี่ยนข้อมูลกับอุปกรณ์ขนถ่ายสินค้า การควบคุมความปลอดภัย และซอฟต์แวร์การจัดการยานพาหนะ.
เครื่องสแกนความปลอดภัย
เครื่องสแกนความปลอดภัยจะตรวจสอบเขตป้องกันและเตือนรอบๆ ยานพาหนะ.
ไม่ควรสับสนกับเครื่องสแกนนําทาง เซ็นเซอร์นําทางทั่วไปไม่เหมาะโดยอัตโนมัติสําหรับการทําหน้าที่ป้องกันที่เกี่ยวข้องกับความปลอดภัย.
ระบบการสื่อสาร
AGV สื่อสารกับซอฟต์แวร์การจัดส่ง เวิร์กสเตชัน ประตู สายพานลําเลียง ลิฟต์ เครื่องชาร์จ และระบบการผลิต.
การนําทางอาจดําเนินต่อไปในเครื่องในระหว่างการหยุดชะงักของการสื่อสารช่วงสั้นๆ แต่การดําเนินงานและการจัดการการรับส่งข้อมูลจําเป็นต้องมีพฤติกรรมข้อบกพร่องที่กําหนดไว้.
กลไกการจัดการโหลด
ยานพาหนะอาจรวมถึงลิฟต์ไฮดรอลิก ลูกกลิ้งสายพานลําเลียง โครงสร้างตะเกียบ กลไกการลากจูง หรือฟิกซ์เจอร์แบบกําหนดเอง.
อุปกรณ์นี้สามารถปิดกั้นสนามเลเซอร์หรือเปลี่ยนรอยเท้าของยานพาหนะได้ ดังนั้นจึงต้องรวมอยู่ในการนําทางและการวางแผนความปลอดภัย.
ตําแหน่งตัวสะท้อนแสงส่งผลต่อการนําทางอย่างไร
เค้าโครงตัวสะท้อนแสงเป็นหนึ่งในงานออกแบบที่สําคัญที่สุดในโครงการ AGV ที่นําด้วยเลเซอร์แบบดั้งเดิม.
วัตถุประสงค์ไม่ได้เป็นเพียงการติดตั้งตัวสะท้อนแสงให้มากที่สุดเท่าที่จะเป็นไปได้ วัตถุประสงค์คือเพื่อให้รูปทรงอ้างอิงที่มั่นคงและจดจําได้ตามเส้นทางและโหมดการทํางานที่ได้รับอนุญาตทุกเส้นทาง.
รักษาการแยกเชิงมุมที่มีประโยชน์
แผ่นสะท้อนแสงไม่ควรปรากฏเป็นกลุ่มแคบๆ จากมุมมองของยานพาหนะ.
เมื่อมีการกระจายข้อมูลอ้างอิงไปในทิศทางที่ต่างกัน การคํานวณการแปลเป็นภาษาท้องถิ่นจะมีข้อมูลทางเรขาคณิตที่ชัดเจนยิ่งขึ้น.
กลุ่มตัวสะท้อนแสงที่อยู่เกือบในทิศทางเดียวกันอาจให้ตําแหน่งที่เชื่อถือได้น้อยกว่ากลุ่มเล็กที่มีการแยกเชิงมุมกว้างกว่า.
หลีกเลี่ยงรูปแบบซ้ํา
แผ่นสะท้อนแสงแถวยาวที่วางในช่วงเวลาเท่ากันสามารถสร้างรูปแบบที่ดูคล้ายกันจากหลายตําแหน่งได้.
เค้าโครงที่โดดเด่นยิ่งขึ้นช่วยให้ระบบนําทางจับคู่การอ้างอิงที่สังเกตได้กับตําแหน่งแผนที่ที่ถูกต้อง.
ปกคลุมรอบและทางแยก
ยานพาหนะที่กําลังเข้าใกล้ทางเลี้ยวควรดูข้อมูลอ้างอิงที่เป็นประโยชน์ก่อน ระหว่าง และหลังการบังคับเลี้ยว.
แผ่นสะท้อนแสงที่มองเห็นได้เฉพาะบนทางเดินตรงอาจหายไปเมื่อรถหมุน.
ปกป้องพื้นที่เชื่อมต่อ
สถานีเชื่อมต่อมักต้องการตําแหน่งสุดท้ายที่สอดคล้องกันมากกว่าการเดินทางในเส้นทางปกติ.
เค้าโครงตัวสะท้อนแสงควรให้ข้อมูลอ้างอิงที่ชัดเจนในระหว่างการเข้าใกล้ขั้นสุดท้ายทั้งหมด แทนที่จะอยู่ที่ทางเข้าสถานีเท่านั้น.
พิจารณาการวางแนวของยานพาหนะ
แผ่นสะท้อนแสงที่มองเห็นได้เมื่อ AGV เดินทางไปข้างหน้าอาจถูกซ่อนไว้เมื่อรถถอยหลังหรือหมุน.
ควรทบทวนทุกทิศทางที่ได้รับอนุญาต.
ให้การทับซ้อนกันระหว่างพื้นที่
ยานพาหนะไม่ควรเคลื่อนย้ายจากกลุ่มตัวสะท้อนแสงกลุ่มหนึ่งไปยังอีกกลุ่มหนึ่งผ่านส่วนที่มองเห็นการอ้างอิงน้อยเกินไป.
ทัศนวิสัยที่ทับซ้อนกันสนับสนุนการเปลี่ยนแปลงที่ราบรื่นยิ่งขึ้นระหว่างพื้นที่ที่แมป.
ความสูงในการติดตั้งและแนวสายตา
เลเซอร์นําทางโดยปกติจะสแกนในระนาบแนวนอน ตัวสะท้อนแสงจะต้องตัดกับระนาบนั้นและยังคงมองเห็นได้จากตําแหน่งยานพาหนะที่คาดหวัง.
ความสูงในการติดตั้งที่สม่ําเสมอ
ควรติดตั้งตัวสะท้อนแสงที่ความสูงที่ควบคุมได้โดยสัมพันธ์กับเครื่องสแกน.
ความสูงที่แปรผันอย่างมากสามารถป้องกันไม่ให้ระนาบการสแกนไปถึงตัวสะท้อนแสง โดยเฉพาะบนทางลาดหรือพื้นไม่เรียบ.
โหลดสิ่งกีดขวาง
พาเลท อุปกรณ์ติดตั้ง ภาชนะ หรือชิ้นงานทรงสูงสามารถปิดกั้นตัวสะท้อนแสงที่มองเห็นได้เมื่อขนถ่าย AGV.
การศึกษาตัวสะท้อนแสงจะต้องมีการกําหนดค่าโหลดที่เป็นตัวแทนทุกรายการ.
อุปกรณ์คงที่
โครงเครื่อง สายพานลําเลียง ราวกั้น เสา ตู้ และชั้นวางของสามารถสร้างเงาถาวรได้.
อาจมีตัวสะท้อนแสงด้านหลังอุปกรณ์ดังกล่าวอยู่แต่เครื่องสแกนไม่สามารถใช้งานได้.
สิ่งกีดขวางการเคลื่อนย้าย
รถยก รถเข็น ผู้ควบคุม ประตู เครน และที่เก็บวัสดุชั่วคราวอาจปิดกั้นการอ้างอิงเป็นระยะๆ.
เค้าโครงที่แข็งแกร่งควรทนต่อการบดเคี้ยวชั่วคราวที่จํากัด โดยไม่สูญเสียการแปลทันที.
โครงสร้างยานพาหนะ
เสากระโดง เสายก ส้อม กลไกการลาก โครงป้องกัน และสายเคเบิลอาจกีดขวางเครื่องสแกนในขณะที่รถเลี้ยวหรือยก.
ควรตรวจสอบตําแหน่งเครื่องสแกนโดยใช้รุ่นรถทั้งหมด.
การไล่ระดับสีพื้น
เมื่อ AGV เดินทางขึ้นหรือลงทางลาด ระนาบการสแกนจะเอียงสัมพันธ์กับตัวสะท้อนแสงที่ติดตั้งบนผนังระดับ.
ขนาดตัวสะท้อนแสงและความสูงในการติดตั้งควรรองรับการเปลี่ยนแปลงที่คาดหวัง หรือควรใช้กลยุทธ์การนําทางอื่นในส่วนนั้น.
ทําความเข้าใจกับซองการแปลเป็นภาษาท้องถิ่น
วิธีที่มีประโยชน์ในการประเมินการนําทางด้วยเลเซอร์คือการกําหนดขอบเขตการแปล.
ขอบเขตการแปลเป็นภาษาท้องถิ่นคือช่วงของสภาวะการทํางานจริงที่ AGV ยังคงสามารถกําหนดตําแหน่งได้อย่างน่าเชื่อถือ.
ประกอบด้วย:
- จํานวนการอ้างอิงที่มองเห็นได้ที่เป็นประโยชน์ขั้นต่ํา
- การกระจายเชิงมุมของตัวสะท้อนแสง
- คาดว่าจะเกิดการอุดตันชั่วคราว
- ทิศทางยานพาหนะ
- โหลดมิติ
- ความอดทนในการติดตั้งสแกนเนอร์
- ความลาดชันของพื้น
- การปนเปื้อนสิ่งแวดล้อม
- ตําแหน่งเส้นทาง
- ความแม่นยําของแผนที่
- ล้อเลื่อน
- การเปลี่ยนแปลงเค้าโครง
วิธีการนี้ใช้งานได้จริงมากกว่าการทดสอบการแปลเป็นภาษาท้องถิ่นเฉพาะกับยานพาหนะเปล่าบนเส้นทางที่ชัดเจน.
AGV นําทางด้วยเลเซอร์ที่เชื่อถือได้ควรคงอยู่ในระหว่างการเปลี่ยนแปลงการผลิตตามปกติ ไม่เพียงแต่ในระหว่างการสาธิตในอุดมคติเท่านั้น.
การวางแผนเส้นทางสําหรับ AGV แบบนําด้วยเลเซอร์
การนําทางด้วยเลเซอร์ให้ความยืดหยุ่นในเส้นทาง แต่ยานพาหนะยังคงปฏิบัติตามขีดจํากัดทางกายภาพ.
ความกว้างทางเดิน
เส้นทางจะต้องรองรับ AGV น้ําหนักบรรทุก สนามนิรภัย ข้อผิดพลาดในการบังคับเลี้ยว และระยะห่างโดยรอบ.
ตัวรถเพียงอย่างเดียวไม่ได้กําหนดความกว้างที่ต้องการ.
รัศมีการหมุน
เส้นโค้งที่วางแผนไว้ควรตรงกับรูปทรงของพวงมาลัยและการจัดเรียงล้อ.
เส้นทางที่บังคับพวงมาลัยสูงสุดอย่างต่อเนื่องสามารถเพิ่มการสึกหรอของยางและลดความสม่ําเสมอในการเชื่อมต่อ.
เส้นทางกวาด
ในระหว่างการเลี้ยว ส่วนต่างๆ ของยานพาหนะและน้ําหนักบรรทุกจะเดินตามเส้นทางที่แตกต่างกัน.
การบรรทุกสิ่งของยาว อุปกรณ์ลากจูง และรถพ่วงอาจเคลื่อนออกนอกเส้นทางตามด้วยจุดอ้างอิงการนําทาง.
ทางแยกเส้นทาง
ทางแยกต้องมีกฎจราจรและทัศนวิสัยที่เพียงพอ.
ระบบการจัดการยานพาหนะควรควบคุมลําดับความสําคัญ การจอง จุดรอ และการแยกอย่างปลอดภัยระหว่างยานพาหนะ.
หยุดสถานที่
ตําแหน่งหยุดตามปกติควรหลีกเลี่ยงการปิดกั้นประตู ทางแยก เวิร์กสเตชัน การเข้าถึงฉุกเฉิน และเส้นทาง AGV อื่นๆ.
การหยุดที่ตําแหน่งที่มีการมองเห็นด้วยเลเซอร์อ่อนอาจทําให้การรีสตาร์ททําได้ยากขึ้น.
การเดินทางเที่ยวเดียวและสองทาง
เส้นทางเที่ยวเดียวทําให้การควบคุมการจราจรง่ายขึ้น แต่อาจเพิ่มระยะการเดินทางได้.
เส้นทางสองทางสามารถใช้พื้นที่ได้อย่างมีประสิทธิภาพ แต่ต้องมีระยะห่างเพียงพอและตรรกะการจัดการการจราจรที่แข็งแกร่งยิ่งขึ้น.
ทางลาดและการเปลี่ยนผ่าน
การไล่ระดับสีพื้นส่งผลต่อการยึดเกาะ การเบรก ความสูงในการสแกน และความเสถียรของโหลด.
การออกแบบเส้นทางควรพิจารณาทั้งประสิทธิภาพการนําทางและกลไก.
ความแม่นยําในการเชื่อมต่อและการวางตําแหน่งขั้นสุดท้าย
การนําทางเส้นทางทั่วไปและการเชื่อมต่อเวิร์กสเตชันมีความเกี่ยวข้องกันแต่งานต่างกัน.
AGV อาจเดินทางผ่านทางเดินได้อย่างแม่นยํา แต่ยังต้องมีการอ้างอิงเพิ่มเติมเพื่อการถ่ายโอนน้ําหนักที่แม่นยํา.
การวางตําแหน่งแนวทางด้วยเลเซอร์
แผนที่เลเซอร์จะนําทางยานพาหนะไปยังสถานีและควบคุมตําแหน่งและทิศทางโดยประมาณ.
ตัวสะท้อนแสงหรือเค้าโครงคุณลักษณะที่แข็งแกร่งใกล้กับสถานีช่วยลดข้อผิดพลาดในการเข้าใกล้.
เซ็นเซอร์เชื่อมต่อในพื้นที่
แนวทางสุดท้ายอาจใช้พรอกซิมิตี้เซนเซอร์ เซ็นเซอร์วัดระยะด้วยเลเซอร์ กล้อง เครื่องหมาย ตัวนําทางเชิงกล หรือการอ้างอิงสถานี.
อุปกรณ์เหล่านี้สามารถแก้ไขความแตกต่างเล็กๆ น้อยๆ ที่ยังคงอยู่หลังจากการนําทางทั่วไป.
คําแนะนําทางกล
รางนําทาง บล็อกเรียว รางล้อ และกรวยระบุตําแหน่งสามารถช่วยสร้างความสัมพันธ์ทางกายภาพขั้นสุดท้ายระหว่างยานพาหนะและเวิร์กสเตชันได้.
คําแนะนําทางกลควรแก้ไขข้อผิดพลาดที่จํากัดโดยไม่สร้างผลกระทบซ้ําๆ.
การจัดตําแหน่งความสูง
เมื่อถ่ายโอนพาเลทหรือพาหะ ตําแหน่งแนวนอนเพียงอย่างเดียวไม่เพียงพอ.
ความสูงของลิฟต์ สายพานลําเลียง หรือส้อม AGV จะต้องตรงกับสถานีรับภายใต้ภาระที่เป็นตัวแทน.
การควบคุมส่วนหัว
ข้อผิดพลาดเชิงมุมเล็กน้อยสามารถสร้างความไม่ตรงกันด้านใหญ่ที่ส่วนท้ายของพาเลทหรือส้อมยาวได้.
การตรวจสอบความถูกต้องของท่าเรือควรวัดทั้งตําแหน่งและส่วนหัว.
การสื่อสารสถานี
AGV และเวิร์กสเตชันควรยืนยันความพร้อมก่อนเริ่มการโอน.
ลําดับทั่วไปอาจต้องมีการยืนยันตําแหน่งของยานพาหนะ ความพร้อมใช้งานของสถานี การบรรทุก ความสูงของชานชาลา สภาพความปลอดภัย และการถ่ายโอนให้เสร็จสิ้น.
เดอะ ยานพาหนะเอจีวี ดังนั้นจึงควรเลือกเป็นระบบการจัดการที่สมบูรณ์มากกว่าที่จะเป็นแชสซีแบบเคลื่อนที่เท่านั้น.
ความแม่นยําในการนําทางกับการเชื่อมต่อซ้ําได้
ความแม่นยําในการนําทางอธิบายว่า AGV ประมาณการและติดตามตําแหน่งภายในแผนที่อย่างใกล้ชิดเพียงใด.
ความสามารถในการทําซ้ําของการเชื่อมต่อจะอธิบายว่ารถกลับคืนสู่ความสัมพันธ์ทางกายภาพเดียวกันกับเวิร์กสเตชันได้อย่างสม่ําเสมอเพียงใด.
ผลลัพธ์เหล่านี้ได้รับอิทธิพลจากปัจจัยต่างๆ.
ประสิทธิภาพการนําทางขึ้นอยู่กับ:
- คุณภาพของแผนที่
- การมองเห็นการอ้างอิงด้วยเลเซอร์
- อัลกอริธึมการแปล
- ข้อเสนอแนะของตัวเข้ารหัส
- การควบคุมพวงมาลัย
- เรขาคณิตเส้นทาง
การทําซ้ําการเชื่อมต่อยังขึ้นอยู่กับ:
- การออกแบบสถานี
- ความเร็วในการเข้าใกล้ขั้นสุดท้าย
- สภาพพื้น
- ยางสึกหรอ
- โหลดการกระจาย
- การกวาดล้างทางกล
- เซ็นเซอร์ท้องถิ่น
- โอนกองกําลัง
ระบบอาจรายงานตําแหน่งแผนที่ที่มั่นคงในขณะที่ยานพาหนะทางกายภาพเคลื่อนตัวเล็กน้อยเนื่องจากการอัดของล้อ การเล่นทางกล หรือพื้นไม่เรียบ.
สําหรับการถ่ายโอนอัตโนมัติ อินเทอร์เฟซทางกายภาพคือการวัดประสิทธิภาพขั้นสุดท้าย.
สแกนเนอร์ความปลอดภัยและเครื่องสแกนนําทางความแตกต่าง
AGV ที่นําทางด้วยเลเซอร์อาจใช้อุปกรณ์ที่ใช้เลเซอร์มากกว่าหนึ่งเครื่อง แต่ไม่ควรถือว่าอุปกรณ์เหล่านั้นมีบทบาทเดียวกัน.
เครื่องสแกนนําทาง
เครื่องสแกนนําทางจะวัดตัวสะท้อนแสงหรือคุณลักษณะด้านสิ่งแวดล้อมเพื่อประเมินตําแหน่งของยานพาหนะ.
เอาต์พุตหลักรองรับการติดตามเส้นทางและการแปลเป็นภาษาท้องถิ่น.
เครื่องสแกนความปลอดภัย
เครื่องสแกนความปลอดภัยจะตรวจสอบช่องเตือนและป้องกันรอบๆ ยานพาหนะที่กําลังเคลื่อนที่.
เมื่อบุคคลหรือวัตถุเข้าสู่สนามป้องกัน ระบบความปลอดภัยจะเริ่มการตอบสนองที่ได้รับการตรวจสอบแล้ว.
เซ็นเซอร์ตรวจจับสิ่งกีดขวาง
ยานพาหนะบางคันยังใช้เซ็นเซอร์เอนกประสงค์เพื่อปรับปรุงการวางแผนเส้นทาง ตรวจจับวัตถุ หรือรองรับการเชื่อมต่อ.
เซ็นเซอร์เหล่านี้อาจปรับปรุงการทํางานโดยไม่ต้องเป็นส่วนหนึ่งของฟังก์ชันการควบคุมที่เกี่ยวข้องกับความปลอดภัย.
ทําไมการแยกกันจึงมีความสําคัญ
ระบบนําทางอาจคํานวณตําแหน่งต่อไปในขณะที่มีสิ่งกีดขวาง ระบบความปลอดภัยต้องตอบสนองตามตรรกะการควบคุมความเสี่ยงที่กําหนดไว้.
ในทํานองเดียวกัน เครื่องสแกนความปลอดภัยสามารถตรวจจับวัตถุได้โดยไม่ต้องทราบตําแหน่งแผนที่ที่แน่นอนของ AGV.
การบูรณาการควรกําหนดอย่างชัดเจนว่าอุปกรณ์ใดควบคุมการแปล พฤติกรรมการผลิต และการปกป้องบุคลากร.
การเปลี่ยนแปลงเค้าโครงส่งผลต่อการนําทางด้วยเลเซอร์อย่างไร
เส้นทางเลเซอร์ถูกกําหนดโดยซอฟต์แวร์ แต่สภาพแวดล้อมโดยรอบยังคงเป็นส่วนหนึ่งของระบบนําทาง.
แผ่นสะท้อนแสงถูกเคลื่อนย้ายหรือเสียหาย
แผ่นสะท้อนแสงที่ถอดออก หมุน ปิด หรือเปลี่ยนในตําแหน่งที่ไม่ถูกต้องจะไม่ตรงกับแผนที่เดิมอีกต่อไป.
AGV อาจเพิกเฉย คํานวณตําแหน่งที่ด้อยกว่า หรือรายงานข้อผิดพลาดในการแปล.
เครื่องจักรใหม่
เครื่องจักร ชั้นวาง ผนัง หรือตู้ใหม่สามารถบล็อกการอ้างอิงได้หลายรายการ.
เส้นทางอาจต้องใช้ตัวสะท้อนแสงเพิ่มเติมหรือการอัปเดตแผนที่.
การจัดเก็บชั่วคราว
พาเลทและส่วนประกอบขนาดใหญ่ที่วางอยู่ตามทางเดินสามารถกีดขวางเครื่องสแกนได้ แม้ว่าจะไม่ได้ปิดกั้นเส้นทาง AGV ก็ตาม.
กฎการจัดเก็บควรปกป้องทั้งระยะการเดินทางและการมองเห็นการนําทาง.
เปลี่ยนประตูหรือฉากกั้น
ประตูที่เคลื่อนที่ได้หรือฉากกั้นใหม่สามารถเปลี่ยนแผนที่คุณสมบัติตามธรรมชาติและบล็อกตัวสะท้อนแสงได้.
ควรตรวจสอบระบบหลังการปรับเปลี่ยนอาคาร.
เวิร์กสเตชันที่ย้าย
การเปลี่ยนตําแหน่งเวิร์กสเตชันโดยไม่ต้องอัปเดตข้อมูลการนําทาง การเทียบท่า และการควบคุมการรับส่งข้อมูลสามารถสร้างข้อผิดพลาดในการกําหนดตําแหน่งซ้ําๆ ได้.
ประเภทโหลดใหม่
น้ําหนักบรรทุกที่สูงขึ้นหรือกว้างขึ้นอาจขัดขวางการอ้างอิงหรือเปลี่ยนช่องความปลอดภัยที่ต้องการ.
การเปลี่ยนแปลงโหลดควรรวมอยู่ในการจัดการการเปลี่ยนแปลงระบบอย่างเป็นทางการ.
ปัญหาการนําทาง AGV ด้วยเลเซอร์นําทางทั่วไป
AGV สูญเสียการแปลเป็นภาษาท้องถิ่นในส่วนเส้นทางเดียว
สาเหตุที่เป็นไปได้ ได้แก่ ตัวสะท้อนแสงที่มองเห็นได้ไม่เพียงพอ รูปทรงอ้างอิงที่ไม่ดี การเปลี่ยนแปลงสภาพแวดล้อม การอุดตันของโหลด หรือแผนที่ที่ไม่ถูกต้อง.
การติดตั้งตัวสะท้อนแสงเพิ่มเติมหนึ่งตัวอาจไม่สามารถแก้ปัญหาได้หากปรากฏไปในทิศทางเดียวกับข้อมูลอ้างอิงที่มีอยู่.
ความแม่นยําของตําแหน่งลดลงใกล้กับเวิร์กสเตชัน
สถานีอาจปิดกั้นตัวสะท้อนแสงในระหว่างการเข้าใกล้ขั้นสุดท้าย พื้นผิวสะท้อนแสงที่อยู่ใกล้เคียงหรืออุปกรณ์ที่เคลื่อนไหวอาจเปลี่ยนสภาพแวดล้อมการสแกนด้วย.
เค้าโครงอ้างอิงควรได้รับการประเมินจากตําแหน่งการเข้าใกล้จริงของยานพาหนะ.
AGV จะไปตามเส้นทางที่แตกต่างกันเล็กน้อยเมื่อโหลด
โหลดอาจเปลี่ยนการบีบอัดล้อ การตอบสนองของพวงมาลัย ความสมดุลของยานพาหนะ หรือการมองเห็นของเครื่องสแกน.
การทดสอบเฉพาะยานพาหนะที่ขนถ่ายเท่านั้นที่สามารถซ่อนผลกระทบเหล่านี้ได้.
รถจะแกว่งไปมารอบเส้นทาง
สาเหตุที่เป็นไปได้ ได้แก่ การแก้ไขพวงมาลัยเชิงรุก การปรับคอนโทรลเลอร์ไม่ถูกต้อง การสึกหรอของล้อ ระยะห่างทางกล ความโค้งของเส้นทาง หรือการอัปเดตการแปลที่ไม่สอดคล้องกัน.
ข้อมูลการนําทางและการควบคุมการเคลื่อนไหวควรได้รับการตรวจสอบร่วมกัน.
การแปลล้มเหลวในระหว่างการเลี้ยว
แผ่นสะท้อนแสงที่มองเห็นได้ในเส้นทางตรงอาจหายไปเมื่อเครื่องสแกนหมุนไปพร้อมกับยานพาหนะ.
การเลี้ยวต้องการความครอบคลุมอ้างอิงตลอดการเปลี่ยนแปลงส่วนหัวทั้งหมด.
ข้อผิดพลาดในการเชื่อมต่อเพิ่มขึ้นเมื่อเวลาผ่านไป
การสึกหรอของยาง การเล่นพวงมาลัย เซ็นเซอร์หลวม แผ่นสะท้อนแสงที่เคลื่อนที่ ความเสียหายของพื้น การเคลื่อนไหวของฟิกซ์เจอร์ หรือการสึกหรอของตัวนําทางกล อาจค่อยๆ เปลี่ยนตําแหน่งสุดท้าย.
การชดเชยซอฟต์แวร์ซ้ําๆ สามารถซ่อนสาเหตุที่แท้จริงแทนที่จะแก้ไข.
การตรวจจับตัวสะท้อนแสงที่ผิดพลาดปรากฏขึ้น
พื้นผิวสะท้อนแสงที่ไม่ได้วางแผนไว้อาจส่งสัญญาณเลเซอร์ที่แข็งแกร่งกลับมา.
การกําหนดค่าควรแยกแยะตัวสะท้อนแสงที่ได้รับอนุมัติจากการสะท้อนของสิ่งแวดล้อม และการติดตั้งควรได้รับการทดสอบกับเครื่องจักรและวัสดุจริง.
ปัจจัยด้านสิ่งแวดล้อม
การนําทางด้วยเลเซอร์จะต้องทํางานในสภาพแวดล้อมการผลิตจริง.
ฝุ่น
ฝุ่นสามารถครอบคลุมเลนส์สแกนเนอร์และตัวสะท้อนแสงลดคุณภาพสัญญาณ.
ความถี่ในการทําความสะอาดควรตรงกับระดับการปนเปื้อนจริง.
ควันเชื่อมและอนุภาคในอากาศ
ควัน ละอองน้ํามัน ไอน้ํา และอนุภาคแขวนลอยอาจส่งผลต่อเส้นทางเลเซอร์หรือหน้าต่างแสง.
ควรพิจารณาการระบายอากาศและการวางเครื่องสแกนในระหว่างการออกแบบเค้าโครง.
พื้นผิวโลหะสะท้อนแสง
อุปกรณ์สะท้อนแสงสูงสามารถสร้างผลตอบแทนที่ไม่คาดคิด.
การทดสอบควรรวมมุมพื้นผิวจริงและตําแหน่งของยานพาหนะด้วย.
แสงสว่าง
ระบบเลเซอร์ได้รับการออกแบบให้ทํางานภายใต้แสงทางอุตสาหกรรม แต่ควรประเมินแหล่งกําเนิดแสงที่แข็งแกร่งและการสะท้อนที่ผิดปกติ.
อุณหภูมิ
การเปลี่ยนแปลงอุณหภูมิอาจส่งผลต่ออุปกรณ์อิเล็กทรอนิกส์ แบตเตอรี่ ยาง ระบบไฮดรอลิก และขนาดทางกล.
การควบแน่นอาจปนเปื้อนพื้นผิวแสงด้วย.
การสั่นสะเทือน
ข้อต่อพื้น พื้นผิวที่เสียหาย ทางลาด และการกระแทกของยานพาหนะสามารถเปลี่ยนการจัดตําแหน่งเครื่องสแกนได้.
ขายึดควรคงความแข็งไว้ภายใต้สภาวะการเดินทางปกติ.
คุณภาพพื้น
พื้นที่ไม่เรียบส่งผลต่อการสัมผัสล้อ การมุ่งหน้าไปของยานพาหนะ ความสูงของสแกนเนอร์ ความแม่นยําในการเชื่อมต่อ และความเสถียรของโหลด.
ปัญหาการนําทางจึงอาจมาจากพื้นมากกว่าจากระบบเลเซอร์.
การจัดการยานพาหนะและการควบคุมการจราจร
AGV ที่นําทางด้วยเลเซอร์ต้องการมากกว่าความสามารถในการติดตามเส้นทางส่วนบุคคล เมื่อยานพาหนะหลายคันใช้สิ่งอํานวยความสะดวกเดียวกัน.
การจัดสรรงาน
ระบบยานพาหนะจะกําหนดคําขอการขนส่งตามความพร้อมของยานพาหนะ ความสามารถในการบรรทุก สภาพแบตเตอรี่ ตําแหน่ง และลําดับความสําคัญในการผลิต.
การจองเส้นทาง
ระบบสงวนส่วนเส้นทางเพื่อป้องกันการเคลื่อนที่ของยานพาหนะที่ขัดแย้งกัน.
การจองควรคํานึงถึงความยาวของยานพาหนะ น้ําหนักบรรทุก รถพ่วง ทางแยก และตําแหน่งหยุดรถ.
การควบคุมความแออัด
การส่ง AGV ทุกอันที่มีอยู่ไปยังสถานีเดียวกันสามารถสร้างคิวและปิดกั้นเส้นทางโดยรอบได้.
ควรวางแผนจุดรอและเวลางาน.
การจัดการแบตเตอรี่
งานชาร์จควรกําหนดเวลาโดยไม่ต้องนํารถออกจากการผลิตมากเกินไปในเวลาเดียวกัน.
สถานที่ชาร์จยังต้องการการอ้างอิงการนําทางที่เชื่อถือได้และการเข้าถึงที่ปลอดภัย.
การกู้คืนความผิดพลาด
เมื่อ AGV หนึ่งคันหยุด ระบบยานพาหนะควรพิจารณาว่ายานพาหนะอื่นสามารถเปลี่ยนเส้นทาง รอ หรือเดินทางต่อได้อย่างปลอดภัยหรือไม่.
ข้อผิดพลาดของยานพาหนะไม่ควรสร้างเส้นทางที่ถูกบล็อกโดยไม่มีแผนการกู้คืน.
การสื่อสารการผลิต
AGV อาจแลกเปลี่ยนข้อมูลกับซอฟต์แวร์คลังสินค้า ระบบการผลิต สายพานลําเลียง ประตู ลิฟต์ หุ่นยนต์ และสถานีตรวจสอบ.
บทบาทของก ยานพาหนะนําทางอัตโนมัติในการผลิตอัจฉริยะ จึงกว้างกว่าการนําทางเพียงอย่างเดียว จะต้องเชื่อมโยงการเคลื่อนที่ของวัสดุกับลําดับการผลิต.
ข้อกําหนดในการบํารุงรักษา
AGV ที่นําทางด้วยเลเซอร์ควรได้รับการดูแลให้เป็นระบบนําทางและการเคลื่อนไหวที่สมบูรณ์.
ทําความสะอาดเลนส์สแกนเนอร์
ฝุ่น น้ํามัน ลายนิ้วมือ ความชื้น และรอยขีดข่วนอาจส่งผลต่อการวัดด้วยเลเซอร์.
การทําความสะอาดควรใช้วัสดุที่เหมาะสมและหลีกเลี่ยงความเสียหายต่อพื้นผิวการมองเห็น.
ตรวจสอบแผ่นสะท้อนแสง
ตรวจสอบความสะอาดของตัวสะท้อนแสง ตําแหน่ง การวางแนว ความปลอดภัยในการติดตั้ง และความเสียหายทางกายภาพ.
ไม่ควรเคลื่อนย้ายตัวสะท้อนแสงแบบไม่เป็นทางการระหว่างการบํารุงรักษาอาคารหรืออุปกรณ์.
ตรวจสอบการติดตั้งสแกนเนอร์
วงเล็บหลวมสามารถเลื่อนกรอบอ้างอิงการนําทางได้.
เครื่องสแกนอาจยังคงทํางานในขณะที่รายงานตําแหน่งที่ไม่สอดคล้องกับตัวถังรถอย่างถูกต้องอีกต่อไป.
ตรวจสอบล้อและยาง
เส้นผ่านศูนย์กลางล้อ การสึกหรอ ความดัน หากมี และสภาพพื้นผิวส่งผลต่อการประมาณการเคลื่อนไหวและการติดตามเส้นทาง.
การสึกหรอไม่สม่ําเสมอสามารถสร้างข้อผิดพลาดในการมุ่งหน้าได้.
ตรวจสอบส่วนประกอบพวงมาลัย
การเล่นทางกล แบริ่งที่เสียหาย การเชื่อมต่อที่หลวม และการสอบเทียบพวงมาลัยที่ไม่ถูกต้องสามารถลดความสม่ําเสมอของเส้นทางได้.
ตรวจสอบประสิทธิภาพของตัวเข้ารหัส
ข้อผิดพลาดของตัวเข้ารหัสหรือการปรับขนาดที่ไม่ถูกต้องอาจทําให้ตัวควบคุมประเมินการเคลื่อนไหวที่ไม่ถูกต้องระหว่างการอัพเดตด้วยเลเซอร์.
ยืนยันความสมบูรณ์ของแผนที่
ควรควบคุมแผนที่นําทาง พิกัดตัวสะท้อนแสง ตําแหน่งเวิร์กสเตชัน เส้นทาง และเวอร์ชันซอฟต์แวร์.
การเปลี่ยนแปลงที่ไม่ได้รับอนุญาตอาจทําให้การแก้ไขปัญหาทําได้ยาก.
ทดสอบการเชื่อมต่อ
ตรวจสอบตําแหน่งการถ่ายโอนทางกายภาพภายใต้โหลดตัวแทนเป็นประจํา.
การมาถึงของยานพาหนะเปล่าที่ประสบความสําเร็จไม่ได้พิสูจน์ว่าการถ่ายโอนที่บรรทุกแล้วยังคงเชื่อถือได้.
วิธีเลือก AGV แบบนําด้วยเลเซอร์
กระบวนการคัดเลือกที่มีโครงสร้างควรเริ่มต้นด้วยงานขนส่งมากกว่าเทคโนโลยีการนําทางเพียงอย่างเดียว.
ขั้นตอนที่ 1: กําหนดภาระ
บันทึกน้ําหนัก ขนาด จุดศูนย์ถ่วง การออกแบบพาหะ วิธีการโหลด และการเปลี่ยนแปลงที่เป็นไปได้.
ขั้นตอนที่ 2: ทําแผนที่ทุกเส้นทาง
ระบุความกว้างของทางเดิน ทางเลี้ยว ทางแยก ทางลาด ประตู สถานี โซนจัดเก็บ และพื้นที่ทางเท้า.
ขั้นตอนที่ 3 ทบทวนสภาพแวดล้อม
พิจารณาว่าสามารถติดตั้งตัวสะท้อนแสงด้วยแนวสายตาที่มั่นคงได้หรือไม่ หรือการแปลคุณสมบัติตามธรรมชาติใช้งานได้จริงมากกว่าหรือไม่.
ขั้นตอนที่ 4: กําหนดข้อกําหนดในการเชื่อมต่อ
กําหนดตําแหน่ง ทิศทาง และข้อผิดพลาดด้านความสูงที่อนุญาตที่สถานีถ่ายโอนแต่ละแห่ง.
ขั้นตอนที่ 5 เลือกโครงสร้างรถ
เลือกการยก การลากจูง สายพานลําเลียง ส้อม การขับขี่ขณะขับขี่ หรือการกําหนดค่าการจัดการโหลดแบบกําหนดเอง.
ขั้นตอนที่ 6: ประเมินการมองเห็นการนําทาง
ศึกษาความพร้อมของตัวสะท้อนแสงหรือคุณลักษณะเมื่อรถบรรทุก ขนถ่าย หมุน เทียบท่า ถอยหลัง และยก.
ขั้นตอนที่ 7: กําหนดฟังก์ชันด้านความปลอดภัย
วางแผนเขตข้อมูลเตือนเขตข้อมูลป้องกันหยุดฉุกเฉินกันชนควบคุมความเร็วโซนการเข้าถึงและพฤติกรรมการรีสตาร์ท.
ขั้นตอนที่ 8 วางแผนการสื่อสารระบบ
แสดงรายการสัญญาณที่แลกเปลี่ยนกับเวิร์กสเตชัน ซอฟต์แวร์ฟลีท ประตู ลิฟต์ สายพานลําเลียง ที่ชาร์จ และระบบการผลิต.
ขั้นตอนที่ 9: กําหนดความเป็นเจ้าของในการบํารุงรักษา
มอบหมายความรับผิดชอบให้กับตัวสะท้อนแสง แผนที่ การทําความสะอาดเครื่องสแกน สภาพล้อ การเปลี่ยนแปลงเส้นทาง และบันทึกการตรวจสอบ.
ขั้นตอนที่ 10: ทดสอบการผลิตตัวแทน
การทดลองควรรวมถึงการเปลี่ยนแปลงโหลดปกติ ผู้ปฏิบัติงานจริง การจราจรในเส้นทางจริง กะที่แตกต่างกัน สิ่งกีดขวางชั่วคราว การเทียบท่าซ้ํา และการกู้คืนข้อผิดพลาด.
รายการตรวจสอบการว่าจ้างและการตรวจสอบความถูกต้อง
ก่อนปล่อยการผลิตให้ตรวจสอบว่า:
- การครอบคลุมของตัวสะท้อนแสงหรือคุณสมบัติตามธรรมชาติก็เพียงพอแล้วในทุกเส้นทาง
- เรขาคณิตอ้างอิงยังคงมีประโยชน์ผ่านการเลี้ยว
- โหลดไม่ปิดกั้นเครื่องสแกนนําทาง
- การเคลื่อนไหวไปข้างหน้าและย้อนกลับยังคงมีการแปลเป็นภาษาท้องถิ่น
- ยานพาหนะเป็นไปตามเส้นทางกวาดที่วางแผนไว้
- ตําแหน่งเชื่อมต่อและมุ่งหน้าเป็นไปตามข้อกําหนดการโอน
- สนามความปลอดภัยจับคู่ความเร็ว ทิศทาง การบังคับเลี้ยว และน้ําหนักบรรทุก
- ประสิทธิภาพการหยุดจริงได้รับการทดสอบแล้ว
- ข้อผิดพลาดในการสื่อสารทําให้เกิดพฤติกรรมที่ได้รับการควบคุม
- ทางแยกเส้นทางได้รับการจัดการอย่างถูกต้อง
- การนําทางด้วยการชาร์จทํางานได้อย่างน่าเชื่อถือ
- การอุดตันชั่วคราวไม่ทําให้เกิดการเคลื่อนไหวที่ไม่สามารถควบคุมได้
- มีการจัดทําเอกสารขั้นตอนการบํารุงรักษาเครื่องสแกนและตัวสะท้อนแสง
- มีการควบคุมเวอร์ชันซอฟต์แวร์และแผนที่
- การเปลี่ยนแปลงเค้าโครงทําให้เกิดการทบทวนอย่างเป็นทางการ
- การฟื้นตัวจากการสูญเสียการแปลเป็นภาษาท้องถิ่นนั้นปลอดภัยและเข้าใจได้
การตรวจสอบความถูกต้องควรทําซ้ําหลังจากเปลี่ยนเส้นทาง ตัวสะท้อนแสง ความเร็วของยานพาหนะ น้ําหนักบรรทุก สถานีเชื่อมต่อ เครื่องสแกน ล้อ สนามนิรภัย หรืออุปกรณ์โดยรอบ.
บทสรุป
เอจีวีนําวิถีด้วยเลเซอร์สามารถให้การขนส่งวัสดุที่ยืดหยุ่นและกําหนดโดยซอฟต์แวร์โดยไม่ต้องอาศัยคู่มือชั้นอย่างต่อเนื่อง มันสามารถเชื่อมต่อสถานีการผลิตพื้นที่จัดเก็บสายพานลําเลียงอุปกรณ์อัตโนมัติและจุดโหลดในขณะที่รองรับการเปลี่ยนแปลงเส้นทางในอนาคต.
ระบบที่ใช้ตัวสะท้อนแสงจะคํานวณตําแหน่งจากการอ้างอิงด้วยเลเซอร์แบบคงที่ในขณะที่ระบบคุณสมบัติตามธรรมชาติจะเปรียบเทียบการสแกนแบบสดกับเรขาคณิตสิ่งแวดล้อมถาวร วิธีการแบบไฮบริดสามารถเสริมความแข็งแกร่งให้กับพื้นที่ที่วิธีเดียวเพียงอย่างเดียวไม่น่าเชื่อถือเพียงพอ.
ความสําเร็จของระบบขึ้นอยู่กับการมองเห็นอ้างอิง รูปทรงของตัวสะท้อนแสง คุณภาพของแผนที่ การติดตั้งเครื่องสแกน การออกแบบเส้นทาง การควบคุมพวงมาลัย สภาพล้อ อุปกรณ์เชื่อมต่อ การบูรณาการด้านความปลอดภัย และการจัดการการเปลี่ยนแปลง.
ข้อมูลเชิงลึกที่สําคัญที่สุดคือการนําทางด้วยเลเซอร์เป็นทรัพย์สินส่วนหนึ่งของยานพาหนะและส่วนหนึ่งเป็นทรัพย์สินของสถานที่ การเคลื่อนย้ายตัวสะท้อนแสงการปิดกั้นเส้นสแกนการเปลี่ยนโหลดหรือการติดตั้งอุปกรณ์ใหม่สามารถมีอิทธิพลต่อการนําทางแม้ว่าจะไม่มีอะไรใน AGV ที่เปลี่ยนแปลง.
โครงการ AGV นําทางด้วยเลเซอร์ที่เชื่อถือได้จึงเริ่มต้นด้วยการศึกษาที่สมบูรณ์เกี่ยวกับโหลดยานพาหนะเส้นทางสภาพแวดล้อมอินเทอร์เฟซเวิร์กสเตชันและการควบคุมการผลิต เมื่อองค์ประกอบเหล่านี้ได้รับการออกแบบและตรวจสอบร่วมกันคําแนะนําด้วยเลเซอร์สามารถให้การแปลที่เสถียรและการไหลของวัสดุที่ปรับเปลี่ยนได้ในการดําเนินงานทางอุตสาหกรรมที่หลากหลาย.
คําถามที่พบบ่อย
AGV นําทางด้วยเลเซอร์คืออะไร?
AGV ที่นําทางด้วยเลเซอร์ใช้เครื่องสแกนเลเซอร์เพื่อระบุตําแหน่งและติดตามเส้นทางที่กําหนดโดยซอฟต์แวร์ อาจตรวจจับตัวสะท้อนแสงแบบคงที่พร้อมพิกัดที่ทราบหรือเปรียบเทียบผนังและโครงสร้างโดยรอบกับแผนที่ที่เก็บไว้ ตัวควบคุมจะแก้ไขการเคลื่อนไหวของยานพาหนะอย่างต่อเนื่องโดยใช้ข้อมูลเลเซอร์และตัวเข้ารหัส.
AGV ที่นําทางด้วยเลเซอร์ต้องใช้ตัวสะท้อนแสงเสมอหรือไม่?
ไม่ การนําทางด้วยเลเซอร์แบบดั้งเดิมใช้ตัวสะท้อนแสงในขณะที่การแปลคุณสมบัติตามธรรมชาติใช้ผนังเสาชั้นวางและเครื่องจักรที่มั่นคง ตัวสะท้อนแสงยังคงมีประโยชน์ในพื้นที่เปิดซ้ําหรือเปลี่ยนแปลงซึ่งคุณสมบัติด้านสิ่งแวดล้อมไม่ได้ให้ข้อมูลตําแหน่งที่โดดเด่นเพียงพอ.
AGV นําทางด้วยเลเซอร์มีความแม่นยําเพียงใด?
ประสิทธิภาพการทํางานขึ้นอยู่กับรูปทรงของตัวสะท้อนแสงหรือคุณสมบัติการมองเห็นของเครื่องสแกนเนอร์คุณภาพแผนที่สภาพล้อการควบคุมพวงมาลัยคุณภาพพื้นการกระจายโหลดและการออกแบบการเชื่อมต่อ ความถูกต้องของตําแหน่งเส้นทางและความสามารถในการทําซ้ําการถ่ายโอนขั้นสุดท้ายควรได้รับการทดสอบแยกต่างหากภายใต้เงื่อนไขการผลิตที่เป็นตัวแทน.
เหตุใด AGV ที่นําทางด้วยเลเซอร์จึงสูญเสียตําแหน่ง?
การสูญเสียการแปลอาจเป็นผลมาจากตัวสะท้อนแสงที่ถูกบล็อกหรือสกปรกเรขาคณิตอ้างอิงที่อ่อนแออุปกรณ์ที่เคลื่อนย้ายการปนเปื้อนของเครื่องสแกนการอุดตันของโหลดข้อผิดพลาดของแผนที่ความลาดชันของพื้นการลื่นไถลของล้อหรือการติดตั้งเครื่องสแกนที่หลวม ส่วนเส้นทางควรได้รับการตรวจสอบภายใต้เงื่อนไขที่แน่นอนที่ทําให้เกิดข้อผิดพลาด.
เลเซอร์นําทางเป็นเครื่องสแกนความปลอดภัยด้วยหรือไม่?
ไม่จําเป็น เลเซอร์นําทางจะประเมินตําแหน่งของยานพาหนะในขณะที่เครื่องสแกนความปลอดภัยจะตรวจสอบเขตข้อมูลป้องกันและเริ่มต้นการตอบสนองด้านความปลอดภัยที่ได้รับการตรวจสอบแล้ว อุปกรณ์อาจใช้หลักการวัดที่คล้ายกัน แต่ฟังก์ชัน เอาท์พุต พฤติกรรมข้อบกพร่องและการตรวจสอบระบบจะแตกต่างกัน.