สารบัญ
บทนํา
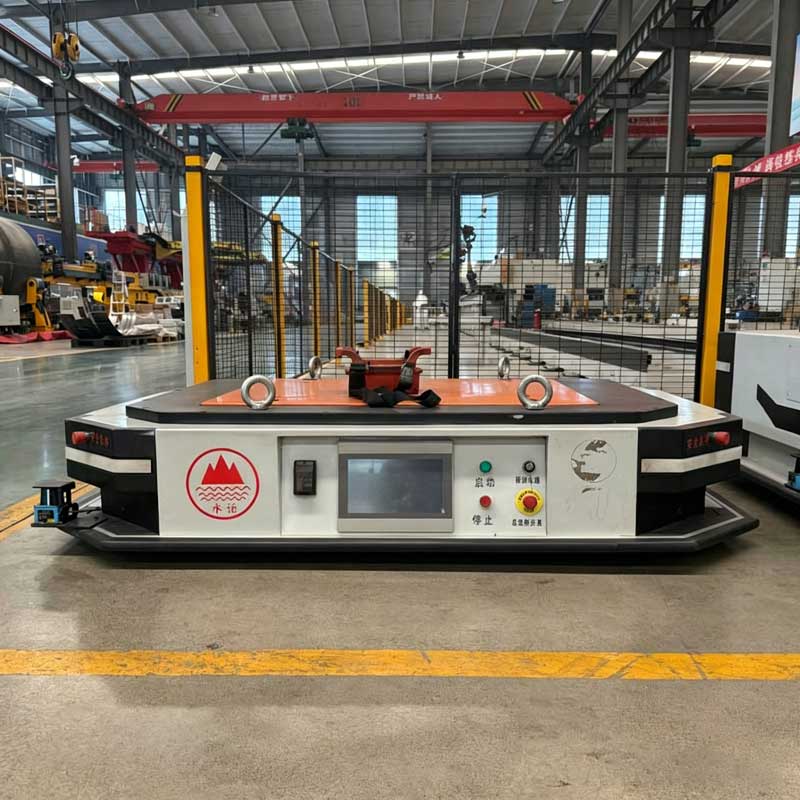
อุปกรณ์ฉุดลากอาจดูเหมือนการเชื่อมต่อที่ค่อนข้างง่ายระหว่างยานพาหนะอัตโนมัติและรถเข็นวัสดุแต่อิทธิพลของมันขยายไปทั่วกระบวนการขนส่งทั้งหมด มันกําหนดวิธีการที่รถเชื่อมต่อกับโหลดได้อย่างน่าเชื่อถือความราบรื่นของรถพ่วงตามเส้นทางที่วางแผนไว้และวิธีการที่ปลอดภัยระบบหยุดเลี้ยวท่าเทียบเรือและปล่อยวัสดุที่ขนส่ง.
ในระบบ AGV อุตสาหกรรมอุปกรณ์ฉุดโดยปกติหมายถึงชุดข้อต่อทางกลและแบบควบคุมที่ใช้ในการเชื่อมต่อยานพาหนะอัตโนมัติกับรถเข็นรถพ่วงอุปกรณ์ติดตั้งหรือผู้ให้บริการวัสดุอย่างน้อยหนึ่งคัน อาจเชื่อมต่อด้วยตนเองมีส่วนร่วมโดยอัตโนมัติยกเข้าสู่ตําแหน่งหรือควบคุมผ่านระบบกลางของยานพาหนะ.
การเลือกการออกแบบที่ไม่ถูกต้องสามารถสร้างการเคลื่อนไหวของรถพ่วงที่ไม่เสถียรความล้มเหลวของข้อต่อการรบกวนเส้นทางการสึกหรอของส่วนประกอบที่มากเกินไปหรือพฤติกรรมการหยุดที่ไม่ปลอดภัย การเลือกอุปกรณ์ฉุดที่เหมาะสมจะช่วยเปลี่ยนการเคลื่อนไหวของวัสดุซ้ํา ๆ ให้เป็นกระบวนการผลิตที่มั่นคงและวัดผลได้.
คู่มือนี้อธิบาย:
- วิธีการทํางานของอุปกรณ์ฉุดลากอุตสาหกรรม
- ประเภทหลักของการเชื่อมต่อลากจูง AGV
- ทําไมน้ําหนักรถพ่วงเพียงอย่างเดียวไม่เพียงพอสําหรับการเลือก
- เค้าโครงเส้นทางส่งผลต่อประสิทธิภาพการยึดเกาะอย่างไร
- สิ่งที่ทําให้ข้อต่ออัตโนมัติเชื่อถือได้
- ฟังก์ชั่นการเบรก การควบคุม และความปลอดภัยควรทํางานร่วมกันอย่างไร
- จุดบํารุงรักษาใดสมควรได้รับความสนใจอย่างสม่ําเสมอ
อุปกรณ์ฉุดลากในระบบ AGV คืออะไร?
อัน ยานพาหนะนําทางอัตโนมัติ คือระบบเคลื่อนที่ที่เคลื่อนย้ายวัสดุไปตามเส้นทางที่วางแผนไว้โดยใช้เทคโนโลยีการนําทาง การควบคุม การตรวจจับ และความปลอดภัย ยานพาหนะอาจบรรทุกของโดยตรง ยกพาเลท เคลื่อนที่ใต้พาหะ หรือดึงรถพ่วงตั้งแต่หนึ่งคันขึ้นไป ทั้งนี้ขึ้นอยู่กับโครงสร้าง.
อุปกรณ์ฉุดเป็นกลไกการเชื่อมต่อที่ใช้ในการกําหนดค่าขั้นสุดท้าย วัตถุประสงค์หลักคือการถ่ายโอนแรงดึงจาก AGV ไปยังผู้ให้บริการขนส่งในขณะที่ยังคงรักษาความสัมพันธ์ทางกลที่ควบคุมระหว่างพวกเขา.
อุปกรณ์ฉุดลากที่สมบูรณ์อาจรวมถึง:
- หมุดลากจูง ตะขอ คานลาก หรือหัวคัปปลิ้ง
- กลไกการล็อคและปลดล็อค
- โครงยึด
- เซ็นเซอร์ตรวจจับตําแหน่ง
- คู่มือเครื่องกล
- แอคชูเอเตอร์แบบไฟฟ้า นิวแมติก ไฮดรอลิก หรือสปริงช่วย
- อินเตอร์ล็อคเพื่อความปลอดภัย
- การตอบรับสถานะไปยังตัวควบคุม AGV
- ข้อกําหนดการเผยแพร่ด้วยตนเองในกรณีฉุกเฉิน
กลไกต้องทํามากกว่าการยึดส่วนประกอบสองชิ้นไว้ด้วยกัน มันจะต้องคงที่ในระหว่างการเร่งความเร็ว การเบรก การเข้าโค้ง การเทียบท่า และรอบการผลิตซ้ํา.
การออกแบบที่เชื่อถือได้ควรทําให้สถานะการเชื่อมต่อชัดเจนด้วย ระบบควบคุมควรรู้ว่าพ่วงเชื่อมต่ออย่างถูกต้องตําแหน่งที่ไม่ถูกต้องปล่อยหรือยังคงติดอยู่เมื่อ AGV ได้รับคําสั่งต่อไป.
อุปกรณ์ฉุดทํางานอย่างไร
หลักการทํางานพื้นฐานนั้นตรงไปตรงมา: AGV อยู่ในแนวเดียวกับรถพ่วง ประกอบข้อต่อ ยืนยันว่าการเชื่อมต่อมีความปลอดภัย ขนส่งน้ําหนักบรรทุก และปล่อยที่ปลายทาง.
กระบวนการจริงละเอียดกว่า.
แนวทางและการจัดตําแหน่ง
AGV เคลื่อนที่ไปยังรถพ่วงตามเส้นทางการเชื่อมต่อที่กําหนดไว้ คู่มือเชิงกลข้อมูลการนําทางเซ็นเซอร์หรือเครื่องหมายภาพช่วยวางยานพาหนะภายในความอดทนของข้อต่อ.
การจัดตําแหน่งที่ดีช่วยลดการโหลดด้านข้างบนอุปกรณ์ฉุด นอกจากนี้ยังป้องกันไม่ให้หมุดคัปปลิ้งหรือตะขอกระแทกกับโครงรถพ่วง.
การมีส่วนร่วมของข้อต่อ
เมื่อรถมาถึงตําแหน่งที่ถูกต้องอุปกรณ์ฉุดยึดจะประกอบกับคานลากรถพ่วงหรือจุดเชื่อมต่อ กลไกอาจใช้หมุดตะขอสลักโครงสร้างการยกหรือชุดล็อคอัตโนมัติ.
การเชื่อมต่อไม่ควรขึ้นอยู่กับแรงกระแทกที่ไม่สามารถควบคุมได้ การชนซ้ํา ๆ ระหว่าง AGV และรถพ่วงอาจทําให้พื้นผิวข้อต่อเสียหายและค่อยๆลดความแม่นยําในการวางตําแหน่ง.
การยืนยันการเชื่อมต่อ
เซ็นเซอร์ยืนยันว่ากลไกถึงตําแหน่งล็อคแล้วหรือไม่ AGV ไม่ควรเริ่มลากจูงเพียงเพราะมาถึงพิกัดที่คาดไว้.
การวางตําแหน่งและการมีเพศสัมพันธ์ที่ประสบความสําเร็จเป็นสองเงื่อนไขที่แตกต่างกัน ตรรกะการควบคุมควรตรวจสอบทั้งสองอย่าง.
โหลดการเคลื่อนไหว
ในขณะที่ AGV เร่งความเร็วอุปกรณ์ฉุดจะถ่ายโอนแรงไปยังรถพ่วง ในระหว่างการเลี้ยวข้อต่อจะต้องอนุญาตให้มีการเคลื่อนไหวเชิงมุมที่ต้องการโดยไม่มีการกวาดล้างหรือการผูกมัดมากเกินไป.
การเชื่อมต่อยังประสบกับแรงที่เปลี่ยนแปลงเมื่อรถพ่วงข้ามข้อต่อพื้น ทางลาด พื้นผิวที่ไม่เรียบ หรือเส้นทางโค้ง.
การเบรกและการหยุด
ในระหว่างการชะลอตัวรถพ่วงอาจดันไปข้างหน้าต่อ AGV อุปกรณ์ฉุดจึงต้องจัดการกับแรงทั้งในทิศทางการดึงและแรงอัด.
ประสิทธิภาพการหยุดขึ้นอยู่กับเบรก AGV มวลรถพ่วง ความต้านทานของล้อ ความชันของเส้นทาง ความเร็วของยานพาหนะ และรูปทรงของข้อต่อ.
ปล่อย
ที่ปลายทาง AGV ยืนยันตําแหน่งและเปิดใช้งานกลไกการปล่อย ระบบควรตรวจสอบว่ารถพ่วงถูกตัดการเชื่อมต่อก่อนที่รถจะเคลื่อนตัวออกไป.
การปล่อยที่ไม่สมบูรณ์อาจลากรถพ่วงโดยไม่คาดคิดหรือทําให้ชุดข้อต่อเสียหายได้.
ประเภทหลักของอุปกรณ์ฉุดลากอุตสาหกรรม
การใช้งานลากจูงที่แตกต่างกันต้องการวิธีการเชื่อมต่อที่แตกต่างกัน ไม่มีอุปกรณ์ลากแบบสากลที่เหมาะกับทุกการบรรทุก เส้นทาง และสภาพแวดล้อมการผลิต.
ข้อต่อพินแบบแมนนวล
ข้อต่อพินแบบแมนนวลใช้พินแบบถอดได้เพื่อเชื่อมต่อโครงสร้างลากจูง AGV กับคานลากของรถพ่วง.
การออกแบบนี้เป็นกลไกที่เรียบง่ายและง่ายต่อการตรวจสอบ มันอาจจะเหมาะเมื่อการเปลี่ยนแปลงรถพ่วงไม่บ่อยนักหรือเมื่อผู้ประกอบการมีส่วนร่วมในการขนถ่ายสินค้าแล้ว.
อย่างไรก็ตาม การมีเพศสัมพันธ์ด้วยตนเองจะช่วยลดระดับของระบบอัตโนมัติ และยังต้องมีขั้นตอนที่ชัดเจนเพื่อให้แน่ใจว่าหมุดถูกใส่และยึดไว้อย่างสมบูรณ์ก่อนเริ่มการขนส่ง.
ข้อต่อพินอัตโนมัติ
ข้อต่อพินอัตโนมัติสอดคล้องกับการเชื่อมต่อของรถพ่วง และสอดหรือล็อคพินผ่านแอคชูเอเตอร์.
อุปกรณ์ฉุดนี้เหมาะสําหรับงานรับและจัดส่งซ้ํา ๆ โดยที่ AGV ต้องทํางานโดยไม่มีการแทรกแซงด้วยตนเอง เซ็นเซอร์ตําแหน่งสามารถยืนยันได้ว่าข้อต่อเปิดปิดหรือล็อค.
ระบบพินอัตโนมัติต้องการการเชื่อมต่อที่แม่นยํากว่าการเชื่อมต่อแบบแมนนวลพื้นฐาน คานลากรถพ่วงต้องอยู่ภายในช่วงความสูงและตําแหน่งที่กําหนดไว้.
อุปกรณ์ฉุดแบบตะขอ
กลไกขอเกี่ยวจับห่วง แหวน หรือคานลากบนรถพ่วง อาจใช้แรงโน้มถ่วง แรงสปริง หรือแอคชูเอเตอร์เพื่อล็อคการเชื่อมต่อ.
ระบบแบบตะขอสามารถรองรับการเชื่อมต่อที่รวดเร็ว แต่รูปทรงของช่องเปิดจะต้องป้องกันการหลุดออกโดยไม่ได้ตั้งใจระหว่างการเลี้ยว การเปลี่ยนพื้น หรือการเปลี่ยนแปลงแรงอย่างกะทันหัน.
การเชื่อมต่อตะขอและรถพ่วงควรได้รับการออกแบบให้เป็นคู่ที่ตรงกัน แทนที่จะเลือกแยกกัน.
กลไกการยึดเกาะยก
กลไกการยกจะเคลื่อนไปใต้หรือรอบๆ ส่วนหนึ่งของจุดเชื่อมต่อรถพ่วง และยกให้อยู่ในตําแหน่งลากจูงที่ปลอดภัย.
การกําหนดค่านี้สามารถช่วยให้การมีเพศสัมพันธ์โดยอัตโนมัติเมื่อรถพ่วงมีคานลากหรือโครงสร้างรองรับที่เข้ากันได้ นอกจากนี้ยังอาจลดความจําเป็นในการใส่พินด้วยตนเองที่แม่นยํา.
จังหวะการยก ความสูงของรถพ่วง ความแปรผันของพื้น และความสมดุลของน้ําหนักบรรทุกทั้งหมดจะต้องได้รับการประเมิน หากกลไกยกน้ําหนักรถพ่วงมากเกินไป อาจส่งผลต่อการยึดเกาะของ AGV การบังคับเลี้ยว หรือเสถียรภาพ.
กลไกการลากจูงใต้ท้องรถ
AGV ที่อยู่ใต้รถจะเคลื่อนที่ไปใต้รถเข็นและประกอบจุดเชื่อมต่อจากด้านล่าง ยานพาหนะอาจยกหมุด แผ่นยก หรือกลไกการหมุนเพื่อยึดรถเข็น.
วิธีการนี้สามารถลดรอยเท้าภายนอกของระบบลากจูงและอาจสนับสนุนรูปแบบการประชุมเชิงปฏิบัติการที่มีขนาดกะทัดรัด อย่างไรก็ตามรถเข็นจะต้องให้ระยะห่างใต้ท้องรถเพียงพอและตําแหน่งการมีส่วนร่วมที่สอดคล้องกัน.
เศษพื้นและการรบกวนทางโครงสร้างยังต้องได้รับการดูแลเนื่องจากข้อต่อทํางานใกล้กับพื้น.
คานลากและข้อต่อแบบประกบ
การเชื่อมต่อคานลากจะสร้างข้อต่อหมุนระหว่าง AGV และรถพ่วง ช่วยให้ผู้ให้บริการสามารถติดตามรถลากจูงผ่านทางโค้งได้.
ตําแหน่งเดือยมีผลอย่างมากต่อการติดตามรถพ่วง จุดประกบที่วางไม่ดีอาจทําให้เกิดการตัดมุมกว้างการแกว่งหางมากเกินไปหรือพฤติกรรมที่ไม่เสถียรเมื่อถอยหลัง.
การออกแบบคานลากจึงควรได้รับการประเมินร่วมกับเส้นทางมากกว่าที่จะเป็นส่วนประกอบทางกลที่แยกจากกัน.
การเปรียบเทียบอุปกรณ์ฉุด
| ประเภทอุปกรณ์ฉุด | แอปพลิเคชั่นที่เหมาะสมที่สุด | ข้อได้เปรียบหลัก | ข้อจํากัดหลัก | การตรวจสอบการออกแบบที่สําคัญ |
|---|---|---|---|---|
| ข้อต่อพินแบบแมนนวล | การเปลี่ยนแปลงรถพ่วงไม่บ่อยนัก | การก่อสร้างและการตรวจสอบที่เรียบง่าย | ต้องการการมีส่วนร่วมของผู้ปฏิบัติงาน | การเก็บรักษาพินและการเข้าถึงด้วยตนเอง |
| ข้อต่อพินอัตโนมัติ | การขนส่งไร้คนขับซ้ํา | รองรับการหยิบและปล่อยอัตโนมัติ | ต้องการการเชื่อมต่อที่แม่นยํา | การยืนยันและการจัดตําแหน่งเซ็นเซอร์ |
| ข้อต่อแบบตะขอ | การเชื่อมต่อรถเข็นที่รวดเร็ว | การมีส่วนร่วมอย่างรวดเร็ว | การเคลื่อนไหวที่เป็นไปได้ภายในการเชื่อมต่อ | รูปทรงตะขอและการรักษาความปลอดภัยการล็อค |
| กลไกการยึดเกาะยก | การจัดการรถพ่วงอัตโนมัติ | รวมการจัดตําแหน่งและการมีส่วนร่วม | ส่วนประกอบที่เคลื่อนไหวได้มากขึ้น | จังหวะยกและความสูงของรถพ่วง |
| กลไกใต้เครื่องเล่น | รถเข็นขนาดกะทัดรัดขนส่ง | ใช้พื้นที่ใต้พาหะ | ต้องการโครงสร้างรถเข็นที่เข้ากันได้ | ตําแหน่งการกวาดล้างภาคพื้นดินและการมีส่วนร่วม |
| คานแบบประกบ | เส้นทางลากจูงโค้ง | ช่วยให้รถพ่วงหมุนผ่านรอบ | สามารถเพิ่มเส้นทางกวาด | ตําแหน่งจุดหมุนและการติดตามรถพ่วง |
เหตุใดน้ําหนักลากจูงจึงไม่เพียงพอสําหรับการเลือก
ข้อผิดพลาดทั่วไปคือการเลือกอุปกรณ์ฉุดตามน้ําหนักที่ระบุของรถพ่วงและน้ําหนักบรรทุกเท่านั้น น้ําหนักคงที่เป็นสิ่งสําคัญแต่ไม่ได้อธิบายถึงแรงที่เกิดขึ้นระหว่างการเคลื่อนไหวจริง.
การประเมินที่มีประโยชน์มากขึ้นจะพิจารณาสภาพการลากจูงที่สมบูรณ์.
การเริ่มต้นความต้านทาน
AGV ต้องสร้างแรงมากพอที่จะเอาชนะความต้านทานของล้อและเริ่มต้นการเคลื่อนย้ายรถพ่วง รถเข็นที่มีล้อชํารุดแบริ่งที่แน่นหรือล้อเลื่อนที่ไม่ตรงแนวอาจต้องใช้แรงเริ่มต้นมากกว่ารถเข็นที่ได้รับการดูแลอย่างดีซึ่งมีน้ําหนักเท่ากัน.
ความต้านทานการหมุน
เมื่อรถพ่วงเคลื่อนที่ ล้อ หน้าสัมผัสพื้น การจัดตําแหน่ง และสภาพลูกปืนจะยังคงส่งผลต่อแรงที่ถ่ายโอนผ่านอุปกรณ์ฉุดลาก.
ความต้านทานการหมุนอาจแตกต่างกันระหว่างสภาวะที่โหลดและขนถ่าย นอกจากนี้ยังอาจเปลี่ยนแปลงเมื่อรถเข็นสึกหรอ.
การเร่งความเร็ว
การเร่งความเร็วอย่างรวดเร็วจะเพิ่มแรงที่ใช้กับข้อต่อ โปรไฟล์การเร่งความเร็วที่ราบรื่นสามารถลดการโหลดแรงกระแทกการสั่นของรถพ่วงและการสึกหรอทางกล.
การเร่งความเร็วที่แข็งแกร่งที่สุดเท่าที่จะเป็นไปได้ไม่ใช่การตั้งค่าการผลิตที่ดีที่สุดเสมอไป.
การไล่ระดับเส้นทาง
ความลาดชันจะเพิ่มแรงที่จําเป็นในการเคลื่อนย้ายรถพ่วงขึ้นด้านบน และเปลี่ยนพฤติกรรมการหยุดเมื่อเดินทางลง.
อุปกรณ์ฉุดลาก ระบบขับเคลื่อน AGV และระบบเบรกจะต้องได้รับการประเมินภายใต้สภาวะเส้นทางที่เอื้ออํานวยน้อยที่สุด ไม่เพียงแต่บนพื้นทดสอบระดับเท่านั้น.
แรงเบรก
ในระหว่างการเบรกรถพ่วงสามารถดันกับรถลากจูงได้ โหลดแรงอัดนี้อาจแตกต่างจากแรงดึงปกติ.
การเชื่อมต่อจะต้องยังคงควบคุมโดยไม่มีการเคลื่อนไหว การดึงข้อมูล หรือการกระแทกมากเกินไป.
การเคลื่อนไหวแบบไดนามิก
ข้อต่อพื้นสิ่งกีดขวางขนาดเล็กการเลี้ยวและพื้นผิวที่ไม่เรียบสามารถผลิตยอดแรงระยะสั้น ข้อต่อที่เลือกเฉพาะสําหรับการลากจูงที่มั่นคงอาจพบการสึกหรอก่อนเวลาอันควรภายใต้การโหลดแบบไดนามิกซ้ํา.
การประเมินที่กว้างขึ้นนี้สามารถอธิบายได้ว่าเป็นขอบเขตการยึดเกาะ: แรงดึง การผลัก เชิงมุม แนวตั้ง และแรงกระแทกเต็มรูปแบบที่การเชื่อมต่ออาจประสบระหว่างการผลิต.
เค้าโครงเส้นทางส่งผลต่อประสิทธิภาพการยึดเกาะอย่างไร
เส้นทางจะกําหนดวิธีการที่ AGV และรถพ่วงเคลื่อนที่ในฐานะระบบที่เชื่อมต่อ อุปกรณ์ฉุดที่ทํางานได้ดีบนเส้นทางทดสอบตรงอาจมีพฤติกรรมแตกต่างกันในเวิร์กช็อปจริง.
รัศมีการหมุน
AGV ต้องมีพื้นที่เพียงพอในการเลี้ยวโดยไม่ต้องบังคับการเชื่อมต่อรถพ่วงเกินมุมที่อนุญาต.
การโค้งที่แน่นหนาอาจทําให้คานลากสัมผัสกับตัวรถหรือวางแรงด้านข้างบนหมุดคัปปลิ้ง.
ตัวอย่างนอกการติดตาม
รถพ่วงไม่ได้เดินตามเส้นทางที่แน่นอนของ AGV เสมอไป ในระหว่างการเลี้ยว ล้ออาจเคลื่อนที่ภายในเส้นทางรถ.
สําหรับรถไฟหลายรถพ่วงผลกระทบนี้อาจมีความสําคัญมากขึ้น การวางแผนเส้นทางควรพิจารณาทุกตัวอย่างไม่ใช่แค่รอยเท้า AGV.
หางแกว่ง
เมื่อรถพ่วงยาวหมุนส่วนหลังของมันอาจแกว่งออกไปด้านนอก สิ่งนี้สามารถสร้างการรบกวนกับชั้นวางเครื่องจักรเสารั้วความปลอดภัยหรือช่องทางเดินถนน.
ตําแหน่งเดือยของอุปกรณ์ฉุดมีอิทธิพลต่อขนาดของการเคลื่อนไหวนี้.
การย้อนกลับ
การถอยหลังรถพ่วงทําได้ยากกว่าการดึงไปข้างหน้า การแก้ไขพวงมาลัยขนาดเล็กสามารถสร้างการเปลี่ยนแปลงมุมรถพ่วงได้มาก.
ระบบลากจูงบางระบบควรหลีกเลี่ยงการเคลื่อนที่ถอยหลังตามปกติ เว้นแต่ AGV รูปทรงของรถพ่วง เซ็นเซอร์ และซอฟต์แวร์ควบคุมจะได้รับการออกแบบมาโดยเฉพาะ.
สภาพพื้น
พื้นไม่เรียบ ข้อต่อขยาย ท่อระบายน้ํา ทางลาด และความเสียหายของพื้นผิวสามารถทําให้เกิดการเคลื่อนที่ในแนวตั้งและแนวนอนที่ข้อต่อ.
อุปกรณ์ฉุดควรอนุญาตให้มีข้อต่อที่จําเป็นโดยไม่หลวมหรือไม่มั่นคง.
ความกว้างของเส้นทาง
ความกว้างของเส้นทางควรรวมถึงเส้นทางกวาดของ AGV, ข้อต่อ, รถพ่วงและโหลด นอกจากนี้ยังควรคํานึงถึงความแปรผันของตําแหน่งและการแยกที่ปลอดภัยจากอุปกรณ์โดยรอบ.
อัน รถบริการเอจีวี รวมการนําทางการตรวจจับความปลอดภัยการควบคุมไดรฟ์ส่วนประกอบการจัดการโหลดและกลไกการยึดเกาะเป็นระบบขนส่งวัสดุแบบครบวงจร การประเมินระบบเหล่านี้ร่วมกันมีความน่าเชื่อถือมากกว่าการรักษาข้อต่อเป็นอุปกรณ์เสริมที่แยกได้.
ความแม่นยําในการเชื่อมต่อและการเชื่อมต่ออัตโนมัติ
การมีเพศสัมพันธ์อัตโนมัติขึ้นอยู่กับการจัดตําแหน่งที่ทําซ้ําระหว่าง AGV และรถพ่วง ระบบต้องการความอดทนเพียงพอที่จะจัดการกับการเปลี่ยนแปลงปกติแต่ไม่ได้กวาดล้างมากจนการเชื่อมต่อไม่เสถียร.
มีหลายปัจจัยที่ส่งผลต่อความแม่นยําในการเชื่อมต่อ.
ตําแหน่งรถพ่วง
รถพ่วงที่วางในมุมหรือระยะทางที่แตกต่างกันอาจอยู่นอกช่วงการมีส่วนร่วม การหยุดทางกลหรือตําแหน่งที่จอดรถที่ทําเครื่องหมายไว้สามารถช่วยรักษาความสม่ําเสมอได้.
ความสูงของคานลาก
การเปลี่ยนแปลงการสึกหรอของล้อ ระดับพื้น การโหลดรถพ่วง หรือการเสียรูปของเฟรมอาจทําให้ความสูงของข้อต่อเปลี่ยนไป.
อุปกรณ์ฉุดลากแบบมีไกด์หรือแบบลอยสามารถรองรับการเปลี่ยนแปลงที่จํากัด แต่ไม่ควรถือว่าความแตกต่างของความสูงที่มากเกินไปเป็นเรื่องปกติ.
ความแม่นยําในการนําทาง
AGV ต้องไปถึงจุดเชื่อมต่อด้วยตําแหน่งและส่วนหัวที่ควบคุมได้ วิธีการสุดท้ายอาจใช้ความเร็วที่ลดลงเซ็นเซอร์ท้องถิ่นเครื่องหมายตัวสะท้อนแสงหรือคู่มือทางกล.
คําแนะนําทางกล
ไกด์เรียวสามารถช่วยศูนย์กลางการเชื่อมต่อรถพ่วงก่อนที่จะล็อค พื้นผิวคําแนะนําควรได้รับการออกแบบเพื่อแก้ไขข้อผิดพลาดเล็ก ๆ โดยไม่สร้างผลกระทบอย่างหนัก.
การยืนยันเซ็นเซอร์
ระบบที่แข็งแกร่งอาจใช้มากกว่าหนึ่งเงื่อนไขเพื่อยืนยันการมีเพศสัมพันธ์ ตัวอย่างเช่นสามารถตรวจสอบตําแหน่งตัวกระตุ้นและการมีอยู่ของการเชื่อมต่อรถพ่วง.
ซึ่งจะช่วยลดความเสี่ยงในการรับสัญญาณล็อคที่ผิดพลาดเมื่อกลไกปิดโดยไม่จับภาพรถพ่วง.
การกู้คืนความล้มเหลว
โปรแกรมควบคุมควรกําหนดสิ่งที่เกิดขึ้นเมื่อการมีเพศสัมพันธ์ล้มเหลว AGV อาจหยุดย้อนกลับปรับแนวใหม่พยายามลองใหม่ จํากัด หรือขอความช่วยเหลือจากผู้ปฏิบัติงาน.
ความพยายามที่ไม่สามารถควบคุมได้ซ้ําๆ อาจทําให้ทั้งอุปกรณ์ฉุดลากและรถพ่วงเสียหายได้.
ข้อกําหนดด้านความปลอดภัยสําหรับอุปกรณ์ฉุดลาก
อุปกรณ์ฉุดเป็นส่วนหนึ่งของระบบควบคุมการรับน้ําหนักของรถ การออกแบบด้านความปลอดภัยควรครอบคลุมทั้งการทํางานปกติและสภาวะความล้มเหลวที่คาดการณ์ได้.
การล็อคเชิงบวก
การเชื่อมต่อควรคงความปลอดภัยทางกลไกเมื่อไฟฟ้าถูกขัดจังหวะ การสูญเสียพลังงานไฟฟ้าหรือพลังงานลมไม่ควรปล่อยรถพ่วงโดยอัตโนมัติระหว่างการเคลื่อนไหว.
การตรวจสอบสถานะล็อค
ตัวควบคุม AGV ควรได้รับสถานะการเชื่อมต่อที่ชัดเจน ควรป้องกันการเคลื่อนไหวเมื่อการเชื่อมต่อไม่สมบูรณ์หรือไม่แน่นอน.
การปลดปล่อยที่มีการควบคุม
การปล่อยควรเกิดขึ้นที่สถานีที่ได้รับอนุมัติเท่านั้นและภายใต้เงื่อนไขที่ถูกต้อง ควรหยุด AGV รถพ่วงควรอยู่ในตําแหน่งที่ปลอดภัยและระบบควรยืนยันว่าการปล่อยได้รับอนุญาต.
การปล่อยคู่มือฉุกเฉิน
เจ้าหน้าที่ซ่อมบํารุงอาจจําเป็นต้องถอดรถพ่วงหลังจากเกิดข้อผิดพลาด วิธีการปล่อยด้วยตนเองควรสามารถเข้าถึงได้โดยไม่ต้องวางบุคคลไว้ใต้ภาระที่ไม่เสถียรหรือระหว่างส่วนประกอบที่อาจเคลื่อนย้าย.
การเก็บรักษารถพ่วง
รถพ่วงควรคงความเสถียรหลังจากปล่อย อาจต้องใช้เบรกจอดรถล็อคล้อหยุดพื้นหรืออุปกรณ์ติดตั้งสถานีในพื้นที่การผลิตที่ลาดเอียงหรือใช้งานอยู่.
การป้องกันจุดหยิก
การมีเพศสัมพันธ์อัตโนมัติสร้างช่องว่างที่เคลื่อนไหวได้รอบหมุดตะขอคานลากและกลไกการยก ยามคําเตือนการเข้าถึงที่ถูก จํากัด และลําดับการทํางานที่มีการควบคุมสามารถลดการสัมผัสได้.
หยุดอย่างปลอดภัย
เซ็นเซอร์ความปลอดภัย AGV ตรวจจับสิ่งกีดขวาง แต่การรวมรถพ่วงเข้าด้วยกันจะกําหนดระยะทางที่ต้องใช้ในการหยุด.
แผนความปลอดภัยควรใช้รูปแบบการลากจูงที่บรรทุกจริง แทนที่จะใช้ AGV ที่ขนถ่ายเพียงอย่างเดียว.
อุปกรณ์ฉุดลากเทียบกับระบบยกและโหลดหน่วย
ไม่ใช่งานขนส่งวัสดุทุกอย่างที่ต้องลากจูง การเปรียบเทียบแนวคิดของระบบสามารถป้องกันไม่ให้เพิ่มอุปกรณ์ฉุดลากที่ไม่เหมาะสมลงในแอปพลิเคชันที่ไม่ถูกต้อง.
ระบบอุปกรณ์ฉุด
AGV แบบลากจูงจะดึงรถเข็นหรือรถพ่วงไว้ด้านหลัง วิธีนี้มีประสิทธิภาพเมื่อสามารถเคลื่อนย้ายสิ่งของหลายชิ้นเข้าด้วยกันหรือเมื่อรถเข็นที่มีอยู่สามารถปรับให้เข้ากับการขนส่งอัตโนมัติได้.
ข้อกังวลหลักทางวิศวกรรมคือความน่าเชื่อถือของข้อต่อ การติดตามรถพ่วง ความกว้างของเส้นทาง การเบรก และความสม่ําเสมอของรถเข็น.
ยกระบบเอจีวี
AGV สําหรับการยกจะยกพาเลท อุปกรณ์ติดตั้ง หรือส่วนรองรับและรองรับน้ําหนักบรรทุกโดยตรง.
วิธีการนี้จะกําจัดการเชื่อมต่อรถพ่วงแบบประกบ แต่ต้องมีการจัดตําแหน่งการยกที่แม่นยํา ความเสถียรในการบรรทุกที่เพียงพอ และตัวพาที่เข้ากันได้.
ระบบ AGV แบบโหลดหน่วย
ยานพาหนะที่บรรทุกเป็นหน่วยจะบรรทุกวัสดุบนแท่น สายพานลําเลียง ลูกกลิ้ง หรือกลไกการขนย้าย.
มันเหมาะสําหรับการจัดส่งเวิร์กสเตชันไปยังเวิร์กสเตชันซึ่งสามารถถ่ายโอนโหลดได้โดยอัตโนมัติ ยานพาหนะรองรับน้ําหนักบรรทุกมากกว่าการลากจูง.
ทางเลือกที่ถูกต้องขึ้นอยู่กับ:
- ผู้ให้บริการวัสดุที่มีอยู่
- ปริมาณโหลดที่ต้องการ
- ความซับซ้อนของเส้นทาง
- วิธีการถ่ายโอน
- พื้นที่ชั้นที่มี
- การเชื่อมต่อเวิร์กสเตชัน
- ส่วนผสมผลิตภัณฑ์
- ลําดับการผลิต
อุปกรณ์ฉุดลากมักจะน่าสนใจเมื่อสิ่งอํานวยความสะดวกใช้รถเข็นล้อเลื่อนอยู่แล้ว อย่างไรก็ตามสภาพของรถเข็นและความสอดคล้องของมิติจะต้องเหมาะสมกับระบบอัตโนมัติ.
การรวมอุปกรณ์ฉุดเข้ากับการควบคุมการผลิต
ระบบลากจูงอัตโนมัติเต็มรูปแบบจําเป็นต้องมีการประสานงานระหว่างฮาร์ดแวร์กลไกและซอฟต์แวร์การผลิต.
อุปกรณ์ฉุดลากควรสื่อสารกับตัวควบคุม AGV ผ่านสถานะที่กําหนดไว้อย่างชัดเจน เช่น:
- เปิด
- พร้อมที่จะจับคู่
- การย้ายตําแหน่ง
- ล็อคแล้ว
- ตรวจพบรถพ่วง
- การเชื่อมต่อล้มเหลว
- พร้อมปล่อย
- ปล่อยแล้ว
- ความผิด
สถานะเหล่านี้อนุญาตให้ระบบการจราจรและการควบคุมงานทําการตัดสินใจที่ปลอดภัยยิ่งขึ้น.
ตัวอย่างเช่น AGV ไม่ควรได้รับเส้นทางการขนส่งจนกว่าการเชื่อมต่อรถพ่วงจะได้รับการยืนยัน ที่ปลายทางงานต่อไปไม่ควรเริ่มต้นจนกว่ารถพ่วงจะถูกปล่อยและรถได้เคลื่อนออกจากสถานีแล้ว.
ระบบยังอาจแลกเปลี่ยนข้อมูลกับ:
- ซอฟต์แวร์กําหนดเวลาการผลิต
- การจัดการคลังสินค้า
- ระบบการดําเนินการผลิต
- ตัวควบคุมเวิร์กสเตชัน
- การจัดการการชาร์จ
- ซอฟต์แวร์ควบคุมการจราจร
- ระบบการระบุตัวตน
- ผู้ควบคุมความปลอดภัย
บทบาทที่กว้างขึ้นของ ยานพาหนะนําทางอัตโนมัติในการผลิตอัจฉริยะ คือการเชื่อมต่อการเคลื่อนไหวของวัสดุกับจังหวะการผลิตจริง อุปกรณ์ฉุดรองรับการเชื่อมต่อนั้นโดยทําให้การรับรถพ่วงและการส่งมอบซ้ําได้.
ปัญหาอุปกรณ์ฉุดทั่วไป
กลไกปิดโดยไม่จับภาพรถพ่วง
ซึ่งมักจะบ่งบอกถึงการเชื่อมต่อที่ไม่ถูกต้อง การเปลี่ยนแปลงตําแหน่งของรถพ่วงมากเกินไป ความสูงของคานลากไม่ถูกต้อง หรือตรรกะของเซ็นเซอร์ที่ไม่สมบูรณ์.
ตัวนําทางแบบกลไกและการตรวจจับการปรากฏตัวของรถพ่วงสามารถปรับปรุงความน่าเชื่อถือได้.
รถพ่วงกระตุกเมื่อการเคลื่อนไหวเริ่มขึ้น
สาเหตุที่เป็นไปได้ ได้แก่ ระยะห่างของข้อต่อที่มากเกินไป การเร่งความเร็วที่รุนแรง ล้อรถเข็นไม่ดี พื้นไม่เรียบ หรือการหย่อนในการเชื่อมต่อคานลาก.
วิธีแก้ปัญหาควรจัดการกับระบบลากจูงเต็มรูปแบบ แทนที่จะลดความเร็วของยานพาหนะเท่านั้น.
ข้อต่อสึกหรออย่างรวดเร็ว
การวางแนวที่ไม่ตรงสามารถใช้แรงด้านข้างกับหมุดตะขอบูชและแผ่นยึด ผลกระทบซ้ํา ๆ ระหว่างการเชื่อมต่อยังสามารถเพิ่มการสึกหรอ.
รถพ่วงและ AGV ควรตรงตามข้อต่อในตําแหน่งที่ควบคุมและอยู่ตรงกลาง.
รถพ่วงเริ่มไม่มั่นคงในทางโค้ง
เส้นทางอาจแน่นเกินไป ความเร็วอาจสูงเกินไป ตําแหน่งเดือยอาจไม่เหมาะสม หรือการจัดล้อรถพ่วงอาจไม่เป็นไปตาม AGV อย่างราบรื่น.
การตรวจสอบเส้นทางแบบกวาดสามารถระบุสาเหตุที่แท้จริงได้.
อุปกรณ์ไม่ปล่อยอย่างสม่ําเสมอ
ซึ่งอาจเป็นผลมาจากภาระทางกลที่เหลืออยู่บนข้อต่อ การปนเปื้อน การสึกหรอของแอคชูเอเตอร์ ตําแหน่งรถพ่วงที่ไม่ดี หรือส่วนประกอบล็อคที่เสียหาย.
สถานีปล่อยควรปล่อยให้รถพ่วงมีเสถียรภาพโดยไม่ทําให้กลไกตึง.
AGV หยุด แต่รถพ่วงยังคงเคลื่อนที่ต่อไป
โปรไฟล์การเบรกอาจไม่ตรงกับสภาพการลากจูงที่บรรทุก การกวาดล้างคานลากที่มากเกินไปยังสามารถสร้างผลกระทบรองหลังจากที่ AGV เริ่มหยุด.
พฤติกรรมการหยุดควรได้รับการตรวจสอบด้วยโหลดที่เป็นตัวแทนและสภาพเส้นทาง.
การบํารุงรักษาและการตรวจสอบ
อุปกรณ์ฉุดลากดําเนินการรอบทางกลซ้ําๆ และควรรวมอยู่ในการบํารุงรักษาเชิงป้องกัน แทนที่จะตรวจสอบหลังจากเกิดความล้มเหลวเท่านั้น.
การตรวจสอบด้วยภาพรายวัน
ผู้ปฏิบัติงานสามารถมองหาส่วนประกอบที่โค้งงอ ตัวยึดหลวม เซ็นเซอร์ที่เสียหาย ระยะห่างที่ผิดปกติ เศษซาก หรือการเคลื่อนไหวที่ไม่สมบูรณ์.
ควรตรวจสอบการเปลี่ยนแปลงตําแหน่งข้อต่อที่มองเห็นได้ก่อนดําเนินการต่อ.
การตรวจสอบกลไกการล็อค
หมุด ตะขอ สลัก สปริง และบูชควรเคลื่อนที่ได้อย่างอิสระและไปถึงตําแหน่งที่ต้องการ.
การสึกหรอสามารถค่อยๆ เพิ่มระยะห่างได้แม้ว่ากลไกจะยังคงใช้งานได้ก็ตาม.
การตรวจสอบเซนเซอร์
เซ็นเซอร์การเชื่อมต่อควรได้รับการทดสอบเพื่อยืนยันว่ามีการรายงานสถานะเปิด ล็อค และข้อผิดพลาดอย่างถูกต้อง.
การมีเพศสัมพันธ์ที่ปลอดภัยด้วยกลไกพร้อมข้อเสนอแนะที่ไม่ถูกต้องสามารถหยุดการผลิตได้ การมีเพศสัมพันธ์ที่ไม่ปลอดภัยกับสัญญาณล็อคที่ผิดพลาดทําให้เกิดความเสี่ยงที่ร้ายแรงยิ่งขึ้น.
การตรวจสอบโครงสร้างการติดตั้ง
โครงยึดจะถ่ายเทแรงเข้าสู่โครงรถ AGV ควรตรวจสอบตัวยึด รอยเชื่อม ฉากยึด และการเชื่อมต่อโครงสร้างเพื่อดูการหลวม การเสียรูป หรือข้อบ่งชี้ความล้า.
การหล่อลื่น
การหล่อลื่นควรเป็นไปตามการออกแบบกลไกและสภาพแวดล้อมการทํางาน น้ํามันหล่อลื่นที่มากเกินไปสามารถเก็บฝุ่นและเศษในขณะที่การหล่อลื่นไม่เพียงพอสามารถเพิ่มแรงเสียดทานและการสึกหรอ.
การตรวจสอบข้างรถพ่วง
การบํารุงรักษาควรรวมถึงคานลากของรถพ่วง ล้อ แบริ่ง เฟรม ตัวหยุด และส่วนต่อประสานข้อต่อ.
อุปกรณ์ฉุดที่ได้รับการดูแลอย่างดีไม่สามารถชดเชยกลุ่มรถพ่วงที่เสียหายหรือไม่สอดคล้องกันได้.
วิธีการเลือกอุปกรณ์ฉุดที่เหมาะสม
กระบวนการคัดเลือกที่มีโครงสร้างช่วยลดความเสี่ยงในการเลือกกลไกโดยพิจารณาจากรูปลักษณ์หรือภาระที่ระบุเท่านั้น.
ขั้นตอนที่ 1: กําหนดงานขนส่ง
บันทึกประเภทโหลดขนาดรถเข็นปริมาณรถพ่วงความถี่ในการรับสถานีจัดส่งและระดับอัตโนมัติที่ต้องการ.
ขั้นตอนที่ 2: ตรวจสอบรถเข็นที่มีอยู่
วัดความสูงของคานลาก รูปทรงการเชื่อมต่อ สภาพล้อ พฤติกรรมการหมุน การแปรผันของมิติ และความเสถียรในการจอดรถ.
ขั้นตอนที่ 3: ทําแผนที่เส้นทาง
ระบุส่วนตรง เส้นโค้ง ทางลาด ทางเดินแคบ โซนเชื่อมต่อ การเปลี่ยนพื้น และพื้นที่ทํางานที่ใช้ร่วมกัน.
ขั้นตอนที่ 4: ประเมินแรงแบบไดนามิก
พิจารณาความต้านทานการสตาร์ท การเร่งความเร็ว การเบรก การไล่ระดับสี การกระแทก และแรงผลักของรถพ่วง.
ขั้นตอนที่ 5: เลือกแนวคิดการมีเพศสัมพันธ์
เปรียบเทียบการจัดเรียงพิน ตะขอ การยก การนั่งใต้รถ และการจัดวางแบบประกบตามรถเข็นและเส้นทางจริง.
ขั้นตอนที่ 6: ออกแบบความทนทานต่อการเชื่อมต่อ
กําหนดวิธีการจัดแนว AGV ความแปรผันของตัวนําทางกลสามารถแก้ไขได้มากเพียงใด และวิธีการตรวจพบความสําเร็จของการเชื่อมต่อ.
ขั้นตอนที่ 7: วางแผนตรรกะด้านความปลอดภัย
ระบุพฤติกรรมการล็อค, การล็อคการเคลื่อนไหว, การปล่อยฉุกเฉิน, การยึดรถพ่วง, เงื่อนไขการหยุดและการกู้คืนข้อผิดพลาด.
ขั้นตอนที่ 8: ตรวจสอบความถูกต้องด้วยโหลดที่เป็นตัวแทนการผลิต
การทดสอบควรรวมถึงน้ําหนักปกติ น้ําหนักบรรทุกสูงสุดที่คาดหวัง รถเข็นเปล่า รถเข็นที่ชํารุด การเลี้ยว ทางลาด การหยุดฉุกเฉิน ความพยายามในการเชื่อมต่อที่ล้มเหลว และรอบการรับซ้ํา.
อุปกรณ์ฉุดลากที่ดีที่สุดไม่จําเป็นต้องเป็นกลไกที่ซับซ้อนที่สุด มันคือการออกแบบที่ตรงกับยานพาหนะรถพ่วงเส้นทางระบบควบคุมและเงื่อนไขการทํางานประจําวันอย่างสม่ําเสมอ.
บทสรุป
อุปกรณ์ฉุดลากเป็นส่วนสําคัญของระบบลากจูงอัตโนมัติ เนื่องจากจะถ่ายโอนแรง ควบคุมการเชื่อมต่อรถพ่วง และมีอิทธิพลต่อประสิทธิภาพการเทียบท่า การเลี้ยว การหยุด และการปล่อย.
การเลือกที่เชื่อถือได้ต้องใช้มากกว่าการตรวจสอบน้ําหนักรถพ่วง วิศวกรควรประเมินความต้านทานการเริ่มต้นการโหลดแบบไดนามิกรูปทรงของเส้นทางการเบรกการจัดตําแหน่งข้อต่อความสอดคล้องของรถพ่วงอินเตอร์ล็อคความปลอดภัยและการเข้าถึงการบํารุงรักษา.
หมุดคู่มืออาจจะเหมาะสําหรับการดําเนินงานช่วยง่ายในขณะที่หมุดอัตโนมัติตะขอระบบการยกและกลไกใต้ขี่สนับสนุนระดับที่สูงขึ้นของระบบอัตโนมัติ การออกแบบแต่ละมีข้อกําหนดที่แตกต่างกันสําหรับความถูกต้องของการเชื่อมต่อคําแนะนําทางกลการยืนยันเซ็นเซอร์และการกู้คืนข้อผิดพลาด.
โครงการ AGV ที่เชื่อถือได้มากที่สุดถือว่าอุปกรณ์ฉุดเป็นส่วนหนึ่งของระบบการจัดการวัสดุแบบบูรณาการ เมื่อข้อต่อรถพ่วงยานพาหนะเส้นทางและการควบคุมการผลิตได้รับการออกแบบทางวิศวกรรมร่วมกันงานลากจูงซ้ํา ๆ จะปลอดภัยมั่นคงมากขึ้นและง่ายต่อการจัดการ.
คําถามที่พบบ่อย
อุปกรณ์ฉุดลากบน AGV คืออะไร?
อุปกรณ์ฉุดลากเป็นข้อต่อทางกลที่เชื่อมต่อ AGV กับรถเข็น รถพ่วง หรือตัวพาวัสดุ โดยจะถ่ายโอนแรงลากจูงและแรงเบรกในขณะที่อนุญาตให้ควบคุมการเลี้ยวได้ เวอร์ชันอัตโนมัติอาจรวมถึงแอคชูเอเตอร์ ไกด์ เซ็นเซอร์ตําแหน่ง ล็อคความปลอดภัย และข้อเสนอแนะของตัวควบคุม.
ฉันจะเลือกอุปกรณ์ฉุดที่ถูกต้องได้อย่างไร?
เริ่มต้นด้วยโหลดจริงการออกแบบรถพ่วงเส้นทางสภาพพื้นรัศมีการหมุนการไล่ระดับสีและวิธีการเชื่อมต่อ จากนั้นประเมินความต้านทานการเริ่มต้นแรงเบรกความอดทนในการเชื่อมต่อตรรกะด้านความปลอดภัยและความต้องการในการบํารุงรักษา การเลือกควรใช้รถเข็นการผลิตจริงมากกว่าน้ําหนักที่ระบุเพียงอย่างเดียว.
อุปกรณ์ฉุดสามารถเชื่อมต่อโดยอัตโนมัติได้หรือไม่?
ใช่. ระบบอัตโนมัติสามารถใช้หมุดขับเคลื่อนตะขอข้อต่อยกหรือกลไกใต้การขับขี่ ข้อต่ออัตโนมัติที่เชื่อถือได้ต้องมีการวางตําแหน่งรถพ่วงที่ทําซ้ําได้การเชื่อมต่อ AGV ที่แม่นยําคําแนะนําทางกลการตรวจจับสถานะล็อคการตรวจจับรถพ่วงและกระบวนการกู้คืนที่มีการควบคุมเมื่อการมีส่วนร่วมล้มเหลว.
เหตุใดรถพ่วง AGV จึงเคลื่อนที่ไปด้านข้างระหว่างการเลี้ยว?
การเคลื่อนไหวด้านข้างอาจเป็นผลมาจากการติดตามรถพ่วงนอกเส้นทางรูปทรงของจุดหมุนที่ไม่เหมาะสมความเร็วที่มากเกินไปการจัดตําแหน่งล้อที่ไม่ดีเส้นทางที่คับแคบหรือระยะห่างของข้อต่อมากเกินไป ควรประเมินเส้นทางที่กวาดอย่างสมบูรณ์เนื่องจากรถพ่วงไม่ได้เดินตามเส้นเดียวกันกับ AGV ลากจูงเสมอไป.
ควรตรวจสอบอุปกรณ์ฉุดลากบ่อยแค่ไหน?
ควรตรวจสอบสภาพการมองเห็นและประสิทธิภาพการล็อคอย่างสม่ําเสมอซึ่งเป็นส่วนหนึ่งของการทํางานตามปกติ หมุดตะขอบูชแอคชูเอเตอร์เซ็นเซอร์ตัวยึดและอินเทอร์เฟซของรถพ่วงจําเป็นต้องมีการตรวจสอบตามกําหนดเวลาตามความถี่ของวงจรสภาพโหลดการสึกหรอการปนเปื้อนและสภาพแวดล้อมการทํางาน.