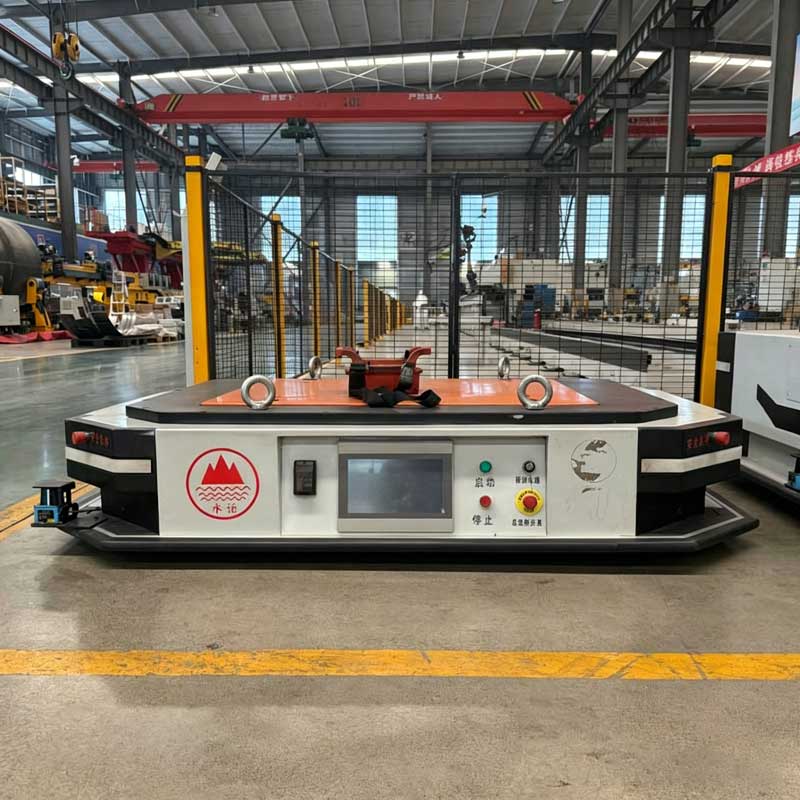
Mục lục
Giới thiệu
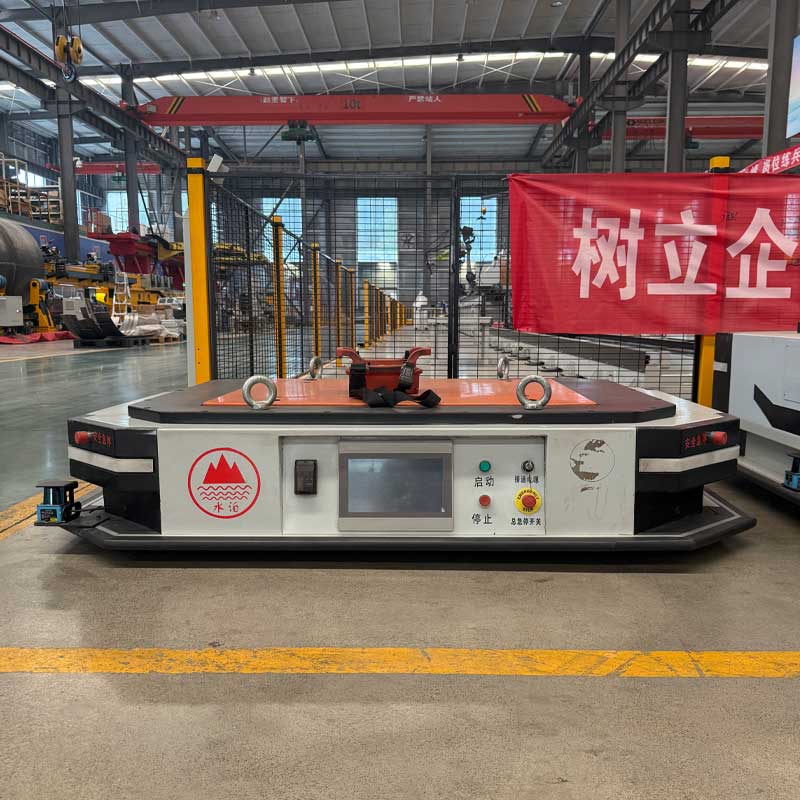
Một thiết bị kéo có thể trông giống như một kết nối tương đối đơn giản giữa một chiếc xe tự động và một chiếc xe đẩy vật liệu, nhưng ảnh hưởng của nó mở rộng trên toàn bộ quá trình vận chuyển.Nó xác định cách đáng tin cậy xe kết nối với một tải, làm thế nào trơn tru trailer theo lộ trình kế hoạch, và làm thế nào an toàn hệ thống dừng lại, rẽ, bến tàu, và phát hành vật liệu vận chuyển.
Trong hệ thống AGV công nghiệp, thiết bị kéo thường đề cập đến cụm khớp nối cơ học và được điều khiển được sử dụng để kết nối một chiếc xe tự động với một hoặc nhiều xe đẩy, rơ moóc, đồ đạc hoặc vật liệu mang. nó có thể được kết nối thủ công, tự động tham gia, nâng lên vị trí hoặc được điều khiển thông qua hệ thống trung tâm của xe.
Chọn thiết kế sai có thể tạo ra chuyển động rơ moóc không ổn định, lỗi khớp nối, nhiễu tuyến đường, hao mòn thành phần quá mức hoặc hành vi dừng không an toàn. Chọn thiết bị kéo phù hợp giúp biến chuyển động vật liệu lặp đi lặp lại thành quy trình sản xuất ổn định và có thể đo lường được.
Hướng dẫn này giải thích:
- Làm thế nào một thiết bị kéo công nghiệp hoạt động
- Các loại kết nối kéo AGV chính
- Tại sao chỉ trọng lượng trailer là không đủ để lựa chọn
- Cách bố trí tuyến đường ảnh hưởng đến hiệu suất lực kéo
- Điều gì làm cho khớp nối tự động đáng tin cậy
- Cách phanh, điều khiển và các chức năng an toàn nên làm việc cùng nhau
- Những điểm bảo trì nào đáng được quan tâm thường xuyên
Thiết bị kéo trong hệ thống AGV là gì?
Một xe dẫn hướng tự động là một hệ thống di động di chuyển vật liệu dọc theo các tuyến đường được lên kế hoạch bằng cách sử dụng các công nghệ điều hướng, điều khiển, cảm biến và an toàn.Tùy thuộc vào cấu trúc của nó, xe có thể mang tải trực tiếp, nâng pallet, di chuyển bên dưới một tàu sân bay, hoặc kéo một hoặc nhiều xe kéo.
Một thiết bị kéo là cơ chế kết nối được sử dụng trong cấu hình cuối cùng. mục đích chính của nó là chuyển lực kéo từ AGV sang tàu sân bay vận chuyển trong khi duy trì mối quan hệ cơ học được kiểm soát giữa chúng.
Một thiết bị kéo hoàn chỉnh có thể bao gồm:
- Chốt kéo, móc, thanh kéo hoặc đầu khớp nối
- Một cơ chế khóa và nhả
- Một khung gắn
- Cảm biến phát hiện vị trí
- Hướng dẫn cơ khí
- Một thiết bị truyền động điện, khí nén, thủy lực hoặc hỗ trợ lò xo
- Khóa liên động an toàn
- Phản hồi trạng thái cho bộ điều khiển AGV
- Các điều khoản giải phóng thủ công khẩn cấp
Cơ chế phải làm nhiều hơn là giữ hai thành phần với nhau.Nó phải duy trì ổn định trong quá trình tăng tốc, phanh, vào cua, lắp ghép và lặp đi lặp lại chu kỳ sản xuất.
Một thiết kế đáng tin cậy cũng nên làm cho tình trạng khớp nối rõ ràng. hệ thống điều khiển nên biết liệu trailer được kết nối chính xác, định vị không chính xác, phát hành, hoặc vẫn gắn khi AGV nhận được lệnh tiếp theo của nó.
Cách thức hoạt động của thiết bị kéo
Nguyên tắc vận hành cơ bản rất đơn giản: AGV thẳng hàng với rơ moóc, khớp nối, xác nhận rằng kết nối an toàn, vận chuyển tải và giải phóng tải tại đích.
Quá trình thực tế chi tiết hơn.
Tiếp cận và căn chỉnh
AGV di chuyển về phía xe kéo theo một đường nối xác định. hướng dẫn cơ học, dữ liệu điều hướng, cảm biến hoặc điểm đánh dấu trực quan giúp đặt xe trong dung sai khớp nối.
Căn chỉnh tốt làm giảm tải bên trên thiết bị kéo.Nó cũng ngăn chặn chốt khớp nối hoặc móc tấn công khung trailer.
Sự tham gia của khớp nối
Khi xe đến đúng vị trí, thiết bị kéo sẽ gắn vào thanh kéo rơ moóc hoặc điểm kết nối. Cơ cấu có thể sử dụng chốt, móc, chốt, cấu trúc nâng hoặc cụm khóa tự động.
Kết nối không nên phụ thuộc vào tác động không kiểm soát. va chạm lặp đi lặp lại giữa AGV và trailer có thể làm hỏng các bề mặt khớp nối và giảm dần độ chính xác định vị.
Xác nhận kết nối
Một cảm biến xác nhận liệu cơ chế đã đạt đến vị trí khóa của nó. AGV không nên bắt đầu kéo chỉ vì nó đã đến tọa độ dự kiến.
Định vị và ghép nối thành công là hai điều kiện khác nhau. logic điều khiển nên xác minh cả hai.
Chuyển động tải
Khi AGV tăng tốc, thiết bị kéo chuyển lực cho rơ moóc.Trong các lượt, khớp nối phải cho phép chuyển động góc yêu cầu mà không có khoảng trống hoặc ràng buộc quá mức.
Kết nối cũng chịu sự thay đổi lực khi rơ moóc đi qua các mối nối sàn, đường dốc, bề mặt không bằng phẳng hoặc các tuyến đường cong.
Phanh và dừng
Trong quá trình giảm tốc, rơ moóc có thể đẩy về phía trước so với AGV. Do đó, thiết bị kéo phải xử lý lực theo cả hướng kéo và hướng nén.
Hiệu suất dừng phụ thuộc vào phanh AGV, khối lượng rơ moóc, lực cản của bánh xe, độ dốc của tuyến đường, tốc độ xe và hình dạng khớp nối.
Phát hành
Tại điểm đến, AGV xác nhận vị trí của nó và kích hoạt cơ chế nhả. hệ thống nên xác minh rằng trailer đã bị ngắt kết nối trước khi xe di chuyển đi.
Việc nhả không hoàn chỉnh có thể kéo rơ-moóc một cách bất ngờ hoặc làm hỏng cụm khớp nối.
Các loại thiết bị kéo công nghiệp chính
Các ứng dụng kéo khác nhau đòi hỏi các phương pháp kết nối khác nhau.Không có thiết bị kéo phổ quát phù hợp với mọi tải trọng, tuyến đường và môi trường sản xuất.
Khớp nối chân thủ công
Khớp nối chốt thủ công sử dụng chốt có thể tháo rời để kết nối cấu trúc kéo AGV với thanh kéo rơ moóc.
Thiết kế này là cơ khí đơn giản và dễ dàng để kiểm tra.Nó có thể phù hợp khi thay đổi trailer là không thường xuyên hoặc khi một nhà điều hành đã tham gia vào việc bốc xếp.
Tuy nhiên, khớp nối bằng tay làm giảm mức độ tự động hóa.Nó cũng đòi hỏi các thủ tục rõ ràng để đảm bảo rằng pin được chèn đầy đủ và bảo đảm trước khi vận chuyển bắt đầu.
Khớp nối pin tự động
Khớp nối chốt tự động căn chỉnh với kết nối rơ moóc và lắp hoặc khóa chốt thông qua bộ truyền động.
Thiết bị kéo này phù hợp cho các nhiệm vụ nhận và giao hàng lặp đi lặp lại trong đó AGV phải hoạt động mà không cần can thiệp thủ công. cảm biến vị trí có thể xác nhận xem khớp nối mở, đóng hay khóa.
Hệ thống chốt tự động yêu cầu lắp ghép chính xác hơn so với các kết nối thủ công cơ bản. thanh kéo rơ moóc phải duy trì trong phạm vi chiều cao và vị trí được xác định.
Thiết bị kéo kiểu móc
Một cơ chế móc bắt một vòng lặp, vòng, hoặc thanh kéo trên trailer.Nó có thể sử dụng trọng lực, lực lượng mùa xuân, hoặc một thiết bị truyền động để khóa kết nối.
Hệ thống kiểu móc có thể hỗ trợ khớp nối nhanh, nhưng hình dạng mở phải ngăn chặn việc vô tình nhả ra trong khi rẽ, chuyển tiếp sàn hoặc thay đổi lực đột ngột.
Kết nối móc và rơ moóc phải được thiết kế như một cặp phù hợp thay vì được chọn độc lập.
Cơ chế lực kéo nâng
Cơ cấu nâng di chuyển bên dưới hoặc xung quanh một phần của kết nối rơ moóc và nâng nó lên vị trí kéo chắc chắn.
Cấu hình này có thể giúp tự động hóa khớp nối khi trailer bao gồm một thanh kéo tương thích hoặc cấu trúc hỗ trợ.Nó cũng có thể làm giảm nhu cầu chèn pin thủ công chính xác.
Hành trình nâng, chiều cao rơ moóc, biến thể sàn và cân bằng tải đều phải được đánh giá. Nếu cơ cấu nâng quá nhiều trọng lượng rơ moóc, nó có thể ảnh hưởng đến lực kéo, lái hoặc độ ổn định của AGV.
Cơ chế kéo gầm xe
Một AGV dưới đi xe di chuyển bên dưới một giỏ hàng và tham gia vào một điểm khớp nối từ bên dưới. xe có thể nâng một pin, nâng tấm, hoặc cơ chế quay để bảo đảm giỏ hàng.
Cách tiếp cận này có thể làm giảm dấu chân bên ngoài của hệ thống kéo và có thể hỗ trợ bố trí xưởng nhỏ gọn. tuy nhiên, xe đẩy phải cung cấp đủ khoảng trống dưới thân xe và vị trí gắn kết nhất quán.
Các mảnh vụn sàn và sự can thiệp của cấu trúc cũng cần được chú ý vì khớp nối hoạt động gần mặt đất.
Thanh kéo và khớp nối khớp nối
Một kết nối thanh kéo tạo ra một khớp xoay giữa AGV và trailer.Nó cho phép tàu sân bay để làm theo xe kéo thông qua các đường cong.
Vị trí trục ảnh hưởng mạnh mẽ đến việc theo dõi xe kéo. Một điểm khớp nối được đặt kém có thể gây ra việc cắt góc rộng, xoay đuôi quá mức hoặc hành vi không ổn định khi đảo chiều.
Do đó, thiết kế thanh kéo nên được đánh giá cùng với lộ trình thay vì như một bộ phận cơ khí riêng biệt.
So sánh thiết bị kéo
| Loại thiết bị kéo | Ng dụng phù hợp nhất | Lợi thế chính | Giới hạn chính | Kiểm tra thiết kế chính |
|---|---|---|---|---|
| Khớp nối chân thủ công | Thay đổi trailer không thường xuyên | Xây dựng và kiểm tra đơn giản | Yêu cầu sự tham gia của nhà điều hành | Giữ chân và truy cập thủ công |
| Khớp nối pin tự động | Vận chuyển không người lái lặp đi lặp lại | Hỗ trợ tự động lấy và phát hành | Yêu cầu lắp ghép chính xác | Xác nhận và căn chỉnh cảm biến |
| Khớp nối kiểu móc | Kết nối giỏ hàng nhanh | Tham gia nhanh chóng | Chuyển động có thể xảy ra trong kết nối | Hình học móc và khóa bảo mật |
| Cơ chế lực kéo nâng | Xử lý rơ moóc tự động | Kết hợp sự liên kết và sự tham gia | Nhiều thành phần chuyển động hơn | Nâng đột quỵ và chiều cao trailer |
| Cơ chế gầm xe | Vận chuyển xe đẩy nhỏ gọn | Sử dụng không gian bên dưới sóng mang | Yêu cầu cấu trúc giỏ hàng tương thích | Giải phóng mặt bằng và vị trí tham gia |
| Thanh kéo khớp nối | Các tuyến đường kéo cong | Cho phép xoay trailer qua các lượt | Có thể tăng đường quét | Vị trí xoay và theo dõi trailer |
Tại sao trọng lượng kéo không đủ để lựa chọn
Một sai lầm phổ biến là chọn một thiết bị kéo chỉ theo trọng lượng danh nghĩa của trailer và tải trọng của nó. trọng lượng tĩnh là quan trọng, nhưng nó không mô tả các lực lượng kinh nghiệm trong quá trình di chuyển thực t.
Một đánh giá hữu ích hơn sẽ xem xét tình trạng kéo hoàn chỉnh.
Kháng khởi đầu
AGV phải tạo ra đủ lực để vượt qua lực cản của bánh xe và bắt đầu di chuyển rơ moóc. Một chiếc xe đẩy có bánh xe bị hỏng, vòng bi chặt hoặc bánh xe bị lệch có thể cần lực khởi động nhiều hơn so với một chiếc xe đẩy được bảo trì tốt có cùng trọng lượng.
Cán kháng
Khi rơ moóc đang di chuyển, bánh xe, tiếp xúc sàn, căn chỉnh và tình trạng ổ trục của nó tiếp tục ảnh hưởng đến lực truyền qua thiết bị kéo.
Khả năng chống lăn có thể khác nhau giữa các điều kiện tải và không tải.Nó cũng có thể thay đổi khi xe đẩy mặc.
Tăng tốc
Tăng tốc nhanh làm tăng lực tác dụng lên khớp nối. Cấu hình tăng tốc mượt mà có thể làm giảm tải sốc, dao động của rơ moóc và mài mòn cơ học.
Khả năng tăng tốc mạnh nhất có thể không phải lúc nào cũng là cài đặt sản xuất tốt nhất.
Độ dốc tuyến đường
Độ dốc làm tăng lực cần thiết để di chuyển rơ moóc lên trên và thay đổi hành vi dừng khi di chuyển xuống dưới.
Thiết bị kéo, hệ thống truyền động AGV và hệ thống phanh phải được đánh giá trong điều kiện tuyến đường kém thuận lợi nhất, không chỉ trên sàn thử nghiệm bằng phẳng.
Lực phanh
Trong quá trình phanh, rơ moóc có thể đẩy vào xe kéo. tải trọng nén này có thể khác với lực kéo bình thường.
Kết nối phải được kiểm soát mà không có chuyển động, kích hoặc va chạm quá mức.
Động tác động
Các mối nối sàn, chướng ngại vật nhỏ, vòng quay và bề mặt không bằng phẳng có thể tạo ra các đỉnh lực trong thời gian ngắn. Một khớp nối chỉ được chọn để kéo ổn định có thể bị mài mòn sớm dưới tải trọng động lặp đi lặp lại.
Đánh giá rộng hơn này có thể được mô tả như là đường bao lực kéo: toàn bộ các lực kéo, đẩy, góc, dọc và lực tác động mà kết nối có thể gặp phải trong quá trình sản xuất.
Bố cục tuyến đường ảnh hưởng như thế nào đến hiệu suất lực kéo
Tuyến đường xác định cách AGV và rơ moóc di chuyển như một hệ thống được kết nối.Một thiết bị kéo hoạt động tốt trên đường thử thẳng có thể hoạt động khác nhau trong một xưởng thực t.
Bán kính quay
AGV phải có đủ không gian để quay mà không buộc kết nối rơ moóc vượt quá góc cho phép.
Đường cong chặt có thể khiến thanh kéo tiếp xúc với thân xe hoặc tác dụng lực bên lên chốt khớp nối.
Đoạn giới thiệu không theo dõi
Rơ moóc không phải lúc nào cũng đi theo đường chính xác của AGV. Trong một lần rẽ, bánh xe của chúng có thể di chuyển bên trong đường đi của xe.
Đối với tàu nhiều rơ moóc, hiệu ứng này có thể trở nên quan trọng hơn. quy hoạch tuyến đường nên xem xét mọi rơ moóc, không chỉ dấu chân AGV.
Đuôi xích đu
Khi một đoạn trailer dài quay, phần phía sau của nó có thể xoay ra ngoài. điều này có thể tạo ra sự can thiệp với giá đỡ, máy móc, cột, hàng rào an toàn hoặc làn đường dành cho người đi b.
Vị trí trục của thiết bị kéo ảnh hưởng đến kích thước của chuyển động này.
Đảo ngược
Đảo ngược một trailer là khó khăn hơn kéo nó về phía trước. sửa chữa lái nhỏ có thể tạo ra những thay đổi lớn trong góc trailer.
Một số hệ thống kéo nên tránh chuyển động ngược thường lệ trừ khi AGV, hình học rơ moóc, cảm biến và phần mềm điều khiển được thiết kế đặc biệt cho nó.
Tình trạng sàn
Sàn không bằng phẳng, khe co giãn, cống, đường dốc và hư hỏng bề mặt có thể tạo ra chuyển động dọc và ngang tại khớp nối.
Thiết bị kéo phải cho phép khớp nối cần thiết mà không bị lỏng hoặc không ổn định.
Chiều rộng tuyến đường
Chiều rộng tuyến đường nên bao gồm đường quét của AGV, khớp nối, rơ moóc và tải. nó cũng nên tính đến sự thay đổi vị trí và tách biệt an toàn khỏi thiết bị xung quanh.
Một Xe dịch vụ AGV kết hợp điều hướng, cảm biến an toàn, điều khiển ổ đĩa, các thành phần xử lý tải và cơ chế kéo như một hệ thống vận chuyển vật liệu tích hợp. đánh giá các hệ thống này với nhau đáng tin cậy hơn so với việc coi khớp nối như một phụ kiện bị cô lập.
Độ chính xác của khớp nối và Docking tự động
Khớp nối tự động phụ thuộc vào sự liên kết lặp lại giữa AGV và rơ moóc. hệ thống cần đủ dung sai để xử lý biến thể bình thường, nhưng không quá nhiều giải phóng mặt bằng mà kết nối trở nên không ổn định.
Một số yếu tố ảnh hưởng đến độ chính xác của đế cắm.
Vị trí trailer
Một trailer đặt ở một góc độ khác nhau hoặc khoảng cách có thể rơi ra ngoài phạm vi tham gia. dừng cơ khí hoặc vị trí đậu xe được đánh dấu có thể giúp duy trì tính nhất quán.
Chiều cao thanh kéo
Những thay đổi về độ mòn của bánh xe, mức sàn, tải trọng của rơ moóc hoặc biến dạng khung có thể làm thay đổi chiều cao khớp nối.
Thiết bị kéo dẫn hướng hoặc nổi có thể đáp ứng được sự thay đổi hạn chế, nhưng sự chênh lệch chiều cao quá mức không nên được coi là bình thường.
Độ chính xác của điều hướng
AGV phải đạt đến điểm lắp ghép với vị trí và tiêu đề được kiểm soát. cách tiếp cận cuối cùng có thể sử dụng giảm tốc độ, cảm biến cục bộ, điểm đánh dấu, gương phản xạ hoặc hướng dẫn cơ học.
Hướng dẫn cơ khí
Hướng dẫn giảm dần có thể giúp trung tâm kết nối trailer trước khi khóa. bề mặt hướng dẫn nên được thiết kế để sửa chữa các lỗi nhỏ mà không tạo ra một tác động cứng.
Xác nhận cảm biến
Một hệ thống mạnh mẽ có thể sử dụng nhiều hơn một điều kiện để xác nhận khớp nối. ví dụ, nó có thể kiểm tra vị trí thiết bị truyền động và sự hiện diện của kết nối trailer.
Điều này làm giảm nguy cơ nhận được tín hiệu khóa sai khi cơ chế đóng mà không bắt được rơ-moóc.
Phục hồi thất bại
Chương trình điều khiển nên xác định những gì xảy ra khi khớp nối không thành công. AGV có thể dừng, đảo ngược, sắp xếp lại, thử thử lại có giới hạn hoặc yêu cầu hỗ trợ người vận hành.
Những nỗ lực không kiểm soát được lặp đi lặp lại có thể làm hỏng cả thiết bị kéo và rơ moóc.
Yêu cầu an toàn đối với thiết bị kéo
Một thiết bị kéo là một phần của hệ thống kiểm soát tải trọng của xe. thiết kế an toàn của nó nên bao gồm cả hoạt động bình thường và các điều kiện thất bại có thể thấy trước.
Khóa tích cực
Kết nối nên vẫn an toàn về mặt cơ học khi nguồn điện bị gián đoạn.Một sự mất mát của năng lượng điện hoặc khí nén không nên tự động phát hành trailer trong quá trình di chuyển.
Giám sát trạng thái khóa
Bộ điều khiển AGV nên nhận được trạng thái khớp nối rõ ràng. chuyển động nên được ngăn chặn khi kết nối không đầy đủ hoặc không chắc chắn.
Phát hành có kiểm soát
Việc phát hành chỉ nên xảy ra tại một trạm được phê duyệt và trong các điều kiện chính xác. AGV nên được dừng lại, trailer nên được định vị an toàn, và hệ thống nên xác nhận rằng phát hành được cho phép.
Phát hành hướng dẫn sử dụng khẩn cấp
Nhân viên bảo trì có thể cần phải ngắt kết nối rơ moóc sau khi xảy ra lỗi. Có thể truy cập phương pháp nhả thủ công mà không cần đặt người dưới tải không ổn định hoặc giữa các bộ phận có thể di chuyển.
Giữ lại trailer
Trailer nên duy trì ổn định sau khi phát hành. phanh đỗ xe, khóa bánh xe, dừng sàn, hoặc các thiết bị cố định trạm có thể được yêu cầu trên các khu vực sản xuất dốc hoặc hoạt động.
Pinch-điểm bảo v
Khớp nối tự động tạo ra các khoảng trống di chuyển xung quanh chân, móc, thanh kéo và cơ chế nâng. bảo vệ, cảnh báo, truy cập hạn chế và trình tự vận hành được kiểm soát có thể làm giảm phơi nhiễm.
Dừng an toàn
Các cảm biến an toàn AGV phát hiện chướng ngại vật, nhưng sự kết hợp hoàn chỉnh giữa xe và rơ moóc xác định khoảng cách cần thiết để dừng lại.
Kế hoạch an toàn nên sử dụng cấu hình kéo đã tải thực tế thay vì chỉ sử dụng AGV chưa tải.
Thiết bị kéo so với hệ thống nâng và tải đơn vị
Không phải mọi nhiệm vụ vận chuyển vật liệu đều yêu cầu kéo. so sánh các khái niệm hệ thống có thể ngăn chặn một thiết bị kéo không phù hợp được thêm vào ứng dụng sai.
Hệ thống thiết bị kéo
Một AGV kéo kéo xe đẩy hoặc xe kéo phía sau nó. phương pháp này có hiệu quả khi một số tải có thể được di chuyển với nhau hoặc khi xe đẩy hiện có có thể được điều chỉnh để vận chuyển tự động.
Mối quan tâm kỹ thuật chính là độ tin cậy của khớp nối, theo dõi rơ-moóc, chiều rộng tuyến đường, phanh và tính nhất quán của xe đẩy.
Hệ thống AGV nâng
Một nâng AGV nâng một pallet, vật cố định, hoặc tàu sân bay và hỗ trợ tải trực tiếp.
Cách tiếp cận này loại bỏ kết nối rơ moóc có khớp nối nhưng yêu cầu căn chỉnh nâng chính xác, đủ độ ổn định tải và giá đỡ tương thích.
Hệ thống AGV tải đơn vị
Xe tải đơn vị chở vật liệu trên bệ, băng tải, con lăn hoặc cơ cấu chuyển tải.
Nó phù hợp cho việc giao hàng từ máy trạm đến máy trạm nơi tải có thể được chuyển tự động. xe hỗ trợ tải hơn là kéo nó.
Sự lựa chọn đúng đắn phụ thuộc vào:
- Vật liệu mang hiện có
- Số lượng tải yêu cầu
- Độ phức tạp của tuyến đường
- Phương thức chuyển
- Không gian sàn có sẵn
- Lắp ghép máy trạm
- Hỗn hợp sản phẩm
- Trình tự sản xuất
Một thiết bị kéo thường hấp dẫn khi một cơ sở đã sử dụng xe đẩy có bánh xe.Tuy nhiên, điều kiện xe đẩy và tính nhất quán về kích thước phải phù hợp cho tự động hóa.
Tích hợp thiết bị kéo với điều khiển sản xuất
Một hệ thống kéo hoàn toàn tự động đòi hỏi sự phối hợp giữa phần cứng cơ khí và phần mềm sản xuất.
Thiết bị kéo nên giao tiếp với bộ điều khiển AGV thông qua các trạng thái được xác định rõ ràng, chẳng hạn nh:
- Mở ra
- Sẵn sàng để cặp đôi
- Di chuyển vào vị trí
- Khóa
- Trailer phát hiện
- Khớp nối không thành công
- Sẵn sàng để phát hành
- Phát hành
- Lỗi
Các trạng thái này cho phép hệ thống kiểm soát giao thông và nhiệm vụ đưa ra quyết định an toàn hơn.
Ví dụ, một AGV không nên nhận được một tuyến đường vận chuyển cho đến khi kết nối trailer đã được xác nhận.Tại điểm đến, nhiệm vụ tiếp theo không nên bắt đầu cho đến khi trailer đã được phát hành và chiếc xe đã di chuyển ra khỏi nhà ga.
Hệ thống cũng có thể trao đổi thông tin với:
- Phần mềm lập kế hoạch sản xuất
- Quản lý kho
- Chế tạo hệ thống thực thi
- Bộ điều khiển máy trạm
- Quản lý tính phí
- Phần mềm điều khiển giao thông
- Hệ thống nhận dạng
- Bộ điều khiển an toàn
Vai trò rộng hơn của một xe dẫn đường tự động trong sản xuất thông minh là để kết nối chuyển động vật liệu với nhịp sản xuất thực tế. thiết bị kéo hỗ trợ kết nối đó bằng cách làm cho xe kéo và giao hàng lặp lại.
Các vấn đề về thiết bị kéo phổ biến
Cơ chế đóng lại mà không bắt được trailer
Điều này thường cho thấy việc lắp ghép không chính xác, thay đổi vị trí rơ-moóc quá mức, chiều cao thanh kéo không chính xác hoặc logic cảm biến không đầy đủ.
Hướng dẫn cơ học và phát hiện sự hiện diện của xe moóc có thể cải thiện độ tin cậy.
Trailer giật khi bắt đầu chuyển động
Các nguyên nhân có thể bao gồm khe hở khớp nối quá mức, tăng tốc mạnh, bánh xe đẩy kém, sàn không bằng phẳng hoặc kết nối thanh kéo bị chùng.
Giải pháp nên giải quyết toàn bộ hệ thống kéo thay vì chỉ giảm tốc độ xe.
Khớp nối mòn nhanh
Misalignment có thể áp dụng lực bên cho chân, móc, ống lót, và tấm gắn. tác động lặp đi lặp lại trong quá trình lắp ghép cũng có thể làm tăng sự mài mòn.
Rơ moóc và AGV phải đáp ứng khớp nối ở vị trí được kiểm soát và căn giữa.
Trailer trở nên không ổn định ở những khúc cua
Tuyến đường có thể quá chật, tốc độ có thể quá cao, vị trí trục quay có thể không phù hợp hoặc việc bố trí bánh xe moóc có thể không đi theo AGV một cách suôn sẻ.
Đánh giá đường dẫn quét có thể xác định nguyên nhân thực sự.
Thiết bị không phát hành liên tục
Điều này có thể là do tải trọng cơ học còn lại trên khớp nối, nhiễm bẩn, hao mòn bộ truyền động, định vị rơ moóc kém hoặc bộ phận khóa bị hỏng.
Trạm nhả phải cho phép rơ moóc duy trì ổn định mà không gây căng thẳng cho cơ cấu.
AGV dừng lại nhưng trailer vẫn tiếp tục di chuyển
Cấu hình phanh có thể không phù hợp với điều kiện kéo tải. giải phóng mặt bằng thanh kéo quá mức cũng có thể tạo ra một tác động thứ cấp sau khi AGV bắt đầu dừng lại.
Hành vi dừng phải được xác nhận với tải trọng đại diện và điều kiện tuyến đường.
Bảo trì và kiểm tra
Thiết bị kéo thực hiện các chu trình cơ học lặp đi lặp lại và phải được đưa vào bảo trì phòng ngừa thay vì chỉ được kiểm tra sau khi hỏng hóc.
Kiểm tra trực quan hàng ngày
Người vận hành có thể tìm kiếm các bộ phận bị cong, ốc vít lỏng lẻo, cảm biến bị hỏng, khoảng trống bất thường, mảnh vụn hoặc chuyển động không hoàn chỉnh.
Bất kỳ thay đổi có thể nhìn thấy nào ở vị trí khớp nối phải được nghiên cứu trước khi tiếp tục vận hành.
Kiểm tra cơ chế khóa
Các chốt, móc, chốt, lò xo và ống lót phải di chuyển tự do và đạt được vị trí dự định.
Mặc có thể dần dần tăng giải phóng mặt bằng ngay cả khi cơ chế vẫn xuất hiện chức năng.
Xác minh cảm biến
Các cảm biến kết nối nên được kiểm tra để xác nhận rằng các trạng thái mở, khóa và lỗi được báo cáo chính xác.
Một khớp nối an toàn cơ học với phản hồi không chính xác có thể ngừng sản xuất. một khớp nối không an toàn với tín hiệu bị khóa sai tạo ra rủi ro nghiêm trọng hơn.
Kiểm tra kết cấu lắp đặt
Khung lắp chuyển lực vào khung AGV. Chốt, mối hàn, giá đỡ và kết nối kết cấu phải được kiểm tra độ lỏng, biến dạng hoặc chỉ báo mỏi.
Bôi trơn
Bôi trơn nên tuân theo thiết kế cơ chế và môi trường hoạt động. dầu nhờn quá mức có thể thu thập bụi và mảnh vụn, trong khi bôi trơn không đủ có thể làm tăng ma sát và mài mòn.
Kiểm tra phía rơ-moóc
Việc bảo trì phải bao gồm thanh kéo rơ moóc, bánh xe, vòng bi, khung, điểm dừng và giao diện khớp nối.
Một thiết bị kéo được bảo trì tốt không thể bù đắp cho đội xe moóc bị hư hỏng hoặc không nhất quán.
Cách chọn thiết bị kéo phù hợp
Một quá trình lựa chọn có cấu trúc làm giảm nguy cơ chọn một cơ chế chỉ dựa trên sự xuất hiện hoặc tải trọng danh nghĩa.
Bước 1: Xác định nhiệm vụ vận chuyển
Ghi lại loại tải, kích thước giỏ hàng, số lượng xe kéo, tần suất đón, trạm giao hàng và mức độ tự động hóa cần thiết.
Bước 2: Kiểm tra các giỏ hàng hiện có
Đo chiều cao thanh kéo, hình học kết nối, tình trạng bánh xe, hành vi quay, biến đổi kích thước và độ ổn định đỗ xe.
Bước 3: Lập bản đồ lộ trình
Xác định các đoạn thẳng, đường cong, độ dốc, lối đi hẹp, khu vực lắp ghép, chuyển tiếp sàn và khu vực làm việc chung.
Bước 4: Đánh giá các lực động
Xem xét bắt đầu kháng, tăng tốc, phanh, gradient, tác động, và lực đẩy trailer.
Bước 5: Chọn khái niệm khớp nối
So sánh các cách sắp xếp chốt, móc, nâng, gầm và khớp nối theo xe đẩy và tuyến đường thực tế.
Bước 6: Thiết kế dung sai lắp ghép
Xác định cách AGV căn chỉnh, mức độ biến đổi mà các thanh dẫn hướng cơ học có thể điều chỉnh và cách phát hiện sự thành công của khớp nối.
Bước 7: Lập kế hoạch logic an toàn
Chỉ định hành vi khóa, khóa liên động, nhả khẩn cấp, giữ rơ moóc, điều kiện dừng và phục hồi lỗi.
Bước 8: Xác thực với tải đại diện sản xuất
Việc kiểm tra phải bao gồm tải trọng bình thường, tải trọng dự kiến tối đa, xe trống, xe cũ, rẽ, dốc, dừng khẩn cấp, nỗ lực ghép nối không thành công và chu kỳ lấy hàng lặp đi lặp lại.
Thiết bị kéo tốt nhất không nhất thiết phải là cơ chế phức tạp nhất.Đó là thiết kế phù hợp nhất quán với xe, rơ moóc, tuyến đường, hệ thống điều khiển và điều kiện hoạt động hàng ngày.
Kết luận
Thiết bị kéo là một phần quan trọng của hệ thống kéo tự động vì nó truyền lực, điều khiển kết nối rơ moóc và ảnh hưởng đến hiệu suất lắp ghép, quay, dừng và nhả.
Lựa chọn đáng tin cậy đòi hỏi nhiều hơn là kiểm tra trọng lượng trailer. kỹ sư nên đánh giá sức đề kháng bắt đầu, tải động, hình học tuyến đường, phanh, liên kết khớp nối, tính nhất quán của trailer, khóa liên động an toàn, và truy cập bảo trì.
Chân thủ công có thể phù hợp cho các hoạt động hỗ trợ đơn giản, trong khi chân tự động, móc, hệ thống nâng và cơ chế dưới chân hỗ trợ mức độ tự động hóa cao hơn. mỗi thiết kế có các yêu cầu khác nhau về độ chính xác của đế, hướng dẫn cơ học, xác nhận cảm biến và phục hồi lỗi.
Các dự án AGV đáng tin cậy nhất coi thiết bị kéo là một phần của hệ thống xử lý vật liệu tích hợp. Khi khớp nối, rơ moóc, xe, tuyến đường và điều khiển sản xuất được thiết kế cùng nhau, các nhiệm vụ kéo lặp đi lặp lại trở nên an toàn hơn, ổn định hơn và dễ quản lý hơn.
Câu hỏi thường gặp
Thiết bị kéo trên AGV là gì?
Một thiết bị kéo là khớp nối cơ học kết nối AGV với xe đẩy, xe kéo hoặc vật liệu mang.Nó chuyển lực kéo và phanh trong khi cho phép quay có kiểm soát.Các phiên bản tự động có thể bao gồm bộ truyền động, hướng dẫn, cảm biến vị trí, khóa an toàn và phản hồi của bộ điều khiển.
Làm cách nào để chọn đúng thiết bị kéo?
Bắt đầu với tải trọng thực, thiết kế rơ moóc, tuyến đường, tình trạng sàn, bán kính quay, độ dốc và phương pháp lắp ghép. sau đó đánh giá lực cản khởi động, lực phanh, dung sai kết nối, logic an toàn và nhu cầu bảo trì. lựa chọn nên sử dụng xe đẩy sản xuất thực tế thay vì chỉ trọng lượng danh nghĩa.
Thiết bị kéo có thể kết nối tự động không?
Có. hệ thống tự động có thể sử dụng chân được hỗ trợ, móc, khớp nối nâng, hoặc cơ chế dưới cưỡi. khớp nối tự động đáng tin cậy yêu cầu định vị trailer lặp lại, lắp ghép AGV chính xác, hướng dẫn cơ học, cảm biến trạng thái khóa, phát hiện trailer, và một quá trình phục hồi có kiểm soát khi tham gia thất bại.
Tại sao một trailer AGV di chuyển sang một bên trong lượt?
Chuyển động bên có thể là kết quả của trailer off-tracking, hình học trục không phù hợp, tốc độ quá mức, sự liên kết bánh xe kém, một tuyến đường chặt chẽ, hoặc quá nhiều giải phóng mặt bằng khớp nối. đường quét hoàn chỉnh nên được đánh giá vì trailer không phải lúc nào cũng đi theo cùng một dòng như AGV kéo.
Bao lâu một thiết bị kéo nên được kiểm tra?
Tình trạng thị giác và hiệu suất khóa nên được kiểm tra thường xuyên như là một phần của hoạt động thường xuyên. chân, móc, ống lót, thiết bị truyền động, cảm biến, ốc vít, và giao diện trailer cần kiểm tra theo lịch trình dựa trên tần số chu kỳ, điều kiện tải, mặc, ô nhiễm, và môi trường hoạt động.