

สารบัญ
บทนํา
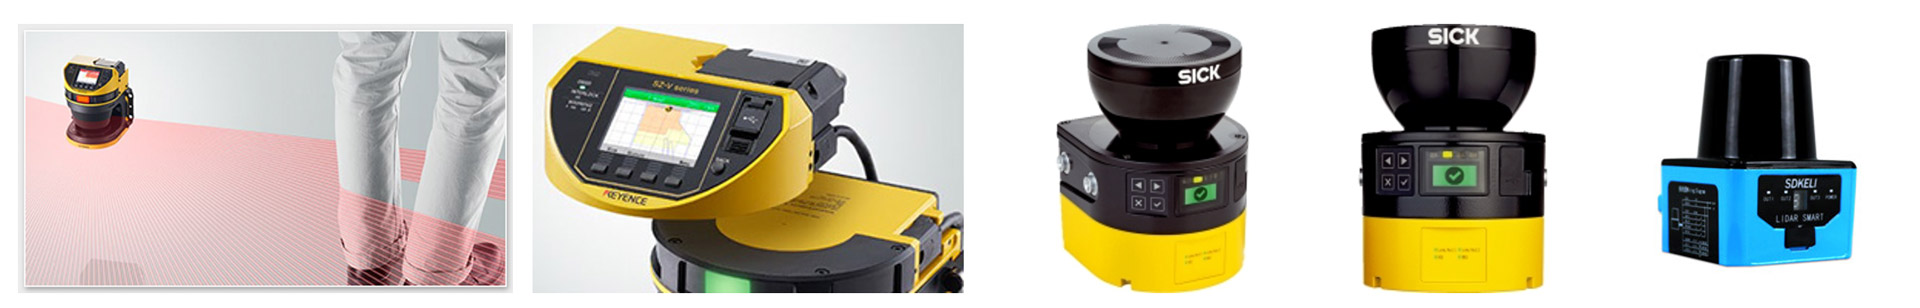
เครื่องสแกนความปลอดภัยเป็นหนึ่งในอุปกรณ์ป้องกันที่สําคัญที่สุดที่ใช้กับยานพาหนะนําทางอัตโนมัติอุปกรณ์เคลื่อนที่อัตโนมัติเวิร์กสเตชันหุ่นยนต์และระบบอุตสาหกรรมที่เคลื่อนไหวอื่น ๆ มันสังเกตพื้นที่ที่กําหนดอย่างต่อเนื่องและส่งสัญญาณที่เกี่ยวข้องกับความปลอดภัยเมื่อบุคคลหรือวัตถุเข้าสู่โซนการตรวจจับที่กําหนดค่าไว้.
ในแอปพลิเคชัน AGV เครื่องสแกนทํามากกว่าการระบุสิ่งกีดขวาง ช่วยให้ระบบควบคุมตัดสินใจว่ารถควรดําเนินต่อไปด้วยความเร็วปกติเมื่อใด ลดความเร็ว หยุด หรืออยู่กับที่ ประสิทธิภาพของการป้องกันนี้ขึ้นอยู่กับตัวสแกนเอง แต่ยังรวมถึงตําแหน่งการติดตั้ง การกําหนดค่าสนาม ความเร็วของยานพาหนะ ประสิทธิภาพการเบรก สภาพโหลด สภาพแวดล้อมของพื้น และสถาปัตยกรรมการควบคุมความปลอดภัย.
เครื่องสแกนที่มีช่วงการตรวจจับที่ยาวนานยังคงสามารถให้การป้องกันที่ไม่เพียงพอหากช่องของมันได้รับการกําหนดค่าอย่างไม่ถูกต้อง ในเวลาเดียวกันช่องที่มีขนาดใหญ่เกินไปอาจสร้างการหยุดโดยไม่จําเป็นบ่อยครั้งและทําให้ระบบอัตโนมัติทํางานได้ยาก.
การติดตั้งที่เชื่อถือได้จึงต้องมีความสมดุลระหว่างประสิทธิภาพการป้องกันและขั้นตอนการผลิตในทางปฏิบัติ.
คู่มือนี้อธิบาย:
- เครื่องสแกนความปลอดภัยตรวจจับผู้คนและวัตถุอย่างไร
- ความแตกต่างระหว่างเขตเตือนและป้องกัน
- ความเร็วและการเบรกของ AGV ส่งผลต่อขนาดสนามอย่างไร
- เหตุใดสนามคงที่หนึ่งสนามจึงไม่ค่อยเหมาะกับทุกการเคลื่อนไหว
- ตําแหน่งเครื่องสแกนมีอิทธิพลต่อจุดบอดอย่างไร
- สิ่งที่ทําให้เกิดการตรวจจับที่ผิดพลาดและการหยุดโดยไม่จําเป็น
- วิธีการรวมเครื่องสแกนเข้ากับส่วนควบคุมยานพาหนะ
- วิธีการตรวจสอบการป้องกันภายใต้สภาวะการทํางานจริง
เครื่องสแกนความปลอดภัยคืออะไร?
เครื่องสแกนความปลอดภัยเป็นอุปกรณ์ป้องกันที่ไวต่อไฟฟ้าซึ่งจะตรวจสอบพื้นที่สองมิติที่ตั้งโปรแกรมได้รอบๆ อุปกรณ์อุตสาหกรรม.
เครื่องสแกนอุตสาหกรรมจํานวนมากใช้ลําแสงเลเซอร์หมุนเพื่อวัดระยะทางและทิศทางของวัตถุใกล้เคียง หลักการวัดนี้เกี่ยวข้องกับ ลิดาร์, ซึ่งกําหนดช่วงโดยการเปล่งแสงและการวัดสัญญาณที่ส่งคืน.
เครื่องสแกนที่มีระดับความปลอดภัยแตกต่างจากเซ็นเซอร์นําทางทั่วไป มันถูกออกแบบมาเพื่อทําหน้าที่ป้องกันที่กําหนดไว้และสื่อสารกับระบบควบคุมความปลอดภัยที่เหมาะสม.
หน่วยทั่วไปประกอบด้วย:
- ตัวปล่อยเลเซอร์
- ส่วนประกอบออปติคอลหมุน
- เครื่องรับ
- อุปกรณ์อิเล็กทรอนิกส์สําหรับการประมวลผลระยะทาง
- ฟิลด์การตรวจจับที่กําหนดค่าได้
- เอาท์พุตความปลอดภัย
- ผลลัพธ์การวินิจฉัย
- อินพุตการเลือกฟิลด์
- ตัวบ่งชี้สถานะ
- ตัวเรือนป้องกันและหน้าต่างแสง
- ซอฟต์แวร์การกําหนดค่าและการตรวจสอบความถูกต้อง
เครื่องสแกนจะตรวจสอบซ้ํา ๆ ว่าวัตถุได้เข้าสู่หนึ่งในฟิลด์ที่ตั้งโปรแกรมไว้หรือไม่ จากนั้นเอาต์พุตจะสื่อสารผลลัพธ์ไปยังรีเลย์ความปลอดภัยตัวควบคุมความปลอดภัยตัวควบคุมยานพาหนะหรือระบบขับเคลื่อนแบบรวม.
เครื่องสแกนความปลอดภัยทํางานอย่างไร?
เครื่องสแกนจะส่งพัลส์เลเซอร์ผ่านขอบเขตการมองเห็น เมื่อแสงไปถึงวัตถุส่วนหนึ่งของสัญญาณจะกลับสู่เครื่องรับ.
ด้วยการประเมินเวลาส่งคืนและมุมการสแกน อุปกรณ์จะประมาณตําแหน่งของวัตถุโดยสัมพันธ์กับเครื่องสแกน.
กระบวนการนี้เกิดขึ้นอย่างต่อเนื่องในขณะที่เครื่องสแกนทํางานอยู่.
การสแกนพื้นที่
ระบบออปติคอลหมุนตรวจสอบหลายจุดทั่วบริเวณโดยรอบ การวัดเหล่านี้สร้างระนาบการตรวจจับสองมิติ.
ปกติสแกนเนอร์ไม่ได้ระบุว่าวัตถุที่ตรวจพบคือบุคคล พาเลท ผนัง ยานพาหนะ เครื่องจักร หรือเครื่องมือ โดยตรวจพบว่าวัตถุได้เข้าสู่พื้นที่ที่กําหนดค่าไว้.
การเปรียบเทียบสนาม
ตําแหน่งของวัตถุที่วัดได้จะถูกเปรียบเทียบกับรูปร่างของสนามที่เก็บไว้.
เครื่องสแกนตัวเดียวอาจมีชุดฟิลด์หลายชุดสําหรับทิศทางการเดินทาง ความเร็ว โหมดการทํางาน และสภาวะเวิร์กสเตชันที่แตกต่างกัน.
การสลับเอาต์พุต
เมื่อวัตถุเข้าสู่ช่องเตือน เครื่องสแกนอาจส่งสัญญาณที่ไม่ปลอดภัยซึ่งทําให้รถชะลอความเร็ว เปิดใช้งานสัญญาณเตือน หรือเตรียมหยุด.
เมื่อวัตถุเข้าสู่สนามป้องกัน ผลลัพธ์ด้านความปลอดภัยจะเปลี่ยนสถานะและเริ่มการตอบสนองด้านความปลอดภัยที่กําหนดไว้.
การตอบสนองของยานพาหนะ
ตัวควบคุมความปลอดภัยจะรับสัญญาณและสั่งปฏิกิริยาที่ปลอดภัย.
ขึ้นอยู่กับการออกแบบระบบการตอบสนองอาจรวมถึง:
- ควบคุมการชะลอตัว
- ขับเคลื่อนการกําจัดแรงบิด
- การประยุกต์ใช้เบรกเชิงกล
- การป้องกันการสตาร์ทรถ
- การยับยั้งการยกหรือการหมุน
- การปิดระบบอุปกรณ์อัตโนมัติในบริเวณใกล้เคียง
- การเปิดใช้งานคําเตือนด้วยภาพหรือเสียง
เครื่องสแกนตรวจจับการบุกรุก แต่ระบบทั้งหมดจะกําหนดว่าจะควบคุมอันตรายได้ทันเวลาหรือไม่.
ช่องเตือนและช่องป้องกัน
การติดตั้งเครื่องสแกนความปลอดภัยมักจะใช้โซนที่ได้รับการตรวจสอบอย่างน้อยสองประเภท.
สนามเตือนภัย
ช่องเตือนคือพื้นที่ตรวจจับด้านนอก ซึ่งจะระบุวัตถุที่กําลังเข้าใกล้ก่อนที่วัตถุนั้นจะไปถึงสนามป้องกัน.
การเข้าสู่ช่องเตือนอาจทําให้ AGV:
- ลดความเร็ว
- ส่งเสียงเตือน
- แฟลชตัวบ่งชี้
- เปลี่ยนเส้นทางของมัน
- เตรียมระบบเบรก
- แจ้งระบบการจัดการยานพาหนะ
- รอเส้นทางเคลียร์
ช่องเตือนช่วยปรับปรุงการไหลเวียนของการปฏิบัติงาน เนื่องจากยานพาหนะสามารถตอบสนองได้ทีละน้อยแทนที่จะหยุดทันที.
อย่างไรก็ตามสนามเตือนไม่ได้เป็นชั้นป้องกันสุดท้ายตามปกติ เอาท์พุตและปฏิกิริยาของมันอาจไม่ทําหน้าที่ด้านความปลอดภัยเช่นเดียวกับสนามป้องกัน.
เขตป้องกัน
สนามป้องกันคือพื้นที่ที่การตรวจจับเริ่มต้นการตอบสนองการหยุดที่เกี่ยวข้องกับความปลอดภัย.
ขนาดของมันจะต้องคํานึงถึงระยะทางที่สมบูรณ์ที่เดินทางระหว่างช่วงเวลาที่ตรวจพบวัตถุและช่วงเวลาที่การเคลื่อนไหวที่เป็นอันตรายสิ้นสุดลง.
ซึ่งรวมถึง:
- เวลาตอบสนองของเครื่องสแกน
- เวลาตอบสนองของตัวควบคุมความปลอดภัย
- ความล่าช้าในการสื่อสาร
- การตอบสนองของระบบขับเคลื่อน
- การเปิดใช้งานเบรก
- ระยะเบรกจริง
- โหลดยานพาหนะ
- สภาพพื้น
- ความอดทนในการวัด
- ความอดทนในการติดตั้ง
- อัตรากําไรขั้นต้นเฉพาะแอปพลิเคชันเพิ่มเติม
สนามที่ครอบคลุมเฉพาะระยะเบรกเชิงกลอาจน้อยเกินไปเนื่องจากรถยังคงเคลื่อนที่ต่อไปในขณะที่เครื่องสแกน ตัวควบคุม และระบบขับเคลื่อนดําเนินการตามคําขอหยุด.
รูปร่างการตรวจจับ
การติดตั้งบางอย่างยังใช้โครงร่างอ้างอิงหรือโครงสร้างโดยรอบเพื่อยืนยันว่าเครื่องสแกนยังคงอยู่ในตําแหน่งที่ถูกต้อง.
หากเครื่องสแกนเคลื่อนที่ ไม่ตรงแนว หรือสูญเสียพื้นผิวอ้างอิงที่คาดหวัง ระบบสามารถตรวจจับสภาวะได้ แทนที่จะดําเนินการต่อด้วยสนามป้องกันที่ไม่ถูกต้อง.
การเปรียบเทียบโซนสแกนเนอร์ความปลอดภัย
| โซนหรือฟังก์ชัน | วัตถุประสงค์ทั่วไป | การตอบสนองของเครื่องที่คาดหวัง | การพิจารณาออกแบบหลัก |
|---|---|---|---|
| สนามเตือนภัย | การตรวจจับสิ่งกีดขวางในช่วงต้น | ช้าลง ตื่นตัว หรือเตรียมหยุด | หลีกเลี่ยงปฏิกิริยารําคาญมากเกินไป |
| เขตป้องกัน | การตรวจจับการบุกรุกที่เกี่ยวข้องกับความปลอดภัย | เริ่มต้นจุดจอดที่ปลอดภัยที่ได้รับการตรวจสอบแล้ว | ครอบคลุมระยะหยุดที่สมบูรณ์ |
| การป้องกันใกล้สนาม | ตรวจจับวัตถุที่อยู่ใกล้กับยานพาหนะ | ป้องกันการเริ่มต้นหรือหยุดการเคลื่อนไหวที่ความเร็วต่ํา | ความสูงในการติดตั้งเครื่องสแกนและพื้นที่ตาบอด |
| สนามทิศทาง | ปกป้องทิศทางการเดินทางในปัจจุบัน | ใช้สนามหันหน้าไปทางยานพาหนะการเคลื่อนไหว | ทิศทางที่เชื่อถือได้และอินพุตพวงมาลัย |
| สนามเลี้ยว | ปกปิดเส้นทางที่กวาดระหว่างการบังคับเลี้ยว | ช้าหรือหยุดก่อนสัมผัสด้านข้าง | ตัวรถและสวิงหางโหลด |
| สนามเชื่อมต่อ | ปกป้องการเข้าใกล้สถานีความเร็วต่ํา | อนุญาตให้ใช้แนวทางควบคุมในขณะที่ติดตามอันตราย | อุปกรณ์คงที่ต้องไม่ปิดบังคน |
| อ้างอิงรูปร่าง | ยืนยันตําแหน่งสแกนเนอร์หรือความถูกต้องของฟิลด์ | หยุดหรือยับยั้งการทํางานหลังจากการเบี่ยงเบน | พื้นผิวอ้างอิงที่มั่นคง |
เหตุใดระยะทางหยุดจึงกําหนดขนาดสนาม
สนามป้องกันจะต้องมีขนาดใหญ่พอที่จะหยุดการเคลื่อนไหวที่เป็นอันตรายก่อนที่ยานพาหนะจะไปถึงบุคคลหรือวัตถุที่ตรวจพบ.
ทําให้ประสิทธิภาพการหยุดเป็นหนึ่งในปัจจัยที่สําคัญที่สุดในการออกแบบเครื่องสแกนความปลอดภัย.
วิธีปฏิบัติในการทําความเข้าใจความลึกของสนามที่ต้องการคือ:
ความลึกของสนามป้องกันต้องครอบคลุมระยะทางที่เดินทางระหว่างการตอบสนองของระบบ ระยะทางที่เดินทางระหว่างการเบรก และเบี้ยเลี้ยงเพิ่มเติมที่จําเป็นในการใช้งาน.
ระยะการตอบสนอง
ระยะตอบสนองคือระยะทางที่รถเดินทางก่อนเริ่มเบรก.
มันสามารถรวมเวลาที่จําเป็นสําหรับ:
- การตรวจจับวัตถุ
- การสลับเอาต์พุตสแกนเนอร์
- การประมวลผลตัวควบคุมความปลอดภัย
- การสื่อสารเครือข่าย
- การประมวลผลคําสั่งไดรฟ์
- การเปิดใช้งานเบรก
แม้แต่ช่วงการตอบสนองสั้นๆ ก็มีความสําคัญเมื่อ AGV เคลื่อนที่อย่างรวดเร็ว.
ระยะเบรก
ระยะเบรกเริ่มต้นเมื่อการชะลอตัวมีผลและสิ้นสุดเมื่อการเคลื่อนไหวที่เป็นอันตรายหยุดลง.
ขึ้นอยู่กับ:
- ความเร็วของยานพาหนะ
- มวลเคลื่อนที่ทั้งหมด
- โหลดการกระจาย
- สภาพเบรค
- สภาพล้อ
- แรงเสียดทานของพื้น
- การไล่ระดับเส้นทาง
- การตั้งค่าการควบคุมไดรฟ์
- การสึกหรอทางกล
- พฤติกรรมการหยุดฉุกเฉิน
AGV ที่ขนถ่ายอาจหยุดเร็วกว่ารถคันเดียวกันที่บรรทุกน้ําหนักสูงสุดที่อนุญาต.
เบี้ยเลี้ยงเพิ่มเติม
สนามนี้อาจต้องเผื่อความไม่แน่นอนในการวัด การติดตั้งเครื่องสแกน สภาพการสะท้อนแสง ส่วนยื่นของยานพาหนะ น้ําหนักที่ยื่นออกมา และการเปลี่ยนแปลงในสภาพแวดล้อมโดยรอบ.
ค่าที่ถูกต้องควรมาจากการประเมินความเสี่ยงที่บันทึกไว้และการทดสอบการหยุดที่ได้รับการตรวจสอบแล้ว แทนที่จะเป็นการประมาณการตามช่วงของเครื่องสแกนเท่านั้น.
เหตุใดช่วงเครื่องสแกนจึงไม่เหมือนกับช่วงหยุดที่ปลอดภัย
ข้อมูลจําเพาะของเครื่องสแกนเนอร์อาจระบุว่าอุปกรณ์สามารถตรวจจับวัตถุได้ในระยะทางไกลมาก นั่นไม่ได้หมายความว่าทุกจุดภายในช่วงนั้นจะเหมาะสมเป็นสนามป้องกันโดยอัตโนมัติ.
ฟิลด์ที่ใช้งานได้ขึ้นอยู่กับเงื่อนไขหลายประการ.
ความสามารถในการตรวจจับ
อุปกรณ์จะต้องตรวจจับเป้าหมายได้อย่างน่าเชื่อถือภายใต้สภาวะการทํางานที่คาดหวัง.
ขนาดเป้าหมาย คุณสมบัติพื้นผิว มุม การปนเปื้อน และสภาพแวดล้อมอาจส่งผลต่อการตรวจจับ.
เรขาคณิตสนาม
โซนที่ต้องการอาจยาวและแคบ กว้างและตื้น โค้ง หรือแบ่งตามโครงสร้างคงที่.
ช่วงสูงสุดของเครื่องสแกนไม่ได้ระบุว่าสามารถสร้างรูปร่างสนามที่แน่นอนที่ยานพาหนะต้องการได้หรือไม่.
ประสิทธิภาพการตอบสนอง
ช่วงการตรวจจับที่ยาวจะไม่เกิดประโยชน์หากระบบความปลอดภัยตอบสนองช้าเกินไป หรือหากระยะเบรก AGV ไม่ได้รับการตรวจสอบ.
ตําแหน่งการติดตั้ง
ส่วนหนึ่งของกลุ่มผลิตภัณฑ์สแกนเนอร์อาจถูกบล็อกโดยโครงรถ ส้อม แท่นยก กันชน น้ําหนักบรรทุก หรือฝาครอบป้องกัน.
พื้นที่ตรวจสอบที่มีประสิทธิภาพจึงอาจมีขนาดเล็กกว่าพื้นที่สแกนตามทฤษฎี.
ความมั่นคงด้านสิ่งแวดล้อม
ฝุ่น ควันเชื่อม หยดน้ํา พื้นผิวสะท้อนแสง การปนเปื้อนบนพื้น และการรบกวนทางแสงโดยตรงอาจส่งผลต่อการทํางาน.
การติดตั้งควรได้รับการทดสอบในสภาพแวดล้อมการผลิตจริง.
การสลับฟิลด์แบบไดนามิก
AGV ไม่ค่อยทํางานภายใต้สภาวะที่ไม่เปลี่ยนแปลงอย่างใดอย่างหนึ่ง มันอาจเคลื่อนที่ไปข้างหน้า ถอยหลัง เลี้ยว เทียบท่า บรรทุกสัมภาระที่แตกต่างกัน หรือเดินทางด้วยความเร็วหลายระดับ.
การใช้สนามป้องกันขนาดใหญ่หนึ่งสนามสําหรับทุกสภาวะสามารถทําให้เกิดการหยุดบ่อยครั้ง การใช้สนามขนาดเล็กหนึ่งสนามสามารถสร้างการป้องกันที่ไม่เพียงพอด้วยความเร็วที่สูงขึ้น.
การสลับฟิลด์แบบไดนามิกช่วยให้ระบบสามารถใช้ชุดฟิลด์ที่ตรงกับการเคลื่อนไหวปัจจุบัน.
ฟิลด์ที่ขึ้นอยู่กับความเร็ว
สนามความเร็วต่ําอาจสั้นลงได้เนื่องจาก AGV ต้องการระยะทางในการหยุดน้อยกว่า.
เมื่อความเร็วเพิ่มขึ้น ตัวควบคุมจะเลือกสนามป้องกันที่ยาวขึ้น และอาจขยายโซนเตือนด้วย.
ฟิลด์ที่เลือกจะต้องสอดคล้องกับสถานะความเร็วจริง ไม่ใช่แค่คําสั่งความเร็วเท่านั้น.
ฟิลด์ที่ขึ้นกับทิศทาง
เมื่อ AGV เดินทางไปข้างหน้าสนามสแกนเนอร์ไปข้างหน้าจะเริ่มทํางาน เมื่อมันย้อนกลับสนามด้านหลังจะต้องให้การป้องกันที่เทียบเท่า.
ระบบควรป้องกันการเคลื่อนไหวหากการเลือกสนามไม่สอดคล้องกับทิศทางจริง.
ฟิลด์ที่ขึ้นกับพวงมาลัย
ในระหว่างการเลี้ยว ยานพาหนะและน้ําหนักบรรทุกจะครอบครองเส้นทางโค้งกวาด.
สนามตรงไปข้างหน้าอาจไม่ครอบคลุมมุมด้านนอกส่วนที่ยื่นออกมาด้านข้างการแกว่งหลังหรือการเคลื่อนที่ของรถพ่วง สนามเลี้ยวควรขยายเข้าไปในพื้นที่ที่รถทั้งคันจะครอบครอง.
ฟิลด์ที่ขึ้นกับโหลด
น้ําหนักบรรทุกที่ยาว กว้าง หรือยื่นออกมาจะเปลี่ยนรอยเท้าของ AGV.
สนามสแกนเนอร์ความปลอดภัยอาจจําเป็นต้องครอบคลุมโหลดมากกว่าเฉพาะร่างกายรถ ชุดสนามที่แตกต่างกันสามารถเลือกได้ตามประเภทโหลดที่ยืนยัน.
ช่องเชื่อมต่อ
ในระหว่างการเชื่อมต่อขั้นสุดท้าย AGV อาจจงใจเข้าใกล้สายพานลําเลียงแบบตายตัว ชั้นวาง เวิร์กสเตชัน หรือโครงถ่ายโอน.
สนามป้องกันไปข้างหน้าปกติจะตรวจจับอุปกรณ์นี้และหยุดรถเร็วเกินไป สนามเชื่อมต่อสามารถอนุญาตให้มีแนวทางควบคุมในขณะที่ตรวจสอบพื้นที่ที่บุคคลสามารถเข้าไปได้ต่อไป.
การออกแบบสนามเทียบท่าจะต้องไม่สร้างเส้นทางที่ไม่ได้รับการตรวจสอบข้างหรือระหว่าง AGV และสถานี.
ตําแหน่งเครื่องสแกนและความสูงในการติดตั้ง
การติดตั้งที่ถูกต้องจะเป็นตัวกําหนดว่าเครื่องสแกนสามารถมองเห็นอะไรได้จริง.
การติดตั้งด้านหน้า
เครื่องสแกนที่ติดตั้งด้านหน้าจะตรวจสอบทิศทางการเคลื่อนที่ตามปกติ.
ควรอยู่ในตําแหน่งเพื่อไม่ให้โครงรถ กันชน ส้อม และสายเคเบิลกีดขวางสนามป้องกันที่ต้องการ.
การติดตั้งด้านหลัง
เครื่องสแกนด้านหลังช่วยป้องกันการเคลื่อนที่แบบย้อนกลับและสามารถตรวจสอบพื้นที่ด้านหลัง AGV เมื่อออกจากสถานี.
การดําเนินการย้อนกลับไม่ควรขึ้นอยู่กับเครื่องสแกนไปข้างหน้าเพียงอย่างเดียว.
การยึดมุม
เครื่องสแกนที่ติดตั้งใกล้มุมรถสามารถปรับปรุงการครอบคลุมรอบเลี้ยวและพื้นที่ด้านข้างได้.
การออกแบบยังคงต้องคํานึงถึงการทับซ้อนกัน การเลือกฟิลด์ และช่องว่างที่เป็นไปได้ระหว่างเครื่องสแกน.
การติดตั้งต่ํา
เครื่องสแกนแบบติดตั้งต่ําอาจตรวจจับขา พาเลท และสิ่งกีดขวางต่ําได้อย่างมีประสิทธิภาพ นอกจากนี้ยังอาจสัมผัสกับฝุ่นพื้น เศษซาก ผลกระทบ น้ํา และความเสียหายมากขึ้น.
ตําแหน่งที่ต่ํามากอาจทําให้โครงสร้างของยานพาหนะหรือสภาพพื้นไม่เรียบรบกวนระนาบการสแกน.
การติดตั้งที่สูงขึ้น
ตําแหน่งที่สูงขึ้นอาจปกป้องหน้าต่างแสงและปรับปรุงขอบเขตการมองเห็น.
อย่างไรก็ตาม ระนาบการสแกนยังต้องตัดกับวัตถุที่ต้องตรวจจับ วัตถุแคบหรือส่วนหนึ่งของบุคคลอาจผ่านใต้ระนาบที่วางตําแหน่งไม่ถูกต้อง.
การติดตั้งแบบมุม
การเอียงเครื่องสแกนจะเปลี่ยนระนาบที่ตรวจสอบ ซึ่งสามารถช่วยแก้ไขทางลาด การยกการเคลื่อนไหว หรือรูปทรงของรถแบบพิเศษได้ แต่ก็สามารถสร้างช่องว่างที่ไม่คาดคิดได้เช่นกัน.
การจัดเรียงที่ไม่ใช่แนวนอนควรได้รับการตรวจสอบผ่านการวิเคราะห์เค้าโครงสามมิติและการตรวจสอบความถูกต้องทางกายภาพ.
จุดบอดรอบยานพาหนะ
เครื่องสแกนความปลอดภัยไม่สามารถตรวจสอบผ่านวัตถุที่เป็นของแข็งได้ ส่วนใดส่วนหนึ่งของยานพาหนะหรือโหลดที่ปิดกั้นระนาบการสแกนจะสร้างพื้นที่เงา.
แหล่งที่มาของจุดบอดที่พบบ่อย ได้แก่:
- ส้อม
- ยกแพลตฟอร์ม
- โครงสร้างการลากจูง
- ฝาครอบล้อ
- ช่องใส่แบตเตอรี่
- เฟรมป้องกัน
- กันชน
- สายพานลําเลียง
- ส่วนยื่นของสินค้า
- รถพ่วง
- อุปกรณ์ติดตั้ง
- รองรับสายเคเบิล
จุดบอดมีความสําคัญอย่างยิ่งใกล้กับยานพาหนะ บุคคลหรือวัตถุอาจอยู่ใกล้เครื่องสแกนเกินกว่าจะเข้าสู่สนามหลักได้อย่างถูกต้องหรืออาจยังคงซ่อนอยู่หลังส่วนประกอบโครงสร้าง.
วิธีการลดความเสี่ยงที่เป็นไปได้ ได้แก่
- การติดตั้งเครื่องสแกนเพิ่มเติม
- การเพิ่มกันชนนิรภัย
- การใช้ขอบสัมผัส
- การจัดตําแหน่งเครื่องสแกนใหม่
- การออกแบบโครงรถใหม่
- การใช้การป้องกันด้านข้าง
- ป้องกันการเคลื่อนไหวเมื่อเข้าถึงเขตตาบอด
- การจํากัดการเข้าถึงทางเดินเท้า
- การใช้โหมดความเร็วขั้นต่ําที่ได้รับการตรวจสอบแล้ว
ไม่ควรถือว่าเซ็นเซอร์ตัวเดียวครอบคลุมพื้นที่ที่ตําแหน่งทางกายภาพขัดขวางไม่ให้สังเกต.
การบูรณาการเครื่องสแกนความปลอดภัยกับ AGV
เครื่องสแกนความปลอดภัยจะต้องรวมเข้ากับระบบควบคุมที่เกี่ยวข้องกับความปลอดภัยของยานพาหนะ แทนที่จะถือเป็นเซ็นเซอร์สิ่งกีดขวางทั่วไป.
อัน ยานพาหนะเอจีวี อาจรวมการนําทางการควบคุมไดรฟ์การตรวจจับความปลอดภัยการยกการลากจูงการเทียบท่าและการสื่อสารงาน การตอบสนองการป้องกันจะต้องยังคงเชื่อถือได้ในโหมดการทํางานเหล่านี้ทั้งหมด.
เอาท์พุตความปลอดภัย
ผลลัพธ์ด้านความปลอดภัยของเครื่องสแกนจะสื่อสารว่าสนามป้องกันชัดเจนหรือถูกขัดจังหวะหรือไม่.
เอาต์พุตเหล่านี้ควรเชื่อมต่อกับระบบที่สามารถเริ่มต้นและตรวจสอบสถานะความปลอดภัยที่ต้องการได้.
อินพุตการเลือกฟิลด์
ตัวควบคุมอาจเลือกฟิลด์ต่างๆ ตามความเร็ว ทิศทาง มุมบังคับเลี้ยว สถานะโหลด หรือโหมดการเชื่อมต่อ.
การเลือกสนามควรเกี่ยวข้องกับความปลอดภัยเมื่อสนามที่ไม่ถูกต้องอาจก่อให้เกิดอันตรายได้.
ข้อมูลตัวเข้ารหัสหรือความเร็ว
สนามป้องกันควรสอดคล้องกับการเคลื่อนที่ของยานพาหนะจริง.
ระบบที่เลือกสนามสั้นในขณะที่ AGV เคลื่อนที่เร็วกว่าที่คาดไว้จะสร้างความไม่ตรงกันที่ไม่ปลอดภัย.
การตรวจสอบเบรก
ระบบอาจต้องยืนยันว่าฟังก์ชันเบรกยังคงมีอยู่และบรรลุประสิทธิภาพการหยุดตามคําสั่ง.
การสึกหรอของเบรกหรือการเปลี่ยนสภาพพื้นสามารถเพิ่มระยะหยุดได้แม้ว่าเครื่องสแกนจะทํางานได้อย่างถูกต้องก็ตาม.
รีสตาร์ทการควบคุม
หลังจากที่วัตถุออกจากฟิลด์ AGV ควรรีสตาร์ทตามตรรกะการทํางานที่ได้รับการตรวจสอบแล้วเท่านั้น.
การรีสตาร์ทอัตโนมัติอาจเป็นที่ยอมรับในแอปพลิเคชันมือถือที่มีการควบคุมบางตัว ในขณะที่เงื่อนไขอื่นๆ อาจต้องมีการยืนยันว่าพื้นที่นั้นชัดเจนและงานยังคงใช้ได้.
การจัดการข้อผิดพลาด
การสูญเสียการสื่อสารของเครื่องสแกน การเลือกสนามที่ไม่ถูกต้อง เลนส์ที่ปนเปื้อน ข้อผิดพลาดภายใน หรืออินพุตที่ไม่สอดคล้องกัน ควรทําให้ยานพาหนะอยู่ในสภาพที่ปลอดภัยที่กําหนดไว้.
ไม่ควรปล่อยให้คําเตือนการวินิจฉัยดําเนินต่อไปอย่างไม่มีกําหนดเมื่อส่งผลต่อการทํางานของการป้องกัน.
เครื่องสแกนความปลอดภัยเทียบกับเซ็นเซอร์นําทาง
เซ็นเซอร์ความปลอดภัยและการนําทางอาจใช้หลักการวัดด้วยเลเซอร์ที่คล้ายกัน แต่บทบาทจะแตกต่างกัน.
| ปัจจัยการประเมิน | เครื่องสแกนความปลอดภัย | เซนเซอร์นําทาง |
| วัตถุประสงค์หลัก | ปกป้องผู้คนโดยการตรวจสอบฟิลด์ที่กําหนด | ค้นหายานพาหนะและแผนที่สภาพแวดล้อม |
| ฟังก์ชั่นเอาท์พุท | สัญญาณหยุดหรือควบคุมที่เกี่ยวข้องกับความปลอดภัย | ข้อมูลตําแหน่งและสิ่งแวดล้อม |
| การกําหนดค่าฟิลด์ | เขตเตือนภัยและป้องกัน | จุดแผนที่ คุณลักษณะ หรือการอ้างอิงการแปลเป็นภาษาท้องถิ่น |
| การตอบสนองความล้มเหลว | ต้องนําไปสู่สภาวะที่ปลอดภัยที่กําหนดไว้ | อาจทําให้เกิดการกู้คืนเส้นทางหรือข้อผิดพลาดในการนําทาง |
| ลําดับความสําคัญของการบูรณาการ | ระบบความปลอดภัยของเครื่อง | ระบบวางแผนการเคลื่อนไหวและควบคุมยานพาหนะ |
| การตรวจสอบความถูกต้อง | ต้องมีการทดสอบฟังก์ชันการป้องกัน | ต้องมีการแปลและการทดสอบเส้นทาง |
| ความสามารถในการแลกเปลี่ยน | ไม่สามารถเปลี่ยนเซ็นเซอร์ทั่วไปได้หากไม่มีการตรวจสอบ | ปกติไม่ได้ตั้งใจให้เป็นอุปกรณ์ป้องกันหลัก |
เครื่องสแกนหนึ่งเครื่องอาจรองรับฟังก์ชันได้มากกว่าหนึ่งฟังก์ชันเฉพาะเมื่อการออกแบบ การกําหนดค่า เอาต์พุต และการตรวจสอบความถูกต้องอนุญาตให้ใช้ฟังก์ชันเหล่านั้นเท่านั้น.
ลิดาร์ทั่วไปที่ใช้สําหรับการทําแผนที่ไม่ควรถือเป็นเครื่องสแกนความปลอดภัยโดยอัตโนมัติ.
เครื่องสแกนความปลอดภัยเทียบกับอุปกรณ์ป้องกันอื่น ๆ
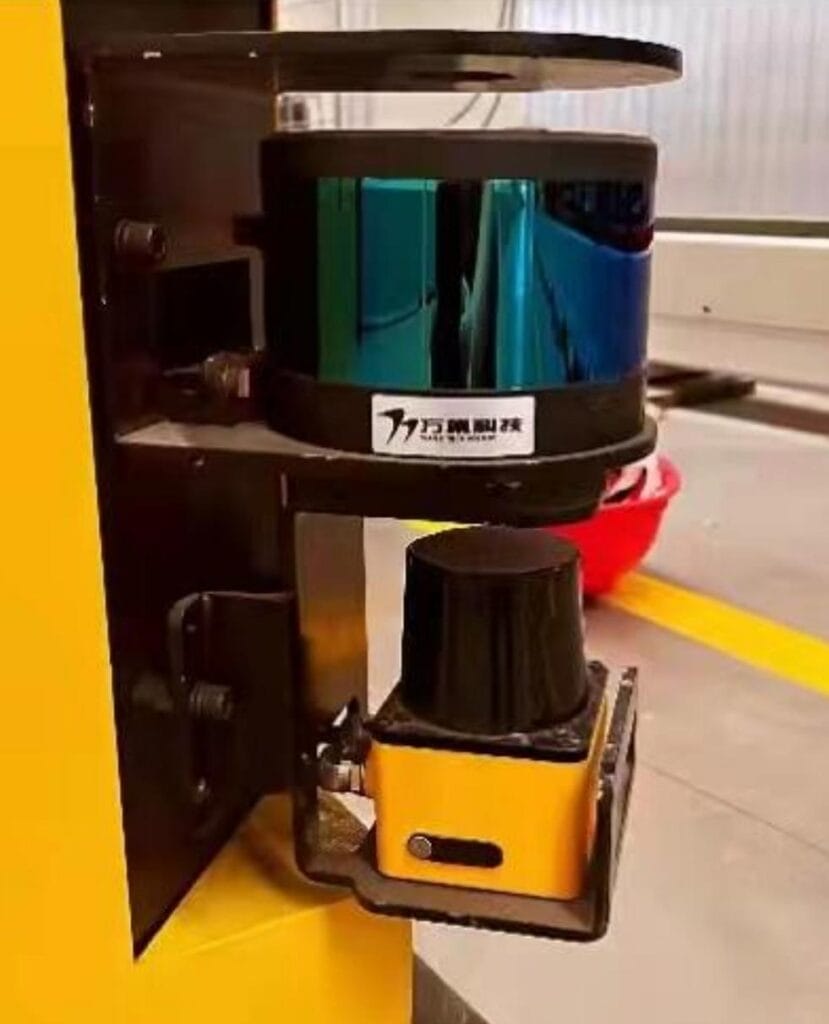
เครื่องสแกนความปลอดภัยมีค่าเนื่องจากสามารถตรวจสอบพื้นที่เปิดโล่งที่กําหนดค่าได้โดยไม่ต้องมีสิ่งกีดขวางทางกายภาพ อย่างไรก็ตามอุปกรณ์ป้องกันอื่น ๆ อาจเหมาะสมกับอันตรายบางอย่างมากกว่า.
ม่านแสงนิรภัย
ม่านแสงสร้างระนาบการตรวจจับแนวตั้ง.
มักเหมาะสําหรับการเปิดเครื่องและจุดเชื่อมต่อที่มีการควบคุม โดยปกติจะไม่ให้ความคุ้มครองพื้นที่แนวนอนกว้างเช่นเดียวกับเครื่องสแกน.
กันชนความปลอดภัย
กันชนตรวจจับการสัมผัสทางกายภาพ.
มีประโยชน์เป็นชั้นป้องกันสุดท้ายใกล้กับอุปกรณ์เคลื่อนที่โดยเฉพาะอย่างยิ่งในพื้นที่ที่สแกนเนอร์ไม่สามารถมองเห็นได้ เนื่องจากการสัมผัสเกิดขึ้นก่อนการเปิดใช้งานความเร็วในการหยุดและแรงกระแทกจะต้องยังคงควบคุมอยู่.
ขอบความปลอดภัย
ขอบนิรภัยได้รับการติดตั้งตามแนวขอบเขตการเคลื่อนย้าย ประตู ชานชาลา หรือพื้นผิวยานพาหนะ.
ช่วยปกป้องโซนสัมผัสเฉพาะแทนที่จะตรวจสอบพื้นที่ขนาดใหญ่ล่วงหน้า.
ยามคงที่
ยามคงที่ป้องกันการเข้าถึงพื้นที่อันตราย.
สามารถให้การแยกที่แข็งแกร่งในกรณีที่ไม่จําเป็นต้องมีการโต้ตอบ แต่มีความยืดหยุ่นน้อยกว่าสําหรับเส้นทาง AGV ที่ใช้ร่วมกันและจุดถ่ายโอนวัสดุ.
ประตูรั้วที่เชื่อมต่อกัน
ประตูที่เชื่อมต่อกันจะควบคุมการเข้าถึงเขตอันตรายและสื่อสารสถานะไปยังระบบความปลอดภัย.
มีประโยชน์กับเซลล์หุ่นยนต์และอุปกรณ์อัตโนมัติแบบตายตัว แต่ไม่ได้แทนที่การตรวจจับพื้นที่เคลื่อนที่.
การป้องกันโดยใช้กล้อง
ระบบการมองเห็นที่ได้รับการจัดอันดับความปลอดภัยอาจตรวจสอบพื้นที่ที่ซับซ้อนมากขึ้นหรือปริมาตรแนวตั้ง.
พวกเขาต้องการการมองเห็น การกําหนดค่า การควบคุมสภาพแวดล้อม และการตรวจสอบแอปพลิเคชันที่เหมาะสม.
โซลูชันที่แข็งแกร่งที่สุดอาจรวมเทคโนโลยีหลายอย่างเข้าด้วยกัน แทนที่จะคาดหวังว่าเครื่องสแกนความปลอดภัยเครื่องเดียวจะจัดการทุกความเสี่ยงได้.
สาเหตุทั่วไปของการหยุดที่ผิดพลาด
การหยุดโดยไม่จําเป็นบ่อยครั้งจะลดเสถียรภาพในการผลิตและอาจกระตุ้นให้ผู้ปฏิบัติงานไม่ไว้วางใจหรือเลี่ยงระบบป้องกัน.
ควรตรวจสอบการหยุดที่ผิดพลาด ไม่ใช่แค่แก้ไขโดยการลดขนาดสนามเท่านั้น.
ฝุ่นละอองและการปนเปื้อน
ฝุ่น ควัน ละอองน้ํามัน หยดน้ํา และเศษซากอาจรบกวนหน้าต่างแสงหรือปรากฏภายในระนาบที่ถูกตรวจสอบ.
การทําความสะอาดเป็นประจําและตําแหน่งการติดตั้งที่เหมาะสมสามารถลดปัญหาได้.
แก้ไขอุปกรณ์ภายในสนาม
ชั้นวาง เสา สายพานลําเลียง ราวกั้น และวัสดุที่จัดเก็บอาจเข้าสู่สนามหลังจากเปลี่ยนเค้าโครง.
สาขาวิชานี้ควรสะท้อนถึงสภาพแวดล้อมที่ได้รับอนุมัติโดยไม่สร้างช่องว่างที่บุคคลสามารถเข้าใกล้ได้.
การสั่นสะเทือนของยานพาหนะ
การติดตั้งที่หลวมหรือการสั่นสะเทือนที่มากเกินไปสามารถเคลื่อนย้ายระนาบการสแกนและเปลี่ยนความสัมพันธ์ระหว่างสนามกับวัตถุโดยรอบ.
ขายึดควรมีความแข็งและตรวจสอบอย่างสม่ําเสมอ.
พื้นผิวสะท้อนแสง
พื้นผิวที่มีการสะท้อนแสงสูงหรือผิดปกติอาจส่งผลต่อพฤติกรรมการมองเห็น.
การใช้งานควรได้รับการทดสอบโดยใช้วัสดุ มุม แสง และระยะทางจริงที่พบในการผลิต.
การสลับฟิลด์ไม่ถูกต้อง
สนามหมุนหรือเชื่อมต่ออาจไม่สามารถเปิดใช้งานในเวลาที่ถูกต้อง ทําให้เครื่องสแกนตรวจพบอุปกรณ์ใกล้เคียง.
บันทึกของระบบควรได้รับการตรวจสอบเพื่อยืนยันฟิลด์ที่ใช้งานอยู่และอินพุตที่เลือก.
การเคลื่อนย้ายชิ้นส่วนยานพาหนะ
ตะเกียบ แท่นยก ฝาครอบ และอุปกรณ์ต่อพ่วงอาจเข้าสู่ระนาบการสแกนระหว่างการทํางาน.
ตรรกะภาคสนามควรคํานึงถึงการกําหนดค่ายานพาหนะที่ได้รับอนุญาตทุกรายการ.
การกวาดล้างเส้นทางไม่ดี
สนามเตือนหรือสนามป้องกันอาจทับซ้อนพื้นที่ทางเท้าปกติ เครื่องจักรใกล้เคียง หรือเส้นทาง AGV ที่อยู่ติดกัน.
การตอบสนองที่ถูกต้องอาจต้องมีการออกแบบเส้นทางใหม่ แทนที่จะลดสนามให้ต่ํากว่าระยะหยุดที่ต้องการ.
ข้อผิดพลาดการกําหนดค่าที่เป็นอันตรายทั่วไป
ข้อผิดพลาดในการกําหนดค่าบางอย่างไม่ได้สร้างการหยุดบ่อยครั้ง แต่สร้างพื้นที่ที่รถอาจเคลื่อนที่ต่อไปโดยไม่มีการตรวจจับที่เพียงพอ.
สนามสั้นเกินไป
สนามที่อิงตามระยะหยุดโดยประมาณมากกว่าที่วัดได้อาจไม่มีพื้นที่เพียงพอภายใต้ภาระสูงสุดหรือสภาพพื้นที่ไม่เอื้ออํานวย.
สนามแคบเกินไป
สนามไปข้างหน้าแคบอาจไม่ครอบคลุมมุมรถ การเคลื่อนที่ของพวงมาลัย ส่วนยื่นด้านข้าง หรือความกว้างของน้ําหนักบรรทุก.
การป้องกันด้านหลังหายไป
AGV ที่พลิกกลับเป็นครั้งคราวยังคงต้องมีการป้องกันสําหรับการเคลื่อนที่ถอยหลัง.
การเคลื่อนไหวด้านข้างที่ไม่มีการป้องกัน
ยานพาหนะที่สามารถเคลื่อนที่หรือหมุนด้านข้างได้จําเป็นต้องได้รับการปกป้องในทิศทางการเคลื่อนที่จริง.
เลือกฟิลด์ไม่ถูกต้อง
สนามเชื่อมต่อความเร็วต่ําจะต้องไม่ทํางานต่อไปหลังจากที่ AGV เร่งความเร็ว.
เครื่องสแกนถูกบล็อกโดยโหลด
พาเลท ฟิกซ์เจอร์ หรือส่วนประกอบขนาดใหญ่สามารถกีดขวางเครื่องสแกนได้หลังจากโหลด.
ควรประเมินสนามในทุกสภาวะโหลด.
การเปลี่ยนแปลงซอฟต์แวร์ที่ไม่ได้รับการยืนยัน
การเปลี่ยนช่องสแกนเนอร์ ความเร็วของยานพาหนะ พารามิเตอร์การเบรก หรือรูปทรงของเส้นทางอาจทําให้การประเมินความปลอดภัยเดิมเป็นโมฆะ.
ระบบที่ได้รับการดัดแปลงควรได้รับการตรวจสอบและทดสอบก่อนที่จะกลับสู่การทํางานปกติ.
การออกแบบสนามความปลอดภัยสําหรับการเลี้ยว
การเลี้ยวจะสร้างเขตอันตรายที่ซับซ้อนมากกว่าการเดินทางทางตรง.
ด้านหน้าของรถเป็นไปตามโค้งเดียว ในขณะที่ด้านหลัง ด้านข้าง น้ําหนักบรรทุก และรถพ่วงอาจเดินตามเส้นทางที่แตกต่างกัน.
วงสวิงด้านนอก
มุมด้านนอกของรถอาจเคลื่อนออกไปเลยสนามข้างหน้า.
นี่เป็นเรื่องปกติเมื่อติดตั้งเครื่องสแกนไว้ใกล้ศูนย์กลางแทนที่จะเป็นมุมด้านนอกชั้นนํา.
เส้นทางภายใน
ด้านในอาจขยับเข้าใกล้ชั้นวาง เครื่องจักร หรือคนเดินเท้ามากกว่าที่คาดไว้.
สนามที่ออกแบบเฉพาะรอบรัศมีด้านนอกอาจพลาดบริเวณนี้.
โหลดเกิน
ชิ้นงานที่ยาวสามารถแกว่งเกินตัว AGV ได้ในระหว่างการบังคับเลี้ยว.
ฟิลด์ควรเป็นไปตามขอบเขตการโหลด ไม่ใช่แค่แชสซีเท่านั้น.
การติดตามรถพ่วง
รถลากจูงและรถพ่วงไม่ได้วิ่งตามโค้งเดียวกัน.
รถพ่วงอาจตัดภายในเส้นทาง AGV ในขณะที่ส่วนด้านหลังอาจแกว่งออกไปด้านนอก อาจจําเป็นต้องมีเซ็นเซอร์เพิ่มเติมหรือการควบคุมเส้นทาง.
การหมุนในสถานที่
ยานพาหนะรอบทิศทางหรือบังคับทิศทางได้อาจหมุนได้โดยไม่ต้องเคลื่อนที่ไปข้างหน้า.
การป้องกันควรครอบคลุมขอบเขตการหมุนทั้งหมดในระหว่างการเคลื่อนไหวนี้.
การออกแบบภาคสนามเชิงปฏิบัติเริ่มต้นด้วยแบบจําลองเส้นทางกวาด จากนั้นได้รับการตรวจสอบโดยใช้การทดสอบทางกายภาพที่ความเร็วและโหลดที่เป็นตัวแทน.
การเชื่อมต่อโดยไม่ต้องสร้างโซนที่ไม่มีการป้องกัน
การเทียบท่าเป็นเรื่องที่ท้าทายเนื่องจาก AGV ต้องจงใจเข้าใกล้วัตถุคงที่ซึ่งโดยปกติแล้วเครื่องสแกนจะถือว่าเป็นอุปสรรค.
ช่องเชื่อมต่อที่กําหนดค่าอย่างระมัดระวังสามารถทําให้เกิดการเคลื่อนไหวนี้ในขณะที่ปกป้องพื้นที่รอบๆ ยานพาหนะ.
ความเร็วเข้าใกล้ที่ควบคุมได้
แนวทางสุดท้ายควรใช้ความเร็วต่ําที่ได้รับการตรวจสอบซึ่งตรงกับสนามป้องกันที่ลดลง.
การยืนยันสถานี
ระบบควรยืนยันว่า AGV กําลังเข้าใกล้สถานีเชื่อมต่อที่ได้รับอนุมัติ แทนที่จะใช้สนามเชื่อมต่อที่ใดก็ได้ตลอดเส้นทาง.
การป้องกันการเข้าด้านข้าง
สนามควรติดตามพื้นที่ที่บุคคลสามารถเข้าระหว่าง AGV และสถานีต่อไปได้.
การตรวจสอบตําแหน่ง
การเลือกสนามเทียบท่าอาจขึ้นอยู่กับตําแหน่งเส้นทาง การสื่อสารของสถานี เครื่องหมายท้องถิ่น หรือเงื่อนไขอื่นๆ ที่ได้รับการตรวจสอบ.
อินเทอร์ล็อคการถ่ายโอนโหลด
สายพานลําเลียง แท่นยก ที่หนีบ หรืออุปกรณ์ลากจูงควรเคลื่อนที่หลังจากยืนยันตําแหน่ง AGV และเงื่อนไขด้านความปลอดภัยแล้วเท่านั้น.
ลําดับทางออก
สนามเดินทางปกติควรเปิดใช้งานก่อนที่ AGV จะเร่งความเร็วออกจากสถานี.
ความน่าเชื่อถือที่กว้างขึ้นของ ยานพาหนะนําทางอัตโนมัติ ขึ้นอยู่กับปฏิสัมพันธ์ของการนําทาง การเทียบท่า การเบรก การตรวจจับความปลอดภัย การจัดการโหลด และการกู้คืนข้อผิดพลาด แทนที่จะขึ้นอยู่กับส่วนประกอบเดียวเพียงอย่างเดียว.
สภาพแวดล้อมที่ส่งผลต่อประสิทธิภาพการทํางาน
ควรเลือกและติดตั้งเครื่องสแกนความปลอดภัยตามสภาพแวดล้อมการทํางานจริง.
ฝุ่น
ฝุ่นสามารถสะสมบนหน้าต่างแสงหรือยังคงลอยอยู่ในระนาบการสแกน.
Cleaning intervals should reflect actual contamination levels.
ควันเชื่อม
Smoke and airborne particles may affect optical detection near welding operations.
Scanner placement, extraction, airflow, and protective covers should be evaluated together.
น้ําและการควบแน่น
Water droplets, cleaning spray, condensation, and wet floors can create unwanted detections or reduce visibility.
The scanner enclosure and installation should suit the environment.
อุณหภูมิ
Extreme or changing temperatures may affect electronic equipment and create condensation.
The permitted operating range and warm-up requirements should be considered.
การสั่นสะเทือนและการกระแทก
Mobile vehicles experience floor joints, ramps, impacts, and drive vibration.
The mounting system must preserve scanner alignment under normal movement.
แสงสว่างและการรบกวนทางแสง
Strong light sources or other optical devices may influence some installations.
The scanner manufacturer’s installation guidance should be followed and the finished system should be tested in normal operating conditions.
ภาพสะท้อนของพื้น
The scanning plane may intersect reflective floor surfaces, ramps, metal plates, or changes in floor level.
A small mounting-angle error can cause the scanner to detect the floor unexpectedly.
การตรวจสอบและบํารุงรักษา
A safety scanner should remain part of the preventive-maintenance and safety-validation program throughout the equipment lifecycle.
การตรวจสอบหน้าต่างแสง
Check for dust, scratches, oil, moisture, paint, welding spatter, and physical damage.
Cleaning should use materials and methods suitable for the optical surface.
การตรวจสอบการติดตั้ง
Confirm that brackets, fasteners, guards, and alignment features remain secure.
A scanner can function electrically while its physical position no longer matches the validated field.
การทดสอบภาคสนาม
Use an appropriate test object and documented procedure to verify detection throughout the required protective area.
Testing only the center of the field may miss gaps near edges or blocked zones.
หยุดการทดสอบ
Measure the vehicle’s actual stopping performance under representative conditions.
The test should include relevant speeds, loads, directions, routes, and floor conditions.
การทดสอบการเปลี่ยนสนาม
Confirm that the correct field becomes active for forward travel, reverse travel, turns, docking, and load states.
การทดสอบการตอบสนองต่อข้อผิดพลาด
Verify that scanner faults, disconnected signals, invalid inputs, and controller faults produce the intended safe response.
การจัดการการเปลี่ยนแปลง
Record changes to:
- Scanner configuration
- AGV speed
- Brake settings
- โครงสร้างยานพาหนะ
- Loads
- Routes
- Docking stations
- Floor conditions
- Safety software
- Surrounding equipment
Any change that affects stopping performance or detection coverage may require revalidation.
วิธีการเลือกเครื่องสแกนความปลอดภัย
A structured selection process helps match the device to the application.
ขั้นตอนที่ 1: กําหนดการเคลื่อนไหวที่เป็นอันตราย
Identify the vehicle directions, speeds, steering modes, load-handling functions, and areas where people may approach.
ขั้นตอนที่ 2: กําหนดเรขาคณิตของสนามที่ต้องการ
Measure the vehicle width, load envelope, turning path, reverse path, side movement, and docking conditions.
ขั้นตอนที่ 3: ตรวจสอบประสิทธิภาพการหยุด
Use representative loads, speeds, brake conditions, gradients, and floor surfaces.
Do not rely only on the drive-system setting.
ขั้นตอนที่ 4: ตรวจสอบช่วงการสแกน
Confirm that the scanner can cover the required field with suitable detection capability and installation allowance.
ขั้นตอนที่ 5: เลือกความจุที่ตั้งฟิลด์
Determine how many fields are required for speed levels, directions, turns, loads, stations, and operating modes.
ขั้นตอนที่ 6: ประเมินตําแหน่งการติดตั้ง
Check field visibility, blind spots, physical protection, maintenance access, vibration, and contamination.
ขั้นตอนที่ 7: กําหนดการบูรณาการด้านความปลอดภัย
Specify the safety outputs, controller, drive response, field-selection logic, restart behavior, diagnostics, and fault state.
ขั้นตอนที่ 8 ทบทวนสภาพแวดล้อม
Consider smoke, dust, reflective material, temperature, cleaning processes, water, floor changes, and optical interference.
ขั้นตอนที่ 9: ตรวจสอบระบบทั้งหมด
Test the finished vehicle rather than the scanner alone.
ขั้นตอนที่ 10: จัดให้มีการตรวจสอบอย่างต่อเนื่อง
Create procedures for cleaning, field testing, stopping tests, configuration control, and maintenance records.
รายการตรวจสอบการตรวจสอบ
A practical validation should confirm that:
- The protective field covers the complete stopping requirement
- The warning field provides useful early response
- Forward and reverse protection work correctly
- Turning fields cover the full swept path
- Loads do not block the scanner
- Docking mode does not create an accessible gap
- The AGV stops under maximum representative load
- Field selection matches actual speed and direction
- Scanner faults cause the required response
- Blind spots have additional protection
- Environmental conditions do not cause unreliable detection
- Restart behavior matches the approved operating sequence
- Configuration files and test results are documented
Validation should involve the complete AGV, load, route, controller, brakes, scanner, and surrounding equipment.
บทสรุป
A safety scanner helps AGVs and mobile industrial systems detect approaching people and objects before contact occurs. Its effectiveness depends on much more than nominal detection range.
Protective field depth must reflect the complete stopping process, including sensor response, control processing, brake activation, vehicle speed, load, floor conditions, and application allowances. Field width must cover steering movement, load overhang, side areas, and the complete swept path.
Dynamic field switching can improve both protection and production flow by matching the detection zone to speed, direction, turning, docking, and load conditions. However, the field-selection logic must remain consistent with actual vehicle movement.
Scanner mounting, blind spots, contamination, reflective surfaces, route layout, and software changes can all affect protection. These factors must be reviewed during design and checked throughout the system lifecycle.
The strongest safety scanner installation is not the one with the largest possible field. It is the system with correctly calculated zones, verified stopping performance, reliable control integration, documented testing, and practical protection across every operating mode.
คําถามที่พบบ่อย
What does a safety scanner do on an AGV?
A safety scanner monitors programmable areas around the AGV and detects people or objects entering those zones. A warning field may reduce vehicle speed, while a protective field initiates the validated safety stop through the safety controller and drive system.
How large should a safety scanner protective field be?
The field must cover the distance traveled during scanner and controller response, brake activation, and actual deceleration. It should also include allowances for load, floor condition, gradient, measurement tolerance, vehicle overhang, and installation variation.
Can one safety scanner protect an entire AGV?
It depends on vehicle shape, travel directions, loads, lifting structures, and scanner placement. One unit may leave blind spots behind forks, platforms, frames, or cargo. Additional scanners, bumpers, safety edges, or access controls may be needed for complete protection.
Why does a safety scanner cause frequent AGV stops?
Common causes include dust, misalignment, nearby equipment, incorrect field switching, reflective surfaces, vehicle vibration, blocked scanning planes, or fields extending into normal traffic areas. The cause should be corrected without reducing the protective zone below the safe requirement.
Is a navigation lidar the same as a safety scanner?
ไม่ ลิดาร์นําทางให้ข้อมูลด้านสิ่งแวดล้อมสําหรับการแปลและการวางแผนเส้นทางในขณะที่เครื่องสแกนความปลอดภัยทําหน้าที่ป้องกันที่ได้รับการตรวจสอบแล้วด้วยเอาต์พุตที่เกี่ยวข้องกับความปลอดภัยและพฤติกรรมความล้มเหลวที่กําหนดไว้ เซ็นเซอร์นําทางทั่วไปไม่ควรเปลี่ยนอุปกรณ์ความปลอดภัยโดยไม่มีการประเมินที่เหมาะสม.


