Оглавление
Введение
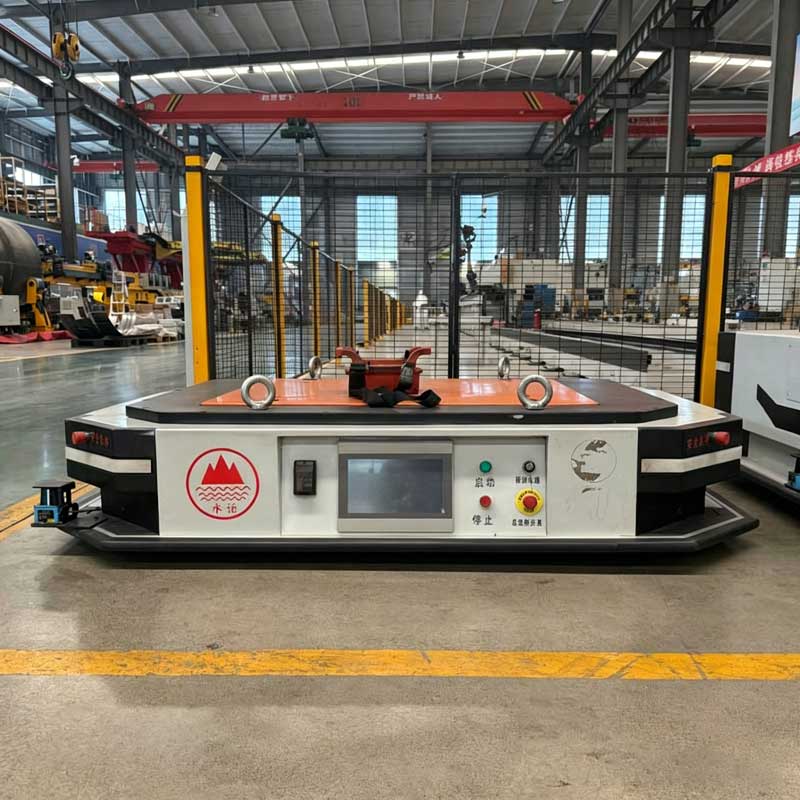
AGV с лазерным наведением использует позиционирование на основе лазера для определения своего местоположения, следования запланированным маршрутам, подхода к рабочим станциям и транспортировки материалов через промышленный объект. В отличие от транспортного средства, которое следует по физическому проводу, магнитной полосе или окрашенной линии, оно может перемещаться по программно определенной карте, не требуя непрерывного направляющего пути на полу.
Такая гибкость делает лазерную навигацию подходящей для производственных сред, где маршрутам может потребоваться соединить складские помещения, сборочные станции, сварочные камеры, точки загрузки, конвейеры и зоны контроля.
Однако установка лазерного сканера на транспортном средстве не создает автоматически надежную навигационную систему. производительность AGV с лазерным наведением зависит от взаимодействия компоновки отражателя, видимости сканера, геометрии маршрута, программного обеспечения для локализации, состояния колес, качества пола, эталонов стыковки, устройств безопасности и производственного контроля.
Система может точно перемещаться через открытый проход, но при этом испытывать трудности вблизи большого груза, движущейся двери, отражающей поверхности машины или рабочей станции, которая блокирует несколько ссылок на позиционирование. по этой причине навигация должна быть спроектирована вокруг всей рабочей среды, а не только спецификации автомобиля.
В этом руководстве поясняется:
- Как AGV с лазерным наведением рассчитывает свое положение
- Разница между навигацией по отражателю и локализацией естественных характеристик
- Где должны быть установлены отражатели
- Почему прямая видимость влияет на устойчивость навигации
- Как планирование маршрута влияет на поворот и стыковку
- Что вызывает дрейф положения или потерю локализации
- Как сканеры навигации и безопасности выполняют разные работы
- Как проверить AGV перед полным производством
Что такое AGV с лазерным наведением?
AGV с лазерным наведением - это автоматизированный автомобиль для обработки материалов, который использует лазерные измерения для локализации себя в картированной рабочей зоне.
Более широкая категория автоматизированное управляемое транспортное средство включает транспортные средства, которые следуют за магнитной лентой, встроенными проводами, оптическими линиями, лазерными привязками, визуальными маркерами или окружением, нанесенным на цифровую карту.
В традиционной системе на основе отражателя вращающийся лазерный сканер, установленный на транспортном средстве, обнаруживает отражающие цели, установленные вокруг объекта, поскольку координаты этих отражателей записываются в навигационную карту, контроллер может сравнивать измеренные углы и расстояния с сохраненной компоновкой для оценки положения и курса транспортного средства.
Некоторые современные системы используют лазерный сканер для распознавания стен, колонн, стоек и других постоянных особенностей окружающей среды, а не полагаются в основном на искусственные отражатели. Оба метода используют лазерные измерения, но требования к их установке и режимы отказа различны.
Полный AGV с лазерным наведением обычно включает в себя:
- Лазерный навигационный сканер
- Отражатели или карта природных объектов
- Контроллер автомобиля
- Навигационное программное обеспечение
- Кодеры колес
- Система рулевого управления и привода
- Сканер безопасности
- Коммуникационный модуль
- Аккумулятор и система зарядки
- Грузозахватный механизм
- Датчики положения и стыковки
- Интерфейс управления автопарком
Навигационный сканер сообщает транспортному средству, где оно находится. система безопасности определяет, разрешено ли ему продолжать движение.
Как работает лазерная навигация на основе отражателя?
Навигация по отражателям основана на известной взаимосвязи между AGV и фиксированными опорными точками.
Лазерное сканирование
Навигационный сканер излучает лазерный свет, вращаясь по окружающей местности Специальные отражатели возвращают сканеру сильный сигнал.
Контроллер фиксирует направление и измеренное расстояние каждого видимого отражателя.
Идентификация отражателя
Каждый отражатель не обязательно должен передавать индивидуальное электронное удостоверение Навигационное программное обеспечение сравнивает наблюдаемый шаблон с известными координатами, хранящимися на карте.
Форма и расстояние между видимой группой отражателей помогают контроллеру определить, какие ссылки он видит.
Расчет позиции
Когда видно достаточно достоверных ориентиров, система рассчитывает положение и ориентацию автомобиля.
Данные колесного кодера могут поддерживать этот расчет между сканированиями, особенно во время поворота AGV или при временной блокировке некоторых отражателей.
Маршрут следуя
Контроллер сравнивает расчетное положение с запланированным маршрутом.
Затем он регулирует команды рулевого управления и привода, чтобы уменьшить разницу между фактическим положением автомобиля и требуемым путем.
Непрерывная коррекция
AGV повторяет этот процесс во время движения. Лазерные измерения исправляют постепенную ошибку, которая может накапливаться из-за пробуксовки колес, износа шин, неровных полов и механических допусков.
Система не просто сканирует отражатели один раз при запуске. Она постоянно обновляет свою локализацию по мере движения автомобиля по объекту.
Навигация по отражателям и навигация по естественным характеристикам
Обе системы можно охарактеризовать как управляемые лазером, но они используют разные ссылки на окружающую среду.
Навигация на основе рефлекторов
В навигации на основе отражателей используются специально установленные цели с известными координатами.
Его основные сильные стороны - четкие опорные точки, предсказуемое поведение сигнала и контролируемая геометрия карты. Он может хорошо работать на больших открытых площадках, где постоянные стены или стойки не обеспечивают достаточного количества отличительных особенностей.
Его основным ограничением является необходимость установки, обследования, защиты и обслуживания отражателей.
Навигация по естественным характеристикам
Локализация естественных функций использует существующие конструкции, такие как стены, колонны, фиксированные стойки и оборудование, для сопоставления лазерного сканирования в реальном времени с сохраненной картой.
Он уменьшает количество необходимых искусственных маркеров и может упростить изменение маршрута Однако среда должна содержать достаточно стабильной и узнаваемой геометрии.
Область с повторяющимися идентичными стойками, часто движущимся оборудованием или большими открытыми пространствами может не обеспечивать достаточно характерный рисунок сканирования.
Гибридная навигация
Гибридная система использует природные объекты там, где они надежны, и добавляет отражатели или другие ориентиры в сложных областях.
Это может улучшить локализацию вблизи погрузочных станций, изменение зон хранения, длинных коридоров или открытых производственных площадей.
Наиболее подходящий метод зависит от экологической стабильности, требуемых характеристик стыковки, гибкости маршрута, доступа к установке и возможностей технического обслуживания.
Сравнение методов навигации
| Метод навигации | Физическая инфраструктура | Гибкость маршрута | Основная сила | Основное ограничение |
|---|---|---|---|---|
| Лазер на основе отражателя | Отражатели установлены вокруг объекта | Высокий после обновлений карты | Стабильная, определенная эталонная геометрия | Требуется четкая видимость отражателя |
| Лазер с природными характеристиками | Постоянные экологические структуры | Высокий | Меньше искусственных маркеров | Чувствителен к серьезным изменениям макета |
| Магнитная лента | Лента, установленная на полу | Умеренный | Простое распознавание маршрутов | Дорожка пола может изнашиваться или быть заслоненной |
| Магнитное пятно | Дискретные напольные маркеры | Умеренный | Менее непрерывная напольная инфраструктура | Изменение маршрута требует работы маркера |
| Встроенный провод | Проволока установлена под полом | Низкий | Стабильный фиксированный путь | Трудно модифицировать после установки |
| Навигация по визуальным маркерам | Печатные или кодированные маркеры | От умеренной до высокой | Очистить ссылки на локальное позиционирование | Маркеры требуют видимости и обслуживания |
| Гибридная навигация | Сочетание ссылок | Высокий | Может усилить сложные участки трассы | Более сложная системная интеграция |
Основные компоненты AGV с лазерным наведением
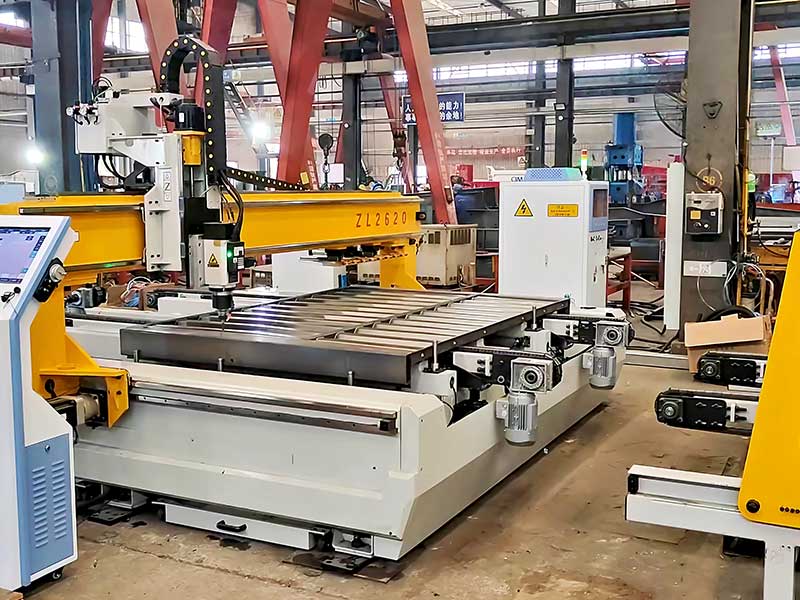
Надежная навигация зависит от более чем одного сканера.
Навигационный лазерный сканер
Навигационный сканер наблюдает за отражателями или контурами окружающей среды и предоставляет данные измерений для локализации.
Его поле зрения должно оставаться свободным от препятствий на протяжении всей нормальной работы.
Отражатели
Отражатели обеспечивают высококонтрастные ссылки для сканера. Они могут быть установлены на стенах, колоннах, стойках, опорных рамах или выделенных столбах.
Их размеры, высота, ориентация и расстояние должны соответствовать требованиям сканера и навигационной системы.
Кодеры колес
Кодеры измеряют вращение колес и помогают оценить движение автомобиля.
Эта форма оценки движения полезна между обновлениями положения лазера, но она постепенно накапливает ошибку, если используется отдельно.
Датчик рулевого управления
Контроллеру может потребоваться обратная связь по углу поворота рулевого колеса или ориентации колеса.
Неправильная обратная связь по рулевому управлению может привести к ошибкам следования по маршруту, даже если локализация остается точной.
Контроллер автомобиля
Контроллер вычисляет положение, сравнивает его с маршрутом, командует системой привода и рулевого управления.
Он также обменивается информацией с погрузочно-разгрузочным оборудованием, средствами контроля безопасности и программным обеспечением для управления автопарком.
Сканер безопасности
Сканер безопасности контролирует защитные и предупреждающие поля вокруг автомобиля.
Его не следует путать с навигационным сканером Общий навигационный датчик не подходит автоматически для выполнения защитной функции, связанной с безопасностью.
Система связи
AGV взаимодействует с диспетчерским программным обеспечением, рабочими станциями, дверями, конвейерами, лифтами, зарядными устройствами и производственными системами.
Навигация может продолжаться локально во время короткого прерывания связи, но выполнение задач и управление трафиком требуют определенного поведения неисправности.
Грузозахватный механизм
Транспортное средство может включать в себя гидравлический подъемник, рольганг, вилочную конструкцию, буксировочный механизм или индивидуальное приспособление.
Это оборудование может блокировать лазерное поле или изменять площадь транспортного средства, поэтому его необходимо включать в планирование навигации и безопасности.
Как размещение рефлекторов влияет на навигацию
Компоновка отражателя является одной из наиболее важных задач проектирования в традиционном проекте AGV с лазерным наведением.
Цель состоит не просто в том, чтобы установить как можно больше отражателей. Цель состоит в том, чтобы обеспечить стабильную, узнаваемую эталонную геометрию на каждом разрешенном маршруте и режиме работы.
Поддерживайте полезное угловое разделение
Отражатели не должны предстать одним узким скоплением с точки зрения автомобиля.
Когда ссылки распределены по разным направлениям, расчет локализации имеет более сильную геометрическую информацию.
Группа отражателей, расположенных почти в одном направлении, может обеспечивать менее надежное позиционирование, чем меньшая группа с более широким угловым разделением.
Избегайте повторяющихся шаблонов
Длинные ряды отражателей, размещенные через одинаковые промежутки, могут создавать узоры, похожие с нескольких позиций.
Более характерная компоновка помогает навигационной системе сопоставлять наблюдаемые ссылки с правильным местоположением карты.
Покрывать повороты и перекрестки
Транспортное средство, приближающееся к повороту, должно видеть полезные ссылки до, во время и после рулевого управления.
Отражатели, которые видны только на прямом проходе, могут исчезнуть при вращении автомобиля.
Защитите места стыковки
Док-станции часто требуют более последовательного конечного позиционирования, чем обычные маршруты.
Компоновка отражателя должна обеспечивать четкие ориентиры на протяжении всего окончательного подхода, а не только у входа на станцию.
Рассмотрим ориентацию автомобиля
Отражатель, который виден при движении AGV вперед, может быть скрыт, когда транспортное средство движется задним ходом или вращается.
Каждое разрешенное направление должно быть пересмотрено.
Обеспечьте перекрытие между областями
Транспортное средство не должно перемещаться из одной группы отражателей в другую через участок, где видно слишком мало ссылок.
Перекрывающаяся видимость обеспечивает более плавный переход между нанесенными на карту областями.
Высота и линия прицеливания
Навигационный лазер обычно сканирует в горизонтальной плоскости. отражатели должны пересекать эту плоскость и оставаться видимыми с ожидаемых позиций транспортного средства.
Последовательная высота монтажа
Отражатели должны быть установлены на контролируемой высоте относительно сканера.
Большое изменение высоты может помешать плоскости сканирования достичь отражателя, особенно на пандусах или неровностях пола.
Препятствие нагрузке
Высокий поддон, приспособление, контейнер или заготовка могут блокировать отражатели, которые видны при разгрузке AGV.
Исследование отражателя должно включать каждую репрезентативную конфигурацию нагрузки.
Фиксированное оборудование
Рамки машин, конвейеры, ограждения, колонны, шкафы и стеллажи для хранения могут создавать постоянные тени.
Отражатель за таким оборудованием может физически присутствовать, но недоступен сканеру.
Движущиеся препятствия
Вилочные погрузчики, тележки, операторы, двери, краны и временное хранилище материалов могут периодически блокировать ссылки.
Надежная компоновка должна выдерживать ограниченную временную окклюзию без немедленной потери локализации.
Конструкция автомобиля
Мачты, подъемные колонны, вилки, буксирные механизмы, защитные рамы и тросы могут препятствовать сканеру при повороте или подъеме автомобиля.
Расположение сканера следует пересмотреть с использованием полной модели автомобиля.
Уклон пола
Когда AGV движется вверх или вниз по склону, его плоскость сканирования наклоняется относительно отражателей, установленных на ровных стенках.
Размеры отражателя и высота установки должны соответствовать ожидаемому изменению или в этом разделе следует использовать другую стратегию навигации.
Понимание конверта локализации
Полезный способ оценки лазерной навигации - определить огибающую локализации.
Огибающая локализации - это диапазон реальных условий эксплуатации, в которых AGV все еще может надежно определять свое положение.
Оно включает в себя:
- Минимальное количество полезных видимых ссылок
- Угловое распределение отражателя
- Ожидаемая временная блокировка
- Направление автомобиля
- Размеры нагрузки
- Допуск на установку сканера
- Напольный склон
- Загрязнение окружающей среды
- Положение маршрута
- Точность карты
- Проскальзывание колеса
- Изменения макета
Такой подход более практичен, чем тестирование локализации только с пустым транспортным средством на четком маршруте.
Надежный AGV с лазерным наведением должен оставаться локализованным во время нормальных производственных изменений, а не только во время идеальной демонстрации.
Планирование маршрута для AGV с лазерным наведением
Лазерная навигация обеспечивает гибкость маршрута, но автомобиль по-прежнему подчиняется физическим ограничениям.
Ширина прохода
Маршрут должен учитывать полный AGV, нагрузку, поля безопасности, ошибку рулевого управления и окружающий зазор.
Кузов транспортного средства сам по себе не определяет требуемую ширину.
Радиус поворота
Планируемая кривая должна соответствовать геометрии рулевого управления и колесной формуле.
Маршрут, который обеспечивает непрерывное максимальное рулевое управление, может увеличить износ шин и снизить согласованность стыковки.
Стреловидный путь
Во время поворота разные части автомобиля и груза следуют разными путями.
Длинные грузы, буксирные устройства и прицепы могут выходить за пределы пути, по которому следует контрольная точка навигации.
Пересечения маршрутов
Пересечения требуют правил дорожного движения и достаточной видимости.
Система управления автопарком должна контролировать приоритет, бронирование, пункты ожидания и безопасное разделение транспортных средств.
Остановить локации
Регулярные остановки должны избегать блокировки дверей, переходов, рабочих станций, аварийного доступа и других маршрутов AGV.
Остановка в месте со слабой видимостью лазера также может затруднить перезапуск.
Одностороннее и двустороннее путешествие
Односторонние маршруты упрощают управление дорожным движением, но могут увеличить расстояние в пути.
Двусторонние маршруты могут эффективно использовать пространство, но требуют достаточного пропуска и более строгой логики управления дорожным движением.
Пандусы и переходы
Градиенты пола влияют на тягу, торможение, высоту сканирования и устойчивость нагрузки.
При проектировании маршрута следует учитывать как навигационные, так и механические характеристики.
Точность стыковки и окончательное позиционирование
Общая навигация по маршруту и стыковка рабочих станций - это связанные, но разные задачи.
AGV может точно проходить через проход, но при этом требует дополнительных ссылок для точной передачи нагрузки.
Лазерное позиционирование подхода
Лазерная карта направляет автомобиль к станции и контролирует его приблизительное положение и курс.
Сильный отражатель или расположение объектов рядом со станцией помогают уменьшить ошибку подхода.
Локальные датчики стыковки
При окончательном подходе могут использоваться датчики приближения, лазерные датчики расстояния, камеры, маркеры, механические направляющие или ссылки на станции.
Эти устройства могут исправлять небольшие различия, которые остаются после общей навигации.
Механическое руководство
Направляющие, конические блоки, направляющие колес и установочные конусы могут помочь установить окончательную физическую связь между транспортным средством и рабочей станцией.
Механическое наведение должно исправлять ограниченную ошибку, не создавая повторного удара.
Выравнивание высоты
При переносе поддона или носителя одного только горизонтального положения недостаточно.
Высота подъемника, конвейера или вилки AGV должна соответствовать приемной станции при репрезентативной нагрузке.
Управление заголовком
Небольшая угловая ошибка может создать большое боковое несоответствие на конце длинного поддона или вилки.
Проверка стыковки должна измерять как положение, так и курс.
Станция связи
AGV и рабочая станция должны подтвердить готовность до начала передачи.
Типичная последовательность может потребовать подтверждения положения транспортного средства, наличия станции, наличия груза, высоты платформы, условий безопасности и завершения пересадки.
The Автомобиль AGV поэтому ее следует выбирать как полноценную систему управления, а не только как мобильное шасси.
Точность навигации по сравнению с повторяемой стыковкой
Точность навигации описывает, насколько точно AGV оценивает и следует за своим положением на карте.
Повторяемость стыковки описывает, насколько последовательно транспортное средство возвращается к тем же физическим отношениям с рабочей станцией.
На эти результаты влияют разные факторы.
Производительность навигации во многом зависит от
- Качество карты
- Лазерная эталонная видимость
- Алгоритмы локализации
- Обратная связь кодера
- Рулевое управление
- Геометрия маршрута
Повторяемость стыковки зависит также от
- Дизайн станции
- Скорость финального захода на посадку
- Состояние пола
- Износ шин
- Распределение нагрузки
- Механический зазор
- Локальные датчики
- Передаточные силы
Система может сообщать о стабильном положении на карте, в то время как физическое транспортное средство слегка смещается из-за сжатия колес, механического люфта или неровного пола.
Для автоматизированной передачи физический интерфейс является конечным показателем производительности.
Различия в сканере безопасности и навигационном сканере
AGV с лазерным наведением может использовать более одного устройства на основе лазера, но не следует предполагать, что эти устройства выполняют одну и ту же роль.
Навигационный сканер
Навигационный сканер измеряет отражатели или особенности окружающей среды для оценки положения транспортного средства.
Его основной вывод поддерживает отслеживание и локализацию маршрута.
Сканер безопасности
Сканер безопасности отслеживает предупреждающие и защитные поля вокруг движущегося автомобиля.
Когда человек или объект попадает в защитное поле, система безопасности инициирует проверенный ответ.
Датчик обнаружения препятствий
Некоторые транспортные средства также используют датчики общего назначения для улучшения планирования маршрута, обнаружения объектов или поддержки стыковки.
Эти датчики могут улучшить работу, не будучи частью функции управления, связанной с безопасностью.
Почему разделение имеет значение
Навигационная система может продолжать вычислять положение, пока присутствует препятствие. Система безопасности должна реагировать в соответствии с определенной логикой управления рисками.
Аналогично, сканер безопасности может обнаружить объект, не зная точного местоположения AGV на карте.
Интеграция должна четко определять, какое устройство контролирует локализацию, производственное поведение и защиту персонала.
Как изменения макета влияют на лазерную навигацию
Лазерные маршруты определяются программно, но окружающая среда остается частью навигационной системы.
Отражатели перемещены или повреждены
Рефлектор, который снимается, вращается, закрывается или заменяется в неправильном положении, больше не соответствует исходной карте.
AGV может игнорировать это, рассчитывать более плохую позицию или сообщать о неисправности локализации.
Новая техника
Новая машина, стойка, стена или корпус могут заблокировать несколько ссылок.
Маршрут может потребовать дополнительных отражателей или обновления карты.
Временное хранение
Поддоны и большие компоненты, расположенные вдоль прохода, могут препятствовать сканеру, даже если они физически не блокируют путь AGV.
Правила хранения должны защищать как дорожный просвет, так и видимость навигации.
Измененные двери или перегородки
Движущаяся дверь или новая перегородка могут изменить карты природных особенностей и блокировать отражатели.
Систему следует пересмотреть после модификации здания.
Перемещенная рабочая станция
Изменение положения рабочей станции без обновления данных навигации, стыковки и управления трафиком может привести к повторяющимся ошибкам позиционирования.
Новые типы нагрузки
Более высокая или широкая нагрузка может затруднить ориентиры или изменить необходимые поля безопасности.
Изменения нагрузки должны быть включены в формальное управление изменениями системы.
Распространенные проблемы навигации AGV с лазерным наведением
АГВ теряет локализацию на одном участке маршрута
Вероятные причины включают недостаточность видимых отражателей, плохую эталонную геометрию, изменения окружающей среды, препятствия нагрузке или неточную карту.
Установка одного дополнительного отражателя может не решить проблему, если он будет выглядеть в том же направлении, что и существующие ссылки.
Точность положения снижается вблизи рабочей станции
Станция может блокировать отражатели во время окончательного захода на посадку Близлежащие отражающие поверхности или движущееся оборудование также могут изменять среду сканирования.
Эталонную компоновку следует оценивать по фактическим позициям захода на посадку автомобиля.
AGV при загрузке следует несколько другому пути
Нагрузка может изменить сжатие колес, реакцию рулевого управления, баланс автомобиля или видимость сканера.
Тестирование только разгруженного автомобиля может скрыть эти эффекты.
Транспортное средство колеблется по маршруту
Среди возможных причин - агрессивные коррекции рулевого управления, неправильная настройка контроллера, износ колес, механический зазор, кривизна маршрута или непоследовательные обновления локализации.
Данные навигации и управления движением следует рассматривать вместе.
Локализация не удается во время поворота
Отражатели, видимые на прямом маршруте, могут исчезнуть при вращении сканера вместе с транспортным средством.
Поворот требует справочного покрытия на протяжении всего изменения заголовка.
Ошибка стыковки со временем увеличивается
Износ шин, люфт рулевого управления, ослабленные датчики, перемещаемые отражатели, повреждение пола, движение приспособления или износ механической направляющей могут постепенно изменить конечное положение.
Повторные смещения программного обеспечения могут скрыть основную причину, а не исправить ее.
Появляются ложные обнаружения отражателей
Незапланированные отражающие поверхности могут возвращать сильные лазерные сигналы.
Конфигурация должна отличать утвержденные отражатели от отражений окружающей среды, а установка должна быть испытана с использованием реальных машин и материалов.
Экологические факторы
Лазерная навигация должна работать в реальной производственной среде.
Пыль
Пыль может покрывать оптику сканера и отражатели, снижая качество сигнала.
Частота очистки должна соответствовать фактическому уровню загрязнения.
Сварочный дым и частицы, переносимые
Дым, масляный туман, пар и взвешенные частицы могут влиять на путь лазера или оптическое окно.
При проектировании макета следует учитывать возможность вентиляции и размещения сканера.
Светоотражающие металлические поверхности
Высокоотражающее оборудование может обеспечить неожиданную отдачу.
Испытания должны включать фактические углы поверхности и положения транспортных средств.
Освещение
Лазерные системы предназначены для работы при промышленном освещении, но сильные оптические источники и необычные отражения все же следует оценивать.
Температура
Изменения температуры могут повлиять на электронику, аккумуляторы, шины, гидравлические системы и механические размеры.
Конденсация также может загрязнять оптические поверхности.
Вибрация
Соединения пола, поврежденные поверхности, пандусы и удары автомобиля могут изменить выравнивание сканера.
Монтажные кронштейны должны оставаться жесткими в обычных условиях движения.
Качество пола
Неравномерность пола влияет на контакт колес, курс автомобиля, высоту сканера, точность стыковки и устойчивость нагрузки.
Таким образом, проблема навигации может возникнуть с пола, а не из лазерной системы.
Управление автопарком и управление дорожным движением
AGV с лазерным наведением требует большего, чем просто возможности индивидуального следования по маршруту, когда несколько транспортных средств используют одну и ту же установку.
Распределение задач
Система автопарка назначает запросы на транспортировку в зависимости от наличия транспортного средства, грузоподъемности, состояния батареи, положения и производственного приоритета.
Резервация маршрута
Система резервирует сегменты маршрута для предотвращения конфликтующих перемещений транспортных средств.
В резервировании следует учитывать длину транспортного средства, грузы, прицепы, перекрестки и места остановки.
Контроль заторов
Отправка всех доступных AGV к одной и той же станции может создать очереди и заблокировать окружающие маршруты.
Следует планировать точки ожидания и сроки выполнения задач.
Управление батареями
Задачи по зарядке следует планировать, не снимая при этом с производства слишком много автомобилей.
Место зарядки также нуждается в надежных навигационных данных и безопасном доступе.
Восстановление неисправностей
Когда один AGV останавливается, система автопарка должна определить, могут ли другие транспортные средства безопасно изменить маршрут, подождать или продолжить движение.
Неисправность транспортного средства не должна создавать цепочку заблокированных маршрутов без плана восстановления.
Производственная связь
AGV может обмениваться данными со складским программным обеспечением, производственными системами, конвейерами, дверями, лифтами, роботами и станциями проверки.
Роль ан автономный управляемый автомобиль в интеллектуальном производстве поэтому шире, чем только навигация; оно должно связывать движение материала с последовательностью производства.
Требования к техническому обслуживанию
AGV с лазерным наведением следует поддерживать как полноценную систему навигации и движения.
Чистая оптика сканера
Пыль, масло, отпечатки пальцев, влага и царапины могут повлиять на лазерные измерения.
При очистке следует использовать подходящие материалы и избегать повреждения оптических поверхностей.
Осмотрите отражатели
Проверьте чистоту отражателя, его положение, ориентацию, безопасность монтажа и физические повреждения.
Отражатель не следует перемещать случайно во время технического обслуживания здания или оборудования.
Проверьте монтаж сканера
Свободные скобки могут сдвинуть систему отсчета навигации.
Сканер все еще может работать, сообщая о положении, которое больше не соответствует кузову транспортного средства.
Осматривайте колеса и шины
Диаметр колеса, износ, давление, где это применимо, и состояние поверхности влияют на оценку движения и следование по маршруту.
Неравномерный износ может привести к ошибкам курса.
Проверьте компоненты рулевого управления
Механический люфт, поврежденные подшипники, ослабленные рычаги и неправильная калибровка рулевого управления могут снизить согласованность пути.
Производительность кодера обзора
Неисправности кодера или неправильное масштабирование могут привести к тому, что контроллер будет неправильно оценивать движение между обновлениями лазера.
Подтвердите целостность карты
Следует контролировать навигационные карты, координаты отражателей, положения рабочих мест, маршруты и версии программного обеспечения.
Несанкционированные изменения могут затруднить устранение неполадок.
Тестовая стыковка
Регулярно проверяйте физическое положение передачи при репрезентативных нагрузках.
Успешное прибытие пустого автомобиля не доказывает, что перегрузка с грузом остается надежной.
Как выбрать AGV с лазерным наведением
Структурированный процесс отбора должен начинаться с транспортной задачи, а не только с навигационной технологии.
Шаг 1: Определите нагрузку
Запишите вес, размеры, центр тяжести, конструкцию носителя, метод загрузки и возможные вариации.
Шаг 2: Составьте карту каждого маршрута
Определите ширину проходов, повороты, перекрестки, пандусы, двери, станции, складские зоны и пешеходные зоны.
Шаг 3: Просмотрите окружающую среду
Определите, можно ли устанавливать отражатели со стабильной линией обзора или локализация с естественными характеристиками более практична.
Шаг 4: Определите требования к стыковке
Установите допустимую ошибку положения, курса и высоты на каждой перегрузочной станции.
Шаг 5: Выберите конструкцию автомобиля
Выберите конфигурацию подъема, буксировки, конвейера, вилки, днища или индивидуальной грузоподъемности.
Шаг 6: Оцените видимость навигации
Изучите наличие отражателя или функций, когда автомобиль загружен, разгружен, поворачивается, стыкуется, движется задним ходом и поднимается.
Шаг 7: Определите функции безопасности
Планируйте поля предупреждения, защитные поля, аварийные остановки, бамперы, контроль скорости, зоны доступа и поведение при перезапуске.
Шаг 8: Планируйте системную связь
Перечислите сигналы, которыми обмениваются рабочие станции, программное обеспечение парка, двери, лифты, конвейеры, зарядные устройства и производственные системы.
Шаг 9: Определите право собственности на техническое
Назначьте ответственность за отражатели, карты, очистку сканеров, состояние колес, изменение маршрута и записи проверки.
Шаг 10: Испытайте репрезентативное
Испытание должно включать нормальное изменение нагрузки, реальных операторов, фактическое маршрутное движение, различные смены, временные препятствия, повторную стыковку и восстановление неисправностей.
Контрольный список ввода в эксплуатацию и проверки
Перед выпуском продукции убедитесь, что:
- Отражатель или покрытие природных объектов достаточно на каждом маршруте
- Эталонная геометрия остается полезной на поворотах
- Нагрузки не блокируют навигационный сканер
- Движение вперед и назад остается локализованным
- Машина следует по запланированной стреловидной траектории
- Позиция стыковки и курс соответствуют требованиям передачи
- Поля безопасности соответствуют скорости, направлению, рулевому управлению и нагрузке
- Проверена фактическая эффективность остановки
- Коммуникационные ошибки приводят к контролируемому поведению
- Пересечения маршрутов управляются правильно
- Навигация по зарядке работает надежно
- Временное препятствие не вызывает неконтролируемого движения
- Документируются процедуры технического обслуживания сканера и отражателя
- Контролируются версии программного обеспечения и карт
- Изменения макета вызывают официальную проверку
- Восстановление после локализации потери безопасно и понятно
Валидацию следует повторять после изменения маршрутов, отражателей, скорости транспортного средства, грузов, док-станций, сканеров, колес, полей безопасности или окружающего оборудования.
Заключение
AGV с лазерным наведением может обеспечить гибкий, программно-определяемый транспорт материалов, не полагаясь на непрерывный напольный проводник. Он может соединять производственные станции, складские помещения, конвейеры, автоматизированное оборудование и точки погрузки, одновременно поддерживая будущие изменения маршрута.
Системы на основе отражателей рассчитывают положение на основе фиксированных лазерных опор, в то время как системы с естественными характеристиками сравнивают сканирование в реальном времени с постоянной геометрией окружающей среды. Гибридные подходы могут укрепить области, где один метод сам по себе недостаточно надежен.
Успех системы зависит от эталонной видимости, геометрии отражателя, качества карты, установки сканера, конструкции маршрута, управления рулевым управлением, состояния колес, стыковочного оборудования, интеграции безопасности и управления изменениями.
Самое важное понимание заключается в том, что лазерная навигация является отчасти свойством транспортного средства и отчасти свойством объекта. перемещение отражателя, блокирование линии сканирования, изменение нагрузки или установка нового оборудования могут влиять на навигацию, даже если ничего на AGV не изменилось.
Таким образом, надежный проект AGV с лазерным наведением начинается с полного изучения нагрузки, транспортного средства, маршрута, окружающей среды, интерфейсов рабочих станций и средств управления производством. Когда эти элементы спроектированы и проверены вместе, лазерное наведение может обеспечить стабильную локализацию и адаптируемый поток материала в широком диапазоне промышленных операций.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Что такое AGV с лазерным наведением?
В AGV с лазерным наведением используется лазерный сканер для определения своего местоположения и следования по программно-определяемым маршрутам. он может обнаруживать фиксированные отражатели с известными координатами или сравнивать окружающие стены и конструкции с сохраненной картой. контроллер постоянно корректирует движение автомобиля с помощью данных лазера и кодера.
Всегда ли AGV с лазерным наведением требует отражателей?
Нет. Традиционная лазерная навигация использует отражатели, а локализация с естественными характеристиками использует устойчивые стены, колонны, стойки и оборудование. Отражатели остаются полезными в открытых, повторяющихся или меняющихся областях, где особенности окружающей среды не предоставляют достаточной отличительной информации о местоположении.
Насколько точен AGV с лазерным наведением?
Производительность зависит от геометрии отражателя или элемента, видимости сканера, качества карты, состояния колес, рулевого управления, качества пола, распределения нагрузки и конструкции стыковки. точность положения маршрута и повторяемость окончательного переноса должны проверяться отдельно в репрезентативных производственных условиях.
Почему AGV с лазерным наведением теряет свое положение?
Потеря локализации может быть результатом блокировки или загрязнения отражателей, слабой эталонной геометрии, перемещенного оборудования, загрязнения сканера, препятствия нагрузке, ошибок карты, уклонов пола, пробуксовки колес или ослабления монтажа сканера. участок маршрута следует пересмотреть в точном состоянии, которое вызывает неисправность.
Навигационный лазер - это тоже сканер безопасности?
Не обязательно. навигационный лазер оценивает положение автомобиля, в то время как сканер безопасности отслеживает защитные поля и инициирует проверенную реакцию безопасности. устройства могут использовать схожие принципы измерения, но их функции, выходы, поведение неисправности и проверка системы различны.